制御の目的と二つの構え
AI 生成・木下が未勉強
制御工学入門 第1章 §1.1
制御とは、対象(プラント)の出力 を、目標値 に望むように追従させる操作である。やり方には二つの構えがある。
開ループ制御(フィードフォワード)は、目標値だけを見て操作量を決める。対象のモデルが完璧で外乱がなければうまくいくが、モデル誤差や外乱に弱い。閉ループ制御(フィードバック)は、出力 を測って目標 と比べ、その偏差 に基づいて操作量を決める。誤差を見て修正し続けるので、モデル誤差や外乱があっても目標に近づけられる。本書の主役はこちらである。
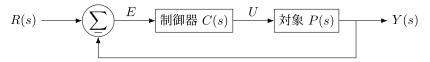
標準的なフィードバック系。 の偏差を制御器 が処理して対象 を駆動する。
気持ち
フィードバックの本質は「結果を見て直す」ことにある。料理の味見をして塩を足す、自転車が傾いたらハンドルを切る—どれも出力(味・傾き)を感じ取り、目標との差を打ち消す方向に操作している。差 を作る引き算(比較器)が心臓部で、制御の技術はすべて「この をどう使えば速く・正確に・安定に目標へ寄せられるか」に尽きる。
木下の勉強ステータス
木下はまだこの記事を勉強していません。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
← AI生成教科書『基礎理論』の記事一覧へ