相対論入門 第1章 §1.1 ★★ 慣性系どうしの付け替えとして Galilei 変換を定め、Newton の運動方程式がその下で形を保つことを示す
この章では、特殊相対論が何を前提にして始まるかを確かめる。Newton 力学は Galilei 変換という座標の付け替えのもとで形を変えない。ところが電磁気学は、同じ付け替えのもとで形を変えてしまう。
この食い違いをどう解消するかについて19世紀の物理学は答えを持たず、Michelson と Morley の干渉実験は「光を運ぶ媒質に対する地球の運動」を見つけられなかった。1905年に Einstein は、相対性原理と光速不変の原理という2つの要請を置き、Galilei 変換の方を捨てるという道を選んだ。
この章の最後の節では、2つの原理だけから「離れた場所で同時」という言葉が観測者によって変わること(同時の相対性)と、動いている時計が遅れること(光時計による時間の遅れ)を導く。第2章ではこの2つを含む座標変換、つまり Lorentz 変換を導き、時間の遅れと長さの収縮を変換の帰結として整理し直す。第3章では、ここで描いた光の進み方を時空図の上で読み直す。
この章は前の章の結果を使わない。使う予備知識は、Newton の運動方程式と、真空中の Maxwell 方程式から波動方程式が出ることだけである。
光速の値は c = 2.99792458 × 10 8 m / s c=2.99792458\times10^{8}\,\mathrm{m/s} c = 2.99792458 × 1 0 8 m/s c = 3.00 × 10 8 m / s c=3.00\times10^{8}\,\mathrm{m/s} c = 3.00 × 1 0 8 m/s
慣性系
物理法則を書くには、まず座標系を決める必要がある。座標系とは、空間の位置を測る3本の物差しと、時刻を測る時計の組である。座標系の選び方は無数にあるが、その中には運動の法則が特に簡単に書けるものがある。
定義 1.1(慣性系)
力を受けていない物体が静止を続けるか等速直線運動を続ける座標系を慣性系 という。
この定義は Newton の第1法則(慣性の法則)を、慣性系の存在を主張する文として読み直したものである。回転している円盤の上に固定した座標系では、力を受けていない物体も円盤から見ると曲がって進むので、その座標系は慣性系ではない。
慣性系 K K K K ′ K' K ′ K K K K ′ K' K ′
Galilei 変換
2つの慣性系の座標を次のように書く。
K : ( t , x , y , z ) , K ′ : ( t ′ , x ′ , y ′ , z ′ ) K\colon\ (t,x,y,z),\qquad K'\colon\ (t',x',y',z') K : ( t , x , y , z ) , K ′ : ( t ′ , x ′ , y ′ , z ′ )
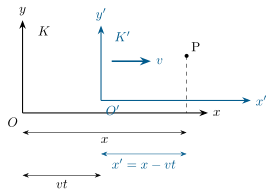
K ′ K' K ′ K K K v v v x x x t = t ′ = 0 t=t'=0 t = t ′ = 0 1.1 )。
Newton 力学では時間はすべての観測者に共通であり、長さも観測者によらないと考える。K K K x x x K ′ K' K ′ x − v t x-vt x − v t
定義 1.2(Galilei 変換)
慣性系 K ′ K' K ′ K K K x x x v v v
t ′ = t , x ′ = x − v t , y ′ = y , z ′ = z (1.1) t'=t,\qquad x'=x-vt,\qquad y'=y,\qquad z'=z\tag{1.1} t ′ = t , x ′ = x − v t , y ′ = y , z ′ = z ( 1.1 )
を(x x x Galilei 変換 という。逆の関係は v v v − v -v − v
t = t ′ , x = x ′ + v t ′ t=t',\qquad x=x'+vt' t = t ′ , x = x ′ + v t ′
図 1.1 慣性系 K K K K K K x x x v v v K ′ K' K ′ t t t x x x K K K x x x K ′ K' K ′ x − v t x-vt x − v t
(1.1) を時間で微分すると、速度と加速度の変換が得られる。t ′ = t t'=t t ′ = t d / d t ′ = d / d t \mathrm{d}/\mathrm{d} t'=\mathrm{d}/\mathrm{d} t d / d t ′ = d / d t x ( t ) x(t) x ( t )
u x ′ = d x ′ d t ′ = d x d t − v = u x − v , u y ′ = u y , u z ′ = u z , (1.2) u'_x=\frac{d x'}{d t'}=\frac{d x}{d t}-v=u_x-v,\qquad u'_y=u_y,\qquad u'_z=u_z,\tag{1.2} u x ′ = d t ′ d x ′ = d t d x − v = u x − v , u y ′ = u y , u z ′ = u z , ( 1.2 )
a x ′ = d u x ′ d t ′ = d u x d t = a x , a y ′ = a y , a z ′ = a z (1.3) a'_x=\frac{d u'_x}{d t'}=\frac{d u_x}{d t}=a_x,\qquad a'_y=a_y,\qquad a'_z=a_z\tag{1.3} a x ′ = d t ′ d u x ′ = d t d u x = a x , a y ′ = a y , a z ′ = a z ( 1.3 )
となる。(1.2) が日常で使う速度の足し引き(Galilei の速度合成則)で、(1.3) は加速度が慣性系によらないことを表す。
Galilei 変換を2回続けて行うと、やはり Galilei 変換になる。次の順に付け替える(矢印の上は、左の系に対する右の系の速さ)。
K → v 1 K ′ → v 2 K ′ ′ K\ \xrightarrow{\ v_1\ }\ K'\ \xrightarrow{\ v_2\ }\ K'' K v 1 K ′ v 2 K ′′
2回の変換を続けて書くと
x ′ ′ = x ′ − v 2 t ′ = x − ( v 1 + v 2 ) t , t ′ ′ = t ′ = t \begin{aligned}x''&=x'-v_2t'=x-(v_1+v_2)t,\\
t''&=t'=t\end{aligned} x ′′ t ′′ = x ′ − v 2 t ′ = x − ( v 1 + v 2 ) t , = t ′ = t
となる。つまり2段の付け替えは、速さ v 1 + v 2 v_1+v_2 v 1 + v 2
Newton の運動方程式の不変性
相対性原理 とは、物理法則がすべての慣性系で同じ形に書けるという要請である。Newton 力学がこの要請を満たすことを、相互作用する質点系で確かめる。
定理 1.3(Newton 力学の Galilei 不変性)
N N N m i m_i m i r i \bm{r}_i r i F i j ( r i − r j ) \bm{F}_{ij}(\bm{r}_i-\bm{r}_j) F ij ( r i − r j )
m i r ¨ i = ∑ j ≠ i F i j ( r i − r j ) ( i = 1 , … , N ) (1.4) m_i\,\ddot{\bm{r}}_i=\sum_{j\ne i}\bm{F}_{ij}(\bm{r}_i-\bm{r}_j)\qquad(i=1,\dots,N)\tag{1.4} m i r ¨ i = j = i ∑ F ij ( r i − r j ) ( i = 1 , … , N ) ( 1.4 )
に従うとする。このとき Galilei 変換 (1.1) で移った系の座標 r i ′ \bm{r}'_i r i ′ F i j \bm{F}_{ij} F ij
m i r ¨ i ′ = ∑ j ≠ i F i j ( r i ′ − r j ′ ) m_i\,\ddot{\bm{r}}'_i=\sum_{j\ne i}\bm{F}_{ij}(\bm{r}'_i-\bm{r}'_j) m i r ¨ i ′ = j = i ∑ F ij ( r i ′ − r j ′ )
を満たす。
証明 V = v x ^ \bm{V}=v\hat{\bm{x}} V = v x ^
r i ′ = r i − V t , t ′ = t \bm{r}'_i=\bm{r}_i-\bm{V} t,\qquad t'=t r i ′ = r i − V t , t ′ = t
左辺については、V \bm{V} V r ¨ i ′ = r ¨ i \ddot{\bm{r}}'_i=\ddot{\bm{r}}_i r ¨ i ′ = r ¨ i (1.3) )。右辺については、同じ時刻の2つの位置の差を取ると
r i ′ − r j ′ = ( r i − V t ) − ( r j − V t ) = r i − r j \bm{r}'_i-\bm{r}'_j=(\bm{r}_i-\bm{V}t)-(\bm{r}_j-\bm{V}t)=\bm{r}_i-\bm{r}_j r i ′ − r j ′ = ( r i − V t ) − ( r j − V t ) = r i − r j
となり、相対位置は2つの系で等しい。したがって右辺の力も2つの系で同じ値をとる。質量 m i m_i m i (1.4) の左辺と右辺はそれぞれ K ′ K' K ′
万有引力も Hooke のばねの力も、2つの物体の相対位置だけで決まるので、この定理が当てはまる。相対速度 r ˙ i − r ˙ j \dot{\bm{r}}_i-\dot{\bm{r}}_j r ˙ i − r ˙ j
一方で、ひとつの物体の速度そのものに依存する力は、この定理の仮定を満たさない。その代表は、磁場の中を動く電荷が受ける Lorentz 力 q u × B q\bm{u}\times\bm{B} q u × B u \bm{u} u
Galilei 変換の全体
x x x x x x
保存則と慣性系
運動量保存とエネルギー保存も、すべての慣性系で同時に成り立つ。運動量については、2つの系の間に次の関係がある。
m i u i ′ = m i u i − m i V m_i\bm{u}'_i=m_i\bm{u}_i-m_i\bm{V} m i u i ′ = m i u i − m i V
衝突の前後で全質量 M = ∑ m i M=\sum m_i M = ∑ m i K K K K ′ K' K ′
∑ i 1 2 m i ∣ u i − V ∣ 2 = ∑ i 1 2 m i ∣ u i ∣ 2 − V ⋅ ∑ i m i u i + 1 2 M ∣ V ∣ 2 (1.5) \sum_i\frac12m_i\left\vert \bm{u}_i-\bm{V}\right\vert ^2=\sum_i\frac12m_i\left\vert \bm{u}_i\right\vert ^2-\bm{V}\cdot\sum_im_i\bm{u}_i+\frac12M\left\vert \bm{V}\right\vert ^2\tag{1.5} i ∑ 2 1 m i ∣ u i − V ∣ 2 = i ∑ 2 1 m i ∣ u i ∣ 2 − V ⋅ i ∑ m i u i + 2 1 M ∣ V ∣ 2 ( 1.5 )
であるから、K K K K ′ K' K ′
例題 1.1 弾性衝突を2つの慣性系で見る ★★
オリジナル 慣性系 K K K x x x m 1 = 1.0 k g m_1=1.0\,\mathrm{kg} m 1 = 1.0 kg u 1 = 4.0 m / s u_1=4.0\,\mathrm{m/s} u 1 = 4.0 m/s m 2 = 3.0 k g m_2=3.0\,\mathrm{kg} m 2 = 3.0 kg
衝突後の2つの球の速度を K K K
K K K v = 1.0 m / s v=1.0\,\mathrm{m/s} v = 1.0 m/s K ′ K' K ′ K ′ K' K ′ K ′ K' K ′ 2つの系での全運動エネルギーの差が 1 2 M v 2 \frac12Mv^2 2 1 M v 2 M = m 1 + m 2 M=m_1+m_2 M = m 1 + m 2
解答 1. 衝突後の速度を w 1 , w 2 w_1,w_2 w 1 , w 2
m 1 u 1 = m 1 w 1 + m 2 w 2 , 1 2 m 1 u 1 2 = 1 2 m 1 w 1 2 + 1 2 m 2 w 2 2 m_1u_1=m_1w_1+m_2w_2,\qquad \frac12m_1u_1^2=\frac12m_1w_1^2+\frac12m_2w_2^2 m 1 u 1 = m 1 w 1 + m 2 w 2 , 2 1 m 1 u 1 2 = 2 1 m 1 w 1 2 + 2 1 m 2 w 2 2
である。第1式から m 1 ( u 1 − w 1 ) = m 2 w 2 m_1(u_1-w_1)=m_2w_2 m 1 ( u 1 − w 1 ) = m 2 w 2 m 1 ( u 1 − w 1 ) ( u 1 + w 1 ) = m 2 w 2 2 m_1(u_1-w_1)(u_1+w_1)=m_2w_2^2 m 1 ( u 1 − w 1 ) ( u 1 + w 1 ) = m 2 w 2 2 w 2 ≠ 0 w_2\neq0 w 2 = 0 u 1 + w 1 = w 2 u_1+w_1=w_2 u 1 + w 1 = w 2
w 1 = m 1 − m 2 m 1 + m 2 u 1 = 1.0 − 3.0 4.0 × 4.0 = − 2.0 m / s , w 2 = 2 m 1 m 1 + m 2 u 1 = 2.0 4.0 × 4.0 = 2.0 m / s . w_1=\frac{m_1-m_2}{m_1+m_2}u_1=\frac{1.0-3.0}{4.0}\times4.0=-2.0\,\mathrm{m/s},\qquad
w_2=\frac{2m_1}{m_1+m_2}u_1=\frac{2.0}{4.0}\times4.0=2.0\,\mathrm{m/s}. w 1 = m 1 + m 2 m 1 − m 2 u 1 = 4.0 1.0 − 3.0 × 4.0 = − 2.0 m/s , w 2 = m 1 + m 2 2 m 1 u 1 = 4.0 2.0 × 4.0 = 2.0 m/s .
軽い球ははね返り、重い球は前へ進む。
2. (1.2) からすべての速度から v = 1.0 m / s v=1.0\,\mathrm{m/s} v = 1.0 m/s
衝突前 : u 1 ′ = 3.0 m / s , u 2 ′ = − 1.0 m / s , 衝突後 : w 1 ′ = − 3.0 m / s , w 2 ′ = 1.0 m / s \begin{aligned}\text{衝突前}&:\ u'_1=3.0\,\mathrm{m/s},\quad u'_2=-1.0\,\mathrm{m/s},\\
\text{衝突後}&:\ w'_1=-3.0\,\mathrm{m/s},\quad w'_2=1.0\,\mathrm{m/s}\end{aligned} 衝突前 衝突後 : u 1 ′ = 3.0 m/s , u 2 ′ = − 1.0 m/s , : w 1 ′ = − 3.0 m/s , w 2 ′ = 1.0 m/s
全運動量は
前 : 1.0 × 3.0 + 3.0 × ( − 1.0 ) = 0 , 後 : 1.0 × ( − 3.0 ) + 3.0 × 1.0 = 0 \text{前}: 1.0\times3.0+3.0\times(-1.0)=0,\qquad \text{後}: 1.0\times(-3.0)+3.0\times1.0=0 前 : 1.0 × 3.0 + 3.0 × ( − 1.0 ) = 0 , 後 : 1.0 × ( − 3.0 ) + 3.0 × 1.0 = 0
で保存する。全運動エネルギーは
前 : 1 2 × 1.0 × 3.0 2 + 1 2 × 3.0 × 1.0 2 = 6.0 J , 後 : 1 2 × 1.0 × 3.0 2 + 1 2 × 3.0 × 1.0 2 = 6.0 J \text{前}: \tfrac12\times1.0\times3.0^2+\tfrac12\times3.0\times1.0^2=6.0\,\mathrm J,\qquad
\text{後}: \tfrac12\times1.0\times3.0^2+\tfrac12\times3.0\times1.0^2=6.0\,\mathrm J 前 : 2 1 × 1.0 × 3. 0 2 + 2 1 × 3.0 × 1. 0 2 = 6.0 J , 後 : 2 1 × 1.0 × 3. 0 2 + 2 1 × 3.0 × 1. 0 2 = 6.0 J
で保存する。K ′ K' K ′ K ′ K' K ′
3. K K K
前 : 1 2 × 1.0 × 4.0 2 = 8.0 J , 後 : 1 2 × 1.0 × 2.0 2 + 1 2 × 3.0 × 2.0 2 = 8.0 J \text{前}: \tfrac12\times1.0\times4.0^2=8.0\,\mathrm J,\qquad
\text{後}: \tfrac12\times1.0\times2.0^2+\tfrac12\times3.0\times2.0^2=8.0\,\mathrm J 前 : 2 1 × 1.0 × 4. 0 2 = 8.0 J , 後 : 2 1 × 1.0 × 2. 0 2 + 2 1 × 3.0 × 2. 0 2 = 8.0 J
K ′ K' K ′ 8.0 − 6.0 = 2.0 J 8.0-6.0=2.0\,\mathrm J 8.0 − 6.0 = 2.0 J 1 2 M v 2 = 1 2 × 4.0 × 1.0 2 = 2.0 J \frac12Mv^2=\frac12\times4.0\times1.0^2=2.0\,\mathrm J 2 1 M v 2 = 2 1 × 4.0 × 1. 0 2 = 2.0 J
(1.5) で V \bm{V} V K K K K ′ K' K ′
v ∑ i m i u i ′ + 1 2 M v 2 v\sum_im_iu'_i+\frac12Mv^2 v i ∑ m i u i ′ + 2 1 M v 2
K ′ K' K ′ ∑ i m i u i ′ \sum_im_iu'_i ∑ i m i u i ′ 1 2 M v 2 \frac12Mv^2 2 1 M v 2
確認テスト
オリジナル
1.1-1 Galilei 変換 (1.1) のもとで、物体の加速度が K K K K ′ K' K ′
1.1-2 電車が地面に対して速さ v = 20 m / s v=20\,\mathrm{m/s} v = 20 m/s K K K K ′ K' K ′ h = 1.25 m h=1.25\,\mathrm m h = 1.25 m g = 10 m / s 2 g=10\,\mathrm{m/s^2} g = 10 m/ s 2
(a) K ′ K' K ′ K K K (b) 床に着くまでの時間と、その間に K K K (c) 2つの系で運動方程式が同じ形であることを確かめよ。
1.1-3 時刻と位置を縦に並べた ( t , x ) (t,x) ( t , x ) G ( v ) G(v) G ( v ) G ( v 2 ) G ( v 1 ) = G ( v 1 + v 2 ) G(v_2)G(v_1)=G(v_1+v_2) G ( v 2 ) G ( v 1 ) = G ( v 1 + v 2 ) G ( v ) − 1 = G ( − v ) G(v)^{-1}=G(-v) G ( v ) − 1 = G ( − v )
1.1-4 衝突の前後で全質量が変わらず、慣性系 K K K K K K K ′ K' K ′ (1.5) を使って示せ。全質量が衝突で変わる場合に何が起きるかも述べよ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com