相対論入門 第1章 §1.2 ★★★ 波動方程式が Galilei 変換で形を変えることと、光の媒質に対する地球の運動が見つからなかった実験を並べ、相対論が要る理由を示す
波動方程式は Galilei 変換で形を変える
真空中の Maxwell 方程式から、電場と磁場の各成分 ψ \psi ψ
∂ 2 ψ ∂ x 2 + ∂ 2 ψ ∂ y 2 + ∂ 2 ψ ∂ z 2 − 1 c 2 ∂ 2 ψ ∂ t 2 = 0 , c = 1 ε 0 μ 0 (1.6) \frac{\partial ^2\psi}{\partial x^2}+\frac{\partial ^2\psi}{\partial y^2}+\frac{\partial ^2\psi}{\partial z^2}-\frac{1}{c^2}\frac{\partial ^2\psi}{\partial t^2}=0,\qquad c=\frac{1}{\sqrt{\varepsilon_0\mu_0}}\tag{1.6} ∂ x 2 ∂ 2 ψ + ∂ y 2 ∂ 2 ψ + ∂ z 2 ∂ 2 ψ − c 2 1 ∂ t 2 ∂ 2 ψ = 0 , c = ε 0 μ 0 1 ( 1.6 )
に従うことが導かれる(導出は『電磁気学入門』第9章 §9.1)。c c c
この方程式を Galilei 変換で K ′ K' K ′ y , z y,z y , z x x x t t t K ′ K' K ′ K K K
∂ ∂ x = ∂ x ′ ∂ x ∂ ∂ x ′ + ∂ t ′ ∂ x ∂ ∂ t ′ = ∂ ∂ x ′ , ∂ ∂ t = ∂ x ′ ∂ t ∂ ∂ x ′ + ∂ t ′ ∂ t ∂ ∂ t ′ = − v ∂ ∂ x ′ + ∂ ∂ t ′ \frac{\partial }{\partial x}=\frac{\partial x'}{\partial x}\frac{\partial }{\partial x'}+\frac{\partial t'}{\partial x}\frac{\partial }{\partial t'}=\frac{\partial }{\partial x'},\qquad
\frac{\partial }{\partial t}=\frac{\partial x'}{\partial t}\frac{\partial }{\partial x'}+\frac{\partial t'}{\partial t}\frac{\partial }{\partial t'}=-v\frac{\partial }{\partial x'}+\frac{\partial }{\partial t'} ∂ x ∂ = ∂ x ∂ x ′ ∂ x ′ ∂ + ∂ x ∂ t ′ ∂ t ′ ∂ = ∂ x ′ ∂ , ∂ t ∂ = ∂ t ∂ x ′ ∂ x ′ ∂ + ∂ t ∂ t ′ ∂ t ′ ∂ = − v ∂ x ′ ∂ + ∂ t ′ ∂
となる。2階の微分は、これをもう一度作用させて
∂ 2 ∂ x 2 = ∂ 2 ∂ x ′ 2 , ∂ 2 ∂ t 2 = ( − v ∂ ∂ x ′ + ∂ ∂ t ′ ) 2 = v 2 ∂ 2 ∂ x ′ 2 − 2 v ∂ 2 ∂ x ′ ∂ t ′ + ∂ 2 ∂ t ′ 2 (1.7) \frac{\partial ^2}{\partial x^2}=\frac{\partial ^2}{\partial x'^2},\qquad
\frac{\partial ^2}{\partial t^2}=\Bigl(-v\frac{\partial }{\partial x'}+\frac{\partial }{\partial t'}\Bigr)^2=v^2\frac{\partial ^2}{\partial x'^2}-2v\frac{\partial^2}{\partial x'\partial t'}+\frac{\partial ^2}{\partial t'^2}\tag{1.7} ∂ x 2 ∂ 2 = ∂ x ′2 ∂ 2 , ∂ t 2 ∂ 2 = ( − v ∂ x ′ ∂ + ∂ t ′ ∂ ) 2 = v 2 ∂ x ′2 ∂ 2 − 2 v ∂ x ′ ∂ t ′ ∂ 2 + ∂ t ′2 ∂ 2 ( 1.7 )
である。これらを (1.6) に入れると、K ′ K' K ′
( 1 − v 2 c 2 ) ∂ 2 ψ ∂ x ′ 2 + 2 v c 2 ∂ 2 ψ ∂ x ′ ∂ t ′ + ∂ 2 ψ ∂ y ′ 2 + ∂ 2 ψ ∂ z ′ 2 − 1 c 2 ∂ 2 ψ ∂ t ′ 2 = 0 (1.8) \Bigl(1-\frac{v^2}{c^2}\Bigr)\frac{\partial ^2\psi}{\partial x'^2}+\frac{2v}{c^2}\frac{\partial^2\psi}{\partial x'\partial t'}+\frac{\partial ^2\psi}{\partial y'^2}+\frac{\partial ^2\psi}{\partial z'^2}-\frac1{c^2}\frac{\partial ^2\psi}{\partial t'^2}=0\tag{1.8} ( 1 − c 2 v 2 ) ∂ x ′2 ∂ 2 ψ + c 2 2 v ∂ x ′ ∂ t ′ ∂ 2 ψ + ∂ y ′2 ∂ 2 ψ + ∂ z ′2 ∂ 2 ψ − c 2 1 ∂ t ′2 ∂ 2 ψ = 0 ( 1.8 )
になる。x ′ x' x ′ 1 − v 2 / c 2 1-v^2/c^2 1 − v 2 / c 2 v ≠ 0 v\neq0 v = 0
(1.8) の意味は平面波を入れると分かる。K K K x x x
ψ = e i ( k x − ω t ) , ω = c k \psi=\mathrm{e}^{\mathrm{i}(kx-\omega t)},\qquad \omega=ck ψ = e i ( k x − ω t ) , ω = c k
その位相を K ′ K' K ′
k x − ω t = k ( x ′ + v t ′ ) − ω t ′ = k x ′ − ( ω − k v ) t ′ kx-\omega t=k(x'+vt')-\omega t'=kx'-(\omega-kv)t' k x − ω t = k ( x ′ + v t ′ ) − ω t ′ = k x ′ − ( ω − k v ) t ′
となる。K ′ K' K ′ ω ′ = ω − k v \omega'=\omega-kv ω ′ = ω − k v ω ′ / k = c − v \omega'/k=c-v ω ′ / k = c − v
Galilei 変換を認めると、光の速さは慣性系ごとに変わり、K ′ K' K ′ c − v c-v c − v c c c (1.6) の形で成り立つのはその系だけということになる。
同じ現象に2つの説明が要る例
磁石と導体の輪の相対運動で、輪に電流が流れる場合を考える。磁石を止めて輪を動かすと、輪の中の電荷は Lorentz 力 q u × B q\bm{u}\times\bm{B} q u × B
2つの場合で流れる電流は相対速度だけで決まり同じ値になるが、Galilei 変換の立場では「どちらが本当に動いているか」によって説明が違う。Einstein の1905年の論文はこの非対称から議論を始めている。電場と磁場が慣性系の付け替えで互いに混ざり合うことは、『電磁気学入門』第10章 §10.5 と、この本の第6章で扱う。
エーテルの仮説
19世紀の物理学者の多くは、この食い違いを次のように解釈した。音が空気を伝わる波であるのと同じように、光もエーテル と呼ばれる媒質を伝わる波であり、Maxwell 方程式 (1.6) はエーテルに対して静止した系(エーテル系)でだけ成り立つ。この解釈では相対性原理は力学だけの原理になり、電磁気学には特別な慣性系がある。エーテル系に対する地球の速さが分かれば、地上で測る光の速さは向きによって c ± v c\pm v c ± v
地球は太陽のまわりを約 30 k m / s 30\,\mathrm{km/s} 30 km/s v / c v/c v / c 10 − 4 10^{-4} 1 0 − 4 v / c v/c v / c 10 − 8 10^{-8} 1 0 − 8
光行差
18世紀前半に Bradley は、恒星の見かけの位置が1年周期で最大約 20 ′ ′ 20'' 2 0 ′′ 光行差 という。雨の中を走ると雨が前から降ってくるように見えるのと同じで、望遠鏡を光の到来方向から角度 v / c v/c v / c
v = 3.0 × 10 4 m / s v=3.0\times10^4\,\mathrm{m/s} v = 3.0 × 1 0 4 m/s v / c = 1.0 × 10 − 4 r a d v/c=1.0\times10^{-4}\,\mathrm{rad} v / c = 1.0 × 1 0 − 4 rad 20.6 ′ ′ 20.6'' 20. 6 ′′
光行差は、地球が自分のまわりのエーテルを引きずって運んでいる、という考えとは合わない(引きずられたエーテルの中では光の向きはずれない)。したがってエーテルがあるとすれば、地球はその中を動いていなければならない。
Michelson–Morley の干渉計
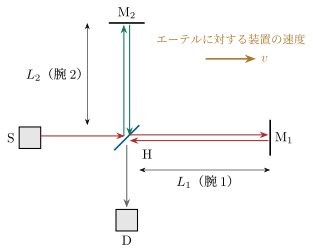
Michelson と Morley は1887年に、干渉計を使ってエーテルに対する地球の運動を測ろうとした。装置を図 1.2 に示す。光源 S からの光を半透明鏡 H で2つに分け、互いに直交する2本の腕の先の鏡 M1 _1 1 2 _2 2
図 1.2 Michelson–Morley の干渉計の模式図。腕1は装置の運動の向きに、腕2はそれと直交する向きに置く。2本の光は半透明鏡 H で分かれ、鏡 M1 _1 1 2 _2 2
エーテルの仮説に従って、2本の腕を光が往復する時間を計算する。装置はエーテルに対して腕1の方向へ速さ v v v β = v / c \beta=v/c β = v / c
腕1(運動に平行) 装置から見ると、行きの光は相対的な速さ c − v c-v c − v 1 _1 1 c + v c+v c + v
T 1 = L 1 c − v + L 1 c + v = 2 L 1 c c 2 − v 2 = 2 L 1 c 1 1 − β 2 (1.9) T_1=\frac{L_1}{c-v}+\frac{L_1}{c+v}=\frac{2L_1c}{c^2-v^2}=\frac{2L_1}{c}\,\frac{1}{1-\beta^2}\tag{1.9} T 1 = c − v L 1 + c + v L 1 = c 2 − v 2 2 L 1 c = c 2 L 1 1 − β 2 1 ( 1.9 )
である。
腕2(運動に垂直) エーテル系から見て、光が H を出てから M2 _2 2 T 2 / 2 T_2/2 T 2 /2 v T 2 / 2 vT_2/2 v T 2 /2 c c c
( c T 2 2 ) 2 = L 2 2 + ( v T 2 2 ) 2 \Bigl(\frac{cT_2}{2}\Bigr)^2=L_2^2+\Bigl(\frac{vT_2}{2}\Bigr)^2 ( 2 c T 2 ) 2 = L 2 2 + ( 2 v T 2 ) 2
が成り立ち、これを T 2 T_2 T 2
T 2 = 2 L 2 c 2 − v 2 = 2 L 2 c 1 1 − β 2 (1.10) T_2=\frac{2L_2}{\sqrt{c^2-v^2}}=\frac{2L_2}{c}\,\frac{1}{\sqrt{1-\beta^2}}\tag{1.10} T 2 = c 2 − v 2 2 L 2 = c 2 L 2 1 − β 2 1 ( 1.10 )
を得る。帰りも同じ形の直角三角形になるので、往復で同じ式になる。
2本の光の到着時刻の差は Δ T = T 1 − T 2 \Delta T=T_1-T_2 Δ T = T 1 − T 2 10 − 8 10^{-8} 1 0 − 8 Δ T \Delta T Δ T v v v
そこで Michelson と Morley は装置全体を水平面内で 90 ∘ 90^\circ 9 0 ∘
Δ T r o t = 2 L 1 c 1 1 − β 2 − 2 L 2 c 1 1 − β 2 \Delta T_{\mathrm{rot}}=\frac{2L_1}{c}\frac{1}{\sqrt{1-\beta^2}}-\frac{2L_2}{c}\frac{1}{1-\beta^2} Δ T rot = c 2 L 1 1 − β 2 1 − c 2 L 2 1 − β 2 1
であり、回転の前後での時間差の変化は
Δ T − Δ T r o t = 2 ( L 1 + L 2 ) c ( 1 1 − β 2 − 1 1 − β 2 ) (1.11) \Delta T-\Delta T_{\mathrm{rot}}=\frac{2(L_1+L_2)}{c}\Bigl(\frac{1}{1-\beta^2}-\frac{1}{\sqrt{1-\beta^2}}\Bigr)\tag{1.11} Δ T − Δ T rot = c 2 ( L 1 + L 2 ) ( 1 − β 2 1 − 1 − β 2 1 ) ( 1.11 )
となる。腕の長さの差は打ち消し合い、和だけが残った。β ≪ 1 \beta\ll1 β ≪ 1
( 1 − β 2 ) − 1 ≃ 1 + β 2 , ( 1 − β 2 ) − 1 / 2 ≃ 1 + β 2 2 (1-\beta^2)^{-1}\simeq1+\beta^2,\qquad (1-\beta^2)^{-1/2}\simeq1+\frac{\beta^2}{2} ( 1 − β 2 ) − 1 ≃ 1 + β 2 , ( 1 − β 2 ) − 1/2 ≃ 1 + 2 β 2
したがって括弧の中は β 2 / 2 \beta^2/2 β 2 /2 λ / c \lambda/c λ / c
Δ N = c ( Δ T − Δ T r o t ) λ ≃ ( L 1 + L 2 ) β 2 λ . (1.12) \Delta N=\frac{c\,(\Delta T-\Delta T_{\mathrm{rot}})}{\lambda}\simeq\frac{(L_1+L_2)\,\beta^2}{\lambda}.\tag{1.12} Δ N = λ c ( Δ T − Δ T rot ) ≃ λ ( L 1 + L 2 ) β 2 . ( 1.12 )
1887年の装置は、多数の鏡で光を何度も往復させて腕の実効的な長さを約 11 m 11\,\mathrm m 11 m 1.2 で計算するとおり、エーテルの仮説が予言する縞のずれは 0.4 0.4 0.4 0.02 0.02 0.02
Lorentz–FitzGerald の収縮仮説
1889年から1892年にかけて FitzGerald と Lorentz は、物体がエーテルに対して動く向きに長さ L 1 − β 2 L\sqrt{1-\beta^2} L 1 − β 2 (1.9) と (1.10) が等しくなって縞がずれないことに気づいた(確認テスト 1.2-3)。この仮説はエーテル系の存在を残したまま、測定にかからない理由だけを後から付け加えるものだった。第2章で導く長さの収縮は式の形は同じだが、エーテルを前提にしない。どちらの慣性系から見ても、相手の系で静止した物体が縮んで見える、という対称な効果である。
例題 1.2 干渉縞のずれの見積もりと速さの上限 ★★★
オリジナル 腕の実効的な長さが L 1 = L 2 = 11 m L_1=L_2=11\,\mathrm m L 1 = L 2 = 11 m λ = 5.5 × 10 − 7 m \lambda=5.5\times10^{-7}\,\mathrm m λ = 5.5 × 1 0 − 7 m
装置がエーテルに対して v = 3.0 × 10 4 m / s v=3.0\times10^4\,\mathrm{m/s} v = 3.0 × 1 0 4 m/s 90 ∘ 90^\circ 9 0 ∘ Δ N \Delta N Δ N (1.12) で見積もれ。
縞のずれを 0.020 0.020 0.020
(1.11) を β \beta β (1.12) の近似の相対誤差が v = 3.0 × 10 4 m / s v=3.0\times10^4\,\mathrm{m/s} v = 3.0 × 1 0 4 m/s
解答 1. β = v / c = 3.0 × 10 4 / ( 3.00 × 10 8 ) = 1.0 × 10 − 4 \beta=v/c=3.0\times10^4/(3.00\times10^8)=1.0\times10^{-4} β = v / c = 3.0 × 1 0 4 / ( 3.00 × 1 0 8 ) = 1.0 × 1 0 − 4 β 2 = 1.0 × 10 − 8 \beta^2=1.0\times10^{-8} β 2 = 1.0 × 1 0 − 8 (1.12) から
Δ N ≃ ( 11 + 11 ) × 1.0 × 10 − 8 5.5 × 10 − 7 = 2.2 × 10 − 7 5.5 × 10 − 7 = 0.40 \Delta N\simeq\frac{(11+11)\times1.0\times10^{-8}}{5.5\times10^{-7}}=\frac{2.2\times10^{-7}}{5.5\times10^{-7}}=0.40 Δ N ≃ 5.5 × 1 0 − 7 ( 11 + 11 ) × 1.0 × 1 0 − 8 = 5.5 × 1 0 − 7 2.2 × 1 0 − 7 = 0.40
となる。縞 0.4 0.4 0.4
2. Δ N = ( L 1 + L 2 ) β 2 / λ < 0.020 \Delta N=(L_1+L_2)\beta^2/\lambda<0.020 Δ N = ( L 1 + L 2 ) β 2 / λ < 0.020 β \beta β
β < 0.020 λ L 1 + L 2 = 0.020 × 5.5 × 10 − 7 22 = 5.0 × 10 − 10 = 2.24 × 10 − 5 \beta<\sqrt{\frac{0.020\,\lambda}{L_1+L_2}}=\sqrt{\frac{0.020\times5.5\times10^{-7}}{22}}=\sqrt{5.0\times10^{-10}}=2.24\times10^{-5} β < L 1 + L 2 0.020 λ = 22 0.020 × 5.5 × 1 0 − 7 = 5.0 × 1 0 − 10 = 2.24 × 1 0 − 5
であり、v < 2.24 × 10 − 5 × 3.00 × 10 8 m / s = 6.7 × 10 3 m / s v<2.24\times10^{-5}\times3.00\times10^8\,\mathrm{m/s}=6.7\times10^3\,\mathrm{m/s} v < 2.24 × 1 0 − 5 × 3.00 × 1 0 8 m/s = 6.7 × 1 0 3 m/s 7 k m / s 7\,\mathrm{km/s} 7 km/s 30 k m / s 30\,\mathrm{km/s} 30 km/s Δ N ∝ v 2 \Delta N\propto v^2 Δ N ∝ v 2 1 / 20 1/20 1/20 1 / 20 ≈ 1 / 4.5 1/\sqrt{20}\approx1/4.5 1/ 20 ≈ 1/4.5
3. x = β 2 x=\beta^2 x = β 2 ( 1 − x ) − 1 = 1 + x + x 2 + ⋯ (1-x)^{-1}=1+x+x^2+\cdots ( 1 − x ) − 1 = 1 + x + x 2 + ⋯ ( 1 − x ) − 1 / 2 = 1 + 1 2 x + 3 8 x 2 + ⋯ (1-x)^{-1/2}=1+\frac12x+\frac38x^2+\cdots ( 1 − x ) − 1/2 = 1 + 2 1 x + 8 3 x 2 + ⋯
1 1 − x − 1 1 − x = 1 2 x + ( 1 − 3 8 ) x 2 + ⋯ = 1 2 β 2 + 5 8 β 4 + ⋯ \frac{1}{1-x}-\frac{1}{\sqrt{1-x}}=\frac12x+\Bigl(1-\frac38\Bigr)x^2+\cdots=\frac12\beta^2+\frac58\beta^4+\cdots 1 − x 1 − 1 − x 1 = 2 1 x + ( 1 − 8 3 ) x 2 + ⋯ = 2 1 β 2 + 8 5 β 4 + ⋯
となる。(1.12) は第1項だけを取ったものなので、相対誤差は ( 5 / 8 ) β 4 / ( β 2 / 2 ) = 5 4 β 2 = 1.25 × 10 − 8 (5/8)\beta^4/(\beta^2/2)=\frac54\beta^2=1.25\times10^{-8} ( 5/8 ) β 4 / ( β 2 /2 ) = 4 5 β 2 = 1.25 × 1 0 − 8
確認テスト
オリジナル
1.2-1 K K K + x +x + x c c c (1.2) を認めると、この光が K ′ K' K ′ c − v c-v c − v 1.2-2 腕の長さがともに L L L Δ T = T 1 − T 2 \Delta T=T_1-T_2 Δ T = T 1 − T 2 β \beta β L = 11 m L=11\,\mathrm m L = 11 m β = 1.0 × 10 − 4 \beta=1.0\times10^{-4} β = 1.0 × 1 0 − 4 1.2-3 腕1だけがエーテルに対する運動の向きに長さ L 1 → L 1 1 − β 2 L_1\to L_1\sqrt{1-\beta^2} L 1 → L 1 1 − β 2 L 1 = L 2 L_1=L_2 L 1 = L 2 T 1 = T 2 T_1=T_2 T 1 = T 2 1.2-4 1次元の波動方程式
∂ x 2 ψ − c − 2 ∂ t 2 ψ = 0 \partial_x^2\psi-c^{-2}\partial_t^2\psi=0 ∂ x 2 ψ − c − 2 ∂ t 2 ψ = 0
と、次の波を考える。
ψ = e i k ( x ′ − c t ′ ) \psi=\mathrm{e}^{\mathrm{i} k(x'-ct')} ψ = e i k ( x ′ − c t ′ )
これは K ′ K' K ′ c c c K K K k , v , c k,v,c k , v , c 1.2-5 光行差の角度は、星の方向と地球の速度が直交するとき tan α = v / c \tan\alpha=v/c tan α = v / c v = 29.8 k m / s v=29.8\,\mathrm{km/s} v = 29.8 km/s α \alpha α ′ ′ '' ′′ c = 2.998 × 10 8 m / s c=2.998\times10^8\,\mathrm{m/s} c = 2.998 × 1 0 8 m/s
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com