相対エントロピーから情報と物理を組み立てる 第4部 第6章 §4.6.3 ★★★ 相対誤差 εJ を得るには ⟨Σ⟩≥2/εJ2。等号に近づくのは駆動が弱い極限で、そのかわり時間がかかる
精度の代価
式 (4.6.9) を、相対誤差 εJ を達成するために要るエントロピー生成の下限として読むと
kBT⟨Σ⟩ ≥ εJ22kBT(4.6.14)
である。左辺は、時間 t のあいだに系が熱浴へ捨てたエネルギーのうち、熱浴が平衡のまま吸い込んだ分(散逸)である。右辺には時間 t も系の速さも模型の細部も入っていない。相対誤差1% の流れを作るには、どんな仕組みを使っても 2×10⁴kBT 以上を散逸しなければならない。Barato と Seifert が強調したのはこの読み方で、細胞の中の時計や分子モーターの正確さには、熱力学が決める最低の値段がついている。
t が入らないのは、定常状態では Var(J) も ⟨J⟩ も ⟨Σ⟩ も(長い時間では)t に比例し、Var/⟨J⟩2∝1/t と ⟨Σ⟩∝t の積で t が消えるからである。長く測れば相対誤差は 1/t で下がるが、散逸も t に比例して増える。その交換の比率が、系によらず2以上に決まっている。
環状の模型と等号の条件
TUR がどこまで厳しいかを、N 個の状態を環状につないだ一様な模型で見る。各状態から前へ k+、後ろへ k− の速さで移り、1周すると流れが1つ進むとする(N=1 は前の例題の格子の上のモーター)。1周あたりのエントロピー生成(親和力)を Ac:=Nln(k+/k−) とおく。定常分布は一様で、周回の数 J について長い時間で⟨J⟩=(k+−k−)t/N、Var(J)=(k++k−)t/N2、⟨Σ⟩=(k+−k−)tln(k+/k−) だから、TUR の比は
R:=⟨Σ⟩⟨J⟩2Var(J)=NAccoth2NAc(4.6.15)
になる((k++k−)/(k+−k−)=coth(ln(k+/k−)/2) を使った)。R≥2 が TUR で、xcoth(x/2)≥2 は補題 4.6.3 と同じ不等式である。
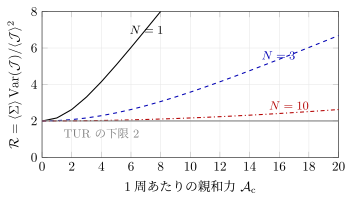
図 4.6.1 N 個の状態を環状につないだ一様な模型の TUR の比 R(式 (4.6.15)、厳密な式から描いた)。黒の実線が N=1、青の破線が N=3、赤の一点鎖線が N=10、灰色の実線が下限 2。親和力 Ac→0 ではどれも 2 に近づき、同じ親和力なら状態を多く分けるほど 2 に近い。
図 4.6.1 から2つのことを読み取ることができる。第一に、Ac→0(平衡に近い弱い駆動)で R→2 になり、TUR は等号に近づく。これは第6節で見る線形応答の領域である。第二に、同じ親和力でも1周を多くの段に分けるほど R は 2 に近い。N→∞ では R=2+Ac2/(6N2)+⋯→2 である。段の数を増やすことは、1段あたりの駆動を弱くすることなので、これも「各辺が平衡に近いほど等号に近い」という補題 4.6.3 の等号条件の表れである。第4部第1章で、ばねを N 段に分けて動かすと余分な仕事が 1/N で下がることを見た。ここでも、1回の大きな跳躍を小さな段に分けることが散逸を無駄にしない方法になっている。
ただし、R→2 に近づける方法はどれも時間を犠牲にする。駆動を弱くすると流れが遅くなり、同じ相対誤差に達するまでの時間が延びる(例題 4.6.3)。TUR は散逸の下限を時間によらずに与えるが、その下限に近づくためには遅く動かなければならない。
TUR の成り立つ範囲
定理 4.6.2 の証明で使ったのは、(i) 系が時間によらない駆動のもとの定常状態にあること、(ii) 経路を見分ける問題が過減衰の Langevin 方程式か Markov 跳躍過程で書けること、の2つである。(i) が崩れて、駆動が時間に周期的に依存する場合や、初めの分布が定常分布でない有限の時間の過程では、式 (4.6.9) がそのままの形では成り立たない例がある。その理由は、仮想的な駆動で分布を変えずに流れだけを (1+θ) 倍にする操作ができなくなることにある。そうした場合には、Pθ の分布の変化の分も Fisher 情報に足した一般化された形が使われる。(ii) が崩れて、速度のように時間反転で符号を変える変数を持つ慣性のある系では、逆回しの経路で速度の符号も反転させるため、エントロピー生成と流れの関係が変わり、やはり元の形の TUR が破れる例がある。どちらの場合も「D の2次の展開と Cramér–Rao」という骨組みは同じで、比べる相手の Pθ の作り方と、その D がエントロピー生成でどう押さえられるかが変わる。
例題 4.6.3 分子の時計の精度と値段 ★★
オリジナル前の例題のモーターを時計に使い、正味の歩数 J で時間を測る。後ろへの速さを k−=1s−1 に固定し、1歩あたりの親和力 a=ln(k+/k−) を選べるとする。相対誤差 εJ=0.01 を目標にする。
- (1) 目標の精度に達するのに要るエントロピー生成 ⟨Σ⟩ を a の関数として求めよ。
- (2) a=0.1、2、20 のそれぞれで ⟨Σ⟩ と、要る時間 t を求めよ。
- (3) 結果を TUR の下限と比べ、駆動の強さの選び方について何が言えるかを述べよ。
解答
(1) 例題 4.6.2 から εJ2=(k++k−)/((k+−k−)2t)、⟨Σ⟩=(k+−k−)ta なので、2つを掛けて t を消すとεJ2⟨Σ⟩=acoth(a/2)、つまり ⟨Σ⟩=acoth(a/2)/εJ2 である(式 (4.6.15) の N=1)。
(2) 時間は t=(k++k−)/((k+−k−)2εJ2)=(ea+1)/((ea−1)2εJ2) 秒である。a=0.1:acoth(a/2)=2.0008 で ⟨Σ⟩=2.0008×10⁴、t=1.90×10⁶s(約22日)。a=2:2coth1=2.626 で ⟨Σ⟩=2.63×10⁴、t=2.06×10³s。a=20:20coth10=20.0 で ⟨Σ⟩=2.00×10⁵、t=2.06×10⁻⁵s である。
(3) TUR の下限は 2/εJ2=2×104 である。弱い駆動(a=0.1)は下限のほぼ等号を達成するが、22日かかる。強い駆動(a=20)は一瞬で目標に達するが、下限の10倍の散逸を払う。a=2 は下限の1.3倍の散逸で、時間も現実的である。散逸を下限に近づけることと、速く測ることは両立しない。これが次の節の速度限界の主題でもある。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
