物理のための微分幾何入門 第1章 §1.2 ★★★ 1枚の座標で覆えない空間を、座標の張り合わせとして扱う。多様体の定義そのもの
球面は1枚の座標で覆えない
単位球面を S2={(x,y,z)∈R3:x2+y2+z2=1} と書く。球座標の角 (θ,φ) は球面の座標の候補だが、北極と南極では φ が決まらない。また、φ=0 と φ=2π が同じ点を指すので、方位角の範囲をどこかで切る必要がある。
うまく工夫すれば、球面全体を1枚の座標で表せるかもしれない。しかし次の定理が示すように、それはできない。定理を述べるために、部分集合 M⊂RN の上の座標を正確に定める。
定義 1.5(座標(チャート))
M⊂RN とする。RN の開集合との共通部分として書ける部分集合を、M の開集合と呼ぶ。次の条件を満たす組 (U,ϕ) を、M のチャート(座標近傍)と呼ぶ。
- U は M の開集合である。
- 像 ϕ(U) は Rn の開集合である。
- ϕ:U→ϕ(U) は同相写像(連続な全単射で、逆写像も連続なもの)である。
ϕ(q) の成分を、点 q の座標と呼ぶ。
定理 1.6(球面は1枚のチャートで覆えない ★★)
U=S2 となるチャート (U,ϕ) は存在しない。
証明
そのようなチャートがあったとし、W=ϕ(S2) とおく。チャートの定義から、W は R2 の空でない開集合である。
S2 は R3 の有界な閉集合なので、Heine–Borel の定理によりコンパクトである。コンパクト集合の連続写像による像はコンパクトなので、W もコンパクトで、したがって R2 の有界な閉集合である。
W は R2 の中で開集合でもあり閉集合でもある。R2 は連結なので、開集合でもあり閉集合でもある部分集合は、空集合か全体に限られる。よって W=R2 となり、W が有界であることに反する。
証明で使った性質は「コンパクトであること」だけである。したがって、円 S1・トーラス・RN の有界な閉集合になっている回転行列の全体など、コンパクトな空間はどれも1枚のチャートでは覆えない。
立体射影
球面を2枚のチャートで覆う方法を作る。北極 N=(0,0,1) と、球面上の別の点 q=(x,y,z) を結ぶ直線を考える。この直線が赤道面 z=0 と交わる点を (u,v,0) とする。この対応 q↦(u,v) を北極からの立体射影と呼ぶ(図 1.3)。
直線は N+t(q−N)=(tx,ty,1+t(z−1)) と書ける。第3成分が0になるのは t=1/(1−z) のときなので、立体射影は次のようになる。
ϕN(x,y,z)=(u,v)=(1−zx, 1−zy)(1.8)
逆写像を求める。ρ2=u2+v2 とおくと、x2+y2=1−z2 から
ρ2=(1−z)2x2+y2=(1−z)2(1−z)(1+z)=1−z1+z
となる。これを z について解き、x=u(1−z), y=v(1−z) に入れると次を得る。
ϕN−1(u,v)=(ρ2+12u, ρ2+12v, ρ2+1ρ2−1)(1.9)
右辺の3成分の2乗の和は (4ρ2+(ρ2−1)2)/(ρ2+1)2=1 で、確かに球面上にある。
(1.8) と (1.9) はどちらも連続なので、ϕN は北極を除いた球面から R2 全体への同相写像である。同じように、南極 S=(0,0,−1) からの立体射影を
ϕS(x,y,z)=(u′,v′)=(1+zx, 1+zy)(1.10)
で定める。2枚のチャート (S2∖{N},ϕN) と (S2∖{S},ϕS) で球面全体が覆われる。
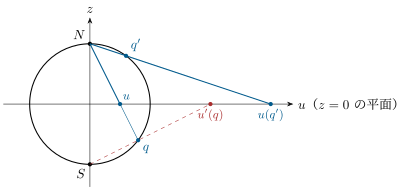
図 1.3 立体射影の断面(y=0)。北極 N と点 q を結ぶ直線が赤道面と交わる位置が q の座標 u である。北半球の点 q′ は遠くへ写り、N に近づくほど無限遠へ行く。破線は南極 S からの射影で、q の座標 u′ は uu′=1 を満たす。
2枚のチャートが重なる範囲は、両極を除いた S2∖{N,S} である。そこでは (u′,v′)=1+z1−z(u,v) で、1+z1−z=1/ρ2 なので、座標変換は
(u′,v′)=(u2+v2u, u2+v2v)((u,v)=(0,0))(1.11)
となる。原点を除けば、これは滑らかで、逆写像も同じ形の滑らかな写像である。
チャートとアトラス、多様体の定義
球面の例から、一般の定義を取り出す。いくつかのチャートで全体を覆い、チャートの重なりでは座標変換が滑らかであることを要求する。
定義 1.7(アトラスと多様体)
集合 M の上の組 (Ua,ϕa) の族を考える。これが次の2条件を満たすとき、n 次元のアトラスと呼ぶ。
- ϕa:Ua→ϕa(Ua) は全単射である。像 ϕa(Ua) は Rn の開集合である。Ua を全部合わせると M になる。
- 重なりの像 ϕa(Ua∩Ub) は開集合である。座標変換 ϕb∘ϕa−1 は、そこで滑らかである。
アトラスを1つ定めた集合を n 次元の滑らかな多様体と呼ぶ。2つのアトラスを合わせたものもアトラスになるとき、2つのアトラスは同じ多様体を定めるとみなす。
最後の約束により、もとのアトラスと滑らかにつながるチャートはいつでも付け足してよい。物理で「都合のよい座標を選ぶ」という操作は、この意味でアトラスにチャートを1枚足すことにあたる。
注意
- 次元 n はチャートによらない。座標変換とその逆はどちらも滑らかなので、(1.5) から Jacobi 行列は逆行列を持つ。逆行列を持つ行列は正方行列なので、どのチャートも同じ n を持つ。
- 正式な定義では、M に位相を入れ、Hausdorff であること(異なる2点を交わらない開集合で分けられること)と、可算個のチャートで覆えることも要求する。RN の部分集合として与えた多様体は、この2つを自動的に満たす。
- 定義 1.5 のチャートは同相写像であった。抽象的な多様体では、チャートを通して Rn の開集合の位相を移し、M の位相を定める。
座標近傍の張り合わせ
多様体の定義には、M がどこかの RN に入っていることは含まれていない。定義には、チャートの像になる Rn の開集合と、重なりでの座標変換しか使っていない。逆に、Rn の開集合をいくつか用意し、重なりで同一視する規則を与えれば、多様体を組み立てられる。
球面はその例である。2枚の平面を用意し、座標をそれぞれ (u,v) と (u′,v′) とする。原点以外の点を (1.11) で同一視すると、片方の平面の原点はもう一方の平面の無限遠にあたり、全体は球面になる。R3 を一度も使わずに、球面を2枚の座標近傍の張り合わせとして作れたことになる。
トーラスも同じように作れる。正方形 [0,2π]×[0,2π] の左右の辺を同じ向きに貼り、上下の辺も同じ向きに貼ったものがトーラスである(§1.3 の図 1.4)。チャートは、貼り目をずらした4枚の開いた正方形で作る(各成分の範囲を (0,2π) か (−π,π) に選ぶ)。
すべての座標変換の Jacobi 行列式が正になるようにアトラスを選べるとき、多様体は向き付け可能であるという。立体射影の座標変換 (1.11) の Jacobi 行列式は負になるが、片方のチャートの v′ の符号を変えれば正にできる(例題 1.2)。Möbius の帯は向き付けできない多様体の例である(ここでは証明しない)。向きは第12章で微分形式の積分を定義するときに必要になる。
例題 1.2 立体射影の座標変換と向き ★★
オリジナル立体射影の座標変換 (1.11) について次に答えよ。
- Jacobi 行列式を求め、それが負であることを示せ。
- 南極からのチャートの代わりに (u~,v~)=(u′,−v′) を使うと、Jacobi 行列式が正になることを示せ。
- 複素数 w=u+iv, w~=u~+iv~ を使うと、(2) の座標変換が w~=1/w と書けることを示せ。
解答
(1) ρ2=u2+v2 とおく。商の微分から
∂u∂u′=ρ4ρ2−2u2=ρ4v2−u2,∂v∂u′=∂u∂v′=−ρ42uv,∂v∂v′=ρ4u2−v2
を得る。行列式は
detJ=ρ8(v2−u2)(u2−v2)−4u2v2=−ρ8(u2+v2)2=−ρ41
で、原点以外のすべての点で負である。
(2) v~=−v′ とすると、Jacobi 行列の第2行の符号だけが変わる。行列式は行の符号の反転で符号を変えるので、det=+1/ρ4>0 となる。このアトラスでは両方の重なりで行列式が正なので、球面は向き付け可能である。
(3) 次のように計算できる。
w1=∣w∣2wˉ=u2+v2u−iv=u′−iv′=u~+iv~=w~
1/w は原点以外で正則な関数なので、Cauchy–Riemann の関係式から Jacobi 行列式は ∣dw~/dw∣2=1/ρ4 になり、(2) と一致する。
確認テスト
オリジナル
- 1.2-1 円 S1={x2+y2=1} に、角度の2枚のチャートを置く。1枚目は点 (−1,0) を除いた範囲の角 θ∈(−π,π) とする。2枚目は点 (1,0) を除いた範囲の角 θ′∈(0,2π) とする。重なりを求め、そこでの座標変換を書け。
- 1.2-2 円の北極からの立体射影を u=x/(1−y)、南極からの立体射影を u′=x/(1+y) とする。逆写像 u↦(x,y) を求め、重なりで u′=1/u となることを示せ。
- 1.2-3 球面の2つの半分に、次の2枚のチャートを置く。
ϕ1(x,y,z)=(x,y)(z>0),ϕ2(x,y,z)=(y,z)(x>0)
重なりでの座標変換 ϕ2∘ϕ1−1 を書き、その Jacobi 行列式を求めよ。4. 1.2-4 xz 平面の円 (x−2)2+z2=1 を考える。この円を z 軸のまわりに回してできるトーラスは、1枚のチャートでは覆えないことを示せ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
