物理のための微分幾何入門 第1章 §1.1 ★★★ 座標の取り替えは写像であり、局所的に取り替えてよいかどうかは Jacobi 行列式が0でないことで決まる
物理では、同じ状況をいくつもの座標で書く。平面上の質点の位置はデカルト座標でも極座標でも書ける。振り子の状態は振れの角度で書き、気体の平衡状態はエントロピーと体積の組でも、温度と体積の組でも指定できる。
この章では、点そのものと、点に割り当てる数の組(座標)を区別する。座標を取り替えてよい条件は Jacobi 行列の言葉で述べる。そのうえで、1枚の座標では覆えない空間(円・球面・トーラス・回転の全体)を、何枚かの座標を張り合わせて扱う枠組みとして多様体を定義する。
章の流れは次のとおりである。
- §1.1 では、座標の取り替えを写像とみなし、Jacobi 行列・逆関数定理・Jacobi 行列式の符号(向き)を扱う。
- §1.2 では、球面が1枚の座標で覆えないことを証明し、立体射影の2枚の座標で覆う。そこから多様体を定義する。
- §1.3 では、振り子・二重振り子・剛体の配位空間と、熱力学の状態空間を多様体として読む。
- §1.4 では、多様体のあいだの滑らかな写像を定義し、陰関数定理から拘束系の配位空間が多様体になる条件を導く。
第2章では、座標を取り替えたときに接ベクトルの成分がどう変わるかを、この章の Jacobi 行列で書く。第5章の体積要素と第12章の積分の変数変換は、この章の Jacobi 行列式とその符号を一般化したものである。時空について同じ定義を与えた箇所は『相対論入門』第8章 §8.1 にある。一般化座標を解析力学の側から扱った説明は、虎の巻『解析力学から様々な理論分野を組み立てる』第1部第2章にある。
点と座標
平面上の1点を表すのに、デカルト座標 (x,y) を使っても極座標 (r,θ) を使ってもよい。点は1つで、それを表す数の組が2通りある。この区別をはっきりさせるため、座標を「点に数の組を割り当てる写像」とみなす。
2つの座標の関係は、一方の数の組から他方の数の組への写像で書ける。極座標からデカルト座標への写像は
x=rcosθ,y=rsinθ(1.1)
である。これを座標変換と呼ぶ。
3次元の空間では球座標 (r,θ,φ) も使う。角 θ は z 軸から測った角である。角 φ は方位角で、x 軸から反時計回りに測る。デカルト座標との関係は次のとおりである。
x=rsinθcosφ,y=rsinθsinφ,z=rcosθ(1.2)
Jacobi 行列
この巻では、何回でも偏微分でき、どの階数の偏導関数も連続な関数を滑らかと呼ぶ(C∞ 級ともいう)。
定義 1.1(Jacobi 行列)
U⊂Rn を開集合とし、F=(F1,…,Fm):U→Rm を滑らかな写像とする。点 u∈U での m×n 行列
JF(u)=(∂uj∂Fi(u))i,j
を F の Jacobi 行列と呼ぶ。m=n のとき、その行列式 detJF(u) を Jacobi 行列式(ヤコビアン)と呼ぶ。
名前は C. G. J. Jacobi に由来する。Jacobi 行列の各列は、入力の1つを動かしたときの出力の変化率を並べたものである。
Jacobi 行列の意味は Taylor 展開から読み取れる。点 u のまわりで
F(u+h)=F(u)+JF(u)h+o(∣h∣)(1.3)
が成り立つ。点 u のすぐ近くでは、F は Jacobi 行列が表す線形写像とほとんど同じである。
2次元で m=n=2 とする。点 u を1つの角とし、辺のベクトルが εe1, εe2 である小さな正方形を考える。(1.3) から、この正方形は F によって、ほぼ次の2本のベクトルが張る平行四辺形に写る。
εJF(u)e1,εJF(u)e2
2本のベクトルが張る平行四辺形の面積は、2本を並べた行列の行列式の絶対値に等しい。よって像の面積は ∣detJF(u)∣ε2 で、面積は ∣detJF∣ 倍になる。
この倍率が積分の変数変換の公式に現れる。
∬F(D)f(x,y)dxdy=∬Df(F(u,v))∣detJF(u,v)∣dudv(1.4)
ここで F は領域 D の上で1対1とする。この公式の厳密な証明は微分積分の教科書に譲る。第12章では、この公式を微分形式の引き戻しとして読み直す。
例
極座標 (1.1) の Jacobi 行列と Jacobi 行列式は
J=(cosθsinθ−rsinθrcosθ),detJ=rcos2θ+rsin2θ=r
である。したがって dxdy=rdrdθ となる。
図 1.1 のように、(r,θ) 平面の小さな長方形は xy 平面の扇形の切れ端に写る。切れ端の2辺の長さは dr と rdθ である。原点 r=0 では detJ=0 となる。原点では角が決まらないので、極座標はそこで座標にならない。
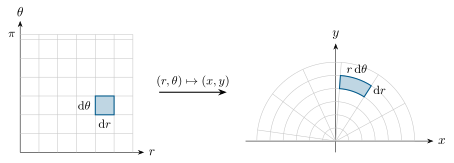
図 1.1 極座標の格子。左の (r,θ) 平面の長方形(面積 drdθ)は、右の xy 平面では面積 rdrdθ の切れ端に写る。半径の大きい所ほど同じ dθ の幅が広い。
例
球座標 (1.2) の Jacobi 行列は、列を r,θ,φ の順に並べて
J=sinθcosφsinθsinφcosθrcosθcosφrcosθsinφ−rsinθ−rsinθsinφrsinθcosφ0
である。第3行で余因子展開すると、detJ=r2sinθ を得る(計算は確認テスト 1.1-2)。体積要素は次のようになる。
dxdydz=r2sinθdrdθdφ
行列式は z 軸の上(sinθ=0)で0になり、そこで球座標は座標にならない。
座標変換を2回続けたときの Jacobi 行列は、微分の連鎖律から次のように積になる。
JG∘F(u)=JG(F(u))JF(u)(1.5)
成分で書けば ∂Gi/∂uj=∑k(∂Gi/∂xk)(∂xk/∂uj) である。行列式は積を積に写すので、Jacobi 行列式も掛け算になる。
逆関数定理
点 p の近くで (u,v) を座標に使ってよいかどうかを考える。そのためには、(u,v) から (x,y) への写像が点の近くで1対1で、逆写像も滑らかであればよい。線形写像なら、逆写像を持つ条件は行列式が0でないことである。逆関数定理は、滑らかな写像でも、点の近くに限れば同じことが成り立つと主張する。
証明には次の補題を使う。
補題 1.2(縮小写像の原理)
K⊂Rn を閉集合とし、写像 T:K→K を考える。ある定数 0≤λ<1 があって、次が成り立つとする。
∣T(x)−T(x′)∣≤λ∣x−x′∣(x,x′∈K)
このとき T(x∗)=x∗ となる点 x∗∈K がただ1つある。
証明
任意の x0∈K から xk+1=T(xk) で点列を作る。仮定を繰り返し使うと、∣xk+1−xk∣≤λk∣x1−x0∣ となる。
m>k なら、三角不等式と等比級数の和から
∣xm−xk∣≤(λk+λk+1+⋯+λm−1)∣x1−x0∣≤1−λλk∣x1−x0∣
を得る。右辺は k→∞ で0に近づくので、点列は Cauchy 列である。
Cauchy 列は収束し、閉集合 K はその極限 x∗ を含む。漸化式の両辺で極限をとると、T の連続性から x∗=T(x∗) となる。別の不動点 y∗ があれば、次の不等式が成り立つ。
∣x∗−y∗∣=∣T(x∗)−T(y∗)∣≤λ∣x∗−y∗∣
λ<1 なので、これは x∗=y∗ のときに限る。
定理 1.3(逆関数定理 ★★★)
U⊂Rn を開集合、F:U→Rn を滑らかな写像とする。点 p∈U で detJF(p)=0 が成り立つとする。このとき、次の性質を持つ開集合 V∋p と W∋F(p) がある。
- F の制限 F∣V:V→W は全単射である。
- 逆写像 F−1:W→V は滑らかで、その Jacobi 行列は次の式で与えられる。
JF−1(F(x))=JF(x)−1(x∈V)(1.6)
証明
手順1(形をそろえる)。A=JF(p) とおき、次の写像を考える。
F~(x)=A−1(F(p+x)−F(p))
この写像は F~(0)=0 と JF~(0)=I を満たす。
もとの F は、F~ に平行移動と正則な線形写像を合成したものである。これらは滑らかな逆写像を持つので、F~ について定理を示せば F についても成り立つ。そこで、p=0, F(0)=0, JF(0)=I と仮定してよい。
手順2(ずれの評価)。G(x)=x−F(x) とおくと、JG(0)=0 である。Jacobi 行列は連続なので、半径 r>0 を小さくとれば、閉球 Bˉr の上で次の3つが成り立つ。
Bˉr={∣x∣≤r}⊂U,∥JG(x)∥≤21,detJF(x)=0(x∈Bˉr)
ここで ∥⋅∥ は行列の作用素ノルムである。x,x′∈Bˉr を結ぶ線分の上で微分積分学の基本定理を使うと
G(x)−G(x′)=∫01JG(x′+t(x−x′))(x−x′)dt
となるので、次の不等式が成り立つ。
∣G(x)−G(x′)∣≤21∣x−x′∣(x,x′∈Bˉr)(1.7)
手順3(全射)。原点を中心とする半径 r/2 の開球から点 y を1つとる。写像 Ty(x)=y+G(x) を考える。G(0)=0 と (1.7) から、x∈Bˉr に対して次が成り立つ。
∣Ty(x)∣≤∣y∣+∣G(x)−G(0)∣≤∣y∣+21∣x∣<2r+2r=r
したがって Ty は Bˉr を自分自身に写す。さらに (1.7) から Ty は縮小写像(λ=21)なので、補題 1.2 により不動点がある。不動点の式 x=y+x−F(x) は F(x)=y と同じである。
手順4(単射と逆写像の連続性)。x=F(x)+G(x) と (1.7) から
∣x−x′∣≤∣F(x)−F(x′)∣+∣G(x)−G(x′)∣≤∣F(x)−F(x′)∣+21∣x−x′∣
となり、∣x−x′∣≤2∣F(x)−F(x′)∣ を得る。したがって F は Bˉr の上で単射である。
そこで W={∣y∣<r/2}、V=Br∩F−1(W) とおく。V は開集合で、F:V→W は全単射である。逆写像 H は、上の不等式から次を満たし、連続である。
∣H(y)−H(y′)∣≤2∣y−y′∣
手順5(微分可能性)。y∈W をとり、x=H(y) とおく。y+k∈W に対して h=H(y+k)−x と定める。F は点 x で微分できるので、次のように書ける。
k=F(x+h)−F(x)=JF(x)h+R(h),∣h∣∣R(h)∣→0(h→0)
両辺に JF(x)−1 を掛けると h=JF(x)−1k−JF(x)−1R(h) となる。
手順4の不等式から ∣h∣≤2∣k∣ である。そのため、k→0 なら h も0に近づく。このとき、最後の項は次のように評価できる。
∣k∣JF(x)−1R(h)≤2JF(x)−1∣h∣∣R(h)∣→0
よって H は点 y で微分でき、その Jacobi 行列は (1.6) で与えられる。
手順6(滑らかさ)。(1.6) は JH=(JF∘H)−1 と書ける。逆行列の成分は、Cramer の公式により、もとの成分の多項式を行列式で割ったものである。
H が Ck 級だとすると、右辺も同じ回数だけ微分できる。その結果、導関数 JH が Ck 級になる。これは H が Ck+1 級であることを意味する。k についての帰納法で、H は滑らかである。
逆関数定理は局所の主張
- すべての点で detJF=0 でも、F 全体が1対1とは限らない。例題 1.1 の放物線座標では、(u,v) と (−u,−v) が同じ点に写る。
- 逆に detJF=0 の点でも、F が1対1になることはある。たとえば F(x)=x3 は実数全体の全単射だが、逆写像 x1/3 は原点で微分できない。
- 定理の条件 detJF(p)=0 は、「p の近くで滑らかな逆写像を持つ」ことと同値である。逆写像が滑らかなら、(1.5) から JF−1JF=I となり、detJF=0 が従う。
ヤコビ行列式の符号と向き
Jacobi 行列式の絶対値は面積や体積の倍率であった。符号にも意味がある。
平面の標準基底には、e1 から e2 へ反時計回りに回るという順序がある。detJ>0 の写像は、この回る向きを保つ。detJ<0 の写像は回る向きを逆にする(図 1.2)。
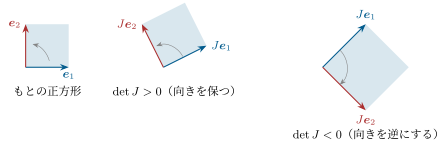
図 1.2 Jacobi 行列式の符号。中央は放物線座標の点 (u,v)=(1,21) での J、右は (x,y)↦(x+y,x−y) の J。灰色の矢印は e1 の像から e2 の像へ回る向きを表す。
3次元では、右手系の基底が右手系に写るかどうかが符号でわかる。空間反転 x↦−x の Jacobi 行列式は (−1)3=−1 である。そのため、空間反転は右手系を左手系に変える。外積で作る角運動量や磁場が、空間反転のもとで位置ベクトルと違う変換をする理由もここにある(第12章で微分形式の向きとして扱う)。
命題 1.4
D⊂Rn を弧状連結な開集合とし、F:D→Rn を滑らかな写像とする。すべての点で detJF=0 ならば、その符号は D の上で一定である。
証明
2点 a,b∈D を、D の中の連続な曲線で結ぶ。その曲線に沿って Jacobi 行列式の値を並べた関数 t↦detJF(c(t)) は連続で、決して0にならない。もし a と b で符号が違えば、中間値の定理により途中で0になる点があり、仮定に反する。
この命題から、座標変換の行列式の符号は、連結な範囲の上では1点で調べれば足りる。座標変換の Jacobi 行列式が正のとき、2つの座標は同じ向きであるという。
例題 1.1 放物線座標 ★★
オリジナル平面の座標 (u,v) から (x,y) への写像を次で定める。
x=21(u2−v2),y=uv
- Jacobi 行列と Jacobi 行列式を求め、座標として使えない点を答えよ。
- 正方形 0≤u≤1, 0≤v≤1 の像の面積を求めよ。
- (u,v) と (−u,−v) が同じ点に写ることを確かめ、逆関数定理との関係を述べよ。
解答
(1) 偏微分を並べると次のようになる。
J=(∂x/∂u∂y/∂u∂x/∂v∂y/∂v)=(uv−vu),detJ=u2+v2
detJ=0 となるのは u=v=0 だけなので、座標として使えない点は原点だけである。
(2) u≥0, v≥0 の範囲で写像は1対1である。実際、複素数 w=u+iv を使うと x+iy=w2/2 と書ける。2乗する写像は偏角を2倍にし、絶対値を2乗する。したがって第1象限の w は上半平面の点へ1対1に写る。
変数変換の公式 (1.4) から、面積は
∫01∫01(u2+v2)dudv=31+31=32
となる。
(3) 写像の2成分はどちらも u,v の2次の同次式なので、u,v の符号を同時に変えても値は変わらない。したがって F は全体では2対1で、原点を除くすべての点で detJ>0 であるにもかかわらず、大域的な逆写像を持たない。逆関数定理は各点の近くでの逆写像しか保証しない。
たとえば u>0 の半平面に制限すれば、写像は負の実軸を除いた平面への全単射になる。この座標は Coulomb ポテンシャルの問題(水素原子の Stark 効果)で使われる。
確認テスト
オリジナル
- 1.1-1 線形写像 (x,y)↦(s,t)=(x+y,x−y) の Jacobi 行列式を求めよ。単位正方形の像の面積と、向きが保たれるかどうかを答えよ。
- 1.1-2 球座標 (1.2) の Jacobi 行列式が r2sinθ であることを計算で示し、それを使って半径 R の球の体積を求めよ。
- 1.1-3 正の定数 a に対して、楕円座標を次で定める。
x=acoshμcosν,y=asinhμsinν
Jacobi 行列式を求め、それが0になる点を xy 平面で答えよ。4. 1.1-4 連鎖律 (1.5) を使って、逆写像の Jacobi 行列式がもとの Jacobi 行列式の逆数になることを示せ。さらに、極座標の detJ=r を使って、Jacobi 行列式 ∂(r,θ)/∂(x,y) を求めよ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
