物理のための微分幾何入門 第1章 §1.4 ★★★ 多様体のあいだの写像を座標で表し、拘束条件で切り出した集合が多様体になる条件を陰関数定理で与える
滑らかな写像
多様体の上の関数や、多様体から多様体への写像は、チャートを通して Rn の写像として書き表し、その性質を調べる。
定義 1.8(滑らかな写像と座標表示)
M,N を多様体とし、次元をそれぞれ m,n とする。連続な写像 f:M→N と、次の2枚のチャートを考える。
(U,ϕ) は M のチャート,(V,ψ) は N のチャート
次の写像を f の座標表示と呼ぶ。
ψ∘f∘ϕ−1: ϕ(U∩f−1(V))→Rn
すべてのチャートの組で座標表示が滑らかなとき、f は滑らかであるという。
滑らかかどうかは、各点のまわりの1組のチャートで確かめれば十分である。別のチャート (U,ϕ′) と (V,ψ′) での座標表示は、次のように分解できる。
ψ′∘f∘ϕ′−1=(ψ′∘ψ−1)∘(ψ∘f∘ϕ−1)∘(ϕ∘ϕ′−1)
右辺の両端は座標変換で滑らかなので、1組のチャートで滑らかなら、ほかのチャートでも滑らかである。
(1.5) から、この3つの Jacobi 行列の積が新しい座標表示の Jacobi 行列になる。両端の行列は正則なので、Jacobi 行列の階数は座標の選び方によらず、点ごとに決まる。
例
単振り子のおもりの位置は、配位空間 S1 から平面 R2 への写像
θ↦(lsinθ,−lcosθ)
で表される。Jacobi 行列は (lcosθ, lsinθ)T で、どの θ でも0にならないので階数は1である。角を 2π だけずらしても値は同じなので、この写像は円の上の写像として矛盾なく定まる。
陰関数定理
拘束条件 f(x,y)=0 を解いて y=g(x) と書けるかどうかを考える。たとえば円 x2+y2=1 は、点 (±1,0) の近くでは縦の座標について一意に解けない。次の定理は、解ける条件を偏導関数で与える。
定理 1.9(陰関数定理 ★★★)
Rm×Rk の点を (x,y) と書く。開集合 O⊂Rm×Rk の上の滑らかな写像 F:O→Rk を考える。点 (a,b) で F(a,b)=c が成り立ち、次の行列が正則であるとする。
∂y∂F(a,b)=(∂yj∂Fi(a,b))i,j=1,…,k
このとき、次の性質を持つ開近傍 A∋a, B∋b と滑らかな写像 g:A→B がある。
(x,y)∈A×B のときF(x,y)=c⟺y=g(x)
さらに g の Jacobi 行列は次の式で与えられる。
∂x∂g(x)=−(∂y∂F)−1∂x∂F(右辺は点 (x,g(x)) で評価)(1.14)
証明
写像 Φ:O→Rm×Rk を Φ(x,y)=(x,F(x,y)) で定める。そのJacobi 行列はブロックで書くと次のようになる。
JΦ=(Im∂F/∂x0∂F/∂y),detJΦ=det∂y∂F
仮定から点 (a,b) で detJΦ=0 である。逆関数定理 1.3 により、Φ は点 (a,c) の近くで滑らかな逆写像を持つ。これを Ψ と書く。
Φ は第1成分を変えないので、Ψ も第1成分を変えない。したがって Ψ(x,z)=(x,h(x,z)) の形に書ける。g(x)=h(x,c) とおく。Φ と Ψ は互いに逆なので、十分小さな近傍の中で次の同値が成り立つ。
F(x,y)=c⟺Φ(x,y)=(x,c)⟺(x,y)=Ψ(x,c)=(x,g(x))
h は滑らかなので g も滑らかである。
最後に、恒等式 F(x,g(x))=c を x で微分すると、連鎖律から次を得る。
∂x∂F+∂y∂F∂x∂g=0
∂F/∂y の逆行列を左から掛ければ (1.14) になる。
部分多様体と正則値定理
定義 1.10(部分多様体)
次の条件を満たす部分集合 N⊂Rn を、m 次元の部分多様体と呼ぶ。各点 p∈N は開近傍 O⊂Rn を持ち、座標の番号を適当に並べ替えると次の形に書ける。
N∩O={(x,g(x)):x∈A},A⊂Rm は開集合,g:A→Rn−m は滑らか
つまり、N は各点の近くで、m 個の座標の滑らかな関数のグラフになっている。
命題 1.11
Rn の部分多様体は、同じ次元の多様体である。チャートは、グラフの点 (x,g(x)) に x を対応させる写像で与えられる。
証明
グラフの点に x を対応させる写像 ϕ は、座標の射影なので連続である。逆写像 x↦(x,g(x)) も連続である。したがって ϕ は同相写像で、(N∩O,ϕ) はチャートである。
2つのチャート ϕ1,ϕ2 の重なりでの座標変換は、ϕ2∘ϕ1−1(x) で与えられる。これは x↦(x,g1(x)) という滑らかな写像に、成分の一部を取り出す線形写像(ϕ2 を延長したもの)を合成したものなので、滑らかである。
拘束条件で定まる集合が部分多様体かどうかは、次の定理で判定する。
定理 1.12(正則値定理 ★★★)
開集合 U⊂Rn の上の滑らかな写像 F:U→Rk を考える。集合 N=F−1(c) は空でないとする。
N のすべての点で、Jacobi 行列の階数が k であるとする。このとき N は (n−k) 次元の部分多様体である。この条件を満たす c を、F の正則値と呼ぶ。
証明
点 p∈N をとる。仮定から、行列 JF(p) の1次独立な列の最大本数は k である。その k 本が最後に来るように、座標の番号を並べ替える。
Rn の点を (x,y)∈Rn−k×Rk と書く。すると行列 ∂F/∂y(p) は正則である。陰関数定理 1.9 により、点の近くで F(x,y)=c は y=g(x) と同値になる。したがって N は点の近くで n−k 個の座標のグラフになり、定義 1.10 が満たされる。
図 1.5 は、関数 F(x,y)=x2−y2 のいくつかの値の等高線である。JF=(2x,−2y) は原点以外で0でないので、c=0 は正則値である。そのときの等高線は双曲線で、1次元の部分多様体になる。
c=0 の等高線は原点で交わる2本の直線で、原点で JF=0 になり、正則値定理の条件が満たされない。実際、交点の近くでは、どの座標についても1本のグラフとして書けない。
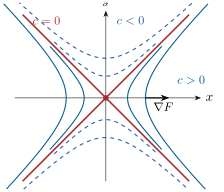
図 1.5 F(x,y)=x2−y2 の等高線 F=c。実線は c=0.3,1、破線は c=−0.3,−1 で、どれも正則値の等高線として滑らかな曲線になる。太線の c=0 は原点で ∇F=0 となり、交差点の近くでは多様体にならない。
拘束系の配位空間
N 個の質点の位置は R3N の点で表される。質点のあいだに、時間によらない k 個の拘束条件 f1=⋯=fk=0 があるとする。配位空間は、これを満たす点の集合 Q である。
拘束を満たすすべての点で、行列 (∂fa/∂xi) の階数が k であるとする。このとき、正則値定理により Q は (3N−k) 次元の多様体になる。一般化座標は、Q のチャートを選ぶことにあたる。
- 球面振り子は1つの質点に拘束 x2+y2+z2−l2=0 を課したもので、行列 (2x,2y,2z) は拘束面の上で0にならない。配位空間は2次元の球面である。
- 棒でつながれた2つの質点は、R6 に拘束 ∣x1−x2∣2=l2 を課したもので、配位空間は5次元になる(確認テスト 1.3-1・1.4-3)。
- 階数の条件が満たされない拘束は、多様体でない配位空間を与えうる。確認テスト 1.4-1 の円錐がその例である。
拘束の行列の階数が k であるという条件は、拘束力を未定乗数で求めるときに乗数が一意に決まる条件と同じである。未定乗数の計算は虎の巻『解析力学から様々な理論分野を組み立てる』第1部第6章にある。
例題 1.5 回転の全体は3次元の多様体 ★★
オリジナル3次の実正方行列の全体を R9 とみなし、3次の実対称行列の全体を R6 とみなす。写像 F(A)=ATA を考える。
- 点 A での微分を dFA と書く。これは Jacobi 行列を変位 H に作用させる線形写像である。dFA(H)=HTA+ATH を示せ。
- A が直交行列なら、この微分が対称行列の全体への全射であることを示せ。
- 直交行列の全体 O(3)=F−1(I) と SO(3) が3次元の部分多様体であることを示せ。
解答
(1) F(A+εH)=(A+εH)T(A+εH) を展開すると
F(A+εH)=ATA+ε(HTA+ATH)+ε2HTH
となる。ε の1次の係数が微分で、それは HTA+ATH である。この値は転置しても変わらないので、確かに対称行列である。
(2) 任意の対称行列 S に対して H=21AS とおく。ATA=I と ST=S を使うと
HTA+ATH=21STATA+21ATAS=21S+21S=S
となる。したがって微分は対称行列の全体(6次元)への全射で、Jacobi 行列の階数は6である。
(3) (2) から、単位行列 I は F の正則値である。正則値定理 1.12 により、O(3) は 9−6=3 次元の部分多様体になる。
直交行列の行列式は ±1 のどちらかである。行列式は連続なので、行列式が1の部分 SO(3) は O(3) の開集合になる。部分多様体の開集合は同じ次元の部分多様体なので、SO(3) も3次元である。3という次元は、剛体の向きを決めるのに3つの角が要ることと一致する。
例題 1.6 二重振り子の先端の位置と階数の落ちる配置 ★★
オリジナル棒の長さが l1>l2>0 の二重振り子で、先端のおもりの位置を与える写像 f:T2→R2 を考える。
f(θ1,θ2)=(l1sinθ1+l2sinθ2, −l1cosθ1−l2cosθ2)
- Jacobi 行列式を求め、階数が2より小さくなる配置を答えよ。
- 先端が届く範囲を求め、(1) の配置がその境界に写ることを示せ。
- l1=1, l2=0.5 のとき、先端を点 (1,0) に置く配置がちょうど2つあることを示せ。それぞれの配置の角を求めよ。
解答
(1) 偏微分を並べると次のようになる。
Jf=(l1cosθ1l1sinθ1l2cosθ2l2sinθ2),detJf=l1l2(cosθ1sinθ2−sinθ1cosθ2)=l1l2sin(θ2−θ1)
θ2=θ1 または θ2=θ1+π のとき、階数は2より小さくなる。これは2本の棒がまっすぐ伸びた配置と、折りたたまれた配置である。
(2) 先端の支点からの距離を d とする。2本の棒のなす角を γ=θ2−θ1 とすると、余弦定理から
d2=l12+l22+2l1l2cosγ
である。cosγ は区間 [−1,1] のすべての値をとる。したがって、先端が届く範囲は円環 l1−l2≤d≤l1+l2 である。(1) の配置は cosγ=±1 で、ちょうど外側と内側の境界の円に写る。
(3) 点 (1,0) の支点からの距離は d=1 で、円環の内部にある。d2=1.25+cosγ=1 から cosγ=−41 となる。したがって γ=±arccos(−41)=±1.8235 の2通りがある。角 γ を決めると、先端の向きの条件から θ1 が1つに決まる。
数値で解くと、配置は (θ1,θ2)=(1.0654,2.8889) と (2.0762,0.2527) の2つである(ひじが上の配置と下の配置)。内部の点では detJf=0 なので、逆関数定理により、どちらの配置の近くでも先端の位置を座標として使える。
確認テスト
オリジナル
- 1.4-1 F(x,y,z)=x2+y2−z2 について、正則値となる c をすべて求めよ。c=0 の等高面(円錐)が原点の近くで2次元の多様体にならないことを、原点を除くと局所的に2つに分かれることから示せ。
- 1.4-2 曲線 x2+xy+y2=3 を考える。この曲線が点 (1,1) の近くで y=g(x) と書けることを示せ。その g について g′(1) を求めよ。また、x の関数として書けない点をすべて求めよ。
- 1.4-3 l>0 を定数とする。空間の2つの質点の位置 (x1,x2)∈R6 に、拘束 ∣x1−x2∣2=l2 を課す。F=∣x1−x2∣2 の Jacobi 行列を求め、l2 が正則値であることを示せ。
- 1.4-4 滑らかな写像 g:Rm→Rk のグラフを考える。グラフが、ある写像の正則値の逆像として書けることを示せ。そこから、グラフが m 次元の部分多様体であることを確かめよ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
