tecktom.com

Frenet–Serret の式

2026年10月22日14分で読めますAI生成教科書『基礎理論』第6章 曲線の幾何
目次
  1. Frenet 標構
  2. Frenet–Serret の式
  3. 捩率の意味
  4. 媒介変数表示の公式
  5. Darboux ベクトル
  6. 確認テスト
  7. 木下の層

AI 生成・木下が未勉強

物理のための微分幾何入門 第6章 §6.2 ★★★ 空間曲線に沿って動く正規直交枠の回り方を曲率と捩率で書く。曲線の幾何の中心の式

Frenet 標構

空間曲線では「左へ曲がる」という区別ができないので、曲率は κ=∣T′∣≥0\kappa=\left\vert \bm{T}'\right\vert \ge0 だけで扱う。その代わり、曲がる向きそのものを表す単位ベクトルを作る。

定義 6.10(Frenet 標構)

弧長で表した空間曲線 r(s)\bm{r}(s) で、つねに κ(s)>0\kappa(s)>0 とする。次の3つのベクトルを考える。

T=r′,N=T′κ,B=T×N.(6.5)\bm{T}=\bm{r}',\qquad \bm{N}=\frac{\bm{T}'}{\kappa},\qquad \bm{B}=\bm{T}\times\bm{N}.\tag{6.5}

これらをそれぞれ単位接ベクトル・主法線ベクトル・従法線ベクトルと呼ぶ。3つの組 (T,N,B)(\bm{T},\bm{N},\bm{B}) を Frenet 標構と呼ぶ。

§6.1 で見たとおり、T′\bm{T}' は T\bm{T} と直交する。したがって N\bm{N} は、T\bm{T} と直交する単位ベクトルである。B\bm{B} は直交する2つの単位ベクトルの外積なので、単位ベクトルであり、その2つの両方に直交する。こうして (T,N,B)(\bm{T},\bm{N},\bm{B}) は各点で右手系の正規直交基底になる。

T\bm{T} と N\bm{N} が張る平面を接触平面と呼ぶ。曲線はその点の近くで、まずこの平面の中で曲がり始める。曲率が 0 の点では主法線が定まらないので、この節では κ>0\kappa>0 を仮定する。

Frenet–Serret の式

定理 6.11(Frenet–Serret の式 ★★★)

曲率が正の空間曲線では、関数 τ(s)\tau(s) がただ1つあって次が成り立つ。

T′=κN,N′=−κT+τB,B′=−τN.(6.6)\bm{T}'=\kappa\bm{N},\qquad \bm{N}'=-\kappa\bm{T}+\tau\bm{B},\qquad \bm{B}'=-\tau\bm{N}.\tag{6.6}

この τ\tau を捩率と呼ぶ。

証明

第1式は N\bm{N} の定義そのものである。

第3式を示す。従法線は単位ベクトルなので、B⋅B=1\bm{B}\cdot\bm{B}=1 の微分から B′⊥B\bm{B}'\perp\bm{B} を得る。一方、B=T×N\bm{B}=\bm{T}\times\bm{N} を積の微分で微分すると次になる。

B′=T′×N+T×N′=κ N×N+T×N′=T×N′.\bm{B}'=\bm{T}'\times\bm{N}+\bm{T}\times\bm{N}'=\kappa\,\bm{N}\times\bm{N}+\bm{T}\times\bm{N}'=\bm{T}\times\bm{N}'.

右辺の外積は接線と直交するので、B′\bm{B}' は接線 T\bm{T} とも直交する。

接線と従法線の両方に直交するベクトルは、残る主法線 N\bm{N} の向きを向く。そこで B′=−τN\bm{B}'=-\tau\bm{N} となる関数がただ1つ決まり、それは τ=−B′⋅N\tau=-\bm{B}'\cdot\bm{N} である。

第2式を示す。右手系の正規直交基底では N=B×T\bm{N}=\bm{B}\times\bm{T} なので、これを微分する。

N′=B′×T+B×T′=−τ N×T+κ B×N.\bm{N}'=\bm{B}'\times\bm{T}+\bm{B}\times\bm{T}'=-\tau\,\bm{N}\times\bm{T}+\kappa\,\bm{B}\times\bm{N}.

右手系の関係から、N×T=−B\bm{N}\times\bm{T}=-\bm{B} と B×N=−T\bm{B}\times\bm{N}=-\bm{T} が成り立つ。これを代入すれば第2式 N′=−κT+τB\bm{N}'=-\kappa\bm{T}+\tau\bm{B} を得る。

3つの式は行列でまとめると見通しがよい。

dds(TNB)=(0κ0−κ0τ0−τ0)(TNB).(6.7)\frac{\mathrm{d}}{\mathrm{d} s}\begin{pmatrix}\bm{T}\\ \bm{N}\\ \bm{B}\end{pmatrix} =\begin{pmatrix}0&\kappa&0\\-\kappa&0&\tau\\0&-\tau&0\end{pmatrix} \begin{pmatrix}\bm{T}\\ \bm{N}\\ \bm{B}\end{pmatrix}.\tag{6.7}

係数行列は反対称である。§6.3 の存在の証明では、この反対称性によって正規直交性が保たれることを使う。

捩率の意味

捩率は、接触平面がどれだけ回るかを表す。接触平面の法線は B\bm{B} であり、第3式 B′=−τN\bm{B}'=-\tau\bm{N} はその法線の回り方を表す。法線は弧長あたり角度 ∣τ∣\left\vert \tau\right\vert で回る。平面の中に収まる曲線では接触平面が動かないので、捩率は 0 になるはずである。

この見方は、曲線を Frenet 標構で Taylor 展開すると具体的になる。r′=T\bm{r}'=\bm{T} と r′′=κN\bm{r}''=\kappa\bm{N} をもう1回微分すると、次になる。

r′′′=κ′N+κN′=−κ2T+κ′N+κτB.\bm{r}'''=\kappa'\bm{N}+\kappa\bm{N}'=-\kappa^2\bm{T}+\kappa'\bm{N}+\kappa\tau\bm{B}.

s=0s=0 の点を原点に置き、そこでの Frenet 標構を座標軸に選ぶ。各成分の主要な項を取り出すと、次の局所標準形を得る。

r(s)=(s+O(s3))T+(κ2s2+O(s3))N+(κτ6s3+O(s4))B.(6.8)\bm{r}(s)=\Bigl(s+\mathcal{O}(s^3)\Bigr)\bm{T}+\Bigl(\frac{\kappa}{2}s^2+\mathcal{O}(s^3)\Bigr)\bm{N}+\Bigl(\frac{\kappa\tau}{6}s^3+\mathcal{O}(s^4)\Bigr)\bm{B}.\tag{6.8}

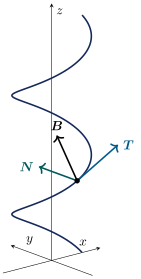
主法線方向の放物線の曲がりは、曲率 κ\kappa で決まる。接触平面から従法線方向へ離れる量は、s3s^3 の項から始まる。τ>0\tau>0 なら、曲線は弧長が正の側で +B+\bm{B} の向きへ抜ける。図 6.2 の右巻きの螺旋がこの場合にあたる。

定理 6.12(捩率ゼロと平面曲線)

曲率が正の空間曲線について、次の2つは同値である。

  1. 捩率がつねに 0 である。
  2. 曲線が1つの平面に含まれる。
証明

捩率がつねに 0 だとする。第3式から B′\bm{B}' は零ベクトルなので、従法線は一定のベクトル B0\bm{B}_0 である。このとき次が成り立つ。

dds(r⋅B0)=T⋅B0=0.\frac{\mathrm{d}}{\mathrm{d} s}(\bm{r}\cdot\bm{B}_0)=\bm{T}\cdot\bm{B}_0=0.

したがって r⋅B0\bm{r}\cdot\bm{B}_0 は定数 dd になる。曲線は平面 x⋅B0=d\bm{x}\cdot\bm{B}_0=d に含まれる。

逆に、曲線が単位法線 n\bm{n} の平面に含まれるとする。

r⋅n\bm{r}\cdot\bm{n} が一定なので、微分すると T⋅n=0\bm{T}\cdot\bm{n}=0 を得る。もう1回微分して κ N⋅n=0\kappa\,\bm{N}\cdot\bm{n}=0 となり、曲率が正なので N⋅n=0\bm{N}\cdot\bm{n}=0 である。したがって B=±n\bm{B}=\pm\bm{n} であり、B\bm{B} は連続なので符号は区間全体で一定である。B\bm{B} が一定なので、第3式から捩率は 0 である。

媒介変数表示の公式

定理 6.13(媒介変数表示の曲率と捩率 ★★★)

正則な空間曲線 r(t)\bm{r}(t) で、外積 r′×r′′\bm{r}'\times\bm{r}'' が零ベクトルでないとする。ここでプライムは tt による微分である。曲率と捩率は次で与えられる。

κ=∣r′×r′′∣∣r′∣3,τ=(r′×r′′)⋅r′′′∣r′×r′′∣2.(6.9)\kappa=\frac{\left\vert \bm{r}'\times\bm{r}''\right\vert }{\left\vert \bm{r}'\right\vert ^3},\qquad \tau=\frac{(\bm{r}'\times\bm{r}'')\cdot\bm{r}'''}{\left\vert \bm{r}'\times\bm{r}''\right\vert ^2}.\tag{6.9}

証明

速さを v=∣r′∣=ds/dtv=\left\vert \bm{r}'\right\vert =\mathrm{d} s/\mathrm{d} t と書く。弧長での微分は tt での微分を vv で割ったものである。したがって tt で微分すると、Frenet–Serret の式の右辺に vv が掛かる。

dTdt=vκN,dNdt=v(−κT+τB).\frac{\mathrm{d}\bm{T}}{\mathrm{d} t}=v\kappa\bm{N},\qquad \frac{\mathrm{d}\bm{N}}{\mathrm{d} t}=v(-\kappa\bm{T}+\tau\bm{B}).

これを使って r′=vT\bm{r}'=v\bm{T} を2回微分する。

r′′=v′T+v2κN,r′′′=(v′′−v3κ2)T+(3vv′κ+v2κt)N+v3κτ B.\begin{aligned}\bm{r}''&=v'\bm{T}+v^2\kappa\bm{N},\\ \bm{r}'''&=\bigl(v''-v^3\kappa^2\bigr)\bm{T}+\bigl(3vv'\kappa+v^2\kappa_t\bigr)\bm{N}+v^3\kappa\tau\,\bm{B}.\end{aligned}

ここで κt=dκ/dt\kappa_t=\mathrm{d}\kappa/\mathrm{d} t である。

外積をとると、T×T\bm{T}\times\bm{T} は消え、T×N=B\bm{T}\times\bm{N}=\bm{B} が残る。

r′×r′′=v3κ B,∣r′×r′′∣=v3κ.\bm{r}'\times\bm{r}''=v^3\kappa\,\bm{B},\qquad \left\vert \bm{r}'\times\bm{r}''\right\vert =v^3\kappa.

これを v3v^3 で割れば、曲率の式を得る。

外積 r′×r′′\bm{r}'\times\bm{r}'' は従法線の向きなので、r′′′\bm{r}''' との内積には従法線成分だけが残る。

(r′×r′′)⋅r′′′=v3κ⋅v3κτ=v6κ2τ.(\bm{r}'\times\bm{r}'')\cdot\bm{r}'''=v^3\kappa\cdot v^3\kappa\tau=v^6\kappa^2\tau.

これを ∣r′×r′′∣2=v6κ2\left\vert \bm{r}'\times\bm{r}''\right\vert ^2=v^6\kappa^2 で割れば、捩率の式になる。

平面曲線 (x(t),y(t),0)(x(t),y(t),0) では、3階導関数の zz 成分が 0 である。外積は zz 軸の向きを向くので、(6.9) の捩率は 0 になる。曲率の分子は ∣x′y′′−x′′y′∣\left\vert x'y''-x''y'\right\vert になり、(6.2) の絶対値と一致する。

Darboux ベクトル

Frenet 標構は、曲線に沿って動く剛体に固定した3本の軸とみなすことができる。剛体の向きの時間変化は角速度ベクトルで書けるので、Frenet 標構にも角速度がある。

命題 6.14(Darboux ベクトル)

ベクトル ω=τT+κB\bm{\omega}=\tau\bm{T}+\kappa\bm{B} を使うと、Frenet–Serret の式は次の形に書き直される。

T′=ω×T,N′=ω×N,B′=ω×B.(6.10)\bm{T}'=\bm{\omega}\times\bm{T},\qquad \bm{N}'=\bm{\omega}\times\bm{N},\qquad \bm{B}'=\bm{\omega}\times\bm{B}.\tag{6.10}

証明

右手系の関係を使って、右辺を1つずつ計算する。

ω×T=κ B×T=κN,ω×N=τ T×N+κ B×N=τB−κT,ω×B=τ T×B=−τN.\begin{aligned}\bm{\omega}\times\bm{T}&=\kappa\,\bm{B}\times\bm{T}=\kappa\bm{N},\\ \bm{\omega}\times\bm{N}&=\tau\,\bm{T}\times\bm{N}+\kappa\,\bm{B}\times\bm{N}=\tau\bm{B}-\kappa\bm{T},\\ \bm{\omega}\times\bm{B}&=\tau\,\bm{T}\times\bm{B}=-\tau\bm{N}.\end{aligned}

これは (6.6) の3式と一致する。

ベクトル ω\bm{\omega} を Darboux ベクトルと呼ぶ。標構は、従法線のまわりに角速度 κ\kappa で回る(曲がり)。同時に、接線のまわりに角速度 τ\tau で回る(ねじれ)。曲線を単位の速さでたどるとき、標構全体の回転の速さは ∣ω∣=κ2+τ2\left\vert \bm{\omega}\right\vert =\sqrt{\kappa^2+\tau^2} である。

図

図 6.2 右巻きの螺旋 r(t)=(cos⁡t,sin⁡t,12t)\bm{r}(t)=(\cos t,\sin t,\tfrac12 t) と、t=3π/2t=3\pi/2 の点での Frenet 標構(矢印は長さ 1.51.5 に描いた)。N\bm{N} は螺旋の軸へ水平に向き、B\bm{B} は軸の向きから傾いている

例題 6.2 螺旋の Frenet 標構・曲率・捩率 ★★★

オリジナル定数 a>0, b∈Ra>0,\ b\in\mathbb{R} をとり、螺旋 r(t)=(acos⁡t, asin⁡t, bt)\bm{r}(t)=(a\cos t,\,a\sin t,\,bt) を考える。以下では c=a2+b2c=\sqrt{a^2+b^2} とおく。

  1. 弧長 ss を tt で表し、Frenet 標構を求めよ。
  2. 曲率と捩率が次の値であることを示せ。

κ=ac2,τ=bc2.\kappa=\frac{a}{c^2},\qquad \tau=\frac{b}{c^2}. 3. b→0b\to0 と a→0a\to0 の極限で、それぞれ何が起きるかを述べよ。

解答

(1) 速度は r′=(−asin⁡t, acos⁡t, b)\bm{r}'=(-a\sin t,\,a\cos t,\,b) で、その大きさは一定値 cc である。t=0t=0 から測ると s=cts=ct であり、単位接ベクトルは次になる。

T=1c(−asin⁡t, acos⁡t, b).\bm{T}=\frac{1}{c}(-a\sin t,\,a\cos t,\,b).

dt/ds=1/c\mathrm{d} t/\mathrm{d} s=1/c を使って、単位接ベクトルを弧長で微分する。

T′=1c2(−acos⁡t, −asin⁡t, 0)=ac2(−cos⁡t, −sin⁡t, 0).\bm{T}'=\frac{1}{c^2}(-a\cos t,\,-a\sin t,\,0)=\frac{a}{c^2}(-\cos t,\,-\sin t,\,0).

右端のベクトル (−cos⁡t,−sin⁡t,0)(-\cos t,-\sin t,0) は単位ベクトルで、係数は正である。したがってこのベクトルが N\bm{N} であり、螺旋の点から zz 軸へ水平に向かう。

外積 B=T×N\bm{B}=\bm{T}\times\bm{N} を成分で計算する。

B=1c∣exeyez−asin⁡tacos⁡tb−cos⁡t−sin⁡t0∣=1c(bsin⁡t, −bcos⁡t, a).\bm{B}=\frac{1}{c}\begin{vmatrix}\bm{e}_x&\bm{e}_y&\bm{e}_z\\-a\sin t&a\cos t&b\\-\cos t&-\sin t&0\end{vmatrix} =\frac{1}{c}(b\sin t,\,-b\cos t,\,a).

(2) 上の T′\bm{T}' の係数から、曲率は a/c2a/c^2 である。B\bm{B} を ss で微分すると次になる。

B′=1c2(bcos⁡t, bsin⁡t, 0)=−bc2N.\bm{B}'=\frac{1}{c^2}(b\cos t,\,b\sin t,\,0)=-\frac{b}{c^2}\bm{N}.

第3式 B′=−τN\bm{B}'=-\tau\bm{N} と比べて、捩率は b/c2b/c^2 である。

検算として (6.9) も使う。2階と3階の導関数は次のとおりである。

r′′=(−acos⁡t,−asin⁡t,0),r′′′=(asin⁡t,−acos⁡t,0).\bm{r}''=(-a\cos t,-a\sin t,0),\qquad \bm{r}'''=(a\sin t,-a\cos t,0).

外積は r′×r′′=(absin⁡t, −abcos⁡t, a2)\bm{r}'\times\bm{r}''=(ab\sin t,\,-ab\cos t,\,a^2) で、その長さは acac である。したがって曲率は ac/c3=a/c2ac/c^3=a/c^2 となる。内積は (r′×r′′)⋅r′′′=a2b(\bm{r}'\times\bm{r}'')\cdot\bm{r}'''=a^2b なので、捩率は a2b/(a2c2)=b/c2a^2b/(a^2c^2)=b/c^2 となり一致する。

(3) b→0b\to0 では曲率が 1/a1/a に近づき、捩率は 0 に近づく。螺旋は半径 aa の円に縮む。

a→0a\to0 では曲率が 0 に近づき、螺旋は zz 軸の直線に縮む。b>0b>0 の螺旋は右巻きで捩率が正、b<0b<0 の螺旋は左巻きで捩率が負である。捩率の符号は、巻きの向きを表している。

確認テスト

オリジナル

  1. 6.2-1 例題 6.2 の螺旋について、Darboux ベクトルを成分で書け。それが zz 軸に平行な一定のベクトルであることを示せ。
  2. 6.2-2 3次曲線 r(t)=(t, t2, t3)\bm{r}(t)=(t,\,t^2,\,t^3) の曲率と捩率を、tt の関数として求めよ。また t=0t=0 での値を求めよ。
  3. 6.2-3 円錐上の螺旋 r(t)=(etcos⁡t, etsin⁡t, et)\bm{r}(t)=(\mathrm{e}^t\cos t,\,\mathrm{e}^t\sin t,\,\mathrm{e}^t) の曲率と捩率を求めよ。比 τ/κ\tau/\kappa が一定であることを確かめよ。
  4. 6.2-4 曲率が正の空間曲線のすべての点で、主法線を延ばした直線が1つの定点 c\bm{c} を通るとする。この曲線は円弧であることを示せ。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『基礎理論』の記事一覧へ