量子力学入門 第5部 第1章 §5.1.4 ★★★ Landau準位への道。磁場問題の核
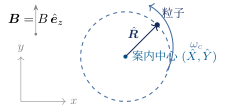
以下 E = 0 , B = ( 0 , 0 , B ) \bm{E}=0,\ \bm{B}=(0,0,B) E = 0 , B = ( 0 , 0 , B ) x y xy x y r c r_c r c サイクロトロン振動数 ω c = ∣ q ∣ B / m \omega_c=|q|B/m ω c = ∣ q ∣ B / m 回転する相対座標 」と「円の中心(案内中心、guiding center) 」に分解する視点である(図5.1.1 )。
図 5.1.1 サイクロトロン運動の分解。位置 r ^ = R ^ + ( X ^ , Y ^ ) \hat{\bm{r}}=\hat{\bm{R}}+(\hat X,\hat Y) r ^ = R ^ + ( X ^ , Y ^ ) R ^ \hat{\bm{R}} R ^ ( X ^ , Y ^ ) (\hat X,\hat Y) ( X ^ , Y ^ )
速度から相対座標 R ^ \hat{\bm{R}} R ^ ( X ^ , Y ^ ) (\hat X,\hat Y) ( X ^ , Y ^ )
R ^ x = v ^ y ω c , R ^ y = − v ^ x ω c , X ^ = x ^ − R ^ x , Y ^ = y ^ − R ^ y . \hat R_x=\frac{\hat v_y}{\omega_c},\quad \hat R_y=-\frac{\hat v_x}{\omega_c},\qquad
\hat X=\hat x-\hat R_x,\quad \hat Y=\hat y-\hat R_y. R ^ x = ω c v ^ y , R ^ y = − ω c v ^ x , X ^ = x ^ − R ^ x , Y ^ = y ^ − R ^ y .
(古典的には R ^ \hat{\bm{R}} R ^ 90 ∘ 90^\circ 9 0 ∘ ( X ^ , Y ^ ) (\hat X,\hat Y) ( X ^ , Y ^ ) 磁気長
ℓ B ≡ ℏ ∣ q ∣ B , ℓ B 2 = ℏ − q B ( q < 0 ) \ell_B\equiv\sqrt{\frac{\hbar}{|q|B}},\qquad \ell_B^2=\frac{\hbar}{-qB}\ (\,q<0\,) ℓ B ≡ ∣ q ∣ B ℏ , ℓ B 2 = − q B ℏ ( q < 0 )
を導入する。これは後で見るように、磁場が定める最小の長さスケールである。
案内中心の代数
★★ 案内中心=実効正準共役対
この結果は物理的に深い。第一に、相対座標と案内中心が互いに交換する (独立な自由度)。これは古典像(回転運動と中心の位置は無関係)の量子版だ。第二に、X ^ \hat X X ^ Y ^ \hat Y Y ^ x x x y y y [ X ^ , Y ^ ] = i ℓ B 2 \left[\hat X,\,\hat Y\right]=\mathrm{i}\ell_B^2 [ X ^ , Y ^ ] = i ℓ B 2 Δ X Δ Y ≥ ℓ B 2 / 2 \Delta X\,\Delta Y\ge\ell_B^2/2 Δ X Δ Y ≥ ℓ B 2 /2 ∼ ℓ B 2 \sim\ell_B^2 ∼ ℓ B 2 2 π ℓ B 2 2\pi\ell_B^2 2 π ℓ B 2
ここで「独立な自由度 」の意味を明確にしておく。古典的には、半径と位相を決める相対運動(R ^ \hat{\bm{R}} R ^ X ^ \hat{\bm{X}} X ^ 交換すること [ R ^ α , X ^ β ] = 0 \left[\hat R_\alpha,\,\hat X_\beta\right]=0 [ R ^ α , X ^ β ] = 0 H = H 相対 ⊗ H 案内中心 \mathcal H=\mathcal H_{\text{相対}}\otimes\mathcal H_{\text{案内中心}} H = H 相対 ⊗ H 案内中心 a ^ \hat a a ^ b ^ \hat b b ^ ∣ n a , n b ⟩ | n_a,n_b \rangle ∣ n a , n b ⟩ ( n ^ a , n ^ b ) (\hat n_a,\hat n_b) ( n ^ a , n ^ b ) H ^ \hat H H ^ X ^ \hat X X ^ Y ^ \hat Y Y ^ [ X ^ , Y ^ ] = i ℓ B 2 \left[\hat X,\,\hat Y\right]=\mathrm{i}\ell_B^2 [ X ^ , Y ^ ] = i ℓ B 2 2 π ℓ B 2 2\pi\ell_B^2 2 π ℓ B 2
Landau 準位
★★★ ランダウ準位。磁場中の量子力学の中心テーマ
ここで起きていることを噛みしめよう。2次元の自由粒子(連続スペクトル)が、磁場をかけると調和振動子と同じ等間隔離散準位 になった。Hamiltonian が相対座標の自由度(a ^ \hat a a ^ X ^ , Y ^ \hat X,\hat Y X ^ , Y ^ 案内中心をどこに置いても同じエネルギー ——これが各 Landau 準位の巨大な縮退の起源である。試料面積 S S S 2 π ℓ B 2 2\pi\ell_B^2 2 π ℓ B 2 S S S
N = S 2 π ℓ B 2 = ∣ q ∣ B S 2 π ℏ = Φ Φ 0 N=\frac{S}{2\pi\ell_B^2}=\frac{|q|B\,S}{2\pi\hbar}=\frac{\Phi}{\Phi_0} N = 2 π ℓ B 2 S = 2 π ℏ ∣ q ∣ B S = Φ 0 Φ
(Φ = B S \Phi=BS Φ = B S Φ 0 = 2 π ℏ / ∣ q ∣ \Phi_0=2\pi\hbar/|q| Φ 0 = 2 π ℏ/∣ q ∣ 1 Landau 準位 = = = という美しい結果だ。
昇降演算子からエネルギー固有値へ
★★ 調和振動子構造の使い回し
Landau 準位の導出では「a ^ \hat a a ^ E n = ℏ ω c ( n + 1 2 ) E_n=\hbar\omega_c(n+\frac12) E n = ℏ ω c ( n + 2 1 ) 昇降演算子はいつ使えるのか 、そして導入後どう固有値に到達するのか を、調和振動子と並べて丁寧に辿る。これはこの部で繰り返し使う代数的手法の心臓部である。
いつ使えるか:判別条件。
調和振動子 H ^ = p ^ 2 2 m + m ω 2 2 x ^ 2 \hat H=\frac{\hat p^2}{2m}+\frac{m\omega^2}{2}\hat x^2 H ^ = 2 m p ^ 2 + 2 m ω 2 x ^ 2 二つの構造 だけに依っていた:(1) H ^ \hat H H ^ 平方和(2次形式) であること、(2) その二つが正準共役 (交換子が定数)であること。したがって一般に
H ^ = α Q ^ 2 + β P ^ 2 かつ [ Q ^ , P ^ ] = i ℏ ( 定数 ) \boxed{\ \hat H=\alpha\,\hat Q^2+\beta\,\hat P^2\quad\text{かつ}\quad\left[\hat Q,\,\hat P\right]=\mathrm{i}\hbar\,(\text{定数})\ } H ^ = α Q ^ 2 + β P ^ 2 かつ [ Q ^ , P ^ ] = i ℏ ( 定数 )
の形が見えたら昇降演算子が使える。Q ^ , P ^ \hat Q,\hat P Q ^ , P ^ x ^ , p ^ \hat x,\hat p x ^ , p ^ 交換子が定数になる任意のエルミート対 でよい(前章の正準共役の一般化)。線形項は平方完成で吸収でき、4次以上があると閉じない(その場合は摂動論へ進む)。Landau 問題はまさにこの条件を満たす:H ^ = m ω c 2 2 ( R ^ x 2 + R ^ y 2 ) \hat H=\frac{m\omega_c^2}{2}(\hat R_x^2+\hat R_y^2) H ^ = 2 m ω c 2 ( R ^ x 2 + R ^ y 2 ) [ R ^ x , R ^ y ] = − i ℓ B 2 \left[\hat R_x,\,\hat R_y\right]=-\mathrm{i}\ell_B^2 [ R ^ x , R ^ y ] = − i ℓ B 2 ℓ B 2 \ell_B^2 ℓ B 2 ℏ \hbar ℏ R ^ x , R ^ y \hat R_x,\hat R_y R ^ x , R ^ y
a ^ † \hat a^\dagger a ^ † a ^ = 1 2 ℓ B ( R ^ x − i R ^ y ) \hat a=\frac{1}{\sqrt2\ell_B}(\hat R_x-\mathrm{i}\hat R_y) a ^ = 2 ℓ B 1 ( R ^ x − i R ^ y ) i \mathrm{i} i a ^ † = 1 2 ℓ B ( R ^ x † + i R ^ y † ) \hat a^\dagger=\frac{1}{\sqrt2\ell_B}(\hat R_x^\dagger+\mathrm{i}\hat R_y^\dagger) a ^ † = 2 ℓ B 1 ( R ^ x † + i R ^ y † ) R ^ x , R ^ y \hat R_x,\hat R_y R ^ x , R ^ y エルミート (速度 v ^ α \hat v_\alpha v ^ α R ^ x † = R ^ x \hat R_x^\dagger=\hat R_x R ^ x † = R ^ x a ^ † = 1 2 ℓ B ( R ^ x + i R ^ y ) \hat a^\dagger=\frac{1}{\sqrt2\ell_B}(\hat R_x+\mathrm{i}\hat R_y) a ^ † = 2 ℓ B 1 ( R ^ x + i R ^ y ) i \mathrm{i} i R ^ x , R ^ y \hat R_x,\hat R_y R ^ x , R ^ y a ^ † \hat a^\dagger a ^ † x ^ − i m ω p ^ \hat x-\frac{\mathrm{i}}{m\omega}\hat p x ^ − mω i p ^
導入後の論理:個数演算子の固有値を追い込む。
[ a ^ , a ^ † ] = 1 \left[\hat a,\,\hat a^\dagger\right]=1 [ a ^ , a ^ † ] = 1 H ^ = ℏ ω c ( N ^ + 1 2 ) , N ^ ≡ a ^ † a ^ \hat H=\hbar\omega_c(\hat N+\frac12),\ \hat N\equiv\hat a^\dagger\hat a H ^ = ℏ ω c ( N ^ + 2 1 ) , N ^ ≡ a ^ † a ^ エネルギー問題は N ^ \hat N N ^ 。固有値 N ^ ∣ ν ⟩ = ν ∣ ν ⟩ \hat N| \nu \rangle =\nu| \nu \rangle N ^ ∣ ν ⟩ = ν ∣ ν ⟩
(1) 非負性。 N ^ = a ^ † a ^ \hat N=\hat a^\dagger\hat a N ^ = a ^ † a ^ ν = ⟨ ν ∣ a ^ † a ^ ∣ ν ⟩ = ∥ a ^ ∣ ν ⟩ ∥ 2 ≥ 0 \nu=\langle \nu | \hat a^\dagger\hat a | \nu \rangle =\|\hat a| \nu \rangle \|^2\ge0 ν = ⟨ ν ∣ a ^ † a ^ ∣ ν ⟩ = ∥ a ^ ∣ ν ⟩ ∥ 2 ≥ 0 必ず非負 。等号は a ^ ∣ ν ⟩ = 0 \hat a| \nu \rangle =0 a ^ ∣ ν ⟩ = 0 (2) 梯子構造。 [ a ^ , a ^ † ] = 1 \left[\hat a,\,\hat a^\dagger\right]=1 [ a ^ , a ^ † ] = 1 [ N ^ , a ^ ] = − a ^ , [ N ^ , a ^ † ] = + a ^ † \left[\hat N,\,\hat a\right]=-\hat a,\ \left[\hat N,\,\hat a^\dagger\right]=+\hat a^\dagger [ N ^ , a ^ ] = − a ^ , [ N ^ , a ^ † ] = + a ^ †
N ^ ( a ^ ∣ ν ⟩ ) = ( ν − 1 ) a ^ ∣ ν ⟩ , N ^ ( a ^ † ∣ ν ⟩ ) = ( ν + 1 ) a ^ † ∣ ν ⟩ . \hat N(\hat a| \nu \rangle )=(\nu-1)\hat a| \nu \rangle ,\qquad \hat N(\hat a^\dagger| \nu \rangle )=(\nu+1)\hat a^\dagger| \nu \rangle . N ^ ( a ^ ∣ ν ⟩) = ( ν − 1 ) a ^ ∣ ν ⟩ , N ^ ( a ^ † ∣ ν ⟩) = ( ν + 1 ) a ^ † ∣ ν ⟩ .
a ^ \hat a a ^ a ^ † \hat a^\dagger a ^ † (3) 下限の存在。 (2)より a ^ \hat a a ^ ν , ν − 1 , ν − 2 , … \nu,\nu-1,\nu-2,\dots ν , ν − 1 , ν − 2 , … 矛盾を避ける唯一の道 は、ある最低状態 ∣ 0 ⟩ | 0 \rangle ∣0 ⟩ a ^ ∣ 0 ⟩ = 0 \hat a| 0 \rangle =0 a ^ ∣0 ⟩ = 0 (4) 最低固有値は 0 0 0 a ^ ∣ 0 ⟩ = 0 \hat a| 0 \rangle =0 a ^ ∣0 ⟩ = 0 ν min = ∥ a ^ ∣ 0 ⟩ ∥ 2 = 0 \nu_{\min}=\|\hat a| 0 \rangle \|^2=0 ν m i n = ∥ a ^ ∣0 ⟩ ∥ 2 = 0 (5) 整数に限られる。 最低が 0 0 0 a ^ † \hat a^\dagger a ^ † 0 , 1 , 2 , … 0,1,2,\dots 0 , 1 , 2 , … 0.5 0.5 0.5 0 0 0 ∣ n ⟩ ∝ ( a ^ † ) n ∣ 0 ⟩ , N ^ ∣ n ⟩ = n ∣ n ⟩ | n \rangle \propto(\hat a^\dagger)^n| 0 \rangle ,\ \hat N| n \rangle =n| n \rangle ∣ n ⟩ ∝ ( a ^ † ) n ∣0 ⟩ , N ^ ∣ n ⟩ = n ∣ n ⟩
(規格化まで含めると a ^ † ∣ n ⟩ = n + 1 ∣ n + 1 ⟩ , a ^ ∣ n ⟩ = n ∣ n − 1 ⟩ \hat a^\dagger| n \rangle =\sqrt{n+1}| n+1 \rangle ,\ \hat a| n \rangle =\sqrt n| n-1 \rangle a ^ † ∣ n ⟩ = n + 1 ∣ n + 1 ⟩ , a ^ ∣ n ⟩ = n ∣ n − 1 ⟩ ∥ a ^ † ∣ n ⟩ ∥ 2 = ⟨ n ∣ N ^ + 1 ∣ n ⟩ = n + 1 \|\hat a^\dagger| n \rangle \|^2=\langle n | \hat N+1 | n \rangle =n+1 ∥ a ^ † ∣ n ⟩ ∥ 2 = ⟨ n ∣ N ^ + 1∣ n ⟩ = n + 1
E n = ℏ ω c ( n + 1 2 ) , n = 0 , 1 , 2 , … \boxed{\ E_n=\hbar\omega_c\Bigl(n+\tfrac12\Bigr),\quad n=0,1,2,\dots\ } E n = ℏ ω c ( n + 2 1 ) , n = 0 , 1 , 2 , …
スペクトルの3特徴がすべて自動的に出る:等間隔 (a ^ † \hat a^\dagger a ^ † 下に有界 (梯子が a ^ ∣ 0 ⟩ = 0 \hat a| 0 \rangle =0 a ^ ∣0 ⟩ = 0 1 2 ℏ ω c \frac12\hbar\omega_c 2 1 ℏ ω c 離散 (非負性と梯子の衝突)。演算子を作るだけでは何も決まらず、非負性(1)と梯子(2)を衝突させて固有値を整数に追い込む のが核心である。
調和振動子との完全対応 ★★
調和振動子 Landau 問題 正準対 [ x ^ , p ^ ] = i ℏ \left[\hat x,\,\hat p\right]=\mathrm{i}\hbar [ x ^ , p ^ ] = i ℏ [ R ^ x , R ^ y ] = − i ℓ B 2 \left[\hat R_x,\,\hat R_y\right]=-\mathrm{i}\ell_B^2 [ R ^ x , R ^ y ] = − i ℓ B 2 Hamiltonian m ω 2 2 x ^ 2 + 1 2 m p ^ 2 \frac{m\omega^2}{2}\hat x^2+\frac{1}{2m}\hat p^2 2 m ω 2 x ^ 2 + 2 m 1 p ^ 2 m ω c 2 2 ( R ^ x 2 + R ^ y 2 ) \frac{m\omega_c^2}{2}(\hat R_x^2+\hat R_y^2) 2 m ω c 2 ( R ^ x 2 + R ^ y 2 ) 昇演算子 a ^ † ∝ x ^ − i m ω p ^ \hat a^\dagger\propto\hat x-\tfrac{\mathrm{i}}{m\omega}\hat p a ^ † ∝ x ^ − mω i p ^ a ^ † ∝ R ^ x + i R ^ y \hat a^\dagger\propto\hat R_x+\mathrm{i}\hat R_y a ^ † ∝ R ^ x + i R ^ y 固有値 ℏ ω ( n + 1 2 ) \hbar\omega(n+\frac12) ℏ ω ( n + 2 1 ) ℏ ω c ( n + 1 2 ) \hbar\omega_c(n+\frac12) ℏ ω c ( n + 2 1 )
H ^ \hat H H ^ ℏ ω ( a ^ † a ^ + 1 2 ) \hbar\omega(\hat a^\dagger\hat a+\frac12) ℏ ω ( a ^ † a ^ + 2 1 ) 機械的 でポテンシャルの詳細に依らない。問題ごとに違うのはそこに至るまでで、そこから先は同じレールに乗る——これが代数的手法の強力さである。案内中心 [ X ^ , Y ^ ] = i ℓ B 2 \left[\hat X,\,\hat Y\right]=\mathrm{i}\ell_B^2 [ X ^ , Y ^ ] = i ℓ B 2 b ^ \hat b b ^
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com