tecktom.com

Airy 関数:定義・微分方程式・漸近形

2026年10月15日3分で読めますAI生成教科書『基礎理論』第7部 第4章 回帰点の接続:Airy 関数と接続公式

AI 生成・木下が未勉強

量子力学入門 第7部 第4章 §7.4.2 ★ 特殊関数の性質(道具の中身)

Airy 方程式の解のうち z→+∞z\to+\infty で減衰するものを第一種 Airy 関数という。複素積分で

Φ(z):=12π i∫Cdt exp⁡(−zt+t33)\Phi(z):=\frac{1}{2\sqrt\pi\,\mathrm{i}}\int_C\mathrm{d} t\ \exp\Bigl(-zt+\frac{t^3}{3}\Bigr)

と定義できる。積分路 CC は、被積分関数が遠方で消える扇形領域(Re t3>0\mathrm{Re}\,t^3>0 が破れる arg⁡t≃±π/3\arg t\simeq\pm\pi/3 を挟む谷)を、下方の谷から入って上方の谷へ抜けるようにとる。この表示が Airy 方程式を満たすことは一行で確かめられる:

(d2dz2−z)Φ=12π i∫Cdt (t2−z) e−zt+t3/3=12π i∫Cdt ddte−zt+t3/3=0\Bigl(\frac{\mathrm{d}^2}{\mathrm{d} z^2}-z\Bigr)\Phi =\frac{1}{2\sqrt\pi\,\mathrm{i}}\int_C\mathrm{d} t\,(t^2-z)\,\mathrm{e}^{-zt+t^3/3} =\frac{1}{2\sqrt\pi\,\mathrm{i}}\int_C\mathrm{d} t\,\frac{\mathrm{d}}{\mathrm{d} t}\mathrm{e}^{-zt+t^3/3}=0

——被積分関数が完全微分になり、端点(両方の谷)で et3/3→0\mathrm{e}^{t^3/3}\to0 だから消えるのである。

必要になるのは漸近形だけである。積分表示に鞍点法を適用すると(鞍点 t=±zt=\pm\sqrt z;導出の詳細は数学的手法の教科書「鞍点法」の章に譲る)

Φ(z) ∼ {12 z−1/4exp⁡(−23z3/2)(z→+∞: 禁止側,減衰)∣z∣−1/4sin⁡(23∣z∣3/2+π4)(z→−∞: 許容側,振動)(7.4.1)\Phi(z)\ \sim\ \begin{cases} \dfrac{1}{2}\,z^{-1/4}\exp\Bigl(-\dfrac23 z^{3/2}\Bigr) & (z\to+\infty:\ \text{禁止側,減衰})\\[10pt] |z|^{-1/4}\sin\Bigl(\dfrac23|z|^{3/2}+\dfrac\pi4\Bigr) & (z\to-\infty:\ \text{許容側,振動}) \end{cases}\tag{7.4.1}

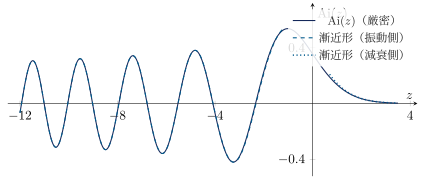
図 4.1 に Φ(z)/π=Ai(z)\Phi(z)/\sqrt\pi=\mathrm{Ai}(z)(標準規格化)と漸近形 (7.4.1) を重ねた。∣z∣≳2|z|\gtrsim2 で既に漸近形はほぼ厳密解に乗っており(数値でも確認済み:z=−9z=-9 で誤差数%、z=9z=9 で 0.4%0.4\%)、「回帰点のすぐ外側から WKB が使える」ことが見てとれる。

図

図 4.1:Airy 関数 Ai(z)\mathrm{Ai}(z)(実線)と漸近形 (7.4.1)(破線・点線)。

漸近形 (7.4.1) の2行を見比べることが、本章の核心である。左辺は同じ一つの関数なのに、右辺は禁止側で「係数 12\tfrac12 の減衰指数」、許容側で「位相 +π/4+\pi/4 の正弦振動」——この係数 2 と位相 π/4\pi/4 の対応こそ、WKB の左右の係数を結びつける情報である。実際、線形ポテンシャルでは

1ℏ∫p dx=23∣z∣3/2,1ℏ∫ρ dx=23z3/2,p,ρ∝∣z∣1/2 ⇒ 1p∝∣z∣−1/4\frac{1}{\hbar}\int p\,\mathrm{d} x=\frac23|z|^{3/2},\qquad \frac{1}{\hbar}\int \rho\,\mathrm{d} x=\frac23 z^{3/2},\qquad p,\rho\propto|z|^{1/2}\ \Rightarrow\ \frac{1}{\sqrt p}\propto|z|^{-1/4}

となるので、(7.4.1) はまさに「両側の WKB 解を1本の関数で内挿したもの」と読める。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『基礎理論』の記事一覧へ