量子情報入門 第3章 §3.3 ★★★ ρ ′ = E ( ρ ) \rho'=\mathcal{E}(\rho) ρ ′ = E ( ρ )
古典状態がベクトル p ⃗ \vec p p ρ \rho ρ (3.3) に対応して、量子状態は
ρ ′ = E ( ρ ) \rho' = \mathcal{E}(\rho) ρ ′ = E ( ρ )
と変換される。E \mathcal{E} E 量子操作 と呼ぶ。既知の例として、ユニタリ発展 E ( ρ ) = U ρ U † \mathcal{E}(\rho)=U\rho U^{\dagger} E ( ρ ) = U ρ U † E m ( ρ ) = M m ρ M m † \mathcal{E}_m(\rho)=M_m\rho M_m^{\dagger} E m ( ρ ) = M m ρ M m † E \mathcal{E} E
視点 I:系と環境の結合
★★★ 量子操作の第一の定義 (3.5) 。系–環境モデルの出発点
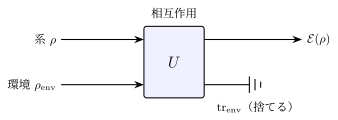
開いた系の力学を、主系と環境の相互作用から生じるものとみなす。入力時に系と環境が積状態 ρ ⊗ ρ e n v \rho\otimes\rho_{\mathrm{env}} ρ ⊗ ρ env U U U 3.1 )
E ( ρ ) = tr e n v [ U ( ρ ⊗ ρ e n v ) U † ] . (3.5) \mathcal{E}(\rho)=\operatorname{tr}_{\mathrm{env}}\!\bigl[\,U(\rho\otimes\rho_{\mathrm{env}})U^{\dagger}\,\bigr].\tag{3.5} E ( ρ ) = tr env [ U ( ρ ⊗ ρ env ) U † ] . ( 3.5 )
これが量子操作の第一の定義 である。
図 3.1 系–環境モデル。主系と環境の合成系にユニタリ U U U E \mathcal{E} E
積状態仮定について
一般には系と環境は相関しており、積状態とは限らない。しかし実験者が系を特定の状態に準備 するとき、系と環境の相関は(理想的には)破壊される。後述するように、形式論は積状態でない場合へも拡張できる。
環境の次元
主系の Hilbert 空間が d d d ρ → E ( ρ ) \rho\to\mathcal{E}(\rho) ρ → E ( ρ ) d 2 d^2 d 2 3.3 で精密化される。
入力空間と出力空間を一般に異ならせる定義(系 A A A B B B A A A B B B
視点 II:演算子和表現
★★★ Kraus 表現 E ( ρ ) = ∑ k E k ρ E k † \mathcal{E}(\rho)=\sum_k E_k\rho E_k^{\dagger} E ( ρ ) = ∑ k E k ρ E k †
(3.5) を主系の演算子だけで書き直すと、計算上きわめて便利な演算子和表現(operator-sum representation) が得られる。環境の正規直交基底 { ∣ e k ⟩ } \{\left|e_k\right\rangle \} { ∣ e k ⟩ } ρ e n v = ∣ e 0 ⟩ ⟨ e 0 ∣ \rho_{\mathrm{env}}=\left|e_0\right\rangle\!\left\langle e_0\right| ρ env = ∣ e 0 ⟩ ⟨ e 0 ∣
E ( ρ ) = ∑ k ⟨ e k ∣ U ( ρ ⊗ ∣ e 0 ⟩ ⟨ e 0 ∣ ) U † ∣ e k ⟩ = ∑ k E k ρ E k † , E k ≡ ⟨ e k ∣ U ∣ e 0 ⟩ . \begin{align*}\mathcal{E}(\rho)
&=\sum_k \left\langle e_k\right|U\bigl(\rho\otimes\left|e_0\right\rangle\!\left\langle e_0\right|\bigr)U^{\dagger}\left|e_k\right\rangle\\&=\sum_k E_k\,\rho\,E_k^{\dagger},
\qquad E_k\equiv\left\langle e_k\right|U\left|e_0\right\rangle .\tag{3.6}\end{align*} E ( ρ ) = k ∑ ⟨ e k ∣ U ( ρ ⊗ ∣ e 0 ⟩ ⟨ e 0 ∣ ) U † ∣ e k ⟩ = k ∑ E k ρ E k † , E k ≡ ⟨ e k ∣ U ∣ e 0 ⟩ . ( 3.6 )
E k E_k E k 主系のみ に作用する演算子で、操作要素 (operation elements) と呼ばれる。環境の詳細はすべて { E k } \{E_k\} { E k }
完全性関係
★★★ ∑ k E k † E k = 1 \sum_k E_k^{\dagger} E_k=\mathbf{1} ∑ k E k † E k = 1
トレース保存性 tr [ E ( ρ ) ] = 1 \operatorname{tr}[\mathcal{E}(\rho)]=1 tr [ E ( ρ )] = 1 ρ \rho ρ
1 = tr ( ∑ k E k ρ E k † ) = tr ( ∑ k E k † E k ρ ) ⟹ ∑ k E k † E k = 1 (3.7) 1=\operatorname{tr}\!\Bigl(\sum_k E_k\rho E_k^{\dagger}\Bigr)=\operatorname{tr}\!\Bigl(\sum_k E_k^{\dagger} E_k\,\rho\Bigr)
\quad\Longrightarrow\quad
\boxed{\ \sum_k E_k^{\dagger} E_k=\mathbf{1}\ }\tag{3.7} 1 = tr ( k ∑ E k ρ E k † ) = tr ( k ∑ E k † E k ρ ) ⟹ k ∑ E k † E k = 1 ( 3.7 )
を得る。これが古典の完全性条件に対応する完全性関係 である。導出を分解しておく。第一の等号は状態の規格化(全確率が 1 1 1 tr ( A B C ) = tr ( C A B ) \operatorname{tr}(ABC)=\operatorname{tr}(CAB) tr ( A B C ) = tr ( C A B ) tr ( E k ρ E k † ) = tr ( E k † E k ρ ) \operatorname{tr}(E_k\rho E_k^{\dagger})=\operatorname{tr}(E_k^{\dagger} E_k\rho) tr ( E k ρ E k † ) = tr ( E k † E k ρ ) 任意の ρ \rho ρ G ≡ ∑ k E k † E k G\equiv\sum_k E_k^{\dagger} E_k G ≡ ∑ k E k † E k tr [ ( G − 1 ) ρ ] = 0 \operatorname{tr}[(G-\mathbf{1})\rho]=0 tr [( G − 1 ) ρ ] = 0 ρ \rho ρ ρ = ∣ ψ ⟩ ⟨ ψ ∣ \rho=\left|\psi\right\rangle\!\left\langle \psi\right| ρ = ∣ ψ ⟩ ⟨ ψ ∣ ⟨ ψ ∣ ( G − 1 ) ∣ ψ ⟩ = 0 \left\langle \psi\right|(G-\mathbf{1})\left|\psi\right\rangle =0 ⟨ ψ ∣ ( G − 1 ) ∣ ψ ⟩ = 0 ∣ ψ ⟩ \left|\psi\right\rangle ∣ ψ ⟩ G = 1 G=\mathbf{1} G = 1
測定により過程の追加情報が得られる場合には、∑ k E k † E k ≤ 1 \sum_k E_k^{\dagger} E_k\le\mathbf{1} ∑ k E k † E k ≤ 1 非トレース保存 の量子操作も許される。(3.6) で ∑ k E k † E k ≤ 1 \sum_k E_k^{\dagger} E_k\le\mathbf{1} ∑ k E k † E k ≤ 1 第二の定義 であり、第一の定義より少しだけ一般的(非トレース保存を含む)である。
物理的解釈
★★ 雑音量子チャネル=確率的な状態置換という読み替え
ユニタリ U U U { ∣ e k ⟩ } \{\left|e_k\right\rangle \} { ∣ e k ⟩ } k k k
ρ k = E k ρ E k † tr ( E k ρ E k † ) , p ( k ) = tr ( E k ρ E k † ) , \rho_k=\frac{E_k\rho E_k^{\dagger}}{\operatorname{tr}(E_k\rho E_k^{\dagger})},\qquad
p(k)=\operatorname{tr}(E_k\rho E_k^{\dagger}), ρ k = tr ( E k ρ E k † ) E k ρ E k † , p ( k ) = tr ( E k ρ E k † ) ,
であり、
E ( ρ ) = ∑ k p ( k ) ρ k = ∑ k E k ρ E k † . \mathcal{E}(\rho)=\sum_k p(k)\rho_k=\sum_k E_k\rho E_k^{\dagger} . E ( ρ ) = k ∑ p ( k ) ρ k = k ∑ E k ρ E k † .
すなわち量子操作とは、確率 tr ( E k ρ E k † ) \operatorname{tr}(E_k\rho E_k^{\dagger}) tr ( E k ρ E k † ) E k ρ E k † / tr ( ⋯ ) E_k\rho E_k^{\dagger}/\operatorname{tr}(\cdots) E k ρ E k † / tr ( ⋯ ) 操作にほかならない。古典情報理論の雑音通信路との類比から、ノイズを表す量子操作を雑音量子チャネル とも呼ぶ。
任意の演算子和表現に対する系–環境モデル(逆向きの構成)
★★ 視点I・IIの逆向きの構成。{ E k } \{E_k\} { E k }
逆に、与えられた { E k } \{E_k\} { E k } ∑ k E k † E k = 1 \sum_k E_k^{\dagger} E_k=\mathbf{1} ∑ k E k † E k = 1 { ∣ e k ⟩ } \{\left|e_k\right\rangle \} { ∣ e k ⟩ }
U ∣ ψ ⟩ ∣ e 0 ⟩ ≡ ∑ k E k ∣ ψ ⟩ ∣ e k ⟩ (3.10) U\left|\psi\right\rangle \left|e_0\right\rangle \equiv\sum_k E_k\left|\psi\right\rangle \left|e_k\right\rangle\tag{3.10} U ∣ ψ ⟩ ∣ e 0 ⟩ ≡ k ∑ E k ∣ ψ ⟩ ∣ e k ⟩ ( 3.10 )
で U U U ∣ ψ ⟩ , ∣ φ ⟩ \left|\psi\right\rangle ,\left|\varphi\right\rangle ∣ ψ ⟩ , ∣ φ ⟩
⟨ ψ ∣ ⟨ e 0 ∣ U † U ∣ φ ⟩ ∣ e 0 ⟩ = ∑ k ⟨ ψ ∣ E k † E k ∣ φ ⟩ = ⟨ ψ | φ ⟩ \left\langle \psi\right|\left\langle e_0\right|U^{\dagger} U\left|\varphi\right\rangle \left|e_0\right\rangle
=\sum_k\left\langle \psi\right|E_k^{\dagger} E_k\left|\varphi\right\rangle =\left\langle \psi\middle|\varphi\right\rangle ⟨ ψ ∣ ⟨ e 0 ∣ U † U ∣ φ ⟩ ∣ e 0 ⟩ = k ∑ ⟨ ψ ∣ E k † E k ∣ φ ⟩ = ⟨ ψ ∣ φ ⟩
が完全性関係から従う。すなわち U U U tr e n v ( U ( ρ ⊗ ∣ e 0 ⟩ ⟨ e 0 ∣ ) U † ) = ∑ k E k ρ E k † \operatorname{tr}_{\mathrm{env}}\bigl(U(\rho\otimes\left|e_0\right\rangle\!\left\langle e_0\right|)U^{\dagger}\bigr)=\sum_k E_k\rho E_k^{\dagger} tr env ( U ( ρ ⊗ ∣ e 0 ⟩ ⟨ e 0 ∣ ) U † ) = ∑ k E k ρ E k †
ブロック行列による見方(Box 8.1)
★ U U U { E k } \{E_k\} { E k } E k = ⟨ e k ∣ U ∣ e 0 ⟩ E_k=\left\langle e_k\right|U\left|e_0\right\rangle E k = ⟨ e k ∣ U ∣ e 0 ⟩ U U U 第一ブロック列 が { E k } \{E_k\} { E k } U U U
U = ( [ E 0 ] ∗ ⋯ [ E 1 ] ∗ ⋯ ⋮ ⋱ ) . U=\begin{pmatrix} [E_0] & * & \cdots\\ [E_1] & * & \cdots\\ \vdots & & \ddots\end{pmatrix}. U = [ E 0 ] [ E 1 ] ⋮ ∗ ∗ ⋯ ⋯ ⋱ .
非トレース保存の場合は、追加の操作要素 E ∞ E_\infty E ∞ ∑ k E k † E k + E ∞ † E ∞ = 1 \sum_k E_k^{\dagger} E_k+E_\infty^{\dagger} E_\infty=\mathbf{1} ∑ k E k † E k + E ∞ † E ∞ = 1
視点 III:公理論的アプローチ
★★★ A1–A3、とくに完全正値性(A3)。三視点の等価性(定理 3.1 )の要
最も抽象的だが最も一般的な視点として、量子操作が満たすべき物理的公理から出発する。E \mathcal{E} E Q 1 Q_1 Q 1 Q 2 Q_2 Q 2 Q 1 = Q 2 = Q Q_1=Q_2=Q Q 1 = Q 2 = Q
A1 (確率としてのトレース)tr [ E ( ρ ) ] \operatorname{tr}[\mathcal{E}(\rho)] tr [ E ( ρ )] ρ \rho ρ E \mathcal{E} E ρ \rho ρ 0 ≤ tr [ E ( ρ ) ] ≤ 1 0\le\operatorname{tr}[\mathcal{E}(\rho)]\le1 0 ≤ tr [ E ( ρ )] ≤ 1 A2 (凸線形性){ p i } \{p_i\} { p i }
E ( ∑ i p i ρ i ) = ∑ i p i E ( ρ i ) . \mathcal{E}\Bigl(\sum_i p_i\rho_i\Bigr)=\sum_i p_i\,\mathcal{E}(\rho_i). E ( i ∑ p i ρ i ) = i ∑ p i E ( ρ i ) .
A3 (完全正値性, complete positivity)A A A E ( A ) \mathcal{E}(A) E ( A ) R R R R Q 1 RQ_1 R Q 1 A A A ( I ⊗ E ) ( A ) (\mathcal{I}\otimes\mathcal{E})(A) ( I ⊗ E ) ( A ) I \mathcal{I} I R R R
各公理の物理的意味
★★ A3が単なる正値性でなく完全正値性である理由(転置写像の反例) A1 は測定を扱うための便宜で、トレースを過程の確率と同一視する。決定論的(測定を伴わない)過程ではtr [ E ( ρ ) ] = 1 = tr ( ρ ) \operatorname{tr}[\mathcal{E}(\rho)]=1=\operatorname{tr}(\rho) tr [ E ( ρ )] = 1 = tr ( ρ ) E ( ρ ) / tr [ E ( ρ ) ] \mathcal{E}(\rho)/\operatorname{tr}[\mathcal{E}(\rho)] E ( ρ ) / tr [ E ( ρ )]
A2 は、入力が集団 { p i , ρ i } \{p_i,\rho_i\} { p i , ρ i }
A3 が単なる正値性でなく完全 正値性であることが本質的である。次の箱で理由を見る。
完全正値性 vs 正値性(Box 8.2)
転置写像 T T T ( ∣ 00 ⟩ + ∣ 11 ⟩ ) / 2 (\left|00\right\rangle +\left|11\right\rangle )/\sqrt2 ( ∣ 00 ⟩ + ∣ 11 ⟩ ) / 2 T T T { 1 / 2 , 1 / 2 , 1 / 2 , − 1 / 2 } \{1/2,1/2,1/2,-1/2\} { 1/2 , 1/2 , 1/2 , − 1/2 } T T T 部分系にのみ作用させても全体の正値性を保つ ことこそ物理的に要請される性質であり、これが A3 の内容である。
三視点の等価性
★★★ 公理・演算子和表現・系–環境モデルが同値であることを示す本稿の中心定理
定理 3.1(構造定理 ★★★)
写像 E \mathcal{E} E A1, A2, A3 を満たすことと、ある演算子の組 { E i } \{E_i\} { E i } ∑ i E i † E i ≤ 1 \sum_i E_i^{\dagger} E_i\le\mathbf{1} ∑ i E i † E i ≤ 1
E ( ρ ) = ∑ i E i ρ E i † (3.13) \mathcal{E}(\rho)=\sum_i E_i\rho E_i^{\dagger}\tag{3.13} E ( ρ ) = i ∑ E i ρ E i † ( 3.13 )
と書けることは同値である。
証明の概略 (⇐ \Leftarrow ⇐ ⇒ \Rightarrow ⇒
(3.13) の形なら E \mathcal{E} E R Q RQ R Q A A A ∣ ψ ⟩ \left|\psi\right\rangle ∣ ψ ⟩ ∣ φ i ⟩ ≡ ( 1 R ⊗ E i † ) ∣ ψ ⟩ \left|\varphi_i\right\rangle \equiv(\mathbf{1}_R\otimes E_i^{\dagger})\left|\psi\right\rangle ∣ φ i ⟩ ≡ ( 1 R ⊗ E i † ) ∣ ψ ⟩
⟨ ψ ∣ ( I ⊗ E ) ( A ) ∣ ψ ⟩ = ∑ i ⟨ φ i ∣ A ∣ φ i ⟩ ≥ 0 \left\langle \psi\right|(\mathcal{I}\otimes\mathcal{E})(A)\left|\psi\right\rangle =\sum_i\left\langle \varphi_i\right|A\left|\varphi_i\right\rangle \ge0 ⟨ ψ ∣ ( I ⊗ E ) ( A ) ∣ ψ ⟩ = i ∑ ⟨ φ i ∣ A ∣ φ i ⟩ ≥ 0
が A A A ( I ⊗ E ) ( A ) ≥ 0 (\mathcal{I}\otimes\mathcal{E})(A)\ge0 ( I ⊗ E ) ( A ) ≥ 0 ∑ i E i † E i ≤ 1 \sum_i E_i^{\dagger} E_i\le\mathbf{1} ∑ i E i † E i ≤ 1 1 1 1
(⇒ \Rightarrow ⇒ ⇒ \Rightarrow ⇒
Q Q Q R R R
∣ α ⟩ ≡ ∑ i ∣ i R ⟩ ∣ i Q ⟩ \left|\alpha\right\rangle \equiv\sum_i\left|i_R\right\rangle \left|i_Q\right\rangle ∣ α ⟩ ≡ i ∑ ∣ i R ⟩ ∣ i Q ⟩
を導入する。σ ≡ ( I R ⊗ E ) ( ∣ α ⟩ ⟨ α ∣ ) \sigma\equiv(\mathcal{I}_R\otimes\mathcal{E})(\left|\alpha\right\rangle\!\left\langle \alpha\right|) σ ≡ ( I R ⊗ E ) ( ∣ α ⟩ ⟨ α ∣ ) σ \sigma σ E \mathcal{E} E Choi–Jamiołkowski 同型 の核心)。任意の ∣ ψ ⟩ = ∑ j ψ j ∣ j Q ⟩ \left|\psi\right\rangle =\sum_j\psi_j\left|j_Q\right\rangle ∣ ψ ⟩ = ∑ j ψ j ∣ j Q ⟩ ∣ ψ ~ ⟩ ≡ ∑ j ψ j ∗ ∣ j R ⟩ \left|\tilde\psi\right\rangle \equiv\sum_j\psi_j^*\left|j_R\right\rangle ψ ~ ⟩ ≡ ∑ j ψ j ∗ ∣ j R ⟩
⟨ ψ ~ ∣ σ ∣ ψ ~ ⟩ = ∑ i j ψ i ψ j ∗ E ( ∣ i Q ⟩ ⟨ j Q ∣ ) = E ( ∣ ψ ⟩ ⟨ ψ ∣ ) . \left\langle \tilde\psi\right|\sigma\left|\tilde\psi\right\rangle =\sum_{ij}\psi_i\psi_j^*\,\mathcal{E}(\left|i_Q\right\rangle\!\left\langle j_Q\right|)
=\mathcal{E}(\left|\psi\right\rangle\!\left\langle \psi\right|). ⟨ ψ ~ σ ψ ~ ⟩ = ij ∑ ψ i ψ j ∗ E ( ∣ i Q ⟩ ⟨ j Q ∣ ) = E ( ∣ ψ ⟩ ⟨ ψ ∣ ) .
σ = ∑ i ∣ s i ⟩ ⟨ s i ∣ \sigma=\sum_i\left|s_i\right\rangle\!\left\langle s_i\right| σ = ∑ i ∣ s i ⟩ ⟨ s i ∣ E i ∣ ψ ⟩ ≡ ⟨ ψ ~ | s i ⟩ E_i\left|\psi\right\rangle \equiv\left\langle \tilde\psi\middle|s_i\right\rangle E i ∣ ψ ⟩ ≡ ⟨ ψ ~ s i ⟩ E i E_i E i
∑ i E i ∣ ψ ⟩ ⟨ ψ ∣ E i † = ∑ i ⟨ ψ ~ | s i ⟩ ⟨ s i | ψ ~ ⟩ = ⟨ ψ ~ ∣ σ ∣ ψ ~ ⟩ = E ( ∣ ψ ⟩ ⟨ ψ ∣ ) . \sum_i E_i\left|\psi\right\rangle\!\left\langle \psi\right| E_i^{\dagger}
=\sum_i\left\langle \tilde\psi\middle|s_i\right\rangle \left\langle s_i\middle|\tilde\psi\right\rangle
=\left\langle \tilde\psi\right|\sigma\left|\tilde\psi\right\rangle
=\mathcal{E}(\left|\psi\right\rangle\!\left\langle \psi\right|). i ∑ E i ∣ ψ ⟩ ⟨ ψ ∣ E i † = i ∑ ⟨ ψ ~ s i ⟩ ⟨ s i ψ ~ ⟩ = ⟨ ψ ~ σ ψ ~ ⟩ = E ( ∣ ψ ⟩ ⟨ ψ ∣ ) .
すべての純粋状態で成り立つから、凸線形性(A2)により一般の ρ \rho ρ E ( ρ ) = ∑ i E i ρ E i † \mathcal{E}(\rho)=\sum_i E_i\rho E_i^{\dagger} E ( ρ ) = ∑ i E i ρ E i † ∑ i E i † E i ≤ 1 \sum_i E_i^{\dagger} E_i\le\mathbf{1} ∑ i E i † E i ≤ 1
演算子和表現の自由度
★★ 操作要素のユニタリ自由度。量子誤り訂正の理解にも直結する
演算子和表現は一意ではない。例として
E 1 = 1 2 , E 2 = Z 2 と F 1 = ∣ 0 ⟩ ⟨ 0 ∣ , F 2 = ∣ 1 ⟩ ⟨ 1 ∣ E_1=\frac{\mathbf{1}}{\sqrt2},\quad E_2=\frac{Z}{\sqrt2}
\qquad\text{と}\qquad
F_1=\left|0\right\rangle\!\left\langle 0\right|,\quad F_2=\left|1\right\rangle\!\left\langle 1\right| E 1 = 2 1 , E 2 = 2 Z と F 1 = ∣ 0 ⟩ ⟨ 0 ∣ , F 2 = ∣ 1 ⟩ ⟨ 1 ∣
は、見かけは全く異なる(前者はコイン投げで 1 \mathbf{1} 1 Z Z Z { ∣ 0 ⟩ , ∣ 1 ⟩ } \{\left|0\right\rangle ,\left|1\right\rangle \} { ∣ 0 ⟩ , ∣ 1 ⟩ } F 1 = ( E 1 + E 2 ) / 2 , F 2 = ( E 1 − E 2 ) / 2 F_1=(E_1+E_2)/\sqrt2,\ F_2=(E_1-E_2)/\sqrt2 F 1 = ( E 1 + E 2 ) / 2 , F 2 = ( E 1 − E 2 ) / 2 同一の量子操作 を与える。物理的に異なる過程が同じ系の力学を与えうるのである。
定理 3.2(演算子和表現のユニタリ自由度 ★★)
{ E 1 , … , E m } \{E_1,\dots,E_m\} { E 1 , … , E m } { F 1 , … , F n } \{F_1,\dots,F_n\} { F 1 , … , F n } E , F \mathcal{E},\mathcal{F} E , F m = n m=n m = n E = F \mathcal{E}=\mathcal{F} E = F m × m m\times m m × m ( u i j ) (u_{ij}) ( u ij )
E i = ∑ j u i j F j E_i=\sum_j u_{ij}F_j E i = j ∑ u ij F j
が成り立つことは同値である。
証明の要点 鍵は次の結果である:二組のベクトル { ∣ ψ i ⟩ } \{\left|\psi_i\right\rangle \} { ∣ ψ i ⟩ } { ∣ φ j ⟩ } \{\left|\varphi_j\right\rangle \} { ∣ φ j ⟩ }
∑ i ∣ ψ i ⟩ ⟨ ψ i ∣ = ∑ j ∣ φ j ⟩ ⟨ φ j ∣ \sum_i\left|\psi_i\right\rangle\!\left\langle \psi_i\right|=\sum_j\left|\varphi_j\right\rangle\!\left\langle \varphi_j\right| i ∑ ∣ ψ i ⟩ ⟨ ψ i ∣ = j ∑ ∣ φ j ⟩ ⟨ φ j ∣
が成り立つことと、あるユニタリ行列 u i j u_{ij} u ij ∣ ψ i ⟩ = ∑ j u i j ∣ φ j ⟩ \left|\psi_i\right\rangle =\sum_j u_{ij}\left|\varphi_j\right\rangle ∣ ψ i ⟩ = ∑ j u ij ∣ φ j ⟩ ∣ e i ⟩ ≡ ∑ k ∣ k R ⟩ ( E i ∣ k Q ⟩ ) \left|e_i\right\rangle \equiv\sum_k\left|k_R\right\rangle \bigl(E_i\left|k_Q\right\rangle \bigr) ∣ e i ⟩ ≡ ∑ k ∣ k R ⟩ ( E i ∣ k Q ⟩ ) ∣ f j ⟩ ≡ ∑ k ∣ k R ⟩ ( F j ∣ k Q ⟩ ) \left|f_j\right\rangle \equiv\sum_k\left|k_R\right\rangle \bigl(F_j\left|k_Q\right\rangle \bigr) ∣ f j ⟩ ≡ ∑ k ∣ k R ⟩ ( F j ∣ k Q ⟩ ) E = F \mathcal{E}=\mathcal{F} E = F σ = ∑ i ∣ e i ⟩ ⟨ e i ∣ = ∑ j ∣ f j ⟩ ⟨ f j ∣ \sigma=\sum_i\left|e_i\right\rangle\!\left\langle e_i\right|=\sum_j\left|f_j\right\rangle\!\left\langle f_j\right| σ = ∑ i ∣ e i ⟩ ⟨ e i ∣ = ∑ j ∣ f j ⟩ ⟨ f j ∣ u i j u_{ij} u ij ∣ e i ⟩ = ∑ j u i j ∣ f j ⟩ \left|e_i\right\rangle =\sum_j u_{ij}\left|f_j\right\rangle ∣ e i ⟩ = ∑ j u ij ∣ f j ⟩ E i ∣ ψ ⟩ = ⟨ ψ ~ | e i ⟩ = ∑ j u i j F j ∣ ψ ⟩ E_i\left|\psi\right\rangle =\left\langle \tilde\psi\middle|e_i\right\rangle =\sum_j u_{ij}F_j\left|\psi\right\rangle E i ∣ ψ ⟩ = ⟨ ψ ~ e i ⟩ = ∑ j u ij F j ∣ ψ ⟩
この自由度は、物理的には「相互作用 U U U U ′ U' U ′ F k = ∑ j U k j ′ E j F_k=\sum_j U'_{kj}E_j F k = ∑ j U k j ′ E j
定理 3.3(操作要素の個数 ★★)
d d d E \mathcal{E} E d 2 d^2 d 2
E ( ρ ) = ∑ k = 1 M E k ρ E k † , 1 ≤ M ≤ d 2 \mathcal{E}(\rho)=\sum_{k=1}^{M}E_k\rho E_k^{\dagger},\qquad 1\le M\le d^2 E ( ρ ) = k = 1 ∑ M E k ρ E k † , 1 ≤ M ≤ d 2
で生成できる。
証明の方針(演習 8.10) 操作要素 { E j } \{E_j\} { E j } W j k ≡ tr ( E j † E k ) W_{jk}\equiv\operatorname{tr}(E_j^{\dagger} E_k) W j k ≡ tr ( E j † E k ) W W W d 2 d^2 d 2 E j E_j E j d × d d\times d d × d d 2 d^2 d 2 W W W u u u F j = ∑ k ( u ∗ ) j k E k F_j=\sum_k (u^*)_{jk}E_k F j = ∑ k ( u ∗ ) j k E k F j F_j F j d 2 d^2 d 2 3.2 により同じ量子操作を与える。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com