相対論入門 第2章 §2.1 ★★★ 一様性・等方性・相対性原理で形を絞り、光速不変で最後の1つの関数 γ(v) を決める
第1章では、Einstein の2つの原理(相対性原理と光速不変の原理)を立て、その帰結として「ある慣性系で同時の2つの事象が、別の慣性系では同時でない」ことを光時計と電車の思考実験で確かめた。ただし第1章の議論は定性的で、どれだけずれるかの式はまだ無い。この章では、2つの原理と時空の一様性・等方性だけから、慣性系どうしの座標の変換式を一意に導く。それが Lorentz 変換である。
導いた変換からは、時間の遅れ・長さの収縮・速度の合成則・光行差が、それぞれ数行の計算で出てくる。最後に、ブーストの速さを双曲線関数の角度に読み替えたラピディティを導入し、同じ向きのブーストの合成がラピディティの足し算になることを示す。第3章では、この変換を Minkowski 図の上で幾何として読み直し、不変間隔と固有時を定義する。第4章では、この章の2行2列の行列を添字つきの4行4列の行列 Λμν に書き直し、4元ベクトルの変換則として一般化する。
記号は次のとおりとする。2つの慣性系の座標を次のように書く。
K: (t,x,y,z),K′: (t′,x′,y′,z′)
K′ は K に対して一定の速さで動くとする。その速さを v とし、向きは x 軸の正の向きとする。両者の空間軸は互いに平行で、時刻 t=t′=0 に両者の原点が一致しているとする(図 2.1)。この配置を標準配置と呼ぶ。さらに
β=cv,γ=1−β21(2.1)
と書く。時刻には光速 c を掛けた ct を使うことが多い。ct は長さの次元を持つので、x と同じ単位で比べられる。
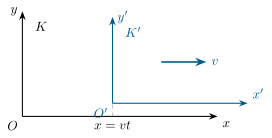
図 2.1 標準配置。K′ 系は K 系に対して x の正の向きに速さ v で動き、t=t′=0 で原点 O と O′ が重なる。図では見やすさのため K′ の軸を少しずらして描いた。K′ の原点 O′ は K から見て x=vt にある。
求めるもの
事象(ある場所・ある時刻に起きる出来事)は、K でも K′ でも、それぞれ4つの数の組で表される。同じ事象の2通りの表し方をつなぐ関数
(t′,x′,y′,z′)=f(t,x,y,z)(2.2)
を求めたい。Newton 力学では、第1章 §1.1 の Galilei 変換
t′=t,x′=x−vt,y′=y,z′=z(2.3)
がこの関数であった。しかし Galilei 変換のもとでは速度が単純に引き算される。そのため K′ で測った光の速さは c−v になり、光速不変の原理と両立しない。そこで f の形を、次の4つの要請から改めて決める。
- (A) 時間と空間の一様性:どの時刻・どの場所を原点に選んでも物理法則は同じ形をとる。
- (B) 空間の等方性:どの向きにも特別な方向は無い。
- (C) 相対性原理:2つの慣性系 K と K′ は、どちらから相手を見ても、速度の向きを除いて対等である。
- (D) 光速不変:真空中の光の速さは、どの慣性系で測っても同じ値 c である。
(A)〜(C) は Galilei 変換も満たしていた要請で、(D) だけが新しい。
線形性
時空の一様性 (A) から、f は1次式(線形写像に定数を足したもの)でなければならないことを示す。K で2つの事象の座標の差を ΔX=(Δt,Δx,Δy,Δz) とする。一様性によれば、この2つの事象を時空のどこへ平行移動しても、K′ での座標の差 ΔX′ は変わらない。すなわち ΔX′ は ΔX だけで決まり、出発点の座標によらない。式で書けば、ある関数 g があって
f(X+ΔX)−f(X)=g(ΔX)(すべての X, ΔX)(2.4)
が成り立つ。X=0 と置けば g(ΔX)=f(ΔX)−f(0) である。これを (2.4) に戻し、h(X)=f(X)−f(0) と置くと
h(X+ΔX)=h(X)+h(ΔX)
が得られる。
この関数方程式を満たす連続な関数は線形写像に限られる(整数倍 h(nX)=nh(X) から有理数倍 h(qX)=qh(X) が出て、連続性で実数倍まで延びる)。よって f(X)=f(0)+(線形写像)X である。原点どうしを t=t′=0 で一致させたので f(0)=0 である。したがって f は線形写像になる。
線形性には別の見方もある。K で等速直線運動する自由粒子は、相対性原理によって K′ でも等速直線運動する。時空の直線を直線に写す写像は、1次式(を分数で割った形)に限られる。分数の形は無限遠の点を有限の点に写すので一様性と合わず、残るのは1次式である。
運動に垂直な方向
次に、y′ と z′ を決める。x 軸のまわりに空間を回転しても、標準配置は変わらない。したがって等方性 (B) から、y′ と z′ は回転と両立する次の形に限られる。
y′=k(v)y,z′=k(v)z
ほかの座標を含む項があると、x 軸に関する回転対称性が壊れるからである。
係数 k(v) が 1 であることを示す。
y 方向に長さ 1 の棒を K に静止させる。K′ ではその長さが k(v) と測られる。
次に、同じ棒を K′ に静止させて K から見る。K′ から見ると、K は逆向きに同じ速さで動いている。したがって相対性原理 (C) から、長さは k(−v) と測られる。
K→K′→K と戻れば棒の長さは元の 1 なので
k(v)k(−v)=1
である。一方、y 方向の長さが運動の向きを反転して変わる理由は無い。空間の x 軸を反転すれば、速度の符号が反対の2つの状況は入れ替わる。したがって等方性 (B) から k(−v)=k(v) である。
よって k(v)2=1 である。速さが0に近づくと k は1に近づく。この連続性から k(v)=1 である。
y′=y,z′=z.(2.6)
同じ回転対称性から、t′ と x′ は横の座標を含まない。例えば y を含む項は、x 軸のまわりの半回転で符号を変え、結果が変わってしまう。よって t′ と x′ は、時刻と運動方向の座標だけの1次式で書ける。
原点の運動と相対性原理
K′ の原点 x′=0 を考える。この点は K から見て x=vt にある。
x′ は t,x の1次式である。この1次式は x=vt のときに 0 になる。したがって x−vt に比例する。比例係数を γ(v) と書くと
x′=γ(v)(x−vt)(2.7)
である。v→0 で恒等変換に戻るので γ(0)=1 である。連続性から γ(v)>0 である。
逆向きの変換は相対性原理 (C) から決まる。K の原点を K′ から見る。この点は速度 −v で動いている。したがって、逆向きの変換は (2.7) で v を −v に替えた形をとるはずで
x=γ(−v)(x′+vt′)
となる。さらに2つの系の運動方向の軸を同時に反転すると、v の状況と −v の状況が入れ替わる。したがって等方性からγ(−v)=γ(v) である。以下、γ(v) を単に γ と書く。
x=γ(x′+vt′).(2.9)
(2.7) を (2.9) に代入すると、t′ が求まる。
x=γ(γ(x−vt)+vt′)⟹vt′=γx−γx+γvt⟹t′=γt−γvγ2−1x.
まとめると
t′=γ(t−γ2vγ2−1x)(2.10)
である。ここまでは光速を一度も使っていない。残る未知数は関数 γ(v) だけである。
光速不変で γ を決める
t=t′=0 に原点から x の正の向きへ光を出す。K ではこの光の位置は x=ct である。光速不変 (D) により K′ でも x′=ct′ が成り立つ。(2.7) と (2.10) に x=ct を入れると
x′=γ(c−v)t,ct′=γc(1−γ2vγ2−1c)t.
両者が等しいという条件から
c−v=c−γ2v(γ2−1)c2⟹γ2v2=(γ2−1)c2⟹γ2(c2−v2)=c2
となり、γ>0 を選んで
γ=1−v2/c21(2.11)
を得る。このとき (γ2−1)/(γ2v)=v/c2 なので、(2.10) は t′=γ(t−vx/c2) となる。
定理 2.1(Lorentz 変換(x 方向のブースト)★★★)
標準配置にある2つの慣性系の座標は、次の式で結ばれる。
ct′=γ(ct−βx),x′=γ(x−βct),y′=y,z′=z.(2.12)
逆変換は β を −β に替えたもので、
ct=γ(ct′+βx′),x=γ(x′+βct′),y=y′,z=z′.(2.13)
証明
(2.12) は (2.7)・(2.10)・(2.11)・(2.6) をβ=v/c で書き直したものである。逆変換は、(2.12) の最初の2式を ct,x について解いて確かめる。第1式に β を掛けて第2式に足すと
x′+βct′=γ(x−βct+βct−β2x)=γ(1−β2)x=γx
となり、x=γ(x′+βct′) が出る。ct についても同様である。第2式に β を掛けて第1式に足すと
ct′+βx′=γ(1−β2)ct=γct
となる。
時間の式を t で書けば t′=γ(t−vx/c2) である。第1章 §1.4 で見た同時の相対性は、vx/c2 の項から生じる。K で同時(Δt=0)の2つの事象を考える。2つが運動の方向に距離 Δx だけ離れていれば、K′ では時刻が次の量だけずれる。
Δt′=−c2γvΔx
Galilei 変換との関係
速さが光速に比べて小さいときは、β→0、γ→1 である。(2.12) は
t′=t−c2vx+O(β2),x′=x−vt+O(β2)
となる。O(β2) の項を落としたうえで、さらに vx/c2 を落とせば Galilei 変換 (2.3) に戻る。x が ct と同じ程度に大きいとする(光が同じ時間に進む距離の程度)。このとき vx/c2 は β の1次の大きさになる。
日常の実験ではこの項が測れないほど小さく、Newton 力学は Galilei 変換で矛盾なく組み立てられていた。
光速不変を使わない場合
上の導出で (D) を使ったのは最後の段だけである。(D) を使わずに、3つの慣性系を続けて変換したときに同じ形の変換が出ること(群をなすこと)を要求するとする。すると (2.10) の係数 (γ2−1)/(γ2v2) は、速さによらない定数でなければならないことが示せる。この定数を κ と書く。
- κ=0 は Galilei 変換である。
- κ>0 は Lorentz 変換である。κ=1/c2 によって、すべての慣性系で同じ値をとる速さ c が1つ決まる。
- κ<0 は、時間と空間を普通の回転のように混ぜる変換になる。速度を合成し続けると時間の向きが反転するので、因果律と合わない。
光速不変の原理は、κ の値を実験で決める役割を担っている。
不変な組み合わせと行列の形
(2.12) から次の量が変わらないことが分かる。
(ct′)2−x′2−y′2−z′2=(ct)2−x2−y2−z2.(2.14)
実際、y,z は変わらないので (ct′)2−x′2 だけを計算すればよい。
(ct′)2−x′2=γ2[(ct−βx)2−(x−βct)2]=γ2[(1−β2)(ct)2−(1−β2)x2]=(ct)2−x2.
交差項 −2βctx が両方の2乗から同じ形で出て打ち消し合うのが要点である。(2.14) は、原点を通る光((ct)2=x2+y2+z2)がどの慣性系でも光のまま(速さ c)であることを含んでいる。第3章 §3.2 では、この量を2つの事象の不変間隔として定義し、時空の幾何の出発点にする。
(ct,x) の組を縦ベクトルにすると、(2.12) は行列の積で書ける。
(ct′x′)=L(β)(ctx),L(β)=(γ−γβ−γβγ).(2.15)
detL(β)=γ2(1−β2)=1 で、逆行列は L(β)−1=L(−β) である。η2=diag(1,−1) と書けば (2.14) は L(β)Tη2L(β)=η2 と同じことである。第4章 §4.2 では、これを4行4列の行列 Λμν と計量 ημν=diag(+1,−1,−1,−1) に拡げる。そして ΛTηΛ=η を Lorentz 変換の定義として使う。
例題 2.1 2つの事象の座標の変換 ★★
オリジナル慣性系 K で、2つの事象 A、B が次の時刻と位置に起きた(y=z=0)。
A:t=0, x=0,B:t=2.00 μs, x=900 m
光速を c=2.998×10⁸ m/s とする。
- 標準配置で速さ 0.600c の系を K′ とする。この系での事象 B の座標 (t′,x′) を求めよ。事象 A は K′ でも原点にある。
- (ct)2−x2 が2つの系で同じ値になることを、数値で確かめよ。
- 事象 A と B が同時に起きたと判断される慣性系の速さ v を求めよ。
解答
(1) β=0.600 なので γ=1/1−0.36=1/0.8=1.25 である。事象 B の ct は ct=2.998×108×2.00×10−6 m=599.6 m。(2.12) から
ct′=1.25(599.6−0.600×900) m=1.25×59.6 m=74.5 m,
x′=1.25(900−0.600×599.6) m=1.25×540.2 m=675.3 m.
したがって t′=74.5 m/c=0.248 μs、x′=675 m である。
(2) K では (ct)2−x2=599.62−9002=3.595×10⁵−8.100×105=−4.505×10⁵ m2。K′ では 74.52−675.32=0.0555×10⁵−4.560×105=−4.505×10⁵ m2 で、有効数字の範囲で一致する。値が負なので、2つの事象のあいだは光でもつなげない(第3章 §3.2 の言葉では空間的に離れている)。
(3) 速さ v の系での時刻の差は cΔt′=γ(cΔt−βΔx) である。これを 0 にするには
β=ΔxcΔt=900599.6=0.666
とすればよい。v=0.666c=2.00×10⁸ m/s である。β<1 なので、この慣性系は実際に存在する。cΔt>Δx の2つの事象(光で結べる組)に対しては β>1 が必要になり、同時になる慣性系は存在しない。
確認テスト
オリジナル
- 2.1-1 Lorentz 変換 (2.12) で c→∞ とすると、どの変換に戻るか。t′ の式のどの項が消えるかを示して答えよ。
- 2.1-2 K′ の速さを β=0.8 とする(標準配置)。K で次の座標をもつ事象を考える。
(ct,x)=(10 m, 6 m)
この事象の K′ での座標 (ct′,x′) を求めよ。また、(ct)2−x2 が保たれていることを確かめよ。3. 2.1-3 K で、2つの事象 P、Q が次の座標で起きた。
P:(ct,x)=(0,0),Q:(ct,x)=(3 km, 5 km)
P と Q が同時になる慣性系の β を求め、その系での P と Q の距離を求めよ。4. 2.1-4 (2.12) の最初の2式を連立1次方程式とみる。
- (a) ct と x について解き、結果が (2.13) に一致することを示せ。ただし β→−β の置き換えは使わない。
- (b) 行列 L(β) の行列式が 1 であることを確かめよ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
