相対論入門 第3章 §3.2 ★★★ どの慣性系でも値が同じになる「間隔」と、それによる事象の関係の3分類。因果律が相対論と両立する理由
不変間隔
2つの事象 P1=(ct1,x1,y1,z1) と P2=(ct2,x2,y2,z2) を考える。座標差を Δt=t2−t1、Δx=x2−x1 などと書く。
定義 3.1(不変間隔)
2つの事象の間隔(世界間隔)Δs2 を
Δs2=(cΔt)2−(Δx)2−(Δy)2−(Δz)2(3.7)
で定める。隣り合う2事象については ds2=c2dt2−dx2−dy2−dz2 と書き、これを線素と呼ぶ。
記号 Δs2 は「ある量 Δs の2乗」という意味ではなく、1つの量の名前である。この量は負にもなりうる。符号の約束は計量 ημν=diag(+1,−1,−1,−1) に従っており、時間方向に離れた事象で正になる。
定理 3.2(間隔の不変性 ★★★)
慣性系 K と、それに対して x 方向へ一定の速度で動く慣性系を考える。動く系を K′ とすると、2つの系で測った2事象の間隔は等しい。
(cΔt′)2−(Δx′)2−(Δy′)2−(Δz′)2=(cΔt)2−(Δx)2−(Δy)2−(Δz)2.
証明
Lorentz 変換 (3.1) は座標について線形で、定数項を含まない。そのため座標差も同じ式で変換される。
cΔt′=γ(cΔt−βΔx),Δx′=γ(Δx−βcΔt),Δy′=Δy,Δz′=Δz.
前の節の式 (3.5) の計算で、(ct,x) を (cΔt,Δx) に置き換える。すると
(cΔt′)2−(Δx′)2=(cΔt)2−(Δx)2
を得る。y,z 方向の差は変わらないので、両辺から (Δy)2+(Δz)2 を引いて主張を得る。
任意の向きのブーストは、空間の回転で x 方向のブーストに直し、もう一度回転で戻すことで作れる。空間の回転は (Δx)2+(Δy)2+(Δz)2 と Δt を変えないので、間隔は任意の向きのブーストと回転を組み合わせた変換でも不変である。第4章では、間隔を保つ線形変換の全体として Lorentz 変換をあらためて定義する。
間隔の不変性と光速不変の関係
- 光の信号で結ばれた2事象では Δs2=0 である。光速不変の原理は「Δs2=0 ならどの慣性系でも Δs′2=0」を言っている。
- 定理 3.2 はそれより強く、Δs2 の値そのものが変わらないことを主張する。この強い主張は、第2章 §2.1 の導出で使った線形性と、逆向きのブーストとの対称性に基づいている。
時間的・空間的・光的
間隔の符号は慣性系によらないので、2事象の関係を符号で分類することができる。
定義 3.3(間隔の分類)
2事象の間隔について、
- Δs2>0 のとき、2事象は時間的に離れているという。
- Δs2<0 のとき、2事象は空間的に離れているという。
- Δs2=0 のとき、2事象は光的に離れているという(ヌルとも呼ぶ)。
事象 P1 を原点に置き、Δs2=0 を満たす点の集合を考える。
c2t2=x2+y2+z2
この集合は、空間の次元を1つ落として描くと円錐になる。これを P1 の光円錐と呼ぶ。t>0 の側が未来の光円錐、t<0 の側が過去の光円錐である。
光円錐で仕切られた3つの領域には、次の名前がついている。
- 光円錐の内側(時間的に離れた点)のうち t>0 の部分を P1 の未来と呼ぶ。
- 同じく内側のうち t<0 の部分を過去と呼ぶ。
- 光円錐の外側(空間的に離れた点)をよそ(elsewhere)と呼ぶことがある。
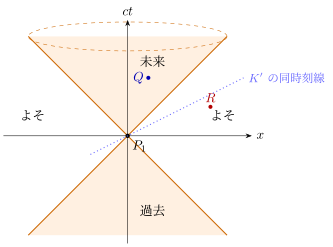
図 3.2 事象 P1 の光円錐(y 方向を1つだけ残し、破線の楕円で円錐の断面を示した)。Q は時間的に離れた未来の事象、R は空間的に離れた事象。R を通る K′ の同時刻線(青の点線)は P1 も通りうる。そのような K′ では P1 と R は同時である。
時間的に離れた2事象と、空間的に離れた2事象では、慣性系を取り替えたときに許される見え方が異なる。次の2つの命題でそれを確かめる。
命題 3.4(時間的な間隔)
2事象が時間的に離れているとき、
- 時間差 Δt の符号はすべての慣性系で同じである。
- 2事象が同じ場所で起きる慣性系が存在し、その系での時間差は Δs/c(Δs=Δs2)である。
証明
空間の回転で Δy=Δz=0 にとってよい。このとき時間的という条件は ∣cΔt∣>∣Δx∣ である。
- K′ での時間差は cΔt′=γ(cΔt−βΔx) である。∣β∣<1 なので
∣βΔx∣<∣Δx∣<∣cΔt∣
となり、括弧の中の符号は cΔt の符号と同じになる。γ>0 なので、2つの系の時間差は同符号である。2. β=Δx/(cΔt) ととる。∣β∣<1 なので、これは許される速度である。この系では Δx′=γ(Δx−βcΔt)=0 となる。間隔の不変性から (cΔt′)2=Δs2 である。
命題 3.5(空間的な間隔)
2事象が空間的に離れているとき、
- 2事象が同時に起きる慣性系が存在し、その系での2点の距離は −Δs2 である。
- 時間差の符号が K と逆になる慣性系も存在する。
証明
同じく Δy=Δz=0 とし、空間的という条件 ∣Δx∣>∣cΔt∣ を使う。
- β=cΔt/Δx とすると ∣β∣<1 である。このとき
cΔt′=γ(cΔt−βΔx)=0
となる。不変性から −(Δx′)2=Δs2 である。2. cΔt′=γ(cΔt−βΔx) は β の1次関数である。括弧の中は β=cΔt/Δx で0を横切る。この値の絶対値は1より小さい。そこで β を、この値と ±1 のあいだにとる。符号は Δx と同じ側を選ぶ。すると Δt′ は Δt と逆の符号になる。
因果律
ある事象 P1 が別の事象 P2 の原因になるには、前者から後者へ何らかの信号が届かなければならない。信号の速さが c を超えないとする。このとき P2 は、P1 から見て未来の光円錐の内側か上にある。
このとき2事象は時間的か光的に離れている。
時間的なら、命題 3.4 から、すべての慣性系で P1 が先に起きる。光的な場合は ∣Δx∣=∣cΔt∣ である。∣β∣<1 と合わせて同じ議論を使うと、やはり時間差の符号は変わらない。原因と結果の順序はどの慣性系でも入れ替わらない。
逆に、空間的に離れた2事象の順序は慣性系によって入れ替わる(命題 3.5)。これは、空間的に離れた2事象のあいだには因果関係がありえないことと両立している。
もし光より速い信号が存在すれば、空間的に離れた2事象のあいだで信号を送れることになり、ある慣性系では「受信が送信より前」に起きてしまう。そうした信号を2回組み合わせると、送信者が自分の過去へ信号を送り返すことができ、矛盾が生じる。特殊相対論が光速を信号の速さの上限とするのはこのためである。
例題 3.2 2つの閃光の関係 ★★
オリジナル慣性系 K で、2つの事象が次の時刻と位置で起きた(どちらも y,z 座標は0)。
A: t=0, x=0;B: t=2.00μs, x=1000m
光速は c=3.00×10⁸m/s として計算する。
- 2事象の間隔を求め、時間的・空間的・光的のどれかを答えよ。A が B の原因になりうるかも述べよ。
- 2事象が同時になる慣性系の速度 β と、その系での2事象の距離を求めよ。
- B が A より先に起きる慣性系の速度の範囲を求めよ。
解答
- cΔt=3.00×108×2.00×10−6=600m、Δx=1000m である。
Δs2=(600)2−(1000)2=3.6×10⁵−1.0×106=−6.4×10⁵ m2<0
なので空間的である。A から B へは光でも次の時間がかかる。
3×1081000=3.33μs
これは 2.00μs より長いので、信号は届かない。A は B の原因になりえない。2. 命題 3.5 の (1) から β=cΔt/Δx=600/1000=0.6 である。このとき γ=1.25 で
Δx′=γ(Δx−βcΔt)=1.25×(1000−0.6×600)=1.25×640=800m.
これは −Δs2=6.4×105=800m と一致する。3. cΔt′=γ(600−1000β)<0 となるのは β>0.6 のときである。β<1 と合わせて 0.6<β<1 の範囲である。
確認テスト
オリジナル
- 3.2-1 原点の事象 O に対して、次の3つの事象がそれぞれ時間的・空間的・光的のどれに当たるかを答えよ。
P:(ct,x,y,z)=(5,3,0,0),Q:(3,2,2,1),R:(2,1,2,0)
2. 3.2-2 静止系で、時間差が cΔt=10m、距離が Δx=6m の2事象がある。y,z 方向の差は0とする。2事象が同じ場所で起きる慣性系の β と、その系での時間差 cΔt′ を求めよ。3. 3.2-3 間隔の不変性は、ブーストを2回続けた変換でも成り立つことを示せ。さらに、2回のブーストを続けた変換を考える。向きはどちらも同じで、速度は1回目が β1、2回目が β2 とする。これが次の速度の1回のブーストと一致することを、ct′′ の式を比べて確かめよ。
β3=1+β1β2β1+β2
4. 3.2-4 光的に離れた2事象(Δs2=0、Δt>0)を考える。どの慣性系でも Δt′>0 となることを示せ。さらに、β→1 の極限で Δt′ がどうなるかを調べよ。場合は2つあり、Δx=cΔt の場合と Δx=−cΔt の場合である。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
