相対論入門 第7章 §7.4 ★★ 一様に加速する観測者の座標は重力場のある計量の最初の例になる。等価原理から光が重力で曲がることも分かる
一様に加速する観測者の族
§7.3 では、ロケットの床と天井が同じ加速度 g g g g h / c 2 gh/c^2 g h / c 2
第5章 §5.4 では、瞬間静止系で一定の加速度(固有加速度)α \alpha α τ \tau τ
c t = c 2 α sinh α τ c , x = c 2 α ( cosh α τ c − 1 ) (7.19) ct=\frac{c^2}{\alpha}\sinh\frac{\alpha\tau}{c},\qquad x=\frac{c^2}{\alpha}\Bigl(\cosh\frac{\alpha\tau}{c}-1\Bigr)\tag{7.19} c t = α c 2 sinh c α τ , x = α c 2 ( cosh c α τ − 1 ) ( 7.19 )
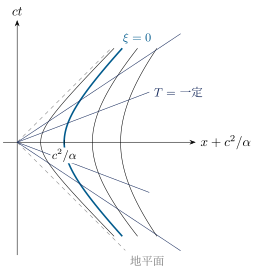
と書けることを見た。世界線は双曲線 ( x + c 2 / α ) 2 − ( c t ) 2 = ( c 2 / α ) 2 (x+c^2/\alpha)^2-(ct)^2=(c^2/\alpha)^2 ( x + c 2 / α ) 2 − ( c t ) 2 = ( c 2 / α ) 2 x x x ξ \xi ξ
c t = ( c 2 α + ξ ) sinh α T c , x = ( c 2 α + ξ ) cosh α T c − c 2 α , y = y , z = z (7.20) ct=\Bigl(\frac{c^2}{\alpha}+\xi\Bigr)\sinh\frac{\alpha T}{c},\qquad
x=\Bigl(\frac{c^2}{\alpha}+\xi\Bigr)\cosh\frac{\alpha T}{c}-\frac{c^2}{\alpha},\qquad y=y,\qquad z=z\tag{7.20} c t = ( α c 2 + ξ ) sinh c α T , x = ( α c 2 + ξ ) cosh c α T − α c 2 , y = y , z = z ( 7.20 )
とする。ここで T T T ξ = 0 \xi=0 ξ = 0 ( T , ξ , y , z ) (T,\xi,y,z) ( T , ξ , y , z ) Rindler 座標 と呼ぶ(名前は W. Rindler に由来する)。位置 ξ \xi ξ ( x + c 2 / α ) 2 − ( c t ) 2 = ( c 2 / α + ξ ) 2 (x+c^2/\alpha)^2-(ct)^2=(c^2/\alpha+\xi)^2 ( x + c 2 / α ) 2 − ( c t ) 2 = ( c 2 / α + ξ ) 2
α ( ξ ) = c 2 c 2 / α + ξ = α 1 + α ξ / c 2 (7.21) \alpha(\xi)=\frac{c^2}{c^2/\alpha+\xi}=\frac{\alpha}{1+\alpha\xi/c^2}\tag{7.21} α ( ξ ) = c 2 / α + ξ c 2 = 1 + α ξ / c 2 α ( 7.21 )
である(確認テスト 7.4-1)。ロケットの前の部分(ξ > 0 \xi>0 ξ > 0
図 7.3 Rindler 座標。双曲線は ξ \xi ξ ξ = 0 \xi=0 ξ = 0 α \alpha α ξ \xi ξ ξ = − 0.5 c 2 / α , 0.6 c 2 / α , 1.2 c 2 / α \xi=-0.5c^2/\alpha,\ 0.6c^2/\alpha,\ 1.2c^2/\alpha ξ = − 0.5 c 2 / α , 0.6 c 2 / α , 1.2 c 2 / α T T T c t = ± ( x + c 2 / α ) ct=\pm(x+c^2/\alpha) c t = ± ( x + c 2 / α ) ξ → − c 2 / α \xi\to-c^2/\alpha ξ → − c 2 / α
Rindler 座標での線素
(7.20) を使って、不変間隔 d s 2 = c 2 d t 2 − d x 2 − d y 2 − d z 2 \mathrm{d} s^2=c^2\mathrm{d} t^2-\mathrm{d} x^2-\mathrm{d} y^2-\mathrm{d} z^2 d s 2 = c 2 d t 2 − d x 2 − d y 2 − d z 2
ρ ≔ c 2 α + ξ , θ ≔ α T c \rho\coloneqq\frac{c^2}{\alpha}+\xi,\qquad \theta\coloneqq\frac{\alpha T}{c} ρ : = α c 2 + ξ , θ : = c α T
すると (7.20) と微分の関係は
c t = ρ sinh θ , x + c 2 α = ρ cosh θ , d ρ = d ξ , d θ = α c d T ct=\rho\sinh\theta,\qquad x+\frac{c^2}{\alpha}=\rho\cosh\theta,\qquad \mathrm{d}\rho=\mathrm{d}\xi,\qquad \mathrm{d}\theta=\frac{\alpha}{c}\,\mathrm{d} T c t = ρ sinh θ , x + α c 2 = ρ cosh θ , d ρ = d ξ , d θ = c α d T
となる。微分をとると
c d t = sinh θ d ρ + ρ cosh θ d θ , d x = cosh θ d ρ + ρ sinh θ d θ . c\,\mathrm{d} t=\sinh\theta\,\mathrm{d}\rho+\rho\cosh\theta\,\mathrm{d}\theta,\qquad
\mathrm{d} x=\cosh\theta\,\mathrm{d}\rho+\rho\sinh\theta\,\mathrm{d}\theta . c d t = sinh θ d ρ + ρ cosh θ d θ , d x = cosh θ d ρ + ρ sinh θ d θ .
2乗して差をとると、d ρ d θ \mathrm{d}\rho\,\mathrm{d}\theta d ρ d θ 2 ρ ( sinh θ cosh θ − cosh θ sinh θ ) = 0 2\rho(\sinh\theta\cosh\theta-\cosh\theta\sinh\theta)=0 2 ρ ( sinh θ cosh θ − cosh θ sinh θ ) = 0
c 2 d t 2 − d x 2 = ( sinh 2 θ − cosh 2 θ ) d ρ 2 + ρ 2 ( cosh 2 θ − sinh 2 θ ) d θ 2 = − d ρ 2 + ρ 2 d θ 2 c^2\mathrm{d} t^2-\mathrm{d} x^2=(\sinh^2\theta-\cosh^2\theta)\,\mathrm{d}\rho^2+\rho^2(\cosh^2\theta-\sinh^2\theta)\,\mathrm{d}\theta^2=-\mathrm{d}\rho^2+\rho^2\mathrm{d}\theta^2 c 2 d t 2 − d x 2 = ( sinh 2 θ − cosh 2 θ ) d ρ 2 + ρ 2 ( cosh 2 θ − sinh 2 θ ) d θ 2 = − d ρ 2 + ρ 2 d θ 2
となる。ρ 2 d θ 2 = ( c 2 / α + ξ ) 2 ( α / c ) 2 d T 2 = ( 1 + α ξ / c 2 ) 2 c 2 d T 2 \rho^2\mathrm{d}\theta^2=(c^2/\alpha+\xi)^2(\alpha/c)^2\mathrm{d} T^2=(1+\alpha\xi/c^2)^2c^2\mathrm{d} T^2 ρ 2 d θ 2 = ( c 2 / α + ξ ) 2 ( α / c ) 2 d T 2 = ( 1 + α ξ / c 2 ) 2 c 2 d T 2
d s 2 = ( 1 + α ξ c 2 ) 2 c 2 d T 2 − d ξ 2 − d y 2 − d z 2 (7.22) \mathrm{d} s^2=\Bigl(1+\frac{\alpha\xi}{c^2}\Bigr)^2c^2\mathrm{d} T^2-\mathrm{d}\xi^2-\mathrm{d} y^2-\mathrm{d} z^2\tag{7.22} d s 2 = ( 1 + c 2 α ξ ) 2 c 2 d T 2 − d ξ 2 − d y 2 − d z 2 ( 7.22 )
が得られる。これは平坦な時空(特殊相対論の時空)を加速系の座標で書いただけのものであるが、時間の項の係数が位置 ξ \xi ξ
位置 ξ \xi ξ d ξ = d y = d z = 0 \mathrm{d}\xi=\mathrm{d} y=\mathrm{d} z=0 d ξ = d y = d z = 0 d s = c d τ \mathrm{d} s=c\,\mathrm{d}\tau d s = c d τ
d τ = ( 1 + α ξ c 2 ) d T (7.23) \mathrm{d}\tau=\Bigl(1+\frac{\alpha\xi}{c^2}\Bigr)\mathrm{d} T\tag{7.23} d τ = ( 1 + c 2 α ξ ) d T ( 7.23 )
で進む。前(ξ > 0 \xi>0 ξ > 0
等価原理によって、ロケットの加速度 α \alpha α g g g ξ = 0 \xi=0 ξ = 0 Φ = g ξ \Phi=g\xi Φ = g ξ (7.23) は (7.17) と同じ形
d τ = ( 1 + Φ c 2 ) d T \mathrm{d}\tau=\Bigl(1+\frac{\Phi}{c^2}\Bigr)\mathrm{d} T d τ = ( 1 + c 2 Φ ) d T
をしている。しかも、(7.22) の時間の項の係数は
( 1 + α ξ c 2 ) 2 ≃ 1 + 2 Φ c 2 ( Φ = α ξ ) (7.24) \Bigl(1+\frac{\alpha\xi}{c^2}\Bigr)^2\simeq1+\frac{2\Phi}{c^2}\qquad(\Phi=\alpha\xi)\tag{7.24} ( 1 + c 2 α ξ ) 2 ≃ 1 + c 2 2Φ ( Φ = α ξ ) ( 7.24 )
である。第9章 §9.2 では、弱い重力場の中の測地線が Newton の運動方程式に戻る条件として、計量の時間成分が g 00 ≃ 1 + 2 Φ / c 2 g_{00}\simeq1+2\Phi/c^2 g 00 ≃ 1 + 2Φ/ c 2 (7.24) はその最初の例である。
光の振動数の変化も厳密に求めることができる。(7.22) の係数は T T T h h h T T T T T T (7.23) の比になる。受信の振動数と送信の振動数の比は
f h f 0 = d τ 0 d τ h = 1 1 + α h / c 2 (7.25) \frac{f_h}{f_0}=\frac{\mathrm{d}\tau_0}{\mathrm{d}\tau_h}=\frac{1}{1+\alpha h/c^2}\tag{7.25} f 0 f h = d τ h d τ 0 = 1 + α h / c 2 1 ( 7.25 )
である。α h / c 2 \alpha h/c^2 α h / c 2 1 − α h / c 2 1-\alpha h/c^2 1 − α h / c 2 (7.14) と一致する(確認テスト 7.4-4)。
Rindler 座標は平坦な時空の座標
(7.22) は、座標を取り替えれば Minkowski の線素に戻る。潮汐力はなく、第10章で定義する曲率も 0 0 0 ロケットの前と後ろで固有加速度 (7.21) が違う理由は、ロケットが(各点の瞬間静止系で見て)長さを保ったまま加速するための運動学の条件にあり、潮汐力によるものではない。
本物の重力場との違いは潮汐力の有無にある。地球の重力場は、どんな座標を選んでも Minkowski の線素には戻らない。
地平面
(7.22) の時間の項の係数は ξ = − c 2 / α \xi=-c^2/\alpha ξ = − c 2 / α 7.3 では、これは光的な直線 c t = ± ( x + c 2 / α ) ct=\pm(x+c^2/\alpha) c t = ± ( x + c 2 / α ) c t = x + c 2 / α ct=x+c^2/\alpha c t = x + c 2 / α
この直線を、加速する観測者の地平面 と呼ぶ。地平面までの距離は、ξ = 0 \xi=0 ξ = 0 c 2 / α c^2/\alpha c 2 / α
光の曲がり
等価原理は、重力が光の進路も曲げることを示す。重力のない空間で、加速度 α \alpha α x x x K K K y y y
K K K
x = 0 , y = c t x=0,\qquad y=ct x = 0 , y = c t
とする。これは、時刻0に ξ = 0 \xi=0 ξ = 0 (7.20) から
( c 2 α + ξ ) 2 = ( x + c 2 α ) 2 − ( c t ) 2 \Bigl(\frac{c^2}{\alpha}+\xi\Bigr)^2=\Bigl(x+\frac{c^2}{\alpha}\Bigr)^2-(ct)^2 ( α c 2 + ξ ) 2 = ( x + α c 2 ) 2 − ( c t ) 2
であり、光の世界線を代入すると
( c 2 α + ξ ) 2 + y 2 = ( c 2 α ) 2 \Bigl(\frac{c^2}{\alpha}+\xi\Bigr)^2+y^2=\Bigl(\frac{c^2}{\alpha}\Bigr)^2 ( α c 2 + ξ ) 2 + y 2 = ( α c 2 ) 2
となる。ロケットの中では、光の進路は ( ξ , y ) = ( − c 2 / α , 0 ) (\xi,y)=(-c^2/\alpha,0) ( ξ , y ) = ( − c 2 / α , 0 ) c 2 / α c^2/\alpha c 2 / α y y y
ξ = ( c 2 α ) 2 − y 2 − c 2 α ≃ − α y 2 2 c 2 (7.26) \xi=\sqrt{\Bigl(\frac{c^2}{\alpha}\Bigr)^2-y^2}-\frac{c^2}{\alpha}\simeq-\frac{\alpha y^2}{2c^2}\tag{7.26} ξ = ( α c 2 ) 2 − y 2 − α c 2 ≃ − 2 c 2 α y 2 ( 7.26 )
で、光は加速度と逆向き(ロケットの床の向き)に曲がる。これは、速さ c c c α \alpha α
等価原理により、重力場の中の光も同じように重力の向きへ曲がる。幅 L L L (7.26) を y y y
d ξ d y = − α y c 2 \frac{\mathrm{d}\xi}{\mathrm{d} y}=-\frac{\alpha y}{c^2} d y d ξ = − c 2 α y
で、これを y = 0 y=0 y = 0 y = L y=L y = L
δ = α L c 2 (7.27) \delta=\frac{\alpha L}{c^2}\tag{7.27} δ = c 2 α L ( 7.27 )
である。地上(α = g = 9.8 m / s 2 \alpha=g=9.8\,\mathrm{m/s^2} α = g = 9.8 m/ s 2 L = 1 k m L=1\,\mathrm{km} L = 1 km
δ ≈ 1 × 10 − 13 r a d \delta\approx1\times10^{-13}\,\mathrm{rad} δ ≈ 1 × 1 0 − 13 rad
にすぎず、地上の実験で見るのは難しい。
太陽のそばを通る星の光ならば、曲がりは観測できる大きさになる。素朴な評価として、太陽の中心から距離 b b b x ( t ) = ( b , c t , 0 ) \bm{x}(t)=(b,\,ct,\,0) x ( t ) = ( b , c t , 0 ) − G M ⊙ x / ∣ x ∣ 3 -GM_\odot\bm{x}/\left\vert \bm{x}\right\vert ^3 − G M ⊙ x / ∣ x ∣ 3
Δ u ⊥ = ∫ − ∞ ∞ G M ⊙ b ( b 2 + c 2 t 2 ) 3 / 2 d t = G M ⊙ b c ∫ − ∞ ∞ d y ( b 2 + y 2 ) 3 / 2 = G M ⊙ b c ⋅ 2 b 2 = 2 G M ⊙ b c \Delta u_\perp=\int_{-\infty}^{\infty}\frac{GM_\odot\,b}{(b^2+c^2t^2)^{3/2}}\,\mathrm{d} t=\frac{GM_\odot b}{c}\int_{-\infty}^{\infty}\frac{\mathrm{d} y}{(b^2+y^2)^{3/2}}=\frac{GM_\odot b}{c}\cdot\frac{2}{b^2}=\frac{2GM_\odot}{bc} Δ u ⊥ = ∫ − ∞ ∞ ( b 2 + c 2 t 2 ) 3/2 G M ⊙ b d t = c G M ⊙ b ∫ − ∞ ∞ ( b 2 + y 2 ) 3/2 d y = c G M ⊙ b ⋅ b 2 2 = b c 2 G M ⊙
である(y = c t y=ct y = c t ∫ − ∞ ∞ ( b 2 + y 2 ) − 3 / 2 d y = 2 / b 2 \int_{-\infty}^\infty(b^2+y^2)^{-3/2}\mathrm{d} y=2/b^2 ∫ − ∞ ∞ ( b 2 + y 2 ) − 3/2 d y = 2/ b 2 c c c
δ 素朴 = 2 G M ⊙ b c 2 (7.28) \delta_{\text{素朴}}=\frac{2GM_\odot}{bc^2}\tag{7.28} δ 素朴 = b c 2 2 G M ⊙ ( 7.28 )
となる。この値は、光を速さ c c c
素朴な評価は半分しかない
(7.28) は太陽の縁で約 0.875 ′ ′ 0.875'' 0.87 5 ′′ 7.6 )。実際の観測値はその約2倍の 1.75 ′ ′ 1.75'' 1.7 5 ′′ 等価原理が保証する内容は、各点の局所慣性系の中で光がまっすぐ進むことだけである。局所慣性系どうしのつながり方、とくに空間の距離の測り方の変化は、等価原理だけでは決まらない。
足りない半分は、計量の空間成分の変化(空間の曲がり)による。第12章 §12.3 で Schwarzschild 解の光の測地線から 4 G M ⊙ / ( b c 2 ) 4GM_\odot/(bc^2) 4 G M ⊙ / ( b c 2 )
ここまでの話を、作用から出発する見方で整理したものは虎の巻『解析力学から様々な理論分野を組み立てる』第2部第11章にある(固有時の作用の計量を g μ ν g_{\mu\nu} g μν
例題 7.5 長いロケットの前と後ろの時計 ★★
オリジナル 長さ(瞬間静止系で測った長さ)L = 1.0 k m L=1.0\,\mathrm{km} L = 1.0 km α = 9.8 m / s 2 \alpha=9.8\,\mathrm{m/s^2} α = 9.8 m/ s 2
(1) 前端の固有加速度は後端より相対的にどれだけ小さいか。(2) 前端と後端の時計の進みの差は、後端の時計の1日(86400 s 86400\,\mathrm s 86400 s (3) 後端の観測者から見た地平面までの距離を光年で求めよ(1 1 1 = 9.461 × 10 15 m =9.461\times10^{15}\,\mathrm m = 9.461 × 1 0 15 m
解答 後端を ξ = 0 \xi=0 ξ = 0 ξ = L \xi=L ξ = L
α L c 2 = 9.8 × 1.0 × 10 3 ( 2.998 × 10 8 ) 2 = 1.090 × 10 − 13 . \frac{\alpha L}{c^2}=\frac{9.8\times1.0\times10^3}{(2.998\times10^8)^2}=1.090\times10^{-13}. c 2 α L = ( 2.998 × 1 0 8 ) 2 9.8 × 1.0 × 1 0 3 = 1.090 × 1 0 − 13 .
(1) (7.21) から前端の固有加速度は α / ( 1 + α L / c 2 ) \alpha/(1+\alpha L/c^2) α / ( 1 + α L / c 2 )
α − α ( L ) α = 1 − 1 1 + α L / c 2 = α L / c 2 1 + α L / c 2 ≃ 1.09 × 10 − 13 \frac{\alpha-\alpha(L)}{\alpha}=1-\frac{1}{1+\alpha L/c^2}=\frac{\alpha L/c^2}{1+\alpha L/c^2}\simeq1.09\times10^{-13} α α − α ( L ) = 1 − 1 + α L / c 2 1 = 1 + α L / c 2 α L / c 2 ≃ 1.09 × 1 0 − 13
である。
(2) (7.23) から、同じ d T \mathrm{d} T d T 1 + α L / c 2 1+\alpha L/c^2 1 + α L / c 2 86400 s 86400\,\mathrm s 86400 s
1.090 × 10 − 13 × 86400 s = 9.4 × 10 − 9 s = 9.4 n s 1.090\times10^{-13}\times86400\,\mathrm s=9.4\times10^{-9}\,\mathrm s=9.4\,\mathrm{ns} 1.090 × 1 0 − 13 × 86400 s = 9.4 × 1 0 − 9 s = 9.4 ns
だけ多く進む。等価原理で読み替えると、地上で高さ 1 k m 1\,\mathrm{km} 1 km 9.4 n s 9.4\,\mathrm{ns} 9.4 ns 1 / 3.8 1/3.8 1/3.8
(3) 地平面は ξ = − c 2 / α \xi=-c^2/\alpha ξ = − c 2 / α
c 2 α = ( 2.998 × 10 8 ) 2 9.8 m = 9.17 × 10 15 m = 0.969 光年 \frac{c^2}{\alpha}=\frac{(2.998\times10^8)^2}{9.8}\,\mathrm m=9.17\times10^{15}\,\mathrm m=0.969\text{ 光年} α c 2 = 9.8 ( 2.998 × 1 0 8 ) 2 m = 9.17 × 1 0 15 m = 0.969 光年
である。
例題 7.6 太陽のそばを通る光の素朴な曲がり ★★★
オリジナル 太陽の縁をかすめる光(b = R ⊙ b=R_\odot b = R ⊙ (7.28) の角を秒角で求めよ。数値は次を使う。
G M ⊙ = 1.327 × 10 20 m 3 / s 2 , R ⊙ = 6.957 × 10 8 m , c = 2.998 × 10 8 m / s , 1 r a d = 2.063 × 10 5 ′ ′ . \begin{aligned}GM_\odot&=1.327\times10^{20}\,\mathrm{m^3/s^2}, & R_\odot&=6.957\times10^8\,\mathrm m,\\
c&=2.998\times10^8\,\mathrm{m/s}, & 1\,\mathrm{rad}&=2.063\times10^5{}''.\end{aligned} G M ⊙ c = 1.327 × 1 0 20 m 3 / s 2 , = 2.998 × 1 0 8 m/s , R ⊙ 1 rad = 6.957 × 1 0 8 m , = 2.063 × 1 0 5 ′′ .
また、光が太陽の中心から b b b ∣ y ∣ < b \left\vert y\right\vert <b ∣ y ∣ < b
解答 (7.28) に代入すると
δ 素朴 = 2 × 1.327 × 10 20 6.957 × 10 8 × ( 2.998 × 10 8 ) 2 r a d = 4.244 × 10 − 6 r a d = 0.875 ′ ′ \delta_{\text{素朴}}=\frac{2\times1.327\times10^{20}}{6.957\times10^8\times(2.998\times10^8)^2}\,\mathrm{rad}=4.244\times10^{-6}\,\mathrm{rad}=0.875'' δ 素朴 = 6.957 × 1 0 8 × ( 2.998 × 1 0 8 ) 2 2 × 1.327 × 1 0 20 rad = 4.244 × 1 0 − 6 rad = 0.87 5 ′′
である。∣ y ∣ < b \left\vert y\right\vert <b ∣ y ∣ < b
∫ − b b ( b 2 + y 2 ) − 3 / 2 d y ∫ − ∞ ∞ ( b 2 + y 2 ) − 3 / 2 d y = [ y / ( b 2 b 2 + y 2 ) ] − b b 2 / b 2 = 2 / ( 2 b 2 ) 2 / b 2 = 1 2 = 0.707 \frac{\int_{-b}^{b}(b^2+y^2)^{-3/2}\,\mathrm{d} y}{\int_{-\infty}^{\infty}(b^2+y^2)^{-3/2}\,\mathrm{d} y}
=\frac{\bigl[\,y/(b^2\sqrt{b^2+y^2})\,\bigr]_{-b}^{b}}{2/b^2}=\frac{2/(\sqrt2\,b^2)}{2/b^2}=\frac{1}{\sqrt2}=0.707 ∫ − ∞ ∞ ( b 2 + y 2 ) − 3/2 d y ∫ − b b ( b 2 + y 2 ) − 3/2 d y = 2/ b 2 [ y / ( b 2 b 2 + y 2 ) ] − b b = 2/ b 2 2/ ( 2 b 2 ) = 2 1 = 0.707
で、曲がりの約 71 % 71\% 71% b b b ∫ ( b 2 + y 2 ) − 3 / 2 d y = y / ( b 2 b 2 + y 2 ) \int(b^2+y^2)^{-3/2}\mathrm{d} y=y/(b^2\sqrt{b^2+y^2}) ∫ ( b 2 + y 2 ) − 3/2 d y = y / ( b 2 b 2 + y 2 )
確認テスト
オリジナル
7.4-1 (7.20) で ξ \xi ξ (7.21) になることを示せ。7.4-2 地上(g = 9.8 m / s 2 g=9.8\,\mathrm{m/s^2} g = 9.8 m/ s 2 L = 3.0 m L=3.0\,\mathrm m L = 3.0 m 7.4-3 Rindler 座標で地平面は ξ \xi ξ ξ \xi ξ α = 9.8 m / s 2 \alpha=9.8\,\mathrm{m/s^2} α = 9.8 m/ s 2 7.4-4 (7.25) を α h / c 2 \alpha h/c^2 α h / c 2 (7.14) と一致することを確かめよ。また、光を逆向き(ξ = h \xi=h ξ = h ξ = 0 \xi=0 ξ = 0
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com