相対論入門 第12章 §12.2 ★★★ 2つの保存量で動径の運動を1次元の問題にし、有効ポテンシャルに加わる −GML2/(c2r3) の項から水星の近日点移動を導く
保存量と動径の方程式
Schwarzschild 計量の中を自由落下する質量 m の粒子の世界線を xμ(τ) とする。点は固有時についての微分を表す。第9章 §9.1 の測地線の方程式を直接解く代わりに、保存量を使う。計量 (12.13) は時刻にも方位角にもよらないので、∂t と ∂φ は Killing ベクトルである。第9章 §9.3 の保存量
E=mc2(1−rrs)t˙,ℓ=mr2sin2θφ˙(12.15)
が測地線に沿って一定である。以下では質量あたりの量
E≡mc2E,L≡mℓ
を使う。E は無次元で、無限遠で静止した粒子では E=1 である。L は面積速度の2倍にあたる量で、単位は m2/s である。
球対称なので、粒子が初めに赤道面 θ=π/2 の中を θ˙=0 で動いていれば、その後も赤道面にとどまる。θ 成分の測地線の方程式は
θ¨+r2r˙θ˙−sinθcosθφ˙2=0
で、θ=π/2、θ˙=0 はこの式の解だからである。この式には (12.6) の Γθrθ と Γθφφ を使った。任意の軌道は、座標を回して赤道面の軌道に直すことができる。以下、θ=π/2 とする。
もう1つの式として、4元速度の規格化 gμνx˙μx˙ν=c2 を使う。
(1−rrs)c2t˙2−1−rs/rr˙2−r2φ˙2=c2
に保存量の式
t˙=1−rs/rE,φ˙=r2L
を入れ、両辺に 1−rs/r をかけると
r˙2=c2E2−(1−rrs)(c2+r2L2)(12.16)
を得る。右辺を展開して 2 で割り、rsc2/2=GM を使うと、次の形にまとめられる。
命題 12.3(動径の運動と有効ポテンシャル ★★★)
Schwarzschild 時空の赤道面を動く粒子の動径座標は
21(dτdr)2+Veff(r)=2c2(E2−1),Veff(r)=−rGM+2r2L2−c2r3GML2(12.17)
に従う。
(12.17) は、Newton 力学の動径方向のエネルギー保存の式と同じ形をしている。違いは2点である。
- 時刻が座標の t でなく、粒子の固有時 τ である。
- 有効ポテンシャルに第3項 −GML2/(c2r3) が加わる。
第3項は (12.16) の (rs/r)(L2/r2) から生じる。g00 のずれと回転の項の積なので、遠くでは Newton の項より rs/r の割合だけ小さい。一方、この項は r−3 で増える。そのため中心の近くでは遠心力の障壁 L2/(2r2) に打ち勝ち、有効ポテンシャルは −∞ へ下がる(図 12.1)。
Newton 力学では角運動量のある粒子は中心に落ちないが、一般相対論では障壁を越えた粒子は中心に落ちる。
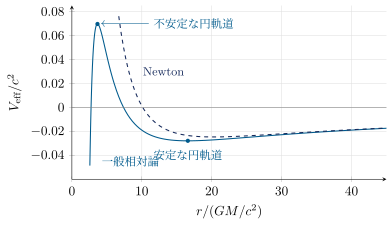
図 12.1 有効ポテンシャル (12.17)(L=4.5GM/c)。実線が一般相対論、破線が Newton 力学(第3項なし)。一般相対論の曲線は r=16.6GM/c2 に極小(安定な円軌道)、r=3.66GM/c2 に極大(不安定な円軌道)をもち、極大の内側では中心へ落ちる。
円軌道
円軌道は Veff′(r)=0 の点である。
Veff′(r)=r2GM−r3L2+c2r43GML2=0⟺GMr2−L2r+c23GML2=0
の根は
r±=2GML2(1±1−c2L212G2M2)(12.18)
である。2つの根の性質は次のとおりである。
- 外側の r+ は有効ポテンシャルの極小で、安定である。L→∞ では r+→L2/(GM) となり、Newton の円軌道の半径に戻る。
- 内側の r− は極大で、不安定である。L→∞ では r−→3GM/c2 に近づく。
L2<12G2M2/c2 では根が無く、円軌道は存在しない。L2=12G2M2/c2 で2つの根が r=6GM/c2 で重なり、これより内側に安定な円軌道は無い。
この最内安定円軌道は第13章 §13.2 でブラックホールのまわりの降着円盤の内縁として扱う。
円軌道の角速度は、座標の時刻 t で測ると Kepler の第3法則と同じ
(dtdφ)2=r3GM(12.19)
になる(確認テスト 12.2-5)。この式は近似なしに成り立つ。
軌道の式
軌道の形 r(φ) を求めるには、Newton 力学と同じく u=1/r を方位角の関数として扱う。φ˙=Lu2 なので
r˙=dφdrφ˙=−u21dφdu⋅Lu2=−Ldφdu
である。これを (12.16) に入れて φ で微分し、du/dφ で割ると(確認テスト 12.2-4)、
dφ2d2u+u=L2GM+c23GMu2(12.20)
を得る。右辺の第1項だけなら Newton 力学の Binet の式で、その解は円錐曲線
u0(φ)=p1(1+ecosφ),p≡GML2=a(1−e2)(12.21)
である。e は離心率、a は長半径である。p は半直弦で、φ=0 が近日点である。
第2項と第1項の比は、軌道の横向きの速さを vφ=L/r として
GM/L23GMu2/c2=c23L2u2≃c23vφ2
である。水星でも 10−7 程度の小さな補正である。
近日点移動
小さな補正の1次まで、摂動で解く。u=u0+u1 と置く。u1 は 3GM/c2 の1次の小ささとする。(12.20) に入れて1次の項を取り出すと、右辺の u2 は u02 で置き換えてよく、
u1′′+u1=c2p23GM(1+ecosφ)2=pε[(1+2e2)+2ecosφ+2e2cos2φ],ε≡c2p3GM
となる。cos2φ=(1+cos2φ)/2 を使った。右辺の3つの項それぞれに特解を作る。
- 定数 C には u1=C。
- cos2φ には u1=Acos2φ とする。左辺は −4A+A=−3A 倍になるので、A=−6pεe2。
- cosφ は左辺の演算子の固有振動と同じ振動数(共鳴)なので、Acosφ の形では解けない。代わりに
(φsinφ)′′=2cosφ−φsinφ,すなわち(φsinφ)′′+φsinφ=2cosφ
を使う。u1=pεeφsinφ が特解になる。
まとめると
u1=pε[1+2e2−6e2cos2φ+eφsinφ](12.22)
である。はじめの3項は小さく振動するだけで軌道の形をわずかに変える。最後の項は φ に比例して大きくなる項(永年項)で、この項によって軌道の向きが少しずつ回る。u0 と永年項を合わせると、ε の1次の範囲で
p1[1+e(cosφ+εφsinφ)]≃p1[1+ecos((1−ε)φ)]
と書ける。cos((1−ε)φ)=cosφcosεφ+sinφsinεφ≃cosφ+εφsinφ を使った(εφ≪1 の範囲で)。近日点は u が最大の点、すなわち (1−ε)φ=2πn の点にある。1周ごとの近日点の方角は
φn=1−ε2πn≃2πn(1+ε)
で、1周あたり 2πε ずつ進む。
定理 12.4(近日点移動 ★★★)
Schwarzschild 時空の束縛軌道の近日点は、1周ごとに軌道の進む向きへ
Δφ=2πε=c2a(1−e2)6πGM(12.23)
だけ進む(GM/(c2a) の1次まで)。
近日点の移動は、軌道が閉じなくなることを意味する。Newton の逆2乗力では軌道は閉じた楕円になるが、r−3 の補正があると、動径の振動の周期と1周の周期がずれ、近日点が少しずつ回る。図 12.2 は、補正を極端に大きくした軌道を数値積分で描いたものである。
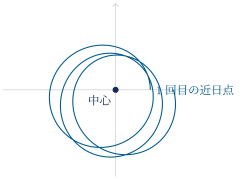
図 12.2 近日点移動を誇張した軌道((12.20) を p=30GM/c2、e=0.5 で3周分数値積分した)。ε=3GM/(c2p)=0.1 で、1次の式 (12.23) では1周 2πε=36∘ であるが、補正がここまで大きいと2次以上の項も加わり、数値積分では1周ごとに 49∘ ずつ反時計回りに進む。
水星の近日点移動の観測
- 水星の近日点は、地球の自転軸の歳差による見かけの分を除いて、1世紀に約 575′′ 進む。そのうち約 532′′ はほかの惑星の重力による摂動で説明できるが、約 43′′ が説明できずに残っていた。
- この残りは 19 世紀に Le Verrier が指摘し、見えない惑星の存在などが提案されたが、どれも観測で確かめられなかった。
- 1915 年に Einstein は、一般相対論の補正 (12.23) がこの残りに一致することを示した(例題 12.2)。
この補正を作用から導く道筋(L=21gμνx˙μx˙ν の循環座標と Noether の定理)は、虎の巻『解析力学から様々な理論分野を組み立てる』第2部第16章にある。
例題 12.2 水星の近日点移動 ★★★
オリジナル水星の軌道と定数は次の値とする。公転周期は 87.97 日である。
a=5.791×10¹⁰m (長半径),e=0.2056 (離心率),GM⊙=1.3271×10²⁰m3/s2,c=2.998×108m/s
- (1) 1周あたりの近日点移動を rad で求めよ。
- (2) 1世紀(36525 日)あたりの移動を秒角で求めよ。
- (3) (12.20) の右辺の2つの項の比を近日点で見積もり、摂動で扱ってよいことを確かめよ。
解答
(1) 1−e2=1−0.04227=0.9577 である。(12.23) に入れて
Δφ=(2.998×10⁸)2×5.791×1010×0.95776π×1.3271×1020=4.985×10272.501×1021=5.02×10⁻⁷rad
である。
(2) 1世紀の公転の回数は 36525/87.97=415.2 回である。1rad=206265′′ なので
415.2×5.02×10−7×206265′′=43.0′′
である。観測で説明できずに残っていた約 43′′ に一致する。
(3) 第2項と第1項の比は
GM/L23GMu2/c2=c23L2u2=3pu2⋅c2GM
である。近日点では u=1/(a(1−e)) で p=a(1−e2) なので、
c23GMa2(1−e)2a(1−e2)=c2a3GM1−e1+e=8.988×1016×5.791×10103×1.3271×1020×0.79441.2056=1.16×10⁻⁷
である。補正は 10−7 の大きさで、1次の摂動で十分である。
確認テスト
オリジナル
- 12.2-1 有効ポテンシャル (12.17) の第3項 −GML2/(c2r3) が、計量のどの成分のずれと、どの運動の項の積から生じるかを答えよ。また、この項があると角運動量をもつ粒子でも中心に落ちうる理由を述べよ。
- 12.2-2 L=4GM/c のとき、円軌道の半径を GM/c2 を単位にして求め、それぞれが安定か不安定かを答えよ。
- 12.2-3 地球の軌道(a=1.496×10¹¹m、e=0.0167、公転周期 365.26 日)の近日点移動の一般相対論の寄与を、1世紀あたりの秒角で求めよ。定数は例題 12.2 の値を使え。
- 12.2-4 (12.16) から軌道の式 (12.20) を導け。
- 12.2-5 円軌道について、動径方向の測地線の方程式から (12.19) を導け。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
