相対論入門 第13章 §13.3 ★★★ 計量を平らな計量と小さなずれ hμν に分けると、真空の Einstein 方程式は h の波動方程式になり、座標の自由度を除くと2つの偏光が残る
線形化
時空がほぼ平らで、ある座標で計量が
gμν=ημν+hμν,∣hμν∣≪1(13.22)
と書ける場合を考える。h の2次以上を落とし、1次まで残す。逆計量は
gμν=ημν−hμν
である(gμλgλν=δμν+O(h2) を確かめればよい)。h の添字の上げ下げは η で行う。トレースを h≡ημνhμν と書く。第9章 §9.2 の弱い場の計量と、第11章で求めた空間成分
g00≃1+c22Φ,gij=−(1−c22Φ)δij
はこの形で、h00=2Φ/c2、hij=(2Φ/c2)δij である。
Christoffel 記号は h の1次の量なので、∂g=∂h で
Γρμν=21ηρσ(∂μhσν+∂νhσμ−∂σhμν)
である。Riemann テンソル (13.2) の ΓΓ の項は2次なので落ちる。第1添字を η で下げて Γρνσ=21(∂νhρσ+∂σhρν−∂ρhνσ) と書くと
Rρσμν=∂μΓρνσ−∂νΓρμσ=21(∂μ∂νhρσ+∂μ∂σhρν−∂μ∂ρhνσ−∂ν∂μhρσ−∂ν∂σhρμ+∂ν∂ρhμσ)
で、第1項と第4項が消えて
Rρσμν=21(∂μ∂σhρν+∂ν∂ρhσμ−∂μ∂ρhσν−∂ν∂σhρμ)(13.23)
を得る。Ricci テンソル Rμν=ηραRαμρν は、(13.23) の添字を (ρ,σ,μ,ν)→(α,μ,ρ,ν) と付け替えて縮約し
Rμν=21(∂μ∂αhαν+∂ν∂αhαμ−□hμν−∂μ∂νh),□≡∂α∂α=c21∂t2∂2−∇2(13.24)
となる。静的な弱い場では R00=21∇2h00=∇2Φ/c2 で、第11章 §11.2 の R00≃∇2Φ/c2 に一致する。
座標の取り替えとゲージ
hμν は座標を選ぶと決まる量で、同じ時空でも座標を少し変えると変わる。座標を x′μ=xμ+ξμ(x) と微小にずらす。ずらし ξ とその微分は、h と同程度に小さいとする。計量の変換則(第8章 §8.2)gμν(x)=(∂x′α/∂xμ)(∂x′β/∂xν)gαβ′(x′) に ∂x′α/∂xμ=δαμ+∂μξα を入れ、1次まで残すと
ημν+hμν=ημν+hμν′+∂μξν+∂νξμ
である。ここで g′(x′) を g′(x) に置き換えた。その差は ξ⋅∂h′ の程度で、2次の量である。よって
hμν′=hμν−∂μξν−∂νξμ(13.25)
である。これは電磁気のゲージ変換 Aμ→Aμ−∂μχ と同じ構造である。h のうち ∂μξν+∂νξμ の形の部分は座標の取り方だけを表し、物理的な意味をもたない。
命題 13.6(線形化した Riemann テンソルのゲージ不変性 ★★)
(13.23) の Rρσμν は、変換 (13.25) で変わらない。
証明
(13.23) は h について線形なので、hμν=∂μξν+∂νξμ を入れて 0 になることを示せばよい(確認テスト 13.3-4)。
曲率が変わらないことから、座標の揺れだけの h(Riemann テンソルが 0)は重力波ではない。電磁気では場 Fμν が観測量で、ポテンシャル Aμ は観測量でない。同じく線形化した重力では Rρσμν が観測量である。
調和ゲージと波動方程式
(13.24) は、トレースを反転した量
hˉμν≡hμν−21ημνh,hˉ=−h(13.26)
を使うと簡単になる(ημνημν=4 から hˉ=h−2h=−h)。Dν≡∂αhˉαν と書く。∂αhαν=Dν+21∂νh なので、(13.24) の ∂μ∂νh の項が打ち消し合って
Rμν=21(∂μDν+∂νDμ−□hμν)(13.27)
となる。
ゲージ変換 (13.25) で Dν は Dν′=Dν−□ξν と変わる(確認テスト 13.3-2)。したがって □ξν=Dν を解いて ξ を選べば、新しい座標で
∂αhˉαν=0(13.28)
にできる。この条件を調和ゲージ(Lorenz ゲージとも呼ぶ)と呼ぶ。電磁気の Lorenz 条件 ∂μAμ=0 に対応する条件である。
調和ゲージでは Rμν=−21□hμν である。κ=8πG/c4 と書くと、トレース反転した Einstein 方程式 (13.4) は1次で
−21□hμν=κ(Tμν−21ημνT)
となる。源の Tμν はすでに1次の小ささなので、右辺の計量を η に置き換えてよい。両辺のトレースを反転すると、次の形にまとまる。
定理 13.7(線形化した Einstein 方程式 ★★★)
調和ゲージ (13.28) で、Einstein 方程式は h の1次で
□hˉμν=−c416πGTμν(13.29)
になる。符号 (−,+,+,+) の流儀の本では、ダランベルシアンと hˉ の符号がともに逆になり、式の形は同じである。
証明
−21□hμν=κ(Tμν−21ημνT) のトレースをとると −21□h=κ(T−2T)=−κT である。これに 21ημν を掛けて元の式から引くと
−21□(hμν−21ημνh)=κ(Tμν−21ημνT)+21ημνκT=κTμν
となり、□hˉμν=−2κTμν を得る。
静的な弱い場で確かめる。h00=hii=2Φ/c2(i=1,2,3)とすると
hhˉ00=c22Φ−3⋅c22Φ=−c24Φ,=c24Φ,hˉij=0
である。(13.29) の 00 成分は
−∇2c24Φ=−c416πGρc2
で、Poisson 方程式 ∇2Φ=4πGρ に一致する。圧力は ρc2 より小さいので、Tij は小さい。これは hˉij=0 と整合する。作用(Einstein–Hilbert 作用を h の2次まで展開したもの)から (13.29) を導く道は、虎の巻『解析力学から様々な理論分野を組み立てる』第2部第18章にある。
真空中の平面波と TT ゲージ
真空(Tμν=0)では (13.29) は □hˉμν=0 で、各成分が光速で伝わる波動方程式に従う。重力の変化は光速で伝わる。平面波の解
hˉμν=Aμνcos(kαxα),kαkα=0,kαAαν=0(13.30)
を考える。1つ目の条件が波動方程式、2つ目が調和ゲージ (13.28) である。Aμν は対称で10成分、調和ゲージの4条件で6成分が残る。
調和ゲージを保つ座標の取り替えはまだ残っている。Dν′=Dν−□ξν なので、□ξν=0 を満たすずらしなら調和ゲージは崩れない。ξν=Bνsin(kαxα) の形の4つの自由度で、さらに4つの条件
h0μ=0,h≡hμμ=0(13.31)
を課すことができる(h=0 なので hˉμν=hμν)。この座標を TT ゲージ(transverse–traceless)と呼ぶ。h0μ=0 と調和ゲージを合わせると ∂jhjk=0 で、波は進行方向に垂直な成分だけをもつ(横波)。残る自由度は 10−4−4=2 である。
z の向きに進む波 kμ=(ω/c)(1,0,0,1) を考える。横波の条件から h3μ=0 で、トレースが 0 なので h11=−h22 である。独立な成分は h11 と h12 の2つで、線素は次の形になる。
命題 13.8(重力波の2つの偏光 ★★★)
z の向きに進む重力波の TT ゲージの線素は
ds2=c2dt2−(1+h+)dx2−(1−h+)dy2−2h×dxdy−dz2(13.32)
である。ここで2つの振幅 h+、h× を、それぞれプラス偏光、クロス偏光の振幅と呼ぶ。どちらも t−z/c の関数である。この本の計量の流儀では、成分との関係は
h11=−h+,h22=h+,h12=−h×
である。
2つの振幅は線素から定義したので、h+>0 は x の向きの距離が伸びることを表す。(−,+,+,+) の本では h11=+h+ と書く。成分 h11 の符号だけがこの本と逆になり、2つの振幅の意味は同じである。
この平面波の Riemann テンソル (13.23) は 0 でなく、Ricci テンソル (13.24) は 0 である。重力波は真空の Einstein 方程式 Rμν=0 を満たしたまま伝わる時空の曲がりである。
重力波が粒子に及ぼす効果
TT ゲージの座標に静止した自由粒子は、重力波が来ても静止したままである。静止した粒子では、測地線の方程式の空間成分は d2xi/dτ2=−Γi00c2 である。h0μ=0 なので
Γi00=21ηij(2∂0hj0−∂jh00)=0
で、粒子は加速しない。TT ゲージは、自由粒子に貼りついて動く座標になっている。それでも粒子間の固有の距離は変わる。x 軸上の原点と x=L に置いた2つの粒子の距離は、(13.32) から
L固有=∫0L1+h+dx≃L(1+21h+)(13.33)
で、h+ とともに振動する。y の向きの距離は L(1−h+/2) で、逆の位相で振動する。
同じ結果は測地線偏差の方程式からも得られる。TT ゲージで (13.23) の Ri0j0 を計算すると、h0μ=0 なので最後の項だけが残る。添字を上げた形まで書くと
Ri0j0=−21∂02hij,Ri0j0=21∂02hij
である。ゆっくり動く粒子どうしの偏差について (13.3) の空間成分は(第10章 §10.2 と同じ手順で)
dt2d2ξi=−c2Ri0j0ξj=21∂t2∂2h^ijξj,h^≡(h+h×h×−h+)(13.34)
となる。ここで ξi は局所慣性系で測った偏差、h^ij=−hij は線素から読んだ空間の伸び縮みである。偏差の変化は小さいので、右辺の ξj を初めの値 ξ0j で置き換えて2回積分すると
ξi=ξ0i+21h^ijξ0j
で、(13.33) と一致する。
円形に並べた粒子の輪で見ると、2つの偏光の変形は次のとおりである(図 13.3)。
- プラス偏光は、輪を x の向きと y の向きに交互に引き伸ばす。
- クロス偏光は、45∘ 傾いた向きに同じ変形をする。
座標を z 軸のまわりに回すと、(h+,h×) は回した角の2倍だけ回る(確認テスト 13.3-3)。90∘ 回すと同じ変形に戻るので、重力波はスピン2の波である。進行方向の向きの成分が無いこと(横波)は、(13.34) で h^3j=0 に対応する。
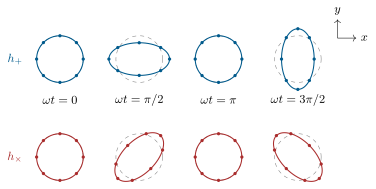
図 13.3 z の向きに進む重力波を受けた、xy 面の円形の粒子の輪の変形(1周期の4つの時刻。変形は大きく誇張してある)。上がプラス偏光 h+=hsinωt、下がクロス偏光で、クロス偏光の変形はプラス偏光を 45∘ 回したものである。
例題 13.4 レーザー干渉計で測る腕の長さの変化 ★★
オリジナル腕の長さ L=4km の2本の腕を、直角に置いた干渉計がある。腕は x 軸と y 軸に沿っている。この干渉計に、z の向きから振幅 h+=1.0×10⁻²¹ のプラス偏光の重力波が来る。
- 各腕の長さの変化の最大値と、2本の腕の長さの差の最大値を求めよ。陽子の半径 0.84×10⁻¹⁵m と比べよ。
- 同じ波がクロス偏光(h×=1.0×10⁻²¹、h+=0)であれば、腕の長さの差はどうなるか。
解答
- (13.33) から、x の腕の伸びは
21h+L=21×10−21×4×103m=2.0×10⁻¹⁸m
で、同じとき y の腕は同じだけ縮む。差は h+L=4.0×10⁻¹⁸m で、陽子の半径の約 1/210 である。2本の腕が逆の位相で伸び縮みするので、腕の長さの差を光の干渉で測る配置にすると、片方の腕だけを測るより2倍の信号が得られる。2. クロス偏光では、(13.32) の dx2 と dy2 の係数が 1 のままである。したがって2つの座標軸に沿った腕の長さは1次で変わらず、差は 0 である。伸び縮みは 45∘ の向きに起きる。1台の L 字型の干渉計は1つの偏光の組み合わせにしか感じないので、偏光を分けて測るには向きの違う複数の検出器が要る。
確認テスト
オリジナル
- 13.3-1 重力波の独立な成分が2つになる数え方 10−4−4=2 の3つの数が、それぞれ何に由来するかを述べよ。
- 13.3-2 ゲージ変換 (13.25) で hˉμν がどう変わるかを求めよ。さらに Dν=∂αhˉαν が Dν′=Dν−□ξν と変わることを示せ。
- 13.3-3 回転の行列を R(θ) と書く。座標を z 軸のまわりに角 θ 回すと、(13.34) の行列は
h^ → R(θ)Th^R(θ)
に変わる。新しい振幅 h+′、h×′ を求めよ。θ=45∘ でプラス偏光がクロス偏光に移ることを確かめよ。4. 13.3-4 (13.23) に hμν=∂μξν+∂νξμ を入れると 0 になることを示せ(命題 13.6 の証明)。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
