光学と量子エレクトロニクス 第3章 §3.3 ★★★ 収差関数の6つの係数のうち5つが、球面収差・コマ・非点収差・像面湾曲・歪曲になる。コマの像の3対1は正準変換の帰結
収差関数の6つの係数
収差関数 W は4次の H4 を近軸の光線に沿って積分したもので、近軸の流れ (3.6) は回転と鏡映を保つので、W も同じ対称性を持つ。したがって W は物体面の値で作った3つの不変量 U=∣X0∣2, V=X0⋅P0, Q=∣P0∣2 の2次式である:
W(X0,P0)=w1Q2+w2QV+w3V2+w4UQ+w5UV+w6U2.(3.11)
P0 で微分すると(∂U/∂P0=0, ∂V/∂P0=X0, ∂Q/∂P0=2P0)
∂P0∂W=球面収差4w1QP0+コマw2(2VP0+QX0)+非点収差2w3VX0+像面湾曲2w4UP0+歪曲w5UX0(3.12)
となり、w6U2 は P0 を含まないので消える。w6 は光路長を光線によらない量だけずらすだけで、像には現れない。残った5つの項が Seidel の5収差である(3次の範囲で分類した L. Seidel の名を冠する)。各項の名前と、像の上でのずれの形を、物体の点を X0=(h,0)(x 軸の上、高さ h)、光線の向きを P0=ρ(cosφ,sinφ) と書いて順に見る。ρ は光線の傾き(屈折率を掛けたもの)で、レンズの開口のどこを通るかを決め、φ はその方位角である。
5つの収差の形
球面収差(w1)。ずれは 4Aw1ρ3(cosφ,sinφ) で、物体の高さ h によらず、光軸の上の点にも現れる。開口の縁を通る光線(ρ が大きい)ほど大きくずれ、ずれの向きは光線の向き P0 と同じなので、像面の前後で光線が光軸を横切る位置が ρ によって変わる。像面をわずかに δz だけずらすと、光線は δzpi/ni=δzDP0/ni だけ動く(ni は像の側の屈折率、B=0 では D=1/A)。これが球面収差のずれを打ち消す δz が、その光線が光軸を横切る位置で、
δz(ρ)=−4w1A2niρ2(3.13)
になる。光軸を横切る位置が ρ2 に比例して動くことを縦の球面収差と呼ぶ。
コマ(w2)。ずれは
Aw2hρ2(2cosφ(cosφ,sinφ)+(1,0))=Aw2hρ2(2+cos2φ, sin2φ)
で、φ を 0 から 2π まで回すと、中心 (2Aw2hρ2,0)、半径 ∣Aw2hρ2∣ の円を2周する。子午面の光線(φ=0)は 3Aw2hρ2 に、球欠面の光線(φ=±π/2)は Aw2hρ2 に着き、この2つをそれぞれ子午のコマ・球欠のコマと呼ぶ。ρ ごとに半径が ρ2 に比例した円が、近軸の像点から x 軸の向きにずれて並び、全体として彗星の尾のような形になる(図 3.1)。名前はこの形(coma、彗星の頭)に由来する。
非点収差(w3)。ずれは 2Aw3h2ρcosφ(1,0) で、ρ の1次なので焦点のずれ(デフォーカス)と同じ形だが、x の向き(物体の点と光軸を含む面、子午面)の成分しか持たない。子午面の中の光線(φ=0,π)とそれに垂直な面の中の光線(球欠面、φ=±π/2)で焦点の位置が違う。
像面湾曲(w4)。ずれは 2Aw4h2ρ(cosφ,sinφ) で、向きによらないデフォーカスである。式 (3.13) と同じ考え方で、高さ h の物体の点の像は δz=−2w4A2nih2 だけ光軸の向きにずれた所に結ぶ。平らな物体の像が、h2 に比例して反った曲面の上にできる。w3 と合わせると、子午面の光線の焦点は δzt=−2(w3+w4)A2nih2、球欠面の光線の焦点は δzs=−2w4A2nih2 で、2つの焦点の面の差が非点収差、2つの面がそろっても残る反りが像面湾曲である。
歪曲(w5)。ずれは Aw5h3(1,0) で、ρ によらない。像はぼけずに1点に結ぶが、その位置が Ah(1+w5h2) で、倍率が物体の高さによって変わる。Aw5 と A が同じ符号(w5>0)なら外側ほど倍率が大きく、正方形の格子が糸巻き形に、w5<0 なら樽形にゆがむ。
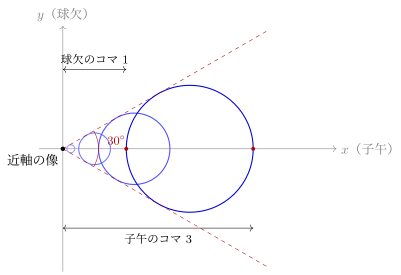
図 3.1 コマの像(点像の形)。ρ=0.25,0.5,0.75,1 の光線の輪がそれぞれ円になり、半径が ρ2 に比例して並ぶ。長さの単位は ∣Aw2∣hρmax2。円はどれも原点から ±30∘ の2本の線(破線)に接し、像は頂角 60∘ の扇の中に収まる。ρ=1 の子午面の光線の着く点(3)と球欠面の光線の着く点(1)を赤い点で示した
コマの 3 対 1 は正準変換の帰結
ずれのベクトルを X0 と P0 の3次の式で回転と鏡映に対して共変なものとして一般に書くと、
Δxi=P0(c1Q+c2V+c3U)+X0(c4Q+c5V+c6U)
の6つの係数 c1,…,c6 がある。h と ρ2 に比例する項(コマの形)は c2VP0 と c4QX0 の2つで、一般にはこの2つは独立である。ところが定理 3.2 の形 A∂W/∂P0 では、式 (3.12) のとおり c2=2Aw2, c4=Aw2 で、c2=2c4 に縛られる。6つの係数が5つの w1,…,w5 で決まり、関係が1つ増えている。この関係のために、コマの円の中心は半径のちょうど2倍の位置に来て、子午のコマと球欠のコマの比は 3:1 になる。光学系がどんな面とどんなガラスでできていても、3次のコマの像の形は相似で、大きさ w2 だけが系によって変わる。光線の流れが正準変換であるために、収差の形に関係が1つ加わる。
例題 3.3 コマの円と 60∘ の扇 ★★
オリジナルコマだけがある系で、X0=(h,0), P0=ρ(cosφ,sinφ) の光線の像の上のずれを Δx=Aw2hρ2(2+cos2φ, sin2φ) とする。Aw2h>0 とする。
- (1) ρ を固定して φ を 0 から 2π まで回すとき、ずれの点が描く図形を求め、何周するかを答えよ。
- (2) ρ を 0 から ρmax まで動かしたときの像全体が、原点を頂点とする頂角 60∘ の扇の中に収まることを示せ。
- (3) 子午のコマ(φ=0 の光線の x のずれ)と球欠のコマ(φ=π/2 の光線の x のずれ)の比と、像全体の x の向きの長さと y の向きの幅の比を求めよ。
解答
(1) Δx/(Aw2hρ2)=(2,0)+(cos2φ,sin2φ) は中心 (2,0)、半径 1 の円の上の点で、角 2φ で回るので φ が1周する間に円を2周する。向きが反対の光線 P0 と −P0(開口の中で原点について対称な2点を通る光線)が像の上の同じ点に来る。
(2) 中心 (2r,0)、半径 r(r=Aw2hρ2)の円に原点から引いた接線が x 軸となす角は sinβ=r/(2r)=1/2 から β=30∘ で、r によらない。どの ρ の円も原点から ±30∘ の2本の直線に接しその内側にあるので、像全体は頂角 60∘ の扇に収まる。
(3) φ=0 で Δx=3Aw2hρ2、φ=π/2 で Δx=(2−1)Aw2hρ2=Aw2hρ2 なので、子午のコマと球欠のコマの比は 3:1 である。像全体は x の向きに 0 から 3Aw2hρmax2 まで、y の向きに −Aw2hρmax2 から +Aw2hρmax2 まで広がるので、長さと幅の比は 3:2 である。どちらの比も系によらず、本文で述べたとおり、ずれが W の勾配で書けることで決まっている。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
