相対エントロピーから情報と物理を組み立てる 第4部 第6章 §4.6.5 ★★ 定常的に働く熱機関では P≤ΔP(ηC−η)/(2kBTcη)。Carnot 効率に近づくには、出力を0にするか出力の揺らぎを無限にするしかない
出力の揺らぎと効率
温度 Th の高温の熱浴と Tc の低温の熱浴の間で、時間によらない駆動のもとで働き続ける小さな熱機関(熱電素子や、温度差で回る分子モーター)を考える。系が高温の熱浴から受け取る熱の速さを Q˙h、低温の熱浴から受け取る熱の速さを Q˙c(熱機関なら負)、外へ出す仕事の速さ(出力)を P とする。定常状態のエネルギーの保存は P=Q˙h+Q˙c、効率は η:=P/Q˙h、Carnot 効率は ηC:=1−Tc/Th である。系の分布は変わらないので、エントロピー生成は2つの熱浴のエントロピーの増えの和で
Σ˙=−kBThQ˙h−kBTcQ˙c=−kBThQ˙h+kBTcQ˙h−P=kBTcP⋅ηηC−η(4.6.22)
になる(Q˙h=P/η と 1/Tc−1/Th=ηC/Tc を使った)。Σ˙≥0 から η≤ηC である。
時間 t のあいだに出した仕事 Wout は、逆回しの経路で符号が変わる流れである。その平均は Pt、分散は長い時間で ΔPt と書ける(ΔP は出力の揺らぎの強さ)。TUR (4.6.9) に式 (4.6.22) を入れると P2t2ΔPt≥Pt(ηC−η)2kBTcη、整理して
P ≤ ΔP2kBTcηηC−η(4.6.23)
を得る(P. Pietzonka and U. Seifert (2018), Phys. Rev. Lett. 120, 190602)。
式 (4.6.23) は、大きな出力・Carnot に近い効率・小さな揺らぎの3つを同時には満たせないことを表す。η→ηC で右辺は0に近づくので、揺らぎ ΔP が有限のままなら出力は0にならなければならない。逆に有限の出力で Carnot 効率に近づくには、出力の揺らぎが発散しなければならない。マクロな熱力学の教科書では、Carnot 効率は準静的な(したがって出力0の)過程で達成されると習う。式 (4.6.23) は、その「出力0」の理由が揺らぎと散逸の帳尻にあることを、不等式として示している。
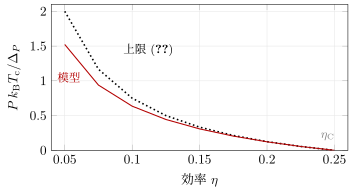
図 4.6.3 例題 4.6.5 の1段で回る熱機関(Th=400K、Tc=300K、ηC=0.25、1歩で高温から 10kBTc を受け取る)。黒の点線が上限 (4.6.23) の右辺、赤の実線が模型の値(どちらも厳密な式)。Carnot 効率に近づくほど両者は近づき、ともに0へ向かう。
例題 4.6.5 1段で回る熱機関 ★★
オリジナル1歩前へ進むたびに、高温の熱浴から熱 qh を受け取り、仕事 w を外へ出し、残りの qh−w を低温の熱浴へ捨てる機械がある。後ろへの1歩はこの逆である。前後の速さを k± とし、局所詳細つり合い k+/k−=ea(a は1歩あたりのエントロピー生成)が成り立つとする。
- (1) a を qh、w、Th、Tc で表し、効率 η を求めよ。
- (2) P と ΔP を求め、式 (4.6.23) が tanh(a/2)≤a/2 と同値であることを示せ。
- (3) Th=400K、Tc=300K、qh=10kBTc、w=2kBTc、k−=1s−1 で、P と上限 (4.6.23) の右辺を比べよ。
解答
(1) 前への1歩で高温の熱浴のエントロピーは −qh/Th、低温の熱浴のエントロピーは +(qh−w)/Tc 変わるのでa=kBTcqh−w−kBThqh である。1歩ごとに受け取る熱と出す仕事の比が決まっているので、効率は歩数によらず η=w/qh である。w=ηqh を入れると a=kBTcqh(ηC−η) で、a≥0 と η≤ηC が同値になる。
(2) 正味の歩数は例題 4.6.2 と同じ統計に従うので P=w(k+−k−)、ΔP=w2(k++k−) である。(1) から kBTcηηC−η=wa なので、式 (4.6.23) の右辺は w2(k++k−)2wa=2wa(k++k−) である。不等式は k+−k−≤2a(k++k−)、すなわち tanh(a/2)≤a/2 と同値で、これは a≥0 で常に成り立つ。
(3) η=0.2、ηC=0.25、a=8−10×400300=0.5 で、k+=e0.5=1.6487s−1 である。P=2×0.6487=1.297kBTcs−1、ΔP=4×2.6487=10.59(kBTc)2s−1、右辺は 10.59×0.05/(2×0.2)=1.324kBTcs−1 である。出力は上限の 98% に達している。a が小さい(Carnot に近い)ので、tanh(a/2) と a/2 の差が小さいからである(図 4.6.3)。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
