近似の数理 第6章 §6.2 ★★★ 平均場近似が N→∞ で厳密になることを、省略なしに証明できる最も簡単な場合
この節では、粒子の位置と速度 z=(x,v)∈Rd×Rd を持つ古典 N 粒子系を扱う。運動方程式は
x˙i=vi,v˙i=−N1j=1∑N∇W(xi−xj)(i=1,…,N)(6.2)
とする。W は偶関数(W(−x)=W(x))で、∇W はリプシッツ連続、つまりある定数 L について∣∇W(x)−∇W(y)∣≤L∣x−y∣ を満たすとする。W が偶関数なので ∇W(0)=0 であり、和に j=i の項を含めても含めなくても同じになる。
経験測度:N 個の点を1つの分布として見る
N 体の状態 (z1,…,zN) と一体の分布関数 f(x,v) を比べるには、両者を同じ種類の対象にそろえる必要がある。そのための道具が測度である。
定義 (確率測度・Dirac 測度・経験測度)
相空間 R2d 上の確率測度 μ とは、R2d の部分集合 A に「A に入る確率」μ(A)∈[0,1] を割り当てる対応で、確率論の確率分布と同じものである(密度関数を持つ必要はない)。連続関数 g の期待値を ∫gdμ と書く。点 z0 に全確率を集めた測度を Dirac 測度 δz0 と書く(∫gdδz0=g(z0))。N 個の点 z1,…,zN に確率 1/N ずつを置いた
μN=N1i=1∑Nδzi,∫gdμN=N1i=1∑Ng(zi)
を経験測度と呼ぶ。名前は統計学の経験分布(標本から作った分布)に由来する。密度 f を持つ測度は ∫gdμ=∫gfdz で同一視する。
経験測度にすると、粒子に番号を付けた情報が消え、「どこに何割の粒子がいるか」だけが残る。同種粒子の系ではこれで十分であり、しかも粒子数 N が違う系どうしや、連続な分布 f と同じ土俵で比べられる。相空間の測度 μ から位置の分布 ρμ(v について積分したもの)を作り、平均の力を
(∇W∗ρμ)(x)=∫∇W(x−y)dρμ(y)
と書く(∗ は畳み込み)。経験測度なら (∇W∗ρμN)(xi)=N1∑j∇W(xi−xj) で、まさに (6.2) の右辺の力である。
Vlasov 方程式と、経験測度がその解であること
一体の分布関数 ft(x,v) に対するVlasov 方程式は
∂t∂f+v⋅∇xf−(∇W∗ρf)⋅∇vf=0,ρf(x)=∫f(x,v)dv(6.3)
である。これは「各粒子は、全体がつくる平均の力 −∇W∗ρf の中を独立に運動する」という一体の運動方程式を、分布関数の連続の式に書き直したものである。力が f 自身に依存するので非線形の偏微分方程式になる。
経験測度は滑らかでないので (6.3) に直接代入できない。そこで滑らかな試験関数 g(x,v) を掛けて部分積分した形
dtd∫gdμt=∫[v⋅∇xg−(∇W∗ρμt)⋅∇vg]dμt(6.4)
がすべての g で成り立つことを、測度 μt が Vlasov 方程式を(弱い意味で)満たすことの定義とする。μt が滑らかな密度 ft を持てば、部分積分を戻して (6.3) と同値になる。
命題 6.2(粒子系は Vlasov 方程式の厳密解 ★★★)
(z1(t),…,zN(t)) が (6.2) の解なら、経験測度 μN(t)=N1∑iδzi(t) は Vlasov 方程式 (6.4) を満たす。
証明
∫gdμN(t)=N1∑ig(xi(t),vi(t)) を時間微分すると、連鎖律と (6.2) により
dtd∫gdμN=N1i∑[∇xg(zi)⋅vi−∇vg(zi)⋅N1j∑∇W(xi−xj)].
内側の和は (∇W∗ρμN)(xi) に等しいので、右辺は ∫[v⋅∇xg−(∇W∗ρμN)⋅∇vg]dμN である。
この命題の意味は大きい。N 体の問題と一体の問題は同じ方程式の異なる初期値に対する解であり、「平均場近似が正しいか」という問いは「Vlasov 方程式の解は初期値に連続に依存するか」という安定性の問いに置き換わる。初期値が N 個の点の経験測度 μN(0) か、滑らかな f0 か、の違いだけである。
Wasserstein 距離:点の集合と滑らかな分布を比べる
安定性を述べるには測度どうしの距離が要る。ここで素朴な距離は役に立たない。たとえば密度の差の L1 ノルム∫∣f−g∣dz を測度へ拡張した全変動距離では、経験測度 μN と滑らかな f の距離は、N をどれだけ大きくしても最大値の 2 のままである(μN は N 個の点に集中し、f はその点に確率 0 しか置かないため)。ここで要る距離は、「点の位置が少しずれたら距離も少しだけ変わる」もの、つまり確率の質量を運ぶ距離を測るものである。
定義 6.3(カップリングと Wasserstein-1 距離)
R2d のノルムを ∣z∣=∣x∣+∣v∣ とする。確率測度 μ,ν のカップリングとは、R2d×R2d 上の確率測度 π で、第1成分の分布が μ、第2成分の分布が ν になるもの(同時分布)をいう。その全体を Π(μ,ν) と書き、
W1(μ,ν)=π∈Π(μ,ν)inf∬∣z−z′∣dπ(z,z′)
を Wasserstein-1 距離と呼ぶ(1次モーメント ∫∣z∣dμ が有限な測度の間で定義する)。
カップリング π は「μ の質量のどれだけを ν のどこへ運ぶか」という輸送計画であり、W1 はその最小の輸送コストである(最適輸送の Monge–Kantorovich 問題)。点の数が同じ経験測度どうしなら、W1 は点の対応付け(置換 σ)の最小値minσN1∑i∣zi−zσ(i)′∣ に一致する。点 z0 と z0′ の Dirac 測度なら W1=∣z0−z0′∣ で、点が少し動けば距離も少しだけ変わる。
双対表示と弱収束
W1 には Kantorovich–Rubinstein の双対表示W1(μ,ν)=sup{∫gdμ−∫gdν: g は 1-リプシッツ} がある(証明は省く)。つまり W1 が小さいとは、変化の緩やかな観測量の期待値がすべて近いということである。物理で測るのはまさにこの種の量(密度を滑らかな関数で平均したもの)なので、W1 は物理の要請に合った距離になっている。また、確率測度の列 μn が μ に弱収束する(μn⇀μ)とは、有界連続なすべての g で∫gdμn→∫gdμ となることをいう。W1(μn,μ)→0 は、弱収束に1次モーメントの収束を加えたものと同値である。
Dobrushin の安定性定理
一般の初期測度 μ0 に対して、Vlasov 方程式の解は次の非線形の特性曲線で作る。μt が分かっているとして、
X˙=V,V˙=−(∇W∗ρμt)(X),(X,V)(0)=z(6.5)
の解を Ztμ(z)=(Xtμ(z),Vtμ(z)) と書き、μt を「μ0 の各点を Ztμ で運んだ測度」(押し出し μt=(Ztμ)#μ0、すなわち ∫gdμt=∫g(Ztμ(z))dμ0(z))とする。力が μt に依存するので自己無撞着な条件になるが、∇W がリプシッツなら Picard の逐次近似(第2章の存在定理と同じ論法)で大域的に一意に解けることが知られている。μ0 が経験測度なら、Ztμ は (6.2) の各粒子の軌道そのものである。
定理 6.4(Dobrushin ★★★)
∇W がリプシッツ定数 L を持つとする。1次モーメントが有限な初期測度 μ0,ν0 から出発した Vlasov 方程式の解 μt,νt について
W1(μt,νt)≤e(1+2L)tW1(μ0,ν0)(t≥0).
証明
証明の考え方は「二つの測度の粒子をカップリングで組にし、組ごとに軌道のずれを追う」ことである。
(i) 初期のカップリング。 ε>0 を任意にとり、∬∣z−z′∣dπ0≤W1(μ0,ν0)+ε となる π0∈Π(μ0,ν0) を選ぶ。組 (z,z′) を μ 側の特性曲線 Ztμ(z) と ν 側の特性曲線 Ztν(z′) で運び、
D(t)=∬∣Ztμ(z)−Ztν(z′)∣dπ0(z,z′)
とおく。組を運んだ測度 πt(∬Gdπt=∬G(Ztμ(z),Ztν(z′))dπ0)の第1成分の分布は (Ztμ)#μ0=μt、第2成分は νt なので πt∈Π(μt,νt) であり、W1 の定義から
W1(μt,νt)≤∬∣z−z′∣dπt=D(t),D(0)≤W1(μ0,ν0)+ε.(6.6)
(ii) 力の差の評価。 組 (z,z′) を固定し、X=Xtμ(z)、X′=Xtν(z′) と略記する。ρμt は μ0 を運んだ測度の位置成分なので(∇W∗ρμt)(X)=∫∇W(X−Xtμ(w))dμ0(w) と書け、ν 側も同様である。π0 の周辺分布が μ0,ν0 であることを使って一つの積分にまとめると
(∇W∗ρμt)(X)−(∇W∗ρνt)(X′)=∬[∇W(X−Xtμ(w))−∇W(X′−Xtν(w′))]dπ0(w,w′).
リプシッツ性から被積分関数の大きさは L∣X−X′∣+L∣Xtμ(w)−Xtν(w′)∣ 以下なので、
(∇W∗ρμt)(X)−(∇W∗ρνt)(X′)≤L∣X−X′∣+LD(t).
ここが証明の要である。平均の力のずれは「自分の位置のずれ」と「他の粒子の位置のずれの平均」で抑えられ、後者が再び D になる。
(iii) 軌道のずれ。 (6.5) を積分形に書き、V=Vtμ(z)、V′=Vtν(z′) として
∣X(t)−X′(t)∣≤∣x−x′∣+∫0t∣V−V′∣ds,∣V(t)−V′(t)∣≤∣v−v′∣+∫0t(L∣X−X′∣+LD(s))ds.
足し合わせ、∣V−V′∣+L∣X−X′∣≤(1+L)∣Z−Z′∣ を使うと
∣Ztμ(z)−Ztν(z′)∣≤∣z−z′∣+∫0t[(1+L)∣Zsμ(z)−Zsν(z′)∣+LD(s)]ds.
両辺を π0 で積分すると D(t)≤D(0)+(1+2L)∫0tD(s)ds を得る。
(iv) Grönwall の不等式で閉じる。 G(t)=D(0)+(1+2L)∫0tDds とおくと D≤G なので G′=(1+2L)D≤(1+2L)G、したがって (e−(1+2L)tG)′≤0 から D(t)≤G(t)≤e(1+2L)tD(0)。(6.6) と合わせ、ε→0 とすれば主張を得る。
系 6.5(古典平均場極限 ★★★)
f0 を1次モーメント有限な確率密度、ft を対応する Vlasov 方程式の解とする。N 粒子系の初期配置を f0 から独立に抽出すると、確率1で W1(μN(0),f0)→0 となり、任意の T について
0≤t≤TsupW1(μN(t),ft)≤e(1+2L)TW1(μN(0),f0)N→∞0.
証明
命題 6.2 により μN(t) は Vlasov 方程式の解なので、定理 6.4 を μ0=μN(0)、ν0=f0 に使えばよい。初期の収束 W1(μN(0),f0)→0 は経験測度の大数の法則(有界連続関数の標本平均が期待値に収束し、1次モーメントも収束する)による。
これが「平均場近似は N→∞ で厳密になる」の最初の完全な例である。物理屋の直観と照らし合わせると、直観の「力の揺らぎは平均されて消える」は初期時刻の大数の法則に対応し、直観では暗黙にされている「消えた揺らぎが時間発展で増幅されない」ことを保証するのが Dobrushin の安定性である。後者は自明でない。カオス的な力学系では初期のずれが指数関数的に増え、定理の e(1+2L)t はまさにその最悪の増え方を表している。したがって近似の保証は有限時間 T の間に限られ、N を固定して t→∞ とすると保証は失われる(t∼logN の時間で破綻しうる)。
収束の速さと次元
初期の誤差 W1(μN(0),f0) の典型的な大きさは相空間の次元 D=2d に依存し、D≥3 では N−1/D 程度でしか小さくならない。相空間が6次元の現実の系では N−1/6 であり、遅い。ただしこれは「分布全体を一様に近似する」という厳しい要求の値であり、1つの滑らかな観測量 ∫gdμN の誤差は中心極限定理によって N−1/2 程度である。次節のカオスの伝播はこの N−1/2 の速さを与える。
数値で見る
1次元(d=1)で W(x)=−cosx(∇W=sinx、L=1 の引力的な相互作用)をとり、初期分布 f0 をx∼N(0,1)、v∼N(0,0.32) の独立な正規分布とした。Vlasov 方程式は、f0 を Gauss–Hermite 求積の重みつき点(2202 個)で表して特性曲線 (6.5) を解いた(1502 個との差は 0≤t≤8 で 5×10⁻⁴ 未満)。図 6.1 は、凝集の度合い m(t)=∫cosxdρt を Vlasov 解と、f0 から抽出した N=100、2000 粒子の系とで比べたものである。N 粒子系の mN(t) は Vlasov 解のまわりに揺らぎ、その揺らぎは N とともに小さくなる。12 回の抽出で平均した sup0≤t≤8∣mN(t)−m(t)∣ は N=102,103,104 でそれぞれ 0.075、0.020、0.0052 であり、両対数の傾きは −0.58 で N−1/2 に近い。同じ系で二つの N=150 粒子配置の W1 を最適割当で直接計算すると、W1(μt,νt)/W1(μ0,ν0) は t=3 で 1.12 にとどまり、評価 e3t≈8100 よりはるかに小さい。Dobrushin の評価は最悪の場合に対するもので、典型的な配置では緩い(検算スクリプト)。
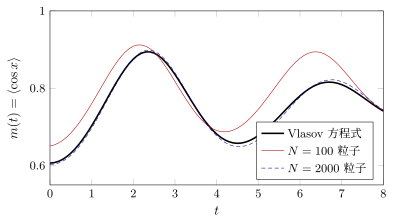
図 6.1 1次元の平均場系(∇W=sinx)における凝集度 m(t)。N 粒子系は Vlasov 解のまわりで揺らぎ、揺らぎは N−1/2 程度で小さくなる。
例題 6.2 自由運動での W1 の伸び ★★
オリジナル1次元(d=1)で相互作用のない場合(W=0、L=0)を考える。2点の経験測度
μ0=21(δ(0,0)+δ(1,0)),ν0=21(δ(0,0.1)+δ(1,0.1))
をとる(点は (x,v) の順。ν0 は μ0 の2粒子に同じ速度 0.1 を与えたもの)。
- (1) W1(μ0,ν0) を、2通りの対応付けのコストを比べて求めよ。また全変動距離の意味では2つの測度が最大値 2 だけ離れていることを確かめよ。
- (2) 0≤t≤10 で W1(μt,νt)=0.1(1+t) となることを示せ。
- (3) Dobrushin の評価 e(1+2L)tW1(μ0,ν0) と t=3 で比べ、評価の指数の「1」が何に由来するかを述べよ。
解答
(1) 点の数が同じ経験測度どうしなので、W1 は対応付けの最小コストである。番号どおりに組むと各組のずれは ∣0−0∣+∣0−0.1∣=0.1 で、平均 0.1。入れ替えて組むと各組のずれは 1+0.1=1.1 で、平均 1.1。よって W1(μ0,ν0)=0.1。一方、μ0 の2点と ν0 の2点は1つも重ならないので、μ0 が確率 1 を置く集合に ν0 は確率 0 しか置かず、全変動距離は 2 になる。速度がわずか 0.1 違うだけの2つの配置を「最大限に違う」と判定する距離では、平均場極限の誤差を測れない。
(2) W=0 なので各点は x(t)=x+vt で等速に動く。μt の点は (0,0)、(1,0) のまま、νt の点は (0.1t,0.1)、(1+0.1t,0.1) になる。番号どおりの対応のコストは各組 0.1t+0.1 で、平均 0.1(1+t)。入れ替えた対応のコストは21[(1+0.1t+0.1)+(∣1−0.1t∣+0.1)] で、0≤t≤10 では ∣1−0.1t∣=1−0.1t だから 1.1。0.1(1+t)≤1.1 は t≤10 と同値なので、この範囲では最小値は 0.1(1+t) である。
(3) L=0 のとき評価は et×0.1 で、t=3 では 2.01。実際の値は 0.1×4=0.4 である。指数の「1」は、相互作用がなくても位置のずれが速度のずれから ∣x−x′∣+t∣v−v′∣ と時間に比例して育つ(相空間の剪断)ことから来ている。定理の証明 (iii) はこの1次の増え方を Grönwall の不等式で et に置き換えたので、自由運動に対しても評価は緩い。相互作用の寄与 2L のうち一方は自分の位置のずれ、もう一方は他の粒子の位置のずれの平均 D(t) から来る(検算スクリプト)。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
