tecktom.com

構成と描像は別の軸

2026年10月17日10分で読めますAI生成教科書『虎の巻』第1部 第1章 この巻で扱う構成方法とその長所と短所
目次
  1. 描像とは何か
  2. 共通例題②を2つの描像で解く
  3. 木下の層

AI 生成・木下が未勉強

量子力学の様々な構成方法 第1部 第1章 §1.1.4 ★★ Schrödinger・Heisenberg・相互作用の描像は、1つの構成の中で時間依存をどこに置くかの選択で、構成の選択とは独立

描像とは何か

「Heisenberg の行列力学」と「Heisenberg 描像」、「Schrödinger の波動力学」と「Schrödinger 描像」は名前が似ているので、構成と描像は混同されやすい。描像は、基準の構成の中で、時間発展の演算子 U^(t)=e−iH^t/ℏ\hat U(t)=\mathrm{e}^{-\mathrm{i}\hat Ht/\hbar} を状態の側に置くか、物理量の側に置くかの選び方である。期待値は

⟨ψ(t)∣A^∣ψ(t)⟩=⟨ψ∣U^(t)†A^ U^(t)∣ψ⟩(1.1.4)\langle \psi(t) | \hat A | \psi(t) \rangle =\langle \psi | \hat U(t)^\dagger\hat A\,\hat U(t) | \psi \rangle\tag{1.1.4}

と2通りに書け、左辺の読み方が Schrödinger 描像(状態 ∣ψ(t)⟩=U^(t)∣ψ⟩| \psi(t) \rangle =\hat U(t)| \psi \rangle が動き、物理量は止まっている)、右辺の読み方が Heisenberg 描像(状態 ∣ψ⟩| \psi \rangle は止まり、物理量 A^H(t)=U^†A^U^\hat A_H(t)=\hat U^\dagger\hat A\hat U が動く)である。H^=H^0+V^\hat H=\hat H_0+\hat V と分けて、H^0\hat H_0 による時間発展だけを物理量に移し、残りを状態に残すのが相互作用描像である。どの描像でも式 (1.1.4) の値は同じなので、描像の選び方は予言を変えない。

これに対し構成は、そもそも何を出発点の対象に置くか(ベクトルか、行列か、作用か、分布か)の選択である。したがって構成と描像は表の2つの軸として独立に選べる。たとえば密度行列の構成にも Schrödinger 描像(ρ^(t)\hat\rho(t) が動く)と Heisenberg 描像(物理量が動く)があり、経路積分にも、状態の伝播を書く書き方と、演算子の時間順序積の期待値を書く書き方がある。行列力学は歴史的に Heisenberg 描像で書かれたが、行列力学の構成で Schrödinger 描像を使うこともできる(状態を ∣n⟩| n \rangle の基底での成分の列ベクトルとして動かせばよい)。

表 1.1.3 構成と描像の2つの軸。行が構成、列が描像で、どの組み合わせも使える
構成Schrödinger 描像Heisenberg 描像相互作用描像
状態ベクトル∣ψ(t)⟩=U^∣ψ⟩| \psi(t) \rangle =\hat U| \psi \rangleA^H(t)=U^†A^U^\hat A_H(t)=\hat U^\dagger\hat A\hat UH^0\hat H_0 の分だけ物理量へ
行列力学成分の列 cn(t)c_n(t) を動かす行列 Amn(t)=Amnei(Em−En)t/ℏA_{mn}(t)=A_{mn}\mathrm{e}^{\mathrm{i}(E_m-E_n)t/\hbar}摂動論の標準形
密度行列ρ^(t)=U^ρ^ U^†\hat\rho(t)=\hat U\hat\rho\,\hat U^\daggerTr⁡(ρ^ A^H(t))\operatorname{Tr}(\hat\rho\,\hat A_H(t))Lindblad 方程式の導出に使う
位相空間W(x,p,t)W(x,p,t) を Moyal 方程式で動かす物理量の Weyl 記号を動かす回転座標系の WW
経路積分伝播関数 KK で振幅を運ぶ時間順序積の期待値摂動展開(Feynman 図)

共通例題②を2つの描像で解く

共通例題②の Rabi 振動を、Schrödinger 描像と Heisenberg 描像の両方で解き、同じ答えが出ることを確かめる。H^=−ℏΔ2σz−ℏΩ2σx\hat H=-\frac{\hbar\Delta}{2}\sigma_z-\frac{\hbar\Omega}{2}\sigma_x を、単位ベクトル n=(Ω,0,Δ)/Ω′\bm{n}=(\Omega,0,\Delta)/\Omega' を使って H^=−ℏΩ′2n⋅σ\hat H=-\frac{\hbar\Omega'}{2}\bm{n}\cdot\bm{\sigma} と書く。(n⋅σ)2=1(\bm{n}\cdot\bm{\sigma})^2=1 なので指数関数の展開が cos と sin にまとまり、

U^(t)=eiΩ′t n⋅σ/2=cos⁡Ω′t2+isin⁡Ω′t2 n⋅σ(1.1.5)\hat U(t)=\mathrm{e}^{\mathrm{i}\Omega't\,\bm{n}\cdot\bm{\sigma}/2}=\cos\frac{\Omega't}{2}+\mathrm{i}\sin\frac{\Omega't}{2}\,\bm{n}\cdot\bm{\sigma}\tag{1.1.5}

となる。以下 c=cos⁡(Ω′t/2)c=\cos(\Omega't/2)、s=sin⁡(Ω′t/2)s=\sin(\Omega't/2) と書く。

Schrödinger 描像では、状態 U^(t)∣g⟩\hat U(t)| g \rangle の ∣e⟩| e \rangle 成分を求める。⟨e∣σx∣g⟩=1\langle e | \sigma_x | g \rangle =1、⟨e∣σz∣g⟩=0\langle e | \sigma_z | g \rangle =0、⟨e∣g⟩=0\langle e | g \rangle =0 なので⟨e∣U^(t)∣g⟩=is nx\langle e | \hat U(t) | g \rangle =\mathrm{i} s\,n_x で、

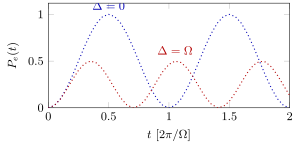
Pe(t)=∣⟨e∣U^(t)∣g⟩∣2=nx2s2=(ΩΩ′)2sin⁡2Ω′t2(1.1.6)P_e(t)=\lvert \langle e | \hat U(t) | g \rangle \rvert ^2=n_x^2s^2=\Bigl(\frac{\Omega}{\Omega'}\Bigr)^2\sin^2\frac{\Omega't}{2}\tag{1.1.6}

を得る。

Heisenberg 描像では、∣e⟩| e \rangle への射影 ∣e⟩⟨e∣=(1+σz)/2| e \rangle \langle e |=(1+\sigma_z)/2 を動かす。σz,H(t)=U^†σzU^\sigma_{z,H}(t)=\hat U^\dagger\sigma_z\hat U を計算するには、[σz, n⋅σ]=nx[σz, σx]=2inxσy\left[\sigma_z,\,\bm{n}\cdot\bm{\sigma}\right]=n_x\left[\sigma_z,\,\sigma_x\right]=2\mathrm{i} n_x\sigma_y と、Pauli 行列の恒等式 (n⋅σ)σz(n⋅σ)=2nz n⋅σ−σz(\bm{n}\cdot\bm{\sigma})\sigma_z(\bm{n}\cdot\bm{\sigma})=2n_z\,\bm{n}\cdot\bm{\sigma}-\sigma_z を使う。

σz,H(t)=(c−is n⋅σ) σz (c+is n⋅σ)=c2σz+ics[σz, n⋅σ]+s2(2nz n⋅σ−σz)\sigma_{z,H}(t)=(c-\mathrm{i} s\,\bm{n}\cdot\bm{\sigma})\,\sigma_z\,(c+\mathrm{i} s\,\bm{n}\cdot\bm{\sigma}) =c^2\sigma_z+\mathrm{i} cs\left[\sigma_z,\,\bm{n}\cdot\bm{\sigma}\right]+s^2(2n_z\,\bm{n}\cdot\bm{\sigma}-\sigma_z)

で、c2−s2=cos⁡Ω′tc^2-s^2=\cos\Omega't、2cs=sin⁡Ω′t2cs=\sin\Omega't を使って整理すると

σz,H(t)=cos⁡(Ω′t) σz−sin⁡(Ω′t) nxσy+2s2nz(nxσx+nzσz)(1.1.7)\sigma_{z,H}(t)=\cos(\Omega't)\,\sigma_z-\sin(\Omega't)\,n_x\sigma_y+2s^2n_z(n_x\sigma_x+n_z\sigma_z)\tag{1.1.7}

となる。止まっている状態 ∣g⟩| g \rangle では ⟨σx⟩=⟨σy⟩=0\langle \sigma_x \rangle =\langle \sigma_y \rangle =0、⟨σz⟩=−1\langle \sigma_z \rangle =-1 なので

⟨g∣σz,H(t)∣g⟩=−cos⁡Ω′t−2s2nz2=−(1−2s2)−2s2nz2=−1+2s2nx2\langle g | \sigma_{z,H}(t) | g \rangle =-\cos\Omega't-2s^2n_z^2=-(1-2s^2)-2s^2n_z^2=-1+2s^2n_x^2

(nx2+nz2=1n_x^2+n_z^2=1 を使った)。したがって Pe(t)=⟨g∣(1+σz,H(t))/2∣g⟩=nx2s2P_e(t)=\langle g | (1+\sigma_{z,H}(t))/2 | g \rangle =n_x^2s^2 で、式 (1.1.6) と一致する。

2つの計算は、同じ U^\hat U を状態に掛けるか、物理量の両側から挟むかの違いだけである。Schrödinger 描像は1つの確率を出すのに短く、Heisenberg 描像は σz,H(t)\sigma_{z,H}(t) という演算子を1度求めれば、どの初めの状態についても期待値が出せる。Heisenberg 描像の式 (1.1.7) は、Bloch ベクトル r=⟨σ⟩\bm{r}=\langle \bm{\sigma} \rangle が軸 n\bm{n} のまわりを角速度 Ω′\Omega' で回る運動を、演算子の言葉で書いたものになっている。

図

図 1.1.2 共通例題②の Rabi 振動 Pe(t)=(Ω/Ω′)2sin⁡2(Ω′t/2)P_e(t)=(\Omega/\Omega')^2\sin^2(\Omega't/2)(厳密解なので点線)。共鳴 Δ=0\Delta=0 では完全に反転し、Δ=Ω\Delta=\Omega では振幅が 1/21/2 に下がり、周期が 1/21/\sqrt2 倍に短くなる。2つの描像のどちらで計算してもこの曲線になる。

例題 1.1.4 離調のある Rabi 振動 ★★

オリジナル共通例題②で Ω/2π=1 MHz\Omega/2\pi=1\,\mathrm{MHz}、Δ=Ω\Delta=\Omega とする。

  1. (1) Ω′\Omega' を Ω\Omega で表し、Pe(t)P_e(t) の最大値を求めよ。
  2. (2) ∣g⟩| g \rangle から出発して PeP_e が初めて最大になる時刻を求めよ。
  3. (3) 相互作用描像を H^0=−ℏΔ2σz\hat H_0=-\frac{\hbar\Delta}{2}\sigma_z で作ると、∣e⟩| e \rangle 成分の振幅は Schrödinger 描像の振幅と位相因子だけ違うことを示し、Pe(t)P_e(t) が同じになることを確かめよ。
解答

(1) Ω′=Ω2+Ω2=2 Ω\Omega'=\sqrt{\Omega^2+\Omega^2}=\sqrt2\,\Omega で、最大値は (Ω/Ω′)2=1/2(\Omega/\Omega')^2=1/2。

(2) sin⁡2(Ω′t/2)=1\sin^2(\Omega't/2)=1 となる最初の時刻は Ω′t/2=π/2\Omega't/2=\pi/2、すなわち t=π/Ω′=π/(2×2π×106 s−1)=1/(22) μs≈0.354 μst=\pi/\Omega'=\pi/(\sqrt2\times2\pi\times10^6\,\mathrm{s^{-1}})=1/(2\sqrt2)\,\mu\mathrm s\approx0.354\,\mu\mathrm s。

(3) 相互作用描像の状態は ∣ψI(t)⟩=U^0(t)†∣ψ(t)⟩| \psi_I(t) \rangle =\hat U_0(t)^\dagger| \psi(t) \rangle、U^0(t)=eiΔtσz/2\hat U_0(t)=\mathrm{e}^{\mathrm{i}\Delta t\sigma_z/2} である。U^0†\hat U_0^\dagger は σz\sigma_z の関数なので ∣e⟩| e \rangle と ∣g⟩| g \rangle を混ぜず、⟨e∣U^0(t)†=e−iΔt/2⟨e∣\langle e |\hat U_0(t)^\dagger=\mathrm{e}^{-\mathrm{i}\Delta t/2}\langle e | となる。したがって ⟨e∣ψI(t)⟩=e−iΔt/2⟨e∣ψ(t)⟩\langle e | \psi_I(t) \rangle =\mathrm{e}^{-\mathrm{i}\Delta t/2}\langle e | \psi(t) \rangle で、絶対値の2乗は変わらず、Pe(t)P_e(t) は式 (1.1.6) と同じになる。相互作用描像は、H^0\hat H_0 で決まる速い位相の回転を状態から取り除いた描像であり、確率には影響しない。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ