tecktom.com

Born の規則と射影:何が出て、測った後どうなるか

2026年10月17日8分で読めますAI生成教科書『虎の巻』第1部 第2章 基準:状態ベクトルと演算子の公理
目次
  1. 不確定性関係
  2. 木下の層

AI 生成・木下が未勉強

量子力学の様々な構成方法 第1部 第2章 §1.2.3 ★★★ 確率を決める Q3 と測定の後の状態を決める Q4 は別の公理で、第4部と第9部で別々に導き直される

定義 1.2.5(公理 Q3(Born の規則))

状態 ∣ψ⟩| \psi \rangle で観測量 A^=∑aaP^a\hat A=\sum_aa\hat P_a を測ったとき、値 aa を得る確率は

Pr⁡(a)=⟨ψ∣P^a∣ψ⟩=∥P^a∣ψ⟩∥2(1.2.4)\Pr(a)=\langle \psi | \hat P_a | \psi \rangle =\lVert \hat P_a| \psi \rangle \rVert ^2\tag{1.2.4}

である。固有値 aa に縮退がなく固有ベクトルが ∣a⟩| a \rangle なら Pr⁡(a)=∣⟨a∣ψ⟩∣2\Pr(a)=\lvert \langle a | \psi \rangle \rvert ^2。連続スペクトルでは確率密度になり、位置ならPr⁡(x∈[x,x+dx])=∣⟨x∣ψ⟩∣2dx\Pr(x\in[x,x+\mathrm{d} x])=\lvert \langle x | \psi \rangle \rvert ^2\mathrm{d} x である。

射影の性質 (1.2.2) から Pr⁡(a)≥0\Pr(a)\ge0、∑aPr⁡(a)=⟨ψ∣1^∣ψ⟩=1\sum_a\Pr(a)=\langle \psi | \hat1 | \psi \rangle =1 なので、(1.2.4) は確かに確率分布である。平均値(期待値)は

⟨A^⟩=∑aaPr⁡(a)=⟨ψ∣A^∣ψ⟩(1.2.5)\langle \hat A \rangle =\sum_aa\Pr(a)=\langle \psi | \hat A | \psi \rangle\tag{1.2.5}

で、分散は (ΔA)2=⟨A^2⟩−⟨A^⟩2(\Delta A)^2=\langle \hat A^2 \rangle -\langle \hat A \rangle ^2 である。Born の規則は M. Born が散乱の論文の脚注で、確率が振幅の2乗に比例すると述べたのが始まりである1M. Born, Z. Phys. 37, 863 (1926)。下の脚注へ。

定義 1.2.6(公理 Q4(射影の公理))

値 aa を得た直後の状態は

∣ψ⟩ ⟼ P^a∣ψ⟩∥P^a∣ψ⟩∥(1.2.6)| \psi \rangle \ \longmapsto\ \frac{\hat P_a| \psi \rangle }{\lVert \hat P_a| \psi \rangle \rVert }\tag{1.2.6}

である。

固有値 aa が縮退しているとき、(1.2.6) は固有空間の中の成分の比と相対位相を保つ。この形を Lüders が定式化したので、Lüders の規則とも呼ぶ2G. Lüders, Ann. Phys. (Leipzig) (6) 8, 322 (1951)。下の脚注へ。すぐにもう一度同じ観測量を測ると、P^a2=P^a\hat P_a^2=\hat P_a なので確率 11 で同じ aa が出る(再現性)。

Q4 は Q3 とは独立な公理である。Q3 は測定値の分布だけを決め、測った後の系がどうなるかについては何も言わない。実際、光子を検出器で吸収する測定のように、測った後の状態が (1.2.6) にならない測定も現実にある。第4部第5章の Kraus 表示は、Q4 を一般の測定へ広げた形で、射影の公理はその特別な場合として含まれる。
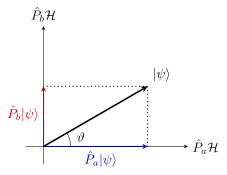
図

図 1.2.1 Born の規則と射影の公理を2次元で描いたもの。∣ψ⟩| \psi \rangle を直交する固有空間に分け、Pr⁡(a)=∥P^a∣ψ⟩∥2=cos⁡2ϑ\Pr(a)=\lVert \hat P_a| \psi \rangle \rVert ^2=\cos^2\vartheta、Pr⁡(b)=sin⁡2ϑ\Pr(b)=\sin^2\vartheta。値 aa が出たら、状態は横軸の向きの単位ベクトル(青の矢印を規格化したもの)に置き換わる。

不確定性関係

交換しない観測量の分散には下限がある。

定理 1.2.7(Robertson の不等式 ★★)

任意の状態 ∣ψ⟩| \psi \rangle(A^∣ψ⟩\hat A| \psi \rangle、B^∣ψ⟩\hat B| \psi \rangle が定義される)について

ΔA ΔB ≥ 12 ∣⟨[A^, B^]⟩∣.(1.2.7)\Delta A\,\Delta B\ \ge\ \frac12\,\lvert \langle \left[\hat A,\,\hat B\right] \rangle \rvert .\tag{1.2.7}

証明

A^′=A^−⟨A^⟩\hat A'=\hat A-\langle \hat A \rangle、B^′=B^−⟨B^⟩\hat B'=\hat B-\langle \hat B \rangle とし、∣f⟩=A^′∣ψ⟩| f \rangle =\hat A'| \psi \rangle、∣g⟩=B^′∣ψ⟩| g \rangle =\hat B'| \psi \rangle と置く。∥f∥2=(ΔA)2\lVert f\rVert ^2=(\Delta A)^2、∥g∥2=(ΔB)2\lVert g\rVert ^2=(\Delta B)^2 である。Cauchy–Schwarz の不等式から (ΔA)2(ΔB)2≥∣⟨f∣g⟩∣2≥(Im⁡⟨f∣g⟩)2(\Delta A)^2(\Delta B)^2\ge\lvert \langle f | g \rangle \rvert ^2\ge(\operatorname{Im}\langle f | g \rangle )^2。ここで⟨f∣g⟩−⟨g∣f⟩=⟨ψ∣A^′B^′−B^′A^′∣ψ⟩=⟨[A^, B^]⟩\langle f | g \rangle -\langle g | f \rangle =\langle \psi | \hat A'\hat B'-\hat B'\hat A' | \psi \rangle =\langle \left[\hat A,\,\hat B\right] \rangle で、左辺は 2iIm⁡⟨f∣g⟩2\mathrm{i}\operatorname{Im}\langle f | g \rangle に等しい。よって (Im⁡⟨f∣g⟩)2=14∣⟨[A^, B^]⟩∣2(\operatorname{Im}\langle f | g \rangle )^2=\frac14\lvert \langle \left[\hat A,\,\hat B\right] \rangle \rvert ^2 となり、(1.2.7) を得る。

位置と運動量では (1.2.3) から Δx Δp≥ℏ/2\Delta x\,\Delta p\ge\hbar/2 である3H. P. Robertson, Phys. Rev. 34, 163 (1929)。下の脚注へ。この不等式は「同じ状態を何度も用意して、半分で A^\hat A、残り半分で B^\hat B を測った」ときの2つの分布の幅の積を押さえるもので、1回の測定の乱し方を述べたものではない。測定による乱れは Q4 から別に計算する。次の例題がその計算である。

例題 1.2.3 途中で測ると結果が変わる ★★★

オリジナルスピン ½ を ∣↑⟩| \uparrow \rangle に用意し、まず n⋅σ\bm{n}\cdot\bm{\sigma}(n\bm{n} は zz 軸から角 θ\theta だけ傾いた向き、例題 1.2.2)を測り、次に σz\sigma_z を測る。

  1. (1) 最後に σz=−1\sigma_z=-1 が出る確率を θ\theta で表せ。途中の測定の結果は記録しないものとする。
  2. (2) 途中の測定をしない場合と比べ、θ=π/2\theta=\pi/2(σx\sigma_x を挟む)のときの値を求めよ。
解答

(1) 途中で ±1\pm1 が出る確率は、例題 1.2.2 から ⟨↑∣P^±∣↑⟩=12(1±cos⁡θ)\langle \uparrow | \hat P_\pm | \uparrow \rangle =\frac12(1\pm\cos\theta)。+1+1 が出た後の状態は Q4 から n\bm{n} の向きの上向きの状態 ∣+n⟩| +\bm{n} \rangle で、そこから σz=−1\sigma_z=-1 が出る確率は ∣⟨↓∣+n⟩∣2=⟨+n∣P^z,↓∣+n⟩=12(1−cos⁡θ)\lvert \langle \downarrow | +\bm{n} \rangle \rvert ^2=\langle +\bm{n} | \hat P_{z,\downarrow} | +\bm{n} \rangle =\frac12(1-\cos\theta)。−1-1 が出た後は ∣−n⟩| -\bm{n} \rangle で、そこから σz=−1\sigma_z=-1 が出る確率は 12(1+cos⁡θ)\frac12(1+\cos\theta)。途中の結果で場合分けして足すと

Pr⁡(↓)=12(1+cos⁡θ)⋅12(1−cos⁡θ)+12(1−cos⁡θ)⋅12(1+cos⁡θ)=12(1−cos⁡2θ)=sin⁡2θ2.\Pr(\downarrow)=\frac12(1+\cos\theta)\cdot\frac12(1-\cos\theta)+\frac12(1-\cos\theta)\cdot\frac12(1+\cos\theta)=\frac12(1-\cos^2\theta)=\frac{\sin^2\theta}{2}.

(2) 途中で測らなければ ∣↑⟩| \uparrow \rangle のまま σz\sigma_z を測るので Pr⁡(↓)=∣⟨↓∣↑⟩∣2=0\Pr(\downarrow)=\lvert \langle \downarrow | \uparrow \rangle \rvert ^2=0。θ=π/2\theta=\pi/2 では Pr⁡(↓)=1/2\Pr(\downarrow)=1/2 になる。θ=0\theta=0 と θ=π\theta=\pi では途中の測定が σz\sigma_z と両立する(±σz\pm\sigma_z そのもの)ので 00 に戻る。途中の測定の結果を読まなくても、測定をしたという事実だけで状態が射影されて分布が変わる。この「読まない測定」は第4部で密度行列の変化 ρ^↦∑±P^±ρ^P^±\hat\rho\mapsto\sum_\pm\hat P_\pm\hat\rho\hat P_\pm として書き直される。

1 M. Born, Z. Phys. 37, 863 (1926)。

2 G. Lüders, Ann. Phys. (Leipzig) (6) 8, 322 (1951)。

3 H. P. Robertson, Phys. Rev. 34, 163 (1929)。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ