解析力学から様々な理論分野を組み立てる 第1部 第6章 §1.6.3 ★★★ L=T−V に乗数を足すと、Newton の運動方程式に拘束力 λ∇Φ を足した形が出る。乗数は拘束を2回微分して状態の関数として決まる
乗数は拘束力
L=∑j21mjx˙j2−V(x) を直交座標で書くと、定理 1.6.1 の式 (1.6.8) は
mjx¨j=−∂xj∂V+a=1∑kλa∂xj∂Φa(1.6.9)
になる。これを Lagrange の第1種の方程式と呼ぶ。右辺の第1項はポテンシャルの力、第2項はそれ以外の力で、拘束を保つために働く力、すなわち拘束力である。拘束力 ∑aλa∇Φa は拘束面の法線の向き(∇Φa の向き)を向き、その大きさを決めるのが乗数である。一般化座標で拘束を消した Euler–Lagrange 方程式(これを第2種の方程式と呼ぶ)には、この項は現れない。
振り子で確かめる
長さ l の振り子を、鉛直下向きを y 軸にとって直交座標 (x,y) で書く。ポテンシャルは V=−mgy、拘束は計算を簡単にするため 21 を付けて
L=21m(x˙2+y˙2)+mgy,Φ=21(x2+y2−l2)=0
とする。式 (1.6.9) は
mx¨=λx,my¨=mg+λy(1.6.10)
で、未知数は x,y,λ の3つ、式は拘束を合わせて3本ある。
乗数を求めるには拘束を時間で2回微分する。Φ=0 が常に成り立つので Φ˙=xx˙+yy˙=0、もう一度微分して xx¨+yy¨+x˙2+y˙2=0 である。ここに式 (1.6.10) の加速度を入れると mλ(x2+y2)+gy+v2=0(v2=x˙2+y˙2)となり、x2+y2=l2 を使って
λ=−l2m(v2+gy)(1.6.11)
を得る。乗数は位置と速度の関数として決まり、加速度を含まない。拘束力は λ(x,y) で、λ<0 なので支点の向きを向く。その大きさ、すなわち糸の張力は、鉛直からの角度を θ(y=lcosθ)として
Ft=∣λ∣l=lmv2+mgcosθ(1.6.12)
になる。一般化座標 θ だけで書いた Euler–Lagrange 方程式 lθ¨=−gsinθ からは張力は出てこない。第1種の方程式を解けば、運動と同時に張力も求まる。
水平の位置(θ=π/2)から静かに放すと、エネルギー保存から v2=2glcosθ なので Ft=3mgcosθ となり、最下点の張力は重さの3倍になる(図 1.6.2)。第1種の方程式 (1.6.10) を λ に式 (1.6.11) を入れて数値で積分すると、拘束は自動的に保たれ(l=1m で 0.8s 積分して x2+y2−l2 のずれは 10−7 以下)、張力も 3mgcosθ に一致する。
拘束を2回微分した式だけを解くと
乗数を決めるのに使ったのは Φ¨=0 で、Φ=0 と Φ˙=0 は初期条件として与えただけである。数値計算では丸め誤差で Φ と Φ˙ が少しずつずれ、ずれは時間とともに積み上がる。長い時間の計算では、ずれを引き戻す項を足すか、一般化座標に直して解くのが普通である。
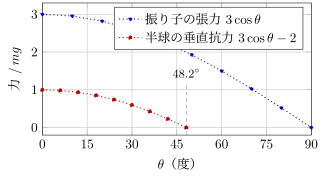
図 1.6.2 乗数から求めた拘束力の大きさ(厳密な式なので点線)。青:水平から放した振り子の張力(θ は鉛直下向きから)。赤:半球の頂上から滑り出した質点の垂直抗力(θ は鉛直上向きから。例題 1.6.3)。垂直抗力が 0 になる cosθ=2/3 で質点は面を離れる
拘束は硬いばねの極限
本物の糸や棒は少しだけ伸び縮みする。糸を、自然長 l・ばね定数 k のとても硬いばねと考えると、拘束力は −k(r−l) というばねの力で、k→∞ でばねの伸びは 0 に、力は有限の値に近づく。理想的な拘束は、この極限を最初から取ったものである。振り子で確かめると、水平の位置から自然長・速度 0 で放したとき、k/m=104s−2 と 106s−2 では、剛体の振り子の角度との差(0.6s まで)が k を100倍にすると1桁以上小さくなる。ただし極限の取り方には注意が要る。始めにばねの向きの振動を励起してしまうと、その速い振動のエネルギーが遅い運動に影響を残しうる。拘束を極限として正当化する話は、時間のスケールが分かれた系の極限の問題で、第V巻で扱う。
近似の裏付け
型 B(極限) | 小さいもの g/l/k/m→0(拘束の向きの振動が運動に比べて十分速い) | 証明 要確認(初めに拘束の向きの速度が 0 であることなど、極限で理想的な拘束の運動が得られるための前提を原論文で確かめていない) | 行き先 近似の数理 第7章
例題 1.6.3 半球から滑り落ちる質点はどこで離れるか ★★★
オリジナル半径 R の滑らかな半球を伏せて置き、その頂上に質量 m の質点を置いてわずかに押した。質点は鉛直面内を滑り下りる。鉛直上向きを z 軸、水平を x 軸とし、拘束を Φ=21(x2+z2−R2)=0 とする。
- (1) 第1種の方程式を書き、拘束を2回微分して乗数 λ を位置と速さ v で表せ。
- (2) 鉛直からの角度を θ(z=Rcosθ)とし、エネルギー保存を使って垂直抗力 N を θ の関数で求めよ。
- (3) 質点が面を離れる角度と高さを求めよ。
解答
(1) L=21m(x˙2+z˙2)−mgz に λΦ を足して
mx¨=λx,mz¨=−mg+λz.
xx¨+zz¨+v2=0 に入れると mλR2−gz+v2=0、よって λ=R2m(gz−v2)。
(2) 拘束力 λ(x,z) の大きさは ∣λ∣R で、λ>0 なら外向き(面が質点を押す向き)である。外向きの垂直抗力はN=λR=m(gcosθ−v2/R)。頂上で速さ 0 から滑り出したので、エネルギー保存から v2=2gR(1−cosθ)。よって
N=mg(3cosθ−2).
拘束力は仕事をしないので(1.6.4節)、エネルギー保存をそのまま使えた。
(3) 面は質点を押すことしかできないので、N≥0 の間だけ拘束が成り立つ。N=0 となるのは cosθ=2/3、すなわち θ=48.2∘ で、このときの高さは z=2R/3 である。それより先では式の上の λ が負、つまり面が質点を引き寄せる必要があり、実際には質点は面を離れて放物運動に移る。乗数の符号を見ることで、拘束がいつまで成り立つかが分かる。拘束を消して θ だけで書いた方程式から、この判定をすることはできない。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
