解析力学から様々な理論分野を組み立てる 第2部 第13章 §2.13.1 ★★ 曲がった面は1枚の座標で覆えないことがあり、何枚かの座標を滑らかな取り替えで貼り合わせたものとして扱う
第2部第12章では、作用 −mc∫ds の ημν を gμν(x) に替えて Euler–Lagrange 方程式を書き、測地線方程式と Christoffel 記号 Γρμν を出した(第2部第12章)。そこで2つのことが説明されないまま残った。1つは、平坦な平面でも極座標では Γ=0 になり、Γ そのものは重力の有無を判定しないこと。もう1つは、計量の成分が座標の取り替えでどう変わるか、である。この章は物理を一度離れ、この2つに答える数学の道具だけを作る。第1部第3章・第4章で変分法の数学を物理より先に1周させたのと同じ組み立てで、選ぶ L の代わりに「作る道具」を1節に1つずつ置く。
作る道具は5つある。第一に、曲がった面を座標の貼り合わせとして扱う多様体と座標の取り替え。第二に、各点で速度の向きを表す接ベクトルと、関数の勾配を表す余接ベクトル。この2つは座標の取り替えで逆の向きに変わる。第三に、それらを組み合わせたテンソルと、その代表としての計量。第四に、ベクトルを微分してもテンソルのままにするための共変微分で、その係数が Christoffel 記号になる。第五に、共変微分が0になるようにベクトルを曲線に沿って運ぶ平行移動で、測地線は「接ベクトルを平行移動しながら進む曲線」として第2部第12章と同じ方程式に戻る。
例はすべて平面の極座標と半径 a の球面で作る。どちらも図に描けて、検算が手でできるからである。最後に、学部の授業で覚えた極座標の加速度 r¨−rθ˙2 と球座標のラプラシアンが、この章の共変微分の特別な場合であることを確かめる。この章では上下に1回ずつ現れるギリシャ添字について和をとる。添字は n 次元の多様体で 1,…,n(時空では 0,…,3)を走る。
座標の貼り合わせ
半径 a の球面を考える。普通は極角と方位角 (θ,φ) で点を指定するが、この座標は北極 θ=0 と南極 θ=π で破綻する。極では φ が決まらず、φ=0 と φ=2π の継ぎ目でも値が飛ぶ。これは座標の選び方の問題ではない。球面全体を、1枚の平面の領域へ連続かつ1対1に写すことはできない(球面は閉じていて、平面の開いた領域とは位相が違う)。そこで球面を何枚かの重なり合う部分に分け、それぞれに座標を貼る。
定義 2.13.1(多様体)
集合 M が、重なりを許す部分集合 U1,U2,… で覆われ、各 Ui から Rn の開集合への1対1の写像(座標または座標近傍)x(i):Ui→Rn が与えられているとする。2つの座標の重なり Ui∩Uj で、取り替え x(j)∘x(i)−1 が何回でも微分できて、逆写像も微分できるとき、M を n 次元の多様体と呼ぶ。
この定義が言っているのは、「各点のまわりでは n 個の数で点を指定でき、2つの指定の仕方は滑らかに行き来できる」ということだけである。M がより大きな空間に置かれているかどうかは問わない。球面は3次元空間の中に置いて想像できるが、時空の多様体には外側の空間が無い。したがって、この章で作る道具はすべて、座標とその取り替えだけを使って定義する。外の空間に頼った定義(「接平面は球に接する平面」など)は、時空には持ち込めないからである。
取り替えの Jacobi 行列
1つの座標近傍の中で、古い座標 xμ と新しい座標 x′μ が x′μ=x′μ(x) で結ばれているとする。微分の連鎖律から
dx′μ=∂xν∂x′μdxν,∂xλ∂x′μ∂x′ν∂xλ=δμν(2.13.1)
が成り立つ。∂x′μ/∂xν を並べた行列がJacobi 行列で、2つ目の式はその逆行列が ∂xλ/∂x′ν であることを言っている。取り替えが滑らかで逆も滑らかなので、Jacobi 行列は各点で正則である。
平面の直交座標 (X,Y) と極座標 (r,θ) では X=rcosθ, Y=rsinθ なので
∂(r,θ)∂(X,Y)=(cosθsinθ−rsinθrcosθ),∂(X,Y)∂(r,θ)=(cosθ−sinθ/rsinθcosθ/r)(2.13.2)
で、行列式は r である。r=0 で行列式が0になるので、極座標は原点では座標として使うことができない。球面の (θ,φ) が極で破綻するのと同じ事情である。
例題 2.13.1 立体射影で球面を2枚の座標で覆う ★★
オリジナル半径 a の球面の中心を原点に置き、赤道面を z=0 とする。北極 N=(0,0,a) から球面上の点 P を通る直線が赤道面と交わる点を (u,v,0) とし、(u,v) を P の座標とする(北極からの立体射影)。南極 S=(0,0,−a) から同じことをした点を (u′,v′) とする。
- (1) P の極角を θ、方位角を φ とする。(u,v)=ρ(cosφ,sinφ)、(u′,v′)=ρ′(cosφ,sinφ) と書くとき、ρ=acot(θ/2), ρ′=atan(θ/2) を示せ。それぞれの座標が球面のどの点で使えないかを答えよ。
- (2) 両方の座標が使える部分で、取り替え (u,v)↦(u′,v′) を求め、その Jacobi 行列式を計算せよ。
- (3) a=1, θ=120∘, φ=45∘ の点で u と u′ を数値で求めよ。
解答
(1) P=(asinθcosφ,asinθsinφ,acosθ) である。方位角 φ の半平面の中で考えると、N=(0,a) と P=(asinθ,acosθ) を通る直線は、横軸 z=0 と
ρ=1−cosθasinθ=2sin2(θ/2)2asin(θ/2)cos(θ/2)=acot2θ
で交わる。S=(0,−a) から引いた直線では分母が 1+cosθ=2cos2(θ/2) になり、ρ′=atan(θ/2) を得る。北極からの射影は θ→0 で ρ→∞ になるので、北極 N だけで使うことができない。南極からの射影は南極 S だけで使うことができない。どちらも (θ,φ) と違って極の周りの φ の継ぎ目を持たず、2枚で球面全体を覆う。
(2) (1) から ρρ′=a2cot(θ/2)tan(θ/2)=a2 で、向き (cosφ,sinφ) は共通なので
u′=u2+v2a2u,v′=u2+v2a2v
である(N と S を除いた所、つまり u2+v2=0 で定義される)。偏微分は ∂u′/∂u=a2(v2−u2)/(u2+v2)2, ∂u′/∂v=−2a2uv/(u2+v2)2 などで、
det∂(u,v)∂(u′,v′)=(u2+v2)4a4[(v2−u2)(u2−v2)−4u2v2]=−(u2+v2)2a4
となる。0にならないので取り替えは滑らかで逆も滑らかである。符号が負なのは、北から見た射影と南から見た射影で面の向きが逆になるためである。同じ式をもう一度当てると a2u′/(u′2+v′2)=u となり、逆の取り替えも同じ形をしている。
(3) ρ=cot60∘=0.577, ρ′=tan60∘=1.73 なので u=0.577cos45∘=0.408, u′=1.73cos45∘=1.22 である。この点は南半球にあるので北からの射影は赤道の円 ρ=a の内側に、南からの射影は外側に落ちる。
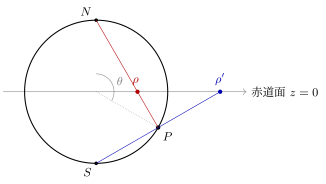
図 2.13.1 立体射影(例題 2.13.1)を方位角 φ の半平面で切った断面。θ=120∘ の点 P を、北極 N から射影すると ρ=acot(θ/2)、南極 S から射影すると ρ′=atan(θ/2) に落ち、ρρ′=a2 を満たす
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
