tecktom.com

完全正値性と Stinespring の定理

2026年10月17日12分で読めますAI生成教科書『虎の巻』第4部 第5章 開放系:CPTP 写像・Kraus 表示・Lindblad 方程式
目次
  1. 正値なだけでは足りない
  2. Choi 行列と3つの同値
  3. Kraus 表示の自由度
  4. 木下の層

AI 生成・木下が未勉強

量子力学の様々な構成方法 第4部 第5章 §4.5.2 ★★★ 物理的な写像の条件は正値性でなく完全正値性で、Choi 行列が半正定値であることと同じ。完全正値でトレースを保つ写像(CPTP 写像)は、Kraus 表示を持つものと、環境とのユニタリな相互作用で作れるものに一致する

正値なだけでは足りない

前節の写像は正値を保った。では逆に、正値を保ちトレースを保つ線型写像なら、どれも何かの環境との相互作用で実現できるか。答えは否で、反例は転置 T(ρ^)=ρ^T\mathcal T(\hat\rho)=\hat\rho^{\mathsf T}(ある基底での行列の転置)である。ρ^T\hat\rho^{\mathsf T} の固有値は ρ^\hat\rho の固有値と同じなので、転置は正値もトレースも保つ。量子ビットでは r=(rx,ry,rz)↦(rx,−ry,rz)\bm{r}=(r_x,r_y,r_z)\mapsto(r_x,-r_y,r_z) という Bloch 球の鏡映である。

ところが、系 S が手を触れない参照系 R ともつれている場合を考えると破綻する。R と S が ∣Φ+⟩=(∣ee⟩+∣gg⟩)/2| \Phi^+ \rangle =(| ee \rangle +| gg \rangle )/\sqrt2 にあるとき、S にだけ転置を当てると

(idR⊗T)(∣Φ+⟩⟨Φ+∣)=12∑i,j∣i⟩⟨j∣⊗∣j⟩⟨i∣=12F^(\mathrm{id}_{\mathrm R}\otimes\mathcal T)\big(| \Phi^+ \rangle \langle \Phi^+ |\big)=\frac12\sum_{i,j}| i \rangle \langle j |\otimes| j \rangle \langle i |=\frac12\hat F

になる。F^\hat F は2つの量子ビットを入れ替える演算子(F^∣i⟩∣j⟩=∣j⟩∣i⟩\hat F| i \rangle | j \rangle =| j \rangle | i \rangle)で、反対称な状態 (∣eg⟩−∣ge⟩)/2(| eg \rangle -| ge \rangle )/\sqrt2 の上で −1-1 になる。結果は固有値 −12-\tfrac12 を持ち、密度演算子でない。S に実際に何かの操作をしたとき、R を含む全体の状態が密度演算子でなくなることはあり得ない(全体の確率が負になる)。物理的な写像には、手を触れない系を付け足しても正値が保たれることが要る。

定義 4.5.1(完全正値・CPTP 写像)

系 S の演算子の上の線型写像 N\mathcal N が完全正値であるとは、すべての次元 nn について idn⊗N\mathrm{id}_n\otimes\mathcal N が正値を保つことをいう。完全正値でトレースを保つ写像を CPTP 写像(量子チャネル)と呼ぶ。

Choi 行列と3つの同値

有限次元 dd の系では、完全正値性は1つの行列で判定できる。S の基底 {∣i⟩}\{| i \rangle \} を使って

JN=∑i,j=1d∣i⟩⟨j∣⊗N(∣i⟩⟨j∣)=(id⊗N)(∣Ω⟩⟨Ω∣),∣Ω⟩=∑i∣i⟩∣i⟩(4.5.3)J_{\mathcal N}=\sum_{i,j=1}^{d}| i \rangle \langle j |\otimes\mathcal N\big(| i \rangle \langle j |\big)=(\mathrm{id}\otimes\mathcal N)\big(| \Omega \rangle \langle \Omega |\big),\qquad | \Omega \rangle =\sum_i| i \rangle | i \rangle\tag{4.5.3}

を Choi 行列と呼ぶ(Choi (1975), Linear Algebra Appl. 10, 285)。∣Ω⟩| \Omega \rangle は規格化していない最大にもつれた状態で、JNJ_{\mathcal N} は「参照系と最大にもつれた相手に N\mathcal N を当てた結果」である。転置の Choi 行列は上の計算の2倍、JT=F^J_{\mathcal T}=\hat F で、固有値 −1-1 を持つ。

定理 4.5.2(Choi・Kraus・Stinespring ★★★)

有限次元の系の上の線型写像 N\mathcal N について、次の4つは同値である。

  1. (a) N\mathcal N は CPTP 写像である。
  2. (b) JN≥0J_{\mathcal N}\ge0 かつ Tr⁡出力JN=1\operatorname{Tr}_{\text{出力}}J_{\mathcal N}=\mathbf 1。
  3. (c) N\mathcal N は Kraus 表示 N(ρ^)=∑kK^kρ^K^k†\mathcal N(\hat\rho)=\sum_k\hat K_k\hat\rho\hat K_k^\dagger、∑kK^k†K^k=1\sum_k\hat K_k^\dagger\hat K_k=\mathbf 1 を持ち、Kraus 演算子の数は d2d^2 個以下に取れる。
  4. (d) 環境 E とその状態 ∣0⟩E| 0 \rangle _{\mathrm E}、全体のユニタリ U^\hat U があって、N(ρ^)=Tr⁡E[U^(ρ^⊗∣0⟩⟨0∣)U^†]\mathcal N(\hat\rho)=\operatorname{Tr}_{\mathrm E}[\hat U(\hat\rho\otimes| 0 \rangle \langle 0 |)\hat U^\dagger](Stinespring 表示)。
証明

(d) ⇒ (c) は第4.5.1節の計算そのものである。

(c) ⇒ (a):任意の nn と半正定値の XX(Cn⊗H\mathbb{C}^n\otimes\mathcal{H} の上)について (idn⊗N)(X)=∑k(1⊗K^k)X(1⊗K^k)†≥0(\mathrm{id}_n\otimes\mathcal N)(X)=\sum_k(\mathbf 1\otimes\hat K_k)X(\mathbf 1\otimes\hat K_k)^\dagger\ge0。トレースは前節のとおり保たれる。

(a) ⇒ (b):∣Ω⟩⟨Ω∣≥0| \Omega \rangle \langle \Omega |\ge0 に idd⊗N\mathrm{id}_d\otimes\mathcal N を当てたものが JNJ_{\mathcal N} なので、完全正値性から JN≥0J_{\mathcal N}\ge0。出力の部分トレースは ∑ij∣i⟩⟨j∣Tr⁡N(∣i⟩⟨j∣)=∑ij∣i⟩⟨j∣ δij=1\sum_{ij}| i \rangle \langle j |\operatorname{Tr}\mathcal N(| i \rangle \langle j |)=\sum_{ij}| i \rangle \langle j |\,\delta_{ij}=\mathbf 1。

(b) ⇒ (c):JN≥0J_{\mathcal N}\ge0 を固有値分解して、固有値 λk>0\lambda_k>0 と規格化した固有ベクトル ∣wk⟩| w_k \rangle で JN=∑k∣vk⟩⟨vk∣J_{\mathcal N}=\sum_k| v_k \rangle \langle v_k |、∣vk⟩=λk∣wk⟩| v_k \rangle =\sqrt{\lambda_k}| w_k \rangle と書く(kk は d2d^2 個以下)。∣vk⟩| v_k \rangle は H⊗H\mathcal{H}\otimes\mathcal{H} のベクトルなので、K^k∣i⟩≔(⟨i∣⊗1)∣vk⟩\hat K_k| i \rangle \coloneqq(\langle i |\otimes\mathbf 1)| v_k \rangle で H\mathcal{H} の上の演算子 K^k\hat K_k が定まり、∣vk⟩=∑i∣i⟩⊗K^k∣i⟩| v_k \rangle =\sum_i| i \rangle \otimes\hat K_k| i \rangle と書ける。すると

N(∣i⟩⟨j∣)=(⟨i∣⊗1)JN(∣j⟩⊗1)=∑kK^k∣i⟩⟨j∣K^k†\mathcal N\big(| i \rangle \langle j |\big)=(\langle i |\otimes\mathbf 1)J_{\mathcal N}(| j \rangle \otimes\mathbf 1)=\sum_k\hat K_k| i \rangle \langle j |\hat K_k^\dagger

で、線型性から任意の ρ^\hat\rho について Kraus 表示が成り立つ。Tr⁡出力JN=1\operatorname{Tr}_{\text{出力}}J_{\mathcal N}=\mathbf 1 の (i,j)(i,j) 成分は ∑k⟨j∣K^k†K^k∣i⟩=δij\sum_k\langle j |\hat K_k^\dagger\hat K_k| i \rangle =\delta_{ij} で、∑kK^k†K^k=1\sum_k\hat K_k^\dagger\hat K_k=\mathbf 1 になる。

(c) ⇒ (d):Kraus 演算子の数を mm とし、mm 次元の環境の基底 ∣k⟩E| k \rangle _{\mathrm E} を用意して V^∣ψ⟩=∑kK^k∣ψ⟩⊗∣k⟩E\hat V| \psi \rangle =\sum_k\hat K_k| \psi \rangle \otimes| k \rangle _{\mathrm E} と置く。V^†V^=∑kK^k†K^k=1\hat V^\dagger\hat V=\sum_k\hat K_k^\dagger\hat K_k=\mathbf 1 なので V^\hat V は内積を保つ(等長)。∣ψ⟩∣0⟩E↦V^∣ψ⟩| \psi \rangle | 0 \rangle _{\mathrm E}\mapsto\hat V| \psi \rangle は部分空間 H⊗∣0⟩E\mathcal{H}\otimes| 0 \rangle _{\mathrm E} の上の等長写像で、直交補空間どうしの任意の等長写像をつなぐと全体のユニタリ U^\hat U に延びる。このとき Tr⁡E[U^(ρ^⊗∣0⟩⟨0∣)U^†]=Tr⁡EV^ρ^V^†=∑kK^kρ^K^k†\operatorname{Tr}_{\mathrm E}[\hat U(\hat\rho\otimes| 0 \rangle \langle 0 |)\hat U^\dagger]=\operatorname{Tr}_{\mathrm E}\hat V\hat\rho\hat V^\dagger=\sum_k\hat K_k\hat\rho\hat K_k^\dagger。

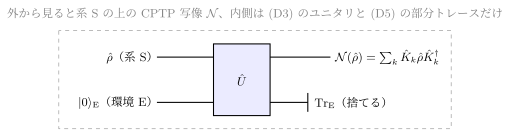
(c) ⇒ (d) の形の表示は Stinespring (1955), Proc. Amer. Math. Soc. 6, 211 が C∗^* 代数の上の完全正値写像について示したものの、有限次元での姿である。この定理の中身は「CPTP 写像は、環境とのユニタリな相互作用と部分トレースで必ず作れる」で、第4部第2章の浄化(どの密度演算子も大きな系の純粋状態の部分)を、状態から時間発展へ広げたものになっている。図 4.5.1 にこの関係をまとめた。
図

図 4.5.1 Stinespring 表示。系と環境を合わせた全体はユニタリに発展し(基準の公理どおり)、環境を捨てると系の上の CPTP 写像になる。定理 4.5.2 は、逆にどの CPTP 写像もこの形に作れることを述べる。環境を捨てずに測ると第4.5.3節の一般の測定になる。

Kraus 表示の自由度

同じ写像を与える Kraus 演算子の組は1つでない。ulku_{lk} をユニタリ行列(大きさを揃えるため足りない K^k\hat K_k は 00 で補う)として K^l′=∑kulkK^k\hat K'_l=\sum_ku_{lk}\hat K_k と置くと

∑lK^l′ρ^K^l′†=∑k,k′(∑lulkulk′∗)K^kρ^K^k′†=∑kK^kρ^K^k†\sum_l\hat K'_l\hat\rho\hat K'^\dagger_l=\sum_{k,k'}\Big(\sum_lu_{lk}u^*_{lk'}\Big)\hat K_k\hat\rho\hat K_{k'}^\dagger=\sum_k\hat K_k\hat\rho\hat K_k^\dagger

で、同じ写像になる(∑lulk′∗ulk=δkk′\sum_lu^*_{lk'}u_{lk}=\delta_{kk'})。Stinespring 表示では、これは環境の基底を取り替えて部分トレースを取ることに当たり、トレースが基底によらないことの言い換えである。逆に同じ写像を与える2つの組は必ずこの形で結ばれ、その証明は、Choi 行列 JN=∑k∣vk⟩⟨vk∣J_{\mathcal N}=\sum_k| v_k \rangle \langle v_k | の分解の任意性が第4部第3章(第4部第3章)のアンサンブルの任意性と同じ形をしていることから、そこでの議論をそのまま使ってできる。同じ ρ^\hat\rho を作るアンサンブルが1つでないことと、同じ写像を作る Kraus 演算子の組が1つでないことは、どちらも「環境(浄化の相手)をどの基底で見るか」の自由度である。

例題 4.5.2 振幅減衰の Choi 行列から Kraus 演算子を取り出す ★★

オリジナル例題 4.5.1 の振幅減衰(パラメータ γ\gamma)の Choi 行列を基底 ∣gg⟩,∣ge⟩,∣eg⟩,∣ee⟩| gg \rangle ,| ge \rangle ,| eg \rangle ,| ee \rangle(左が参照、右が出力)で書き、固有値を求めよ。固有ベクトルから定理 4.5.2 の証明の手順で Kraus 演算子を作り、例題 4.5.1 の形に戻ることを確かめよ。

解答

写像は N(∣g⟩⟨g∣)=∣g⟩⟨g∣\mathcal N(| g \rangle \langle g |)=| g \rangle \langle g |、N(∣e⟩⟨e∣)=(1−γ)∣e⟩⟨e∣+γ∣g⟩⟨g∣\mathcal N(| e \rangle \langle e |)=(1-\gamma)| e \rangle \langle e |+\gamma| g \rangle \langle g |、N(∣g⟩⟨e∣)=1−γ∣g⟩⟨e∣\mathcal N(| g \rangle \langle e |)=\sqrt{1-\gamma}| g \rangle \langle e |、N(∣e⟩⟨g∣)=1−γ∣e⟩⟨g∣\mathcal N(| e \rangle \langle g |)=\sqrt{1-\gamma}| e \rangle \langle g | である。(4.5.3) に入れると

JN=∣gg⟩⟨gg∣+1−γ(∣gg⟩⟨ee∣+∣ee⟩⟨gg∣)+(1−γ)∣ee⟩⟨ee∣+γ∣eg⟩⟨eg∣.J_{\mathcal N}=| gg \rangle \langle gg |+\sqrt{1-\gamma}\big(| gg \rangle \langle ee |+| ee \rangle \langle gg |\big)+(1-\gamma)| ee \rangle \langle ee |+\gamma| eg \rangle \langle eg |.

∣eg⟩| eg \rangle は固有値 γ\gamma の固有ベクトル、∣ge⟩| ge \rangle は固有値 00。残りの {∣gg⟩,∣ee⟩}\{| gg \rangle ,| ee \rangle \} の 2×22\times2 の部分は (11−γ1−γ1−γ)\begin{pmatrix}1&\sqrt{1-\gamma}\\ \sqrt{1-\gamma}&1-\gamma\end{pmatrix} で、行列式が 00、トレースが 2−γ2-\gamma なので固有値は 2−γ2-\gamma と 00。固有値は {2−γ,γ,0,0}\{2-\gamma,\gamma,0,0\} で全部非負、JN≥0J_{\mathcal N}\ge0 が確かめられた。

固有値 2−γ2-\gamma の固有ベクトルに λ\sqrt{\lambda} を掛けたものは ∣v0⟩=∣g⟩∣g⟩+1−γ∣e⟩∣e⟩| v_0 \rangle =| g \rangle | g \rangle +\sqrt{1-\gamma}| e \rangle | e \rangle で、K^0∣g⟩=∣g⟩\hat K_0| g \rangle =| g \rangle、K^0∣e⟩=1−γ∣e⟩\hat K_0| e \rangle =\sqrt{1-\gamma}| e \rangle。固有値 γ\gamma からは ∣v1⟩=γ∣e⟩∣g⟩| v_1 \rangle =\sqrt\gamma| e \rangle | g \rangle で、K^1∣g⟩=0\hat K_1| g \rangle =0、K^1∣e⟩=γ∣g⟩\hat K_1| e \rangle =\sqrt\gamma| g \rangle。これは例題 4.5.1 の K^0=∣g⟩⟨g∣+1−γ∣e⟩⟨e∣\hat K_0=| g \rangle \langle g |+\sqrt{1-\gamma}| e \rangle \langle e |、K^1=γ∣g⟩⟨e∣\hat K_1=\sqrt\gamma| g \rangle \langle e | そのものである。Choi 行列の階数が2なので、Kraus 演算子は2つより少なくできず、環境は2次元(光子が出たか出ないか)で足りる。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ