物理のための微分幾何入門 第3章 §3.5 ★★★ Lagrangian は接束(と時間)の上の関数で、q と q˙ はその独立な座標である。q˙=dq/dt は解の曲線の上でだけ成り立つ関係である
問題の所在
Euler–Lagrange 方程式を書くとき、L(q,q˙,t) を q で偏微分する。その際には q˙ を固定する。逆に q˙ で偏微分する際には、q を固定する。
しかし運動の途中では q˙=dq/dt である。配位が時刻の関数として決まれば、速度も決まるように見える。一方を固定して他方だけを動かす操作が何を意味するのかが、この節の問いである。
答えは3つの事実に分けられる。
- 同じ時刻に同じ配位を通る運動は無数にあり、配位 q だけでは速度 q˙ が決まらない。
- Lagrangian は配位空間 Q の上の関数ではなく、接束 TQ(と時刻の直線)の上の関数である。(q,q˙,t) はその多様体の独立な座標である。
- 関係 q˙=dq/dt は、運動の経路を接束へ持ち上げた曲線の上でだけ成り立つ。偏微分は経路を代入する前に行う。
同じ点を通る解は無数にある
調和振動子 L=2mq˙2−2mω2q2 を例にとる。運動方程式は q¨=−ω2q である。時刻0に配位 q0 を通る解は、次の式で与えられる。
q(t)=q0cosωt+ωv0sinωt(3.24)
v0 は任意の実数である。したがって、点 (t,q)=(0,q0) を通る解は無数にある(図 3.5 左)。これらの解は同じ点を通るが、その点での傾き q˙(0)=v0 が互いに違う。
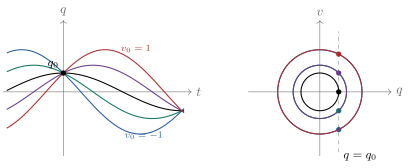
図 3.5 調和振動子(ω=1、q0=0.5)の解 (3.24)。左:配位空間と時刻の平面 (t,q) では、5本の解が同じ点 (0,q0) を通る。右:接束 TQ の平面 (q,v) では、5本の解は直線 q=q0 の上の別々の点 (q0,v0) を通り、互いに交わらない。
図 3.5 の右は、同じ解を配位と速度の組 (q,v) の平面に描いたものである。左の図で1点に重なっていた5本の解は、右の図では縦の直線の上の5つの別々の点に分かれる。各解は円 q2+v2/ω2=一定 を描き、どの2本も交わらない。解を区別するのに必要な情報は q ではなく、組 (q,v) である。
接束は 2n 次元の多様体
定義 3.17(接束)
配位空間 Q の各点の接空間を集めた集合を接束と呼ぶ。
TQ={(q,v)∣q∈Q, v∈TqQ}
配位空間の座標 qi と、座標基底での成分 v=vi∂/∂qi を並べる。その組 (q1,…,qn,v1,…,vn) を接束の座標に使う。
命題 3.18(接束の座標変換)
配位空間の座標を q′a=q′a(q) に取り替えると、TQ の座標は次のように変わる。
q′a=q′a(q),v′a=∂qj∂q′a(q)vj(3.25)
この変換は滑らかで、逆変換も同じ形で滑らかである。したがって TQ は 2n 次元の多様体になる。組 (q,v) はその座標である。
証明
接ベクトルの成分の変換則(第2章 §2.2)から2番目の式が出る。右辺は q の滑らかな関数と v の1次式の積なので、全体として滑らかである。逆変換は、q′ と q の役割を入れ替えた同じ形の式で与えられる。Jacobi 行列 ∂q′/∂q が正則なので、v について解くこともできる。
座標 (q,v) を持つ多様体の上では、2つは独立な変数である。平面の座標 (x,y) と同じく、どの組 (q,v) も接束の1点を表す。慣例では vi を q˙i と書く。したがって L(q,q˙,t) の中の q˙ は、時間微分ではなく接束の座標の名前である。
時間に陽に依存する Lagrangian を扱うには、TQ に時刻の直線をかけた R×TQ を使う。これは座標 (t,q,v) を持つ 2n+1 次元の多様体である。
定義 3.19(Lagrangian)
Lagrangian とは、R×TQ の上の滑らかな関数 L(q,v,t) のことである。その偏導関数は、2n+1 個の独立な座標についての普通の偏微分である。
持ち上げと解の一意性
配位空間の曲線 γ(t) が与えられると、各時刻の速度 γ˙(t)∈Tγ(t)Q が決まる。組 γ^(t)=(γ(t),γ˙(t)) は接束の曲線で、これを γ の持ち上げと呼ぶ。持ち上げの上では v=dq/dt が成り立つ。
接束の曲線がすべて持ち上げになるわけではない。たとえば (q(t),v(t))=(0,1) という一定の曲線を考える。持ち上げなら v=dq/dt=0 のはずなので、これは持ち上げでない。関係 v=dq/dt は2つの座標の間の恒等式ではなく、曲線に課す条件である。
命題 3.20(解の一意性)
L が正則(命題 3.16 の W が正則)とする。このとき、R×TQ の各点 (t0,q0,v0) を1つ選ぶ。Euler–Lagrange 方程式の解で、次の初期条件を満たすものが t0 の近くでただ1つ存在する。
γ(t0)=q0,γ˙(t0)=v0
配位と時刻の点 (t0,q0) だけを指定すると、v0 の選び方の数だけ解がある。
証明
Euler–Lagrange 方程式 dtd∂vi∂L−∂qi∂L=0 の第1項を、経路 (γ,γ˙) の上で連鎖律によって展開する。
dtd∂vi∂L=Wijγ¨j+∂vi∂qj∂2Lγ˙j+∂vi∂t∂2L
W が正則なので、方程式は加速度について解ける。その結果は、2階の常微分方程式 γ¨i=ai(γ,γ˙,t) である。ai は滑らかなので、初期値 (γ,γ˙)=(q0,v0) を与えた解は局所的にただ1つ存在する(Picard–Lindelöf の定理。完全な証明は常微分方程式の本に譲る)。
物理の言葉で言えば、Newton の運動方程式が2階であることが、初期条件として配位と速度の両方を要求する。解の全体は R×TQ を隙間なく埋め、各点を1本ずつ通る。したがって L やその偏導関数を「解の上の点だけで定義された量」に制限する理由はない。
偏微分→経路の代入→d/dt の3手順
以上をまとめると、Euler–Lagrange 方程式の左辺は次の3つの手順で計算する。
Euler–Lagrange 方程式の3手順
- 手順1 Lagrangian を R×TQ の関数とみなし、q,v,t を独立な変数として偏微分する。得られる ∂L/∂qi と ∂L/∂vi は、再び接束と時刻の上の関数である。
- 手順2 試す経路 γ(t) の持ち上げを代入する。q=γ(t) と v=γ˙(t) を入れると、どちらの偏導関数も時刻だけの関数になる。
- 手順3 手順2で得た時刻の関数 ∂vi∂L(γ(t),γ˙(t),t) を微分する。この d/dt は、時刻を陽に含む部分と、経路を通して含む部分の両方に作用する。
Euler–Lagrange 方程式は、手順3の結果から手順2の ∂L/∂qi を引いたものが0になるという条件である。
具体的な Lagrangian で3手順を通す。周期的な外力 FcosΩt を受けるばね定数 k の振動子を考える。
L(q,v,t)=2mv2−2kq2+FqcosΩt(3.26)
手順1。q,v,t を独立に扱って偏微分する。
∂q∂L=−kq+FcosΩt,∂v∂L=mv,∂t∂L=−FΩqsinΩt
∂L/∂q の計算では、速度と時刻を固定した。∂L/∂v の計算では、配位と時刻を固定した。どちらも R×TQ の上の関数である。
手順2。経路 γ(t) の持ち上げ (q,v)=(γ(t),γ˙(t)) を代入する。
∂q∂Lγ^=−kγ(t)+FcosΩt,∂v∂Lγ^=mγ˙(t)
手順3。2番目の式を t で微分すると mγ¨(t) である。Euler–Lagrange 方程式は次のようになる。
mγ¨+kγ=FcosΩt(3.27)
これは強制振動の運動方程式である。
同じ例で、偏微分 ∂/∂t と経路に沿った微分 d/dt の違いを確かめる。経路を代入した L(γ(t),γ˙(t),t) を t で微分すると、連鎖律から3つの項が出る。
dtdL(γ,γ˙,t)=∂q∂Lγ˙+∂v∂Lγ¨+∂t∂L(3.28)
右辺の最後の項 ∂L/∂t=−FΩγsinΩt だけが、L の陽な時間依存から来る。
エネルギー関数 E=v∂L/∂v−L を考える。経路に沿って微分し、(3.28) と Euler–Lagrange 方程式を使うと、最初の2項が打ち消し合う。
dtdE=γ¨∂v∂L+γ˙dtd∂v∂L−dtdL=γ˙(dtd∂v∂L−∂q∂L)−∂t∂L=−∂t∂L(3.29)
強制振動子では E=2mγ˙2+2kγ2−FγcosΩt で、外力がする仕事の分だけ E が変わる。∂L/∂t=0 の系ではエネルギー関数が保存する。保存則の幾何の側は第13章 §13.4 で扱う。
手順の順序を入れ替えた誤り
- 代入してから偏微分する。経路を先に代入すると、Lagrangian は時刻だけの関数になる。そうなると、「q での偏微分」は定義できない。速度が経路の微分であることを理由に、2mγ˙2 を γ で微分するような操作は、どの手順にも当たらない。
- d/dt を ∂/∂t と取り違える。手順3を時刻での偏微分に置き換えると、経路を通した時間依存が落ちる。(3.26) では ∂(mv)/∂t=0 となり、運動方程式から慣性の項 mγ¨ が消える。
- 座標の組を忘れる。∂L/∂q は、速度と時刻を固定した偏微分である。相方の座標を変えれば値も変わる(第2章 §2.2)。平面の自由粒子では直交座標で ∂L/∂x=0 だが、極座標では ∂L/∂r=mrvθ2=0 である。
最後の項目の原因は、接束の座標の取り替え (3.25) で v′ が q にも依存することにある。座標 (r,θ,vr,vθ) で r だけを動かす場合を考える。そのとき vθ は一定に保たれるので、直交座標の速度の成分は変わる。同じ「q についての偏微分」でも、接束の上でどの方向に動くかが座標の組ごとに違う。
Euler–Lagrange 方程式全体の形が点変換で保たれることは、虎の巻『解析力学から様々な理論分野を組み立てる』第1部第4章で確かめる。
例題 3.5 時間に陽に依存する Lagrangian の3手順 ★★★
オリジナル正の定数 m,k,λ に対して、次の Lagrangian を考える。
L(q,v,t)=eλt(2mv2−2kq2)
- 3手順で Euler–Lagrange 方程式を導け。
- 手順3の d/dt を誤って ∂/∂t に置き換えると、どんな方程式になるかを書き、(1) と比べよ。
- λ=0.2、k/m=1 とする。解の振幅が 1/e 倍になるまでの時間を求めよ。
解答
- 手順1では、q,v,t を独立な変数として偏微分する。
∂q∂L=−keλtq,∂v∂L=meλtv
手順2で経路の持ち上げを代入すると、−keλtγ(t) と meλtγ˙(t) になる。手順3では、2番目の式を t で微分する。因子 eλt と γ˙(t) の両方が時刻に依存するので、積の微分になる。
dtd(meλtγ˙)=meλt(γ¨+λγ˙)
これから手順2の ∂L/∂q を引いて0と置き、eλt で割る。
mγ¨+mλγ˙+kγ=0
これは速度に比例する抵抗を受ける減衰振動の方程式である。2. ∂(meλtv)/∂t=mλeλtv なので、誤った方程式は次の形になる。
mλγ˙+kγ=0
慣性の項 mγ¨ が消え、1階の方程式になる。初期値 γ(0) を与えると γ˙(0) が決まってしまい、命題 3.20 とも矛盾する。3. 特性方程式 s2+λs+k/m=0 の根は s=−λ/2±ik/m−λ2/4 である。解の振幅は e−λt/2 で減る。振幅が 1/e になる時間は次の値である。
t=λ2=10
単位は m/k を時間の単位としたものである。
確認テスト
オリジナル
- 3.5-1 鉛直投げ上げの Lagrangian L=2mv2−mgq について答えよ。(a) 点 (t,q)=(0,0) を通る解を、すべて式で書け。(b) 接束と時刻の点 (t,q,v)=(0,0,v0) を通る解はいくつあるか。
- 3.5-2 L=2m(1+q2)v2 について、3手順で Euler–Lagrange 方程式を導け。さらに、エネルギー関数 E=v∂L/∂v−L が解に沿って保存することを確かめよ。
- 3.5-3 自由粒子 L=2mx˙2 を、一定の加速度で動く座標 q で書く。
x=q+21at2,L(q,v,t)=2m(v+at)2
3手順で Euler–Lagrange 方程式を導け。また、∂L/∂t を求め、エネルギー関数 E がこの座標では保存しないことを示せ。4. 3.5-4 任意の滑らかな関数 Λ(q,t) に対して、L′=L+∂qi∂Λvi+∂t∂Λ と置く。L′ の Euler–Lagrange 方程式が L のものと一致することを、3手順に沿って証明せよ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
