物理のための微分幾何入門 第2章 §2.2 ★★★ 偏微分 ∂ / ∂ q \partial/\partial q ∂ / ∂ q
座標基底と成分の変換則
同じ点の近くに2つのチャートがあり、座標を q i q^i q i q ′ j q'^j q ′ j
証明 任意の関数 f f f
∂ f ∂ q ′ j = ∑ i = 1 n ∂ f ∂ q i ∂ q i ∂ q ′ j \frac{\partial f}{\partial q'^j}=\sum_{i=1}^n\frac{\partial f}{\partial q^i}\frac{\partial q^i}{\partial q'^j} ∂ q ′ j ∂ f = i = 1 ∑ n ∂ q i ∂ f ∂ q ′ j ∂ q i
となる。これは (2.7) の右辺を同じ関数に作用させたものと等しい。
成分は v ′ j = v ( q ′ j ) v'^j=v(q'^j) v ′ j = v ( q ′ j ) (2.6) を新しい座標関数に使うと、v ( q ′ j ) = ∑ i v i ∂ q ′ j / ∂ q i v(q'^j)=\sum_i v^i\,\partial q'^j/\partial q^i v ( q ′ j ) = ∑ i v i ∂ q ′ j / ∂ q i (2.8) である。
最後に、恒等写像 q ↦ q ′ ↦ q q\mapsto q'\mapsto q q ↦ q ′ ↦ q
∑ j = 1 n ∂ q i ∂ q ′ j ∂ q ′ j ∂ q k = ∂ q i ∂ q k = δ k i \sum_{j=1}^n\frac{\partial q^i}{\partial q'^j}\frac{\partial q'^j}{\partial q^k}=\frac{\partial q^i}{\partial q^k}=\delta^i_k j = 1 ∑ n ∂ q ′ j ∂ q i ∂ q k ∂ q ′ j = ∂ q k ∂ q i = δ k i
となるので、2つの行列は互いの逆である。
基底は行列 ∂ q / ∂ q ′ \partial q/\partial q' ∂ q / ∂ q ′ ∂ q ′ / ∂ q \partial q'/\partial q ∂ q ′ / ∂ q
∑ j v ′ j ∂ ∂ q ′ j = ∑ j , i , k ∂ q ′ j ∂ q k v k ∂ q i ∂ q ′ j ∂ ∂ q i = ∑ i , k δ k i v k ∂ ∂ q i = ∑ i v i ∂ ∂ q i . \sum_{j}v'^j\frac{\partial }{\partial q'^j}=\sum_{j,i,k}\frac{\partial q'^j}{\partial q^k}v^k\,\frac{\partial q^i}{\partial q'^j}\frac{\partial }{\partial q^i}=\sum_{i,k}\delta^i_k\,v^k\frac{\partial }{\partial q^i}=\sum_i v^i\frac{\partial }{\partial q^i}. j ∑ v ′ j ∂ q ′ j ∂ = j , i , k ∑ ∂ q k ∂ q ′ j v k ∂ q ′ j ∂ q i ∂ q i ∂ = i , k ∑ δ k i v k ∂ q i ∂ = i ∑ v i ∂ q i ∂ .
成分の変換則 (2.8) に従う量を、反変ベクトルと呼ぶことがある。成分を上付きの添字で書くのは、この変わり方を記号で区別するためである。
極座標の座標基底
平面の直交座標 ( x , y ) (x,y) ( x , y ) ( r , θ ) (r,\theta) ( r , θ )
x = r cos θ , y = r sin θ . x=r\cos\theta,\qquad y=r\sin\theta. x = r cos θ , y = r sin θ .
(2.7) から
∂ ∂ r = cos θ ∂ ∂ x + sin θ ∂ ∂ y , ∂ ∂ θ = − r sin θ ∂ ∂ x + r cos θ ∂ ∂ y . \frac{\partial }{\partial r}=\cos\theta\,\frac{\partial }{\partial x}+\sin\theta\,\frac{\partial }{\partial y},\qquad
\frac{\partial }{\partial \theta}=-r\sin\theta\,\frac{\partial }{\partial x}+r\cos\theta\,\frac{\partial }{\partial y}. ∂ r ∂ = cos θ ∂ x ∂ + sin θ ∂ y ∂ , ∂ θ ∂ = − r sin θ ∂ x ∂ + r cos θ ∂ y ∂ .
後者の大きさは 1 1 1 r r r
偏微分は相方の座標で変わる
変換則 (2.7) から、偏微分の記号についての大事な事実が読み取れる。記号 ∂ / ∂ q 1 \partial/\partial q^1 ∂ / ∂ q 1 q 2 , … , q n q^2,\dots,q^n q 2 , … , q n
命題 2.8(相方を取り替えたときの偏微分)
2つのチャートの座標を ( q 1 , q 2 , … , q n ) (q^1,q^2,\dots,q^n) ( q 1 , q 2 , … , q n ) ( q 1 , q ′ 2 , … , q ′ n ) (q^1,q'^2,\dots,q'^n) ( q 1 , q ′2 , … , q ′ n ) ∂ / ∂ q 1 ∣ q ′ \partial/\partial q^1|_{q'} ∂ / ∂ q 1 ∣ q ′
∂ ∂ q 1 ∣ q ′ = ∂ ∂ q 1 ∣ q + ∑ k = 2 n ( ∂ q k ∂ q 1 ) q ′ ∂ ∂ q k ∣ q . (2.9) \frac{\partial }{\partial q^1}\Big|_{q'}=\frac{\partial }{\partial q^1}\Big|_{q}+\sum_{k=2}^n\left(\frac{\partial q^k}{\partial q^1}\right)_{q'}\frac{\partial }{\partial q^k}\Big|_{q}.\tag{2.9} ∂ q 1 ∂ q ′ = ∂ q 1 ∂ q + k = 2 ∑ n ( ∂ q 1 ∂ q k ) q ′ ∂ q k ∂ q . ( 2.9 )
係数 ( ∂ q k / ∂ q 1 ) q ′ (\partial q^k/\partial q^1)_{q'} ( ∂ q k / ∂ q 1 ) q ′ q k q^k q k
証明 変換則 (2.7) で、新しいチャートの1番目の座標を q ′ 1 = q 1 q'^1=q^1 q ′1 = q 1 ∂ q 1 / ∂ q ′ 1 = 1 \partial q^1/\partial q'^1=1 ∂ q 1 / ∂ q ′1 = 1 k ≥ 2 k\ge2 k ≥ 2 ∂ q k / ∂ q ′ 1 \partial q^k/\partial q'^1 ∂ q k / ∂ q ′1
(2.9) の右辺の第2項が、偏微分の向きのずれを表す。新しい相方を止めて最初の座標を動かすと、古い相方 q k q^k q k ∂ / ∂ q k \partial/\partial q^k ∂ / ∂ q k d q 1 \mathrm{d} q^1 d q 1 ∂ / ∂ q 1 \partial/\partial q^1 ∂ / ∂ q 1
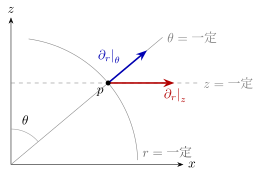
図 2.2 子午面(x x x z z z x > 0 x>0 x > 0 p p p r = 2.5 r=2.5 r = 2.5 θ = 50 ∘ \theta=50^\circ θ = 5 0 ∘ r r r ( r , θ ) (r,\theta) ( r , θ ) θ \theta θ ∂ r \partial_r ∂ r ( r , z ) (r,z) ( r , z ) z z z ∂ r \partial_r ∂ r 1 / sin θ ≈ 1.31 1/\sin\theta\approx1.31 1/ sin θ ≈ 1.31
動径の偏微分を2つのチャートでとる
子午面(x > 0 x>0 x > 0
x = r sin θ , z = r cos θ . x=r\sin\theta,\qquad z=r\cos\theta. x = r sin θ , z = r cos θ .
もう1つのチャートとして、同じ動径と高さの組 ( r , z ) (r,z) ( r , z ) x = r 2 − z 2 x=\sqrt{r^2-z^2} x = r 2 − z 2 r cos θ r\cos\theta r cos θ cos θ d r − r sin θ d θ = 0 \cos\theta\,\mathrm{d} r-r\sin\theta\,\mathrm{d}\theta=0 cos θ d r − r sin θ d θ = 0
( ∂ θ ∂ r ) z = cos θ r sin θ . \left(\frac{\partial \theta}{\partial r}\right)_z=\frac{\cos\theta}{r\sin\theta}. ( ∂ r ∂ θ ) z = r sin θ cos θ .
命題 2.8 から、次の式を得る。
∂ ∂ r ∣ z = ∂ ∂ r ∣ θ + cos θ r sin θ ∂ ∂ θ ∣ r . \frac{\partial }{\partial r}\Big|_z=\frac{\partial }{\partial r}\Big|_\theta+\frac{\cos\theta}{r\sin\theta}\frac{\partial }{\partial \theta}\Big|_r. ∂ r ∂ z = ∂ r ∂ θ + r sin θ cos θ ∂ θ ∂ r .
横の座標 x x x ( ∂ x / ∂ r ) θ = sin θ (\partial x/\partial r)_\theta=\sin\theta ( ∂ x / ∂ r ) θ = sin θ
( ∂ x ∂ r ) z = sin θ + cos θ r sin θ r cos θ = 1 sin θ = r r 2 − z 2 . \left(\frac{\partial x}{\partial r}\right)_z=\sin\theta+\frac{\cos\theta}{r\sin\theta}\,r\cos\theta=\frac{1}{\sin\theta}=\frac{r}{\sqrt{r^2-z^2}}. ( ∂ r ∂ x ) z = sin θ + r sin θ cos θ r cos θ = sin θ 1 = r 2 − z 2 r .
同じ関数を同じ動径で偏微分しても、相方が角度か高さかで答えが変わる(図 2.2 )。
加速する座標と時間の偏微分
時間を含む問題では、時刻も座標の1つとして扱う。直線上を動く粒子の位置と時刻の組は、平面 R 2 \mathbb{R}^2 R 2 ( x , t ) (x,t) ( x , t ) a a a ( q , s ) (q,s) ( q , s )
x = q + 1 2 a s 2 , t = s . (2.10) x=q+\tfrac12 a s^2,\qquad t=s.\tag{2.10} x = q + 2 1 a s 2 , t = s . ( 2.10 )
時刻の座標 s s s t t t (2.7) の係数は、次の4つである。
∂ x ∂ q = 1 , ∂ t ∂ q = 0 , ∂ x ∂ s = a s , ∂ t ∂ s = 1. \frac{\partial x}{\partial q}=1,\qquad \frac{\partial t}{\partial q}=0,\qquad \frac{\partial x}{\partial s}=as,\qquad \frac{\partial t}{\partial s}=1. ∂ q ∂ x = 1 , ∂ q ∂ t = 0 , ∂ s ∂ x = a s , ∂ s ∂ t = 1.
したがって
∂ ∂ q ∣ s = ∂ ∂ x ∣ t , ∂ ∂ s ∣ q = ∂ ∂ t ∣ x + a s ∂ ∂ x ∣ t (2.11) \frac{\partial }{\partial q}\Big|_s=\frac{\partial }{\partial x}\Big|_t,\qquad
\frac{\partial }{\partial s}\Big|_q=\frac{\partial }{\partial t}\Big|_x+a s\,\frac{\partial }{\partial x}\Big|_t\tag{2.11} ∂ q ∂ s = ∂ x ∂ t , ∂ s ∂ q = ∂ t ∂ x + a s ∂ x ∂ t ( 2.11 )
となる。
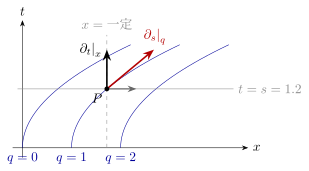
慣性系の時間の偏微分 ∂ / ∂ t ∣ x \partial/\partial t|_x ∂ / ∂ t ∣ x 2.3 の縦の矢印である。加速する系の時間の偏微分 ∂ / ∂ s ∣ q \partial/\partial s|_q ∂ / ∂ s ∣ q q = 一定 q=\text{一定} q = 一定 a s as a s
図 2.3 加速する座標 (2.10) (a = 1 a=1 a = 1 q = 一定 q=\text{一定} q = 一定 P P P q = 1 q=1 q = 1 s = 1.2 s=1.2 s = 1.2 x x x ∂ t ∣ x \partial_t|_x ∂ t ∣ x q q q ∂ s ∣ q \partial_s|_q ∂ s ∣ q ( a s , 1 ) = ( 1.2 , 1 ) (as,1)=(1.2,1) ( a s , 1 ) = ( 1.2 , 1 ) ∂ x = ∂ q \partial_x=\partial_q ∂ x = ∂ q
位置の関数 f = x f=x f = x ( ∂ f / ∂ t ) x = 0 (\partial f/\partial t)_x=0 ( ∂ f / ∂ t ) x = 0 f = q + 1 2 a s 2 f=q+\tfrac12as^2 f = q + 2 1 a s 2 ( ∂ f / ∂ s ) q = a s (\partial f/\partial s)_q=as ( ∂ f / ∂ s ) q = a s
同じ関数が、片方のチャートでは時刻に陽に依存せず、もう片方では陽に依存する。(2.11) をこの関数に作用させても、同じ値 0 + a s ⋅ 1 = a s 0+as\cdot1=as 0 + a s ⋅ 1 = a s
例題 2.2 加速する座標での自由粒子のラグランジアン ★★★
オリジナル 質量 m m m L = 1 2 m x ˙ 2 L=\frac12m\dot x^2 L = 2 1 m x ˙ 2 (2.10) に移ると、速度は x ˙ = q ˙ + a s \dot x=\dot q+as x ˙ = q ˙ + a s
L ′ ( q , q ˙ , s ) = 1 2 m ( q ˙ + a s ) 2 L'(q,\dot q,s)=\tfrac12m(\dot q+as)^2 L ′ ( q , q ˙ , s ) = 2 1 m ( q ˙ + a s ) 2
と書ける(ドットは時刻での微分)。
慣性系のラグランジアンは時刻に陽に依存しないが、新しい表示 L ′ L' L ′
新しい表示から運動方程式を求め、慣性系の解 x = x 0 + v t x=x_0+vt x = x 0 + v t
エネルギー関数 h ′ = q ˙ ∂ L ′ / ∂ q ˙ − L ′ h'=\dot q\,\partial L'/\partial\dot q-L' h ′ = q ˙ ∂ L ′ / ∂ q ˙ − L ′ d h ′ / d s = − ∂ L ′ / ∂ s \mathrm{d} h'/\mathrm{d} s=-\partial L'/\partial s d h ′ / d s = − ∂ L ′ / ∂ s
新しい表示と次のラグランジアンの差が、時刻についての全微分になることを示せ。
L ′ ′ = 1 2 m q ˙ 2 − m a q . L''=\tfrac12m\dot q^2-maq. L ′′ = 2 1 m q ˙ 2 − ma q .
そのうえで、後者のエネルギー関数が保存することを確かめよ。
解答
慣性系の表示 L = 1 2 m x ˙ 2 L=\frac12m\dot x^2 L = 2 1 m x ˙ 2 ( x , x ˙ , t ) (x,\dot x,t) ( x , x ˙ , t ) ∂ L / ∂ t = 0 \partial L/\partial t=0 ∂ L / ∂ t = 0 ( q , q ˙ , s ) (q,\dot q,s) ( q , q ˙ , s )
∂ L ′ ∂ s = m a ( q ˙ + a s ) ≠ 0. \frac{\partial L'}{\partial s}=ma(\dot q+as)\neq0. ∂ s ∂ L ′ = ma ( q ˙ + a s ) = 0. ∂ L ′ / ∂ q ˙ = m ( q ˙ + a s ) \partial L'/\partial\dot q=m(\dot q+as) ∂ L ′ / ∂ q ˙ = m ( q ˙ + a s ) ∂ L ′ / ∂ q = 0 \partial L'/\partial q=0 ∂ L ′ / ∂ q = 0
d d s [ m ( q ˙ + a s ) ] = 0 , すなわち q ¨ = − a . \frac{d }{d s}\bigl[m(\dot q+as)\bigr]=0,\qquad\text{すなわち}\qquad \ddot q=-a. d s d [ m ( q ˙ + a s ) ] = 0 , すなわち q ¨ = − a .
加速する系では、慣性力 − m a -ma − ma q = x 0 + v s − 1 2 a s 2 q=x_0+vs-\frac12as^2 q = x 0 + v s − 2 1 a s 2 (2.10) に入れると x = x 0 + v s x=x_0+vs x = x 0 + v s
h ′ = m q ˙ ( q ˙ + a s ) − 1 2 m ( q ˙ + a s ) 2 = 1 2 m q ˙ 2 − 1 2 m a 2 s 2 . h'=m\dot q(\dot q+as)-\tfrac12m(\dot q+as)^2=\tfrac12m\dot q^2-\tfrac12ma^2s^2. h ′ = m q ˙ ( q ˙ + a s ) − 2 1 m ( q ˙ + a s ) 2 = 2 1 m q ˙ 2 − 2 1 m a 2 s 2 .
解の上では q ˙ = v − a s \dot q=v-as q ˙ = v − a s
h ′ = 1 2 m ( v − a s ) 2 − 1 2 m a 2 s 2 = 1 2 m v 2 − m a v s h'=\tfrac12m(v-as)^2-\tfrac12ma^2s^2=\tfrac12mv^2-mavs h ′ = 2 1 m ( v − a s ) 2 − 2 1 m a 2 s 2 = 2 1 m v 2 − ma v s
となり、d h ′ / d s = − m a v ≠ 0 \mathrm{d} h'/\mathrm{d} s=-mav\neq0 d h ′ / d s = − ma v = 0 − ∂ L ′ / ∂ s = − m a ( q ˙ + a s ) = − m a v -\partial L'/\partial s=-ma(\dot q+as)=-mav − ∂ L ′ / ∂ s = − ma ( q ˙ + a s ) = − ma v
L ′ = 1 2 m q ˙ 2 + m a s q ˙ + 1 2 m a 2 s 2 . L'=\tfrac12m\dot q^2+mas\dot q+\tfrac12ma^2s^2. L ′ = 2 1 m q ˙ 2 + ma s q ˙ + 2 1 m a 2 s 2 .
後ろの2項について、次の2つの式が成り立つ。
m a s q ˙ = d d s ( m a s q ) − m a q , 1 2 m a 2 s 2 = d d s ( 1 6 m a 2 s 3 ) . mas\dot q=\frac{d }{d s}(masq)-maq,\qquad \tfrac12ma^2s^2=\frac{d }{d s}\Bigl(\tfrac16ma^2s^3\Bigr). ma s q ˙ = d s d ( ma s q ) − ma q , 2 1 m a 2 s 2 = d s d ( 6 1 m a 2 s 3 ) .
したがって
L ′ = L ′ ′ + d d s ( m a s q + 1 6 m a 2 s 3 ) . L'=L''+\frac{d }{d s}\Bigl(masq+\tfrac16ma^2s^3\Bigr). L ′ = L ′′ + d s d ( ma s q + 6 1 m a 2 s 3 ) .
全微分の差は運動方程式を変えない(虎の巻『解析力学から様々な理論分野を組み立てる』第1部第4章)。ラグランジアン L ′ ′ L'' L ′′ E ′ ′ = 1 2 m q ˙ 2 + m a q E''=\frac12m\dot q^2+maq E ′′ = 2 1 m q ˙ 2 + ma q
E ′ ′ = 1 2 m ( v − a s ) 2 + m a ( x 0 + v s − 1 2 a s 2 ) = 1 2 m v 2 + m a x 0 . E''=\tfrac12m(v-as)^2+ma\bigl(x_0+vs-\tfrac12as^2\bigr)=\tfrac12mv^2+max_0. E ′′ = 2 1 m ( v − a s ) 2 + ma ( x 0 + v s − 2 1 a s 2 ) = 2 1 m v 2 + ma x 0 .
例題 2.2 は、「ラグランジアンが時刻に陽に依存するか」が運動そのものの性質でないことを示す。同じ運動を表す同じ関数でも、チャートを取り替えると陽な時刻依存が現れる。さらに全微分を足して別のラグランジアンに替えると、陽な時刻依存はまた消える。どの保存量が見えるかは、関数とチャートの組で決まる。
熱力学の添字 ( ∂ U / ∂ V ) S (\partial U/\partial V)_S ( ∂ U / ∂ V ) S ( ∂ U / ∂ V ) T (\partial U/\partial V)_T ( ∂ U / ∂ V ) T
一定量の気体の平衡状態は2つの量で決まり、状態の全体は2次元の多様体になる(第1章 §1.3 )。この多様体には、エントロピーと体積の組、温度と体積の組、温度と圧力の組など、いくつものチャートがある。内部エネルギー U U U
記号 ( ∂ U / ∂ V ) S (\partial U/\partial V)_S ( ∂ U / ∂ V ) S ( S , V ) (S,V) ( S , V ) ( ∂ U / ∂ V ) T (\partial U/\partial V)_T ( ∂ U / ∂ V ) T ( T , V ) (T,V) ( T , V ) 2.8 がそのまま使える。
∂ ∂ V ∣ S = ∂ ∂ V ∣ T + ( ∂ T ∂ V ) S ∂ ∂ T ∣ V . (2.12) \frac{\partial }{\partial V}\Big|_S=\frac{\partial }{\partial V}\Big|_T+\left(\frac{\partial T}{\partial V}\right)_S\frac{\partial }{\partial T}\Big|_V.\tag{2.12} ∂ V ∂ S = ∂ V ∂ T + ( ∂ V ∂ T ) S ∂ T ∂ V . ( 2.12 )
内部エネルギーに作用させると、次の関係になる。
( ∂ U ∂ V ) S = ( ∂ U ∂ V ) T + ( ∂ U ∂ T ) V ( ∂ T ∂ V ) S . (2.13) \left(\frac{\partial U}{\partial V}\right)_S=\left(\frac{\partial U}{\partial V}\right)_T+\left(\frac{\partial U}{\partial T}\right)_V\left(\frac{\partial T}{\partial V}\right)_S.\tag{2.13} ( ∂ V ∂ U ) S = ( ∂ V ∂ U ) T + ( ∂ T ∂ U ) V ( ∂ V ∂ T ) S . ( 2.13 )
粒子数 N N N U = 3 2 N k B T U=\frac32N k_{\mathrm B} T U = 2 3 N k B T ( T , V ) (T,V) ( T , V ) ( ∂ U / ∂ V ) T = 0 (\partial U/\partial V)_T=0 ( ∂ U / ∂ V ) T = 0
一方、断熱変化では T V 2 / 3 TV^{2/3} T V 2/3 ( ∂ T / ∂ V ) S = − 2 T 3 V (\partial T/\partial V)_S=-\frac{2T}{3V} ( ∂ T / ∂ V ) S = − 3 V 2 T (2.13) に入れると、次の値になる。
( ∂ U ∂ V ) S = 0 + 3 2 N k B ⋅ ( − 2 T 3 V ) = − N k B T V = − p . \left(\frac{\partial U}{\partial V}\right)_S=0+\tfrac32N k_{\mathrm B}\cdot\Bigl(-\frac{2T}{3V}\Bigr)=-\frac{N k_{\mathrm B} T}{V}=-p. ( ∂ V ∂ U ) S = 0 + 2 3 N k B ⋅ ( − 3 V 2 T ) = − V N k B T = − p .
これは熱力学の基本関係式 d U = T d S − p d V \mathrm{d} U=T\,\mathrm{d} S-p\,\mathrm{d} V d U = T d S − p d V ( T , V ) (T,V) ( T , V ) ( S , V ) (S,V) ( S , V )
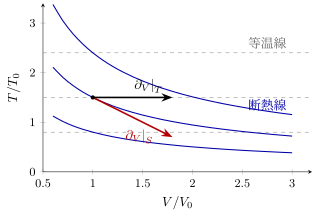
図 2.4 単原子理想気体の状態の平面(横軸 V V V T T T T = 一定 T=\text{一定} T = 一定 T V 2 / 3 = 一定 TV^{2/3}=\text{一定} T V 2/3 = 一定 ( V 0 , 1.5 T 0 ) (V_0,1.5T_0) ( V 0 , 1.5 T 0 ) T T T ∂ V ∣ T \partial_V|_T ∂ V ∣ T S S S ∂ V ∣ S \partial_V|_S ∂ V ∣ S − 2 3 T / V = − 1 -\frac23T/V=-1 − 3 2 T / V = − 1 U ∝ T U\propto T U ∝ T ∂ V ∣ T U = 0 \partial_V|_T U=0 ∂ V ∣ T U = 0 ∂ V ∣ S U < 0 \partial_V|_S U<0 ∂ V ∣ S U < 0
例題 2.3 理想気体で断熱と等温の偏微分を比べる ★★
オリジナル 単原子理想気体 1 m o l 1\,\mathrm{mol} 1 mol T = 300 K T=300\,\mathrm{K} T = 300 K V = 2.24 × 10 − 2 m 3 V=2.24\times10^{-2}\,\mathrm{m^3} V = 2.24 × 1 0 − 2 m 3 R = 8.314 J / ( m o l K ) R=8.314\,\mathrm{J/(mol\,K)} R = 8.314 J/ ( mol K )
偏微分 ( ∂ U / ∂ V ) T (\partial U/\partial V)_T ( ∂ U / ∂ V ) T ( ∂ U / ∂ V ) S (\partial U/\partial V)_S ( ∂ U / ∂ V ) S
断熱的に体積を Δ V = 1.0 × 10 − 5 m 3 \Delta V=1.0\times10^{-5}\,\mathrm{m^3} Δ V = 1.0 × 1 0 − 5 m 3
同じ体積の変化を等温で行うときの内部エネルギーの変化と比べ、違いを図 2.4 の矢印で説明せよ。
解答
内部エネルギー U = 3 2 R T U=\frac32RT U = 2 3 R T ( ∂ U / ∂ V ) T = 0 (\partial U/\partial V)_T=0 ( ∂ U / ∂ V ) T = 0 (2.13) と ( ∂ T / ∂ V ) S = − 2 T / ( 3 V ) (\partial T/\partial V)_S=-2T/(3V) ( ∂ T / ∂ V ) S = − 2 T / ( 3 V )
( ∂ U ∂ V ) S = − R T V = − 8.314 × 300 2.24 × 10 − 2 P a ≈ − 1.11 × 10 5 P a . \left(\frac{\partial U}{\partial V}\right)_S=-\frac{RT}{V}=-\frac{8.314\times300}{2.24\times10^{-2}}\,\mathrm{Pa}\approx-1.11\times10^{5}\,\mathrm{Pa}. ( ∂ V ∂ U ) S = − V R T = − 2.24 × 1 0 − 2 8.314 × 300 Pa ≈ − 1.11 × 1 0 5 Pa .
これは圧力にマイナスを付けた値である。2. 1次の近似で
Δ U ≈ ( ∂ U ∂ V ) S Δ V ≈ − 1.11 × 10 5 × 1.0 × 10 − 5 J ≈ − 1.1 J . \Delta U\approx\left(\frac{\partial U}{\partial V}\right)_S\Delta V\approx-1.11\times10^{5}\times1.0\times10^{-5}\,\mathrm{J}\approx-1.1\,\mathrm{J}. Δ U ≈ ( ∂ V ∂ U ) S Δ V ≈ − 1.11 × 1 0 5 × 1.0 × 1 0 − 5 J ≈ − 1.1 J .
気体は外へ仕事 p Δ V p\Delta V p Δ V Δ U = 0 \Delta U=0 Δ U = 0 ∂ V ∣ T \partial_V|_T ∂ V ∣ T ∂ V ∣ S \partial_V|_S ∂ V ∣ S
「陽に依存する」は関数と座標の組の性質
ここまでの例をまとめると、次の定義と命題になる。
定義 2.9(陽に依存しない)
関数 f f f q 1 , … , q n q^1,\dots,q^n q 1 , … , q n ∂ f / ∂ q j = 0 \partial f/\partial q^j=0 ∂ f / ∂ q j = 0 q j q^j q j
この定義には、関数と1つの座標のほかに、相方の座標 q k q^k q k k ≠ j k\neq j k = j
命題 2.10(陽な依存は相方の選び方で変えられる)
次元は n ≥ 2 n\ge2 n ≥ 2
関数 f f f q 1 q^1 q 1
ここで独立とは、2つの偏微分の組 ( ∂ i f ) (\partial_if) ( ∂ i f ) ( ∂ i q 1 ) (\partial_iq^1) ( ∂ i q 1 ) c c c q 1 q^1 q 1 ∂ f / ∂ q 1 = c \partial f/\partial q^1=c ∂ f / ∂ q 1 = c c = 0 c=0 c = 0
証明 関数 u = f − c q 1 u=f-cq^1 u = f − c q 1 ( ∂ i u ) = ( ∂ i f ) − c ( ∂ i q 1 ) (\partial_iu)=(\partial_if)-c(\partial_iq^1) ( ∂ i u ) = ( ∂ i f ) − c ( ∂ i q 1 ) ( ∂ i q 1 ) (\partial_iq^1) ( ∂ i q 1 ) ( ∂ i u ) (\partial_iu) ( ∂ i u ) n − 2 n-2 n − 2
足した座標を q k 3 , … , q k n q^{k_3},\dots,q^{k_n} q k 3 , … , q k n 1.1 の逆関数定理により、組 ( q 1 , u , q k 3 , … , q k n ) (q^1,u,q^{k_3},\dots,q^{k_n}) ( q 1 , u , q k 3 , … , q k n ) f = u + c q 1 f=u+cq^1 f = u + c q 1 ∂ f / ∂ q 1 = c \partial f/\partial q^1=c ∂ f / ∂ q 1 = c
偏微分の記号を読むときの要点
偏微分 ∂ / ∂ q 1 \partial/\partial q^1 ∂ / ∂ q 1 (2.9) のように向きが変わる。
「関数が座標に陽に依存しない」は、関数と座標の組の性質である。関数とその1つの座標だけからは決まらない(命題 2.10 )。
熱力学の添字 ( ⋅ ) S (\cdot)_S ( ⋅ ) S ( ⋅ ) T (\cdot)_T ( ⋅ ) T
落とし穴
ラグランジアンの偏微分 ∂ L / ∂ q \partial L/\partial q ∂ L / ∂ q ∂ L / ∂ q ˙ \partial L/\partial\dot q ∂ L / ∂ q ˙ ( q , q ˙ , t ) (q,\dot q,t) ( q , q ˙ , t ) ∂ L / ∂ q \partial L/\partial q ∂ L / ∂ q 3.5 で扱う。
確認テスト
オリジナル
2.2-1 平面にチャート ( x , y ) (x,y) ( x , y ) ( u , y ) (u,y) ( u , y ) u = x + y u=x+y u = x + y ∂ / ∂ y \partial/\partial y ∂ / ∂ y 2.2-2 直交座標の座標基底 ∂ x \partial_x ∂ x ∂ y \partial_y ∂ y 2.2-3 van der Waals 気体の内部エネルギーとエントロピーは、次の式で与えられる。
U = C V T − a N 2 V , S = C V ln T + N k B ln ( V − N b ) + 定数 . U=C_VT-\frac{aN^2}{V},\qquad S=C_V\ln T+N k_{\mathrm B}\ln(V-Nb)+\text{定数}. U = C V T − V a N 2 , S = C V ln T + N k B ln ( V − N b ) + 定数 .
熱容量 C V C_V C V a , b a,b a , b ( ∂ U / ∂ V ) T (\partial U/\partial V)_T ( ∂ U / ∂ V ) T ( ∂ U / ∂ V ) S (\partial U/\partial V)_S ( ∂ U / ∂ V ) S
p = N k B T V − N b − a N 2 V 2 . p=\frac{N k_{\mathrm B} T}{V-Nb}-\frac{aN^2}{V^2}. p = V − N b N k B T − V 2 a N 2 . 2.2-4 平面に、慣性系の座標 ( x , y ) (x,y) ( x , y ) ( X , Y ) (X,Y) ( X , Y ) Ω \Omega Ω
x = X cos Ω t − Y sin Ω t , y = X sin Ω t + Y cos Ω t . x=X\cos\Omega t-Y\sin\Omega t,\qquad y=X\sin\Omega t+Y\cos\Omega t. x = X cos Ω t − Y sin Ω t , y = X sin Ω t + Y cos Ω t .
時刻も座標に含め、回る系のチャートでの時間の偏微分を、慣性系のチャートの座標基底で書け。関数 x x x x 2 + y 2 x^2+y^2 x 2 + y 2 2.2-5 2次元で、チャート ( q 1 , q 2 ) (q^1,q^2) ( q 1 , q 2 ) ( q 1 , q ′ 2 ) (q^1,q'^2) ( q 1 , q ′2 ) q ′ 2 q'^2 q ′2 q 2 q^2 q 2
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com