物理のための微分幾何入門 第3章 §3.4 ★★★ 一般化運動量は余接ベクトルの成分として変換する。Legendre 変換は接束から余接束への写像である
点変換での運動量の変換則
n 自由度の力学系の配位空間を Q とする(第1章 §1.3)。その座標を qi と書く。運動する系の速度は接ベクトル q˙∈TqQ で、成分 q˙i は上付きの添字を持つ。別の座標 q′a=q′a(q) に取り替えると、速度の成分は (3.5) の Va と同じ規則で変わる。
q˙′a=∂qj∂q′a(q)q˙j(3.19)
Lagrangian L(q,q˙,t) から、一般化運動量を pi=∂L/∂q˙i で定める。ここでは q と q˙ を独立に動かして偏微分する。その操作が意味を持つ理由は §3.5 で説明する。
定理 3.14(運動量の変換則)
点変換 q′a=q′a(q) のもとで、一般化運動量は余接ベクトルの成分として変換する。
pa′=∂q′a∂qjpj(3.20)
したがって p=pidqi は座標に依らない余接ベクトル p∈Tq∗Q を定める。
証明
新しい座標での Lagrangian は、古い変数を新しい変数で書いて代入したものである。
L′(q′,q˙′,t)=L(q(q′),q˙(q′,q˙′),t),q˙j=∂q′a∂qj(q′)q˙′a
2番目の式の係数は q′ だけの関数である。したがって、q′ を固定した偏微分は ∂q˙j/∂q˙′a=∂qj/∂q′a となる。一方、関数 qj(q′) は速度を含まないので、q˙′ で微分すると0である。連鎖律を使う。
pa′=∂q˙′a∂L′=∂qj∂L=0∂q˙′a∂qj+∂q˙j∂L∂q˙′a∂q˙j=∂q′a∂qjpj
これは (3.5) の ωa′ の規則そのものである。
証明では、q′ を固定して q˙′ だけを動かした。その間に配位 q は動かないので、∂L/∂q の項は寄与しない。定理 3.14 と (3.19) を組み合わせると、命題 3.3 の最後の主張から次の数が座標に依らない。
p(q˙)=piq˙i(3.21)
Hamiltonian H=piq˙i−L の第1項はこの組み合わせで、座標に依らない量になっている。
平面の自由粒子の極座標
Lagrangian は L=2m(x˙2+y˙2)=2m(r˙2+r2θ˙2) である。極座標の運動量は pr=mr˙ と pθ=mr2θ˙ になる。変換則 (3.20) に x=rcosθ と y=rsinθ を使っても、同じ結果が出る。
pθ=∂θ∂xpx+∂θ∂ypy=−rsinθpx+rcosθpy=xpy−ypx
pθ は角運動量の z 成分である。単位は Js で、運動量の単位と違う。座標基底での運動量の成分の単位は、その座標の単位で決まる。
物理の例:電磁場中の荷電粒子の正準運動量
電荷 e の粒子が電磁ポテンシャル (ϕ,A) の中を運動するとき、Lagrangian は次の形である(SI 単位)。
L=2m∣x˙∣2+eAi(x)x˙i−eϕ(x)
正準運動量は pi=mx˙i+eAi で、運動学的な運動量 mx˙i と異なる。Aix˙i が座標に依らない数になるためには、A=Aidxi は1形式でなければならない。
ゲージ変換 A→A+∇χ は、1形式で書くと A→A+dχ である。このとき Lagrangian は全微分 edχ(x˙)=edtdχ(x(t)) だけ変わり、正準運動量は p→p+edχ と変わる。運動量も dχ も1形式なので、この式は座標に依らない形をしている。ベクトルポテンシャルを接続として読む見方は、第15章 §15.4 で扱う。
Legendre 変換は接束から余接束への写像
各点の接空間を集めた TQ を接束と呼ぶ。余接空間を集めた T∗Q を余接束と呼ぶ。TQ の点は配位と速度の組 (q,q˙) である。T∗Q の点は配位と運動量の組 (q,p) である。
接束が座標 (q,q˙) を持つ 2n 次元の多様体になることは §3.5 で示す。余接束 T∗Q は第14章 §14.1 で相空間として扱う。
定義 3.15(Legendre 写像)
Lagrangian L のLegendre 写像 FL:TQ→T∗Q を、次の対応で定める。
(qi,q˙i) ⟼ (qi, pi=∂q˙i∂L(q,q˙))(3.22)
定理 3.14 により、右辺の p は座標に依らない余接ベクトルなので、FL は座標に依らない写像である。FL は配位を変えない。各点の接空間 TqQ を、同じ点の余接空間 Tq∗Q へ移す。
命題 3.16(Legendre 写像の局所可逆性)
ある点で次の行列が正則なら、FL はその点の近くで滑らかな逆写像を持つ。
Wij=∂q˙i∂q˙j∂2L(3.23)
このとき L はその点で正則であるという。
証明
FL を座標 (q,q˙)↦(q,p) で書くと、Jacobi 行列は次のブロックの形になる。
(δij∂pi/∂qj0Wij)
その行列式は detW に等しい。detW=0 なら、逆関数定理(第1章 §1.1)から局所的な滑らかな逆写像が存在する。
運動エネルギーが速度の2次形式 L=21gij(q)q˙iq˙j−V(q) の場合、pi=gijq˙j である。Wij=gij で、運動エネルギーが正定値なら L は正則である。この場合の Legendre 写像は、運動エネルギーの係数 gij で添字を下げる操作にあたる(第5章 §5.4)。
正則でない例として L=2m(q˙1+q˙2)2 を考える。運動量は p1=p2=m(q˙1+q˙2) である。したがって FL の像は、余接束の中の部分集合 p1=p2 に限られる。このとき運動量は速度を決めず、拘束 p1−p2=0 が現れる。
正則な場合の Hamiltonian の構成と Hamilton 方程式の計算は、虎の巻『解析力学から様々な理論分野を組み立てる』第1部第7章と第8章に送る。
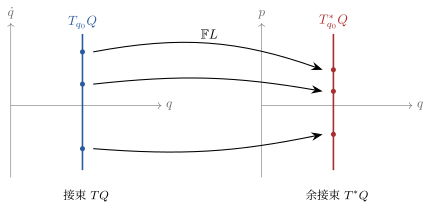
図 3.4 Legendre 写像 FL は、点 q0 の上の接空間(速度の直線)を同じ点の上の余接空間(運動量の直線)へ移す。図は Q=R で L=21m(q)q˙2 の場合で、各点の上では p=m(q0)q˙ の倍率で移る(図は m(q0)=2/3)。
例題 3.4 斜めの座標での運動量 ★★
オリジナル平面の自由粒子 L=2m(x˙2+y˙2) を、次の座標 (u,v) で記述する。
x=u,y=v+21u2
- L を (u,v,u˙,v˙) で書け。さらに運動量 pu,pv を求めよ。
- 結果が変換則 (3.20) と一致することを確かめよ。
- u˙=pu/m が一般には成り立たないことを示し、速度を運動量で表せ。
解答
- x˙=u˙ と y˙=v˙+uu˙ を代入する。
L=2m[u˙2+(v˙+uu˙)2]
u を固定して偏微分すると、運動量は次のようになる。
pu=m[u˙+u(v˙+uu˙)],pv=m(v˙+uu˙)
2. 直交座標の運動量は px=mx˙=mu˙ と py=my˙=m(v˙+uu˙) である。変換則の係数は、Jacobi 行列の成分である。
∂u∂x=1,∂u∂y=u,∂v∂x=0,∂v∂y=1
したがって次の関係を得る。
pu=px+upy,pv=py
これは (1) の結果と一致する。3. (1) から pu=mu˙+upv なので、u˙=(pu−upv)/m である。upv=0 なら u˙=pu/m となる。v˙ は pv=m(v˙+uu˙) を解いて得られる。
v˙=mpv−uu˙=m(1+u2)pv−upu
座標基底 ∂u,∂v は直交しないので、速度の成分と運動量の成分は単純な比例関係にならない。
確認テスト
オリジナル
- 3.4-1 3次元の自由粒子 L=2m∣x˙∣2 を考える。球座標 (r,θ,φ) の3つの運動量を求めよ。
- 3.4-2 一様な磁場 B=Bz^ のベクトルポテンシャルを A=2B(xdy−ydx) と選ぶ。平面の極座標で A の成分を求めよ。さらに、電荷 e の粒子の正準運動量 pθ を書け。
- 3.4-3 2自由度の Lagrangian L=2m[(q˙1)2+q˙1q˙2+(q˙2)2] について、Legendre 写像を書いて正則であることを示し、速度を運動量で表せ。さらに H=piq˙i−L を運動量で書け。
- 3.4-4 点変換 q′=q′(q) のもとで、piq˙i が座標に依らないことを、(3.19) と (3.20) から直接示せ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
