物理のための微分幾何入門 第5章 §5.4 ★★★ 運動エネルギーの係数は配位空間の計量で、座標基底は直交とは限らない。時空の Minkowski 計量は非退化だが正定値でない
運動エネルギーが決める計量
質点が N 個あり、それぞれの質量を ma とする。各質点の位置は、一般化座標 q1,…,qn の関数 xa(q) と書けるとする。拘束は時間に陽に依存しないとする。速度は x˙a=∂qi∂xaq˙i なので、運動エネルギーは
T=21a∑ma∣x˙a∣2=21gij(q)q˙iq˙j,gij=a∑ma∂qi∂xa⋅∂qj∂xa(5.16)
となる。速度の2次形式になることの導出は、虎の巻『解析力学から様々な理論分野を組み立てる』第1部第2章にある。
(5.16) の gij は配位空間の計量である。質量で重みを付けた 3N 次元の Euclid 計量 ∑ama∣dxa∣2 を、位置を与える写像で引き戻したものになっている。引き戻し f∗ の一般の定義は第12章で扱う。
命題 5.12(運動エネルギーの計量は正定値)
すべての質量は正とする。(5.16) の計量は対称である。位置を与える写像 q↦(x1,…,xN) のヤコビ行列の階数が n の点では、この計量は正定値になる。
証明
対称性は、内積の対称性から従う。接ベクトル v=vi∂i を入れると
g(v,v)=a∑ma∂qi∂xavi2≥0
である。
等号が成り立つのは、すべての a について ∂qi∂xavi=0 のときに限る。これは、ヤコビ行列が v を0に写すことである。階数が n ならヤコビ行列は単射なので、等号は v=0 のときだけになる。
運動エネルギーは座標の取り方によらない量である。このことは、g が (0,2) 型テンソルとして変換することと同じ内容である。Lagrangian L=21gijq˙iq˙j−V(q) の Euler–Lagrange 方程式には、計量の微分が Christoffel 記号(第8章)の形で入る。ポテンシャルが0の自由運動は、この計量の測地線になる(第10章 §10.3)。
二重振り子:座標基底が直交しない配位空間
長さ l1 の棒の先に質量 m1 の質点を付ける。その先に、長さ l2 の棒と質量 m2 の質点をつなぐ。この平面の二重振り子で、鉛直下向きから測った角を θ1, θ2 とする。
角の差を Δ=θ1−θ2 と書く。配位空間はトーラスである(第1章 §1.3)。
質点の位置は
x1=l1(sinθ1, −cosθ1),x2=x1+l2(sinθ2, −cosθ2)
である。(5.16) に入れて内積を計算すると、計量は
(gij)=((m1+m2)l12m2l1l2cosΔm2l1l2cosΔm2l22)(5.17)
となる。
非対角の成分は、Δ=±π/2 以外では0でない。θ2 を固定して θ1 だけを変えると、上の棒が回るので下の質点も一緒に動く。このときの下の質点の速度と、θ2 だけを変えたときの下の質点の速度は、一般には垂直にならない。これが非対角の成分の物理的な由来である。
(5.5) から、2つの座標基底 ∂θ1, ∂θ2 のなす角 φ は
cosφ=(m1+m2)l12m2l22m2l1l2cosΔ=m1+m2m2cosΔ(5.18)
である。
棒の長さは約分されて消える。2つの質量が等しく、Δ=0 なら、cosφ=1/2 である。このとき、なす角は 45∘ になる。行列式は次のとおり正なので、命題 5.12 のとおり計量は正定値である。
detg=m2l12l22(m1+m2sin2Δ)>0
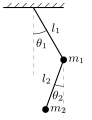
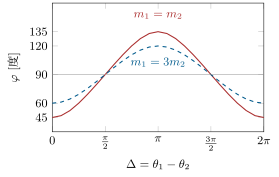
図 5.4 左:平面の二重振り子と角 θ1、θ2。右:配位空間の座標基底 ∂θ1 と ∂θ2 が運動エネルギーの計量について成す角 φ を、(5.18) から計算したもの。実線は m1=m2、破線は m1=3m2 である。φ=90∘(灰色の線)になるのは Δ=±π/2 のときだけで、それ以外では座標基底は直交しない。
例題 5.6 二重振り子の運動エネルギーと交差項 ★★
オリジナル質量は m1=m2=1.0kg、棒の長さは l1=l2=0.50m とする。この二重振り子が、Δ=0 の瞬間に次の角速度で動いている。
θ˙1=2.0rad/s,θ˙2=−1.0rad/s
- 計量 (5.17) の成分を数値で書き、運動エネルギーを求めよ。
- 非対角の成分を無視して(座標基底が直交するとみなして)計算した値と比べよ。
- 同じ瞬間の m2 の速度を直接求め、(1) の値を確かめよ。
解答
(1) 成分は次のとおりである(単位は kgm2)。
g11=(m1+m2)l12=0.50,g12=m2l1l2cos0=0.25,g22=m2l22=0.25
運動エネルギーは
T=21(g11θ˙12+2g12θ˙1θ˙2+g22θ˙22)=21(0.50⋅4.0+2⋅0.25⋅(−2.0)+0.25⋅1.0)=0.625J
となる。
(2) 交差項 2g12θ˙1θ˙2=−1.0 を除くと、T=21(2.0+0.25)=1.125J になる。これは正しい値の1.8倍である。2本の棒が逆向きに回るので、m2 の速度は打ち消し合う。この打ち消しを表すのが非対角の成分である。
(3) 角の差が0なので、2本の棒は同じ向きで、接線方向も同じである。m1 の速さは l1θ˙1=1.0m/s である。m2 の速度は、同じ接線方向に l1θ˙1+l2θ˙2=0.5m/s である。運動エネルギーは 21(1.0⋅1.02+1.0⋅0.52)=0.625J となり、(1) と一致する。
Minkowski 計量と不定値の計量
特殊相対論の時空は、座標 xμ=(ct,x,y,z) と次の計量で表される(相対論入門 第3章・第4章)。
ημν=diag(+1,−1,−1,−1),ds2=c2dt2−dx2−dy2−dz2(5.19)
η は非退化だが正定値でない擬 Riemann 計量である。
η(v,v) の符号でベクトルを分類する。正なら時間的、負なら空間的と呼ぶ。0でないのに η(v,v)=0 となるベクトルを、光的(ヌル)と呼ぶ。光的なベクトルは0でないのに長さが0なので、Cauchy–Schwarz の不等式も角の定義 (5.5) も、そのままでは使えない。
一方、非退化性しか使っていない結果はそのまま成り立つ。定理 5.6 の添字の上げ下げはその1つである。
vμ=ημνvν=(v0,−v1,−v2,−v3)
体積要素は、根号の中の絶対値をとって使う(定理 5.5)。曲がった時空の計量は、相対論入門 第8章が扱う。
座標を取り替えても、計量の正負の固有値の個数(符号数)は変わらない。
定理 5.13(Sylvester の慣性法則)
非退化な対称行列 g と正則行列 J をとる。JTgJ の正の固有値の個数は、g の正の固有値の個数と等しい。
証明
g′=JTgJ と書く。2つの行列の正の固有値の個数を、それぞれ p と p′ とする。もとの行列の正の固有値に属する固有ベクトルは、p 次元の部分空間 W+ を張る。その上では、0でない v について vTgv>0 である。
g′ の負の固有値に属する固有ベクトルは、n−p′ 次元の部分空間を張る。この部分空間を W−′ と書く。その上では、0でない u について uTg′u<0 である。
像 JW−′ も n−p′ 次元の部分空間である。v=Ju と書くと、vTgv=uTg′u<0 となる。
p>p′ と仮定すると、2つの部分空間の次元の和は n を超える。そのため W+ と JW−′ は、0でない共通のベクトルを持つ。そのベクトルでは2次形式の値が正かつ負となり、矛盾する。
したがって p≤p′ である。逆行列について同じ議論をすると、p′≤p も成り立つ。
変換則 (5.3) は g′=JTgJ の形なので、符号数は座標によらない。時空の符号数 (+,−,−,−) は、座標の選び方で正定値に変えることはできない。
例題 5.7 Minkowski 計量でのベクトルの分類と固有時間 ★★
オリジナル2次元の Minkowski 計量 ds2=c2dt2−dx2 を、成分 (cdt, dx) で考える。
- 次の3つのベクトルを、時間的・空間的・光的に分類せよ。
u=(1, 0.6),w=(1, 1),z=(0.5, 1)
2. w の添字を下げた成分を求め、wμwμ=0 を確かめよ。3. 速さ 0.6c で動く時計の世界線に沿った固有時間を考える。座標時間で10年進む間に、この時計は何年進むか。
解答
(1) η(u,u)=1−0.36=0.64 は正なので、u は時間的である。η(w,w)=1−1=0 なので、w は光的である。η(z,z)=0.25−1=−0.75 は負なので、z は空間的である。
(2) wμ=ημνwν=(1,−1) である。縮約は 1⋅1+(−1)⋅1=0 となる。
(3) 時計の世界線の変位は (cdt, 0.6cdt) である。その長さは ds=cdt1−0.36=0.8cdt である。これを c で割ったものが固有時間 dτ である。
座標時間10年の間に、時計は 0.8×10=8 年進む。これは、曲線の長さ (5.4) を時間的な曲線に使った結果である。
確認テスト
オリジナル
- 5.4-1 4次元の Minkowski 計量 (5.19) が Riemann 計量でないことを、具体的なベクトルを1つ挙げて示せ。
- 5.4-2 円柱座標 (ρ,ϕ,z) を使う。質量 m の質点が、円錐面 z=kρ (k>0) の上に拘束されている。座標 (ρ,ϕ) で運動エネルギーの計量を求め、g を書け。
- 5.4-3 m1=3m2 の二重振り子で、2つの座標基底のなす角の最小値を求めよ。また、m2≪m1 の極限で、どの Δ でも座標基底がほぼ直交する理由を述べよ。
- 5.4-4 2次元の Minkowski 計量 ds2=c2dt2−dx2 で、光円錐座標 u=ct−x, w=ct+x を使う。計量が ds2=dudw となることを示せ。座標基底 ∂u, ∂w がどちらも光的であることと、η(∂u,∂w)=1/2 を確かめよ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
