物理のための微分幾何入門 第14章 §14.1 ★★★ 相空間は余接束で、座標によらない1形式 θ=pidqi がはじめから載っている
第3章 §3.4 では、運動量 pi=∂L/∂q˙i が座標の取り替えで1形式の成分として変換することを見た。したがって、位置と運動量の組 (q,p) は配位空間の点とそこでの余接ベクトルの組であり、相空間は余接束である。この章では、余接束にはじめから備わっている2形式 ω を取り出し、解析力学の主な結果をこの2形式の性質として読み直す。
道具は第12章の外微分と Poincaré の補題、第13章の Lie 微分と Cartan の公式、流れの箱の定理である。外微分は d2=0 を満たし、引き戻しと可換である(第12章 §12.2・§12.3)。可縮な領域の上の閉形式は完全形式である(Poincaré の補題、第12章 §12.5)。
Lie 微分については次の2式を使う(第13章 §13.2)。ここで α は微分形式である。Φt はベクトル場 X が生成する流れである。
LXα=ιXdα+dιXα,dtdΦt∗α=Φt∗LXα(14.1)
§14.1 で余接束の標準1形式 θ と正準2形式 ω=dθ を定義する。§14.2 では関数 H からベクトル場 XH を作る。それが Hamilton 方程式になることと、Poisson 括弧の符号を確かめる。§14.3 は Liouville の定理、§14.4 は正準変換と母関数を扱う。
§14.5 では、Hamilton–Jacobi 方程式で運動量が位置と時刻の関数(場)になる理由を、解の族と Lagrange 部分多様体で説明する。
§14.6 では、保存量をどう見つけるか、いつ存在しないかを、局所と大域に分けて論じる。解析力学の計算そのもの(Hamilton 方程式の導出・母関数の4つの型・変数分離の例・断熱不変量)は、虎の巻『解析力学から様々な理論分野を組み立てる』第1部第8章・第12章・第13章・第14章にある。この章はその幾何の側、すなわち何が何の上の関数か・何が保存されるかを書く。第15章では、この章の作用積分 ∮θ の考え方を Berry 位相に使う。
余接束
自由度 n の系の配位空間は n 次元の多様体である。これを Q と書く。Q の局所座標を q1,…,qn とする。第3章 §3.4 で見たとおり、別の座標 q′j に取り替えると運動量の成分は
pj′=∂q′j∂qipi(14.2)
と変わる。これは余接ベクトル pidqi の成分の変換則そのものである。
定義 14.1(余接束)
余接空間 Tq∗Q をすべての点について集めた集合を、Q の余接束と呼ぶ。
T∗Q=q∈Q⋃Tq∗Q
余接ベクトルを基点に送る写像を π:T∗Q→Q と書く。
余接ベクトルを p=pidqi と成分で表すと、組 (q1,…,qn,p1,…,pn) が座標になる。この座標で T∗Q は 2n 次元の多様体になる。この座標を qi から誘導された正準座標と呼ぶ。
配位空間の座標を取り替えたときの正準座標の取り替えは、q′=q′(q) と (14.2) を合わせたものである。この取り替えは滑らかで逆を持つので、T∗Q は確かに多様体になる。解析力学で相空間と呼ぶものは、この T∗Q である。
例
単振り子の配位空間は円 S1 で、座標は振れ角 q∈(−π,π] である(第1章 §1.3)。各点の余接空間は1次元なので、相空間 T∗S1 は円と直線の直積、すなわち円柱になる(図 14.1)。相空間を平面に描くときは、q=−π の縁と q=π の縁を同じ点として貼り合わせて読む。
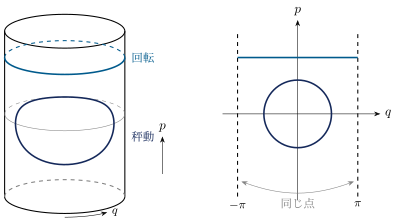
図 14.1 単振り子の相空間 T∗S1 は円柱である。左は円柱の模式図で、縦が運動量 p、横に回る向きが振れ角 q を表す。右は同じ相空間を平面に開いた図で、破線の縁 q=±π を貼り合わせて読む。振り子が往復する秤動の軌道は円柱の上の閉曲線になり、回り続ける回転の軌道は円柱を1周する曲線になる。
標準1形式
余接束には、座標を選ばずに定まる1形式が1つ載っている。
点 (q,p) での接ベクトル V を考える。射影で押し出すと、V は配位空間の接ベクトル π∗V∈TqM になる。一方、点 (q,p) の成分 p はそれ自体が接空間の上の線形形式である。したがって p を π∗V に当てて数を出すことができる。
定義 14.2(標準1形式)
余接束の上の1形式 θ を、点 (q,p) での接ベクトルに対して
θ(q,p)(V)=p(π∗V)(14.3)
で定め、標準1形式(Liouville 形式)と呼ぶ。
命題 14.3(標準1形式の座標表示)
どの正準座標 (qi,pi) でも
θ=pidqi(14.4)
である。とくに、配位空間の座標を取り替えて正準座標を誘導し直しても、θ は同じ形 pj′dq′j に書ける。
証明
接ベクトルを V=ai∂qi+bi∂pi と書く。射影は (q,p)↦q なので、押し出しは π∗V=ai∂qi である(第2章 §2.4)。(14.3) から
θ(V)=pidqi(aj∂qj)=piai=(pidqi)(V)
となり、(14.4) を得る。
定義 (14.3) は座標を使っていないので、別の正準座標でも同じ議論が成り立つ。念のため直接確かめる。(14.2) と連鎖律から
pj′dq′j=pi∂q′j∂qi∂qk∂q′jdqk=piδikdqk=pidqi
である。
正準2形式
定義 14.4(正準2形式とシンプレクティック多様体)
標準1形式の外微分
ω=dθ=dpi∧dqi(14.5)
を T∗Q の正準2形式(シンプレクティック形式)と呼ぶ。
一般に、多様体の上の2形式 ω が閉かつ非退化であるとき、組 (P,ω) をシンプレクティック多様体と呼ぶ。閉とは dω=0 のことである。非退化とは、各点で次が成り立つことをいう。どの接ベクトル V との値 ω(U,V) も0になる接ベクトルは、零ベクトルに限る。
命題 14.5
(T∗Q,ω) はシンプレクティック多様体である。
証明
閉であることは dω=d2θ=0 からわかる。非退化を示すため、U=ai∂qi+bi∂pi との内部積をとる。ιU(dpi∧dqi)=dpi(U)dqi−dqi(U)dpi なので
ιUω=bidqi−aidpi(14.6)
である。
これが1形式として0なら、係数の bi と ai はすべて0である。したがって U=0 となる。
正準座標の列ベクトル z=(q1,…,qn,p1,…,pn)T を使うと、ω は行列で書ける。接ベクトルの成分も同じ並びの列ベクトルで表すと、(14.6) から
ω(U,V)=UTΩV,Ω=(0In−In0)(14.7)
となる。Ω は反対称で detΩ=1 である。
非退化な反対称形式を持つ空間の次元は必ず偶数になる。実際、k 次の反対称行列 A については次が成り立つ。
detA=detAT=det(−A)=(−1)kdetA
したがって k が奇数なら detA=0 で、非退化にならない。
n=1 では ω(U,V)=UpVq−UqVp である。これは (q,p) 平面で2つのベクトルが張る平行四辺形の面積に、向きで符号を付けたものである。一般の n では、各 (qi,pi) 平面への射影の面積を足し合わせたものになる。第5章 §5.5 で述べたとおり相空間に自然な計量は無いが、面積を測る2形式は自然に定まる。
正準座標が ω を (14.5) の形にすることは、一般のシンプレクティック多様体でも局所には成り立つ。
定理 14.6(Darboux)
2n 次元のシンプレクティック多様体のどの点のまわりにも、次の形になる局所座標 (qi,pi) が存在する。
ω=dpi∧dqi
証明の筋を述べる。
1点 x0 では、線形代数で ω を標準形にする座標がとれる。その座標で定数係数の2形式を ω0 とし、ωt=ω0+t(ω−ω0) と置く。ωt は x0 の近くで非退化である。Poincaré の補題により、ω−ω0=dβ と書ける。
ιYtωt=−β で決まる時間に依存するベクトル場を Yt とする。その流れが、(14.1) により ω を ω0 へ引き戻す。これは Moser の方法と呼ばれ、完全な証明はシンプレクティック幾何の本に譲る。
Darboux の定理は、シンプレクティック多様体には局所的な不変量が無いことを意味する。これは計量と対照的である。計量には曲率という局所的な不変量があり、第8章の驚異の定理が示したとおり、曲がった計量は座標をどう選んでも平らな形にはならない。
例題 14.1 平面の極座標での標準1形式と角運動量 ★★
オリジナル平面上の質点の相空間 T∗R2 で、Descartes 座標から誘導した正準座標を (x,y,px,py) とする。極座標 (r,φ) から誘導した正準座標を (r,φ,pr,pφ) と書く。
- (1) 極座標の運動量 pr,pφ を x,y,px,py で表せ。
- (2) 1形式の等式 pxdx+pydy=prdr+pφdφ を直接確かめよ。
- (3) pφ が角運動量 Lz=xpy−ypx に等しいことを示せ。
解答
(1) (14.2) で古い座標を (x,y)、新しい座標を (r,φ) とする。偏微分は次のとおりである。
∂r∂x=cosφ,∂r∂y=sinφ,∂φ∂x=−rsinφ,∂φ∂y=rcosφ
したがって次を得る。
pr=pxcosφ+pysinφ,pφ=−pxrsinφ+pyrcosφ
(2) dx と dy を極座標の微分で書いて代入する。
dx=cosφdr−rsinφdφ,dy=sinφdr+rcosφdφ
pxdx+pydy=(pxcosφ+pysinφ)dr+(−pxrsinφ+pyrcosφ)dφ
係数は (1) の pr と pφ に一致する。
(3) (1) の式で rcosφ=x と rsinφ=y を使う。
pφ=−pxrsinφ+pyrcosφ=xpy−ypx=Lz
角度に共役な運動量が角運動量になることは、θ が座標によらないことから従う。
確認テスト
オリジナル
- 14.1-1 n=1 の正準2形式 ω=dp∧dq を考える。どの接ベクトル V でも ω(V,V)=0 であることを確かめよ。さらに、(14.7) の行列 Ω が正則であることを確かめよ。
- 14.1-2 配位空間 (0,∞) の座標を q′=lnq に取り替える。誘導される運動量 p′ を q,p で表せ。さらに次の2つを確かめよ。
p′dq′=pdq,dp′∧dq′=dp∧dq
3. 14.1-3 n=2 で ω=dp1∧dq1+dp2∧dq2 とする。ω∧ω を計算し、0でない4形式であることを示せ。4. 14.1-4 2つの1形式 θ1=pdq と θ2=−qdp を考える。2つの外微分はどちらも正準2形式になることを示せ。2つの差がある関数の外微分であることも示せ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
