tecktom.com

引き戻しと座標変換

2026年10月22日15分で読めますAI生成教科書『基礎理論』第12章 微分形式と外微分
目次
  1. 引き戻しの定義
  2. 引き戻しの性質
  3. 最高次の形式とヤコビアン
  4. 形式の積分と変数変換
  5. 確認テスト
  6. 木下の層

AI 生成・木下が未勉強

物理のための微分幾何入門 第12章 §12.3 ★★★ 形式は写像に沿って後ろ向きに運べ、外積と外微分はその運び方と両立する。積分の変数変換のヤコビアンはこの運び方の係数である

引き戻しの定義

第2章 §2.4 では、写像 f ⁣:M→Nf\colon M\to N が接ベクトルを運ぶことを見た。これが押し出し f∗f_* である。形式はベクトルを受け取る量なので、向きが逆になる。NN の上の形式に MM のベクトルを渡すには、ベクトルを先に押し出しで運べばよい。

定義 12.9(引き戻し)

滑らかな写像 f ⁣:M→Nf\colon M\to N をとる。NN の上の形式 ω∈Ωk(N)\omega\in\Omega^k(N) をとる。これに対し、MM の上の形式を次で定める。

(f∗ω)p(v1,…,vk)=ωf(p)(f∗v1,…,f∗vk)(vi∈TpM)(12.18)(f^*\omega)_p(v_1,\dots,v_k)=\omega_{f(p)}(f_*v_1,\dots,f_*v_k)\qquad(v_i\in T_pM)\tag{12.18}

関数(0形式)については f∗g=g∘ff^*g=g\circ f とする。この f∗ωf^*\omega を引き戻しと呼ぶ。

ベクトル場は一般には押し出せない。写像が単射でなければ、MM の複数の点のベクトルが NN の同じ点へ運ばれ、そこでの値が1つに決まらないからである。これに対して、形式の引き戻しはどんな滑らかな写像についても定まる。曲線や曲面の上へ形式を制限できるのは、この性質による。

座標で書くため、MM の座標を xix^i とする。NN の座標を yay^a とする。写像は ya=ya(x)y^a=y^a(x) と書ける。押し出しはヤコビ行列で成分を運ぶので、基底の引き戻しは次のようになる。

f∗(dya)=∂ya∂xi dxi=d(ya∘f)(12.19)f^*(\mathrm{d} y^a)=\frac{\partial y^a}{\partial x^i}\,\mathrm{d} x^i=\mathrm{d}(y^a\circ f)\tag{12.19}

実際の計算では、NN の座標に xx の関数を代入し、その微分を連鎖律で展開すればよい。

引き戻しの性質

定理 12.10(引き戻しの性質)

滑らかな写像 f ⁣:M→Nf\colon M\to N について、次が成り立つ。

  1. (i) 外積を保つ。

f∗(ω∧η)=f∗ω∧f∗ηf^*(\omega\wedge\eta)=f^*\omega\wedge f^*\eta 2. (ii) 外微分と交換する。

f∗(dω)=d(f∗ω)(12.20)f^*(\mathrm{d}\omega)=\mathrm{d}(f^*\omega)\tag{12.20} 3. (iii) 写像 g ⁣:N→Pg\colon N\to P との合成について、(g∘f)∗=f∗∘g∗(g\circ f)^*=f^*\circ g^* である。

証明

(i) (12.3) の右辺の各ベクトル vv を f∗vf_*v に置き換えたものが左辺である。それは右辺の外積の定義そのものである。

(ii) まず関数 gg について示す。接ベクトル vv に対し、f∗(dg)(v)=dg(f∗v)f^*(\mathrm{d} g)(v)=\mathrm{d} g(f_*v) は、押し出したベクトルの方向の方向微分である。押し出しの定義から、これは vv 方向の g∘fg\circ f の方向微分に等しい。したがって f∗dg=d(f∗g)f^*\mathrm{d} g=\mathrm{d}(f^*g) である。

一般の形式は、線形性から ω=g dya1∧⋯∧dyak\omega=g\,\mathrm{d} y^{a_1}\wedge\dots\wedge\mathrm{d} y^{a_k} で示せば足りる。(i) と関数の場合から、引き戻しは次の形になる。

f∗ω=(g∘f) d(ya1∘f)∧⋯∧d(yak∘f)f^*\omega=(g\circ f)\,\mathrm{d}(y^{a_1}\circ f)\wedge\dots\wedge\mathrm{d}(y^{a_k}\circ f)

これに d\mathrm{d} を当てる。Leibniz 則と d2=0\mathrm{d}^2=0 から、d(g∘f)\mathrm{d}(g\circ f) が前に付く項だけが残る。その結果は、(i) から f∗(dg∧dya1∧⋯∧dyak)=f∗dωf^*(\mathrm{d} g\wedge\mathrm{d} y^{a_1}\wedge\dots\wedge\mathrm{d} y^{a_k})=f^*\mathrm{d}\omega に等しい。

(iii) 押し出しについては、連鎖律 (g∘f)∗=g∗∘f∗(g\circ f)_*=g_*\circ f_* が成り立つ(第2章 §2.4)。これを (12.18) に入れればよい。

系 12.11(外微分は座標に依らない)

(12.11) で定めた外微分は、どの座標で計算しても同じ形式になる。

証明

2つの座標 xx と yy の取り替えを、恒等写像を座標で書いたものとみなす。yy 座標で書いた形式を xx 座標へ書き直す操作は、この写像による引き戻しである。(12.20) から、書き直してから d\mathrm{d} をとっても、d\mathrm{d} をとってから書き直しても同じ結果になる。

最高次の形式とヤコビアン

2つの多様体がともに nn 次元のとき、(12.19) と定理 12.5 を組み合わせる。基底の引き戻しの係数行列はヤコビ行列なので、次の式が出る。

f∗(dy1∧⋯∧dyn)=det⁡(∂ya∂xi) dx1∧⋯∧dxn(12.21)f^*(\mathrm{d} y^1\wedge\dots\wedge\mathrm{d} y^n)=\det\Bigl(\frac{\partial y^a}{\partial x^i}\Bigr)\,\mathrm{d} x^1\wedge\dots\wedge\mathrm{d} x^n\tag{12.21}

第1章で見たヤコビ行列式は、最高次の形式の引き戻しの係数である。

極座標と球座標

極座標 x=rcos⁡θx=r\cos\theta、y=rsin⁡θy=r\sin\theta で引き戻すと、基底は次のようになる。

dx=cos⁡θ dr−rsin⁡θ dθ,dy=sin⁡θ dr+rcos⁡θ dθ\mathrm{d} x=\cos\theta\,\mathrm{d} r-r\sin\theta\,\mathrm{d}\theta,\qquad \mathrm{d} y=\sin\theta\,\mathrm{d} r+r\cos\theta\,\mathrm{d}\theta

外積をとると、同じ1形式どうしの外積が消えて2項だけが残る。

dx∧dy=rcos⁡2θ dr∧dθ−rsin⁡2θ dθ∧dr=r dr∧dθ\mathrm{d} x\wedge\mathrm{d} y=r\cos^2\theta\,\mathrm{d} r\wedge\mathrm{d}\theta-r\sin^2\theta\,\mathrm{d}\theta\wedge\mathrm{d} r=r\,\mathrm{d} r\wedge\mathrm{d}\theta

球座標 (r,θ,φ)(r,\theta,\varphi) では、ヤコビ行列式から次の式が出る(確認テスト 12.3-3)。

dx∧dy∧dz=r2sin⁡θ dr∧dθ∧dφ\mathrm{d} x\wedge\mathrm{d} y\wedge\mathrm{d} z=r^2\sin\theta\,\mathrm{d} r\wedge\mathrm{d}\theta\wedge\mathrm{d}\varphi

図

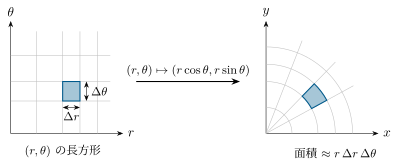
図 12.3 極座標の写像は (r,θ)(r,\theta) 平面の小さな長方形を (x,y)(x,y) 平面の扇形の小片へ移す。小片の面積は r Δr Δθr\,\Delta r\,\Delta\theta で、係数 rr が (12.21) のヤコビ行列式である。外側の小片ほど大きい。

形式の積分と変数変換

向きの入った nn 次元の領域 UU の上の、最高次の形式を考える。それを ω=h(x) dx1∧⋯∧dxn\omega=h(x)\,\mathrm{d} x^1\wedge\dots\wedge\mathrm{d} x^n と書き、積分を普通の重積分で定める。

∫Uω=∫Uh(x) dx1⋯dxn(12.22)\int_U\omega=\int_Uh(x)\,\mathrm{d} x^1\cdots\mathrm{d} x^n\tag{12.22}

ここで (x1,…,xn)(x^1,\dots,x^n) は正の向きの座標とする。

定理 12.12(変数変換の公式)

φ ⁣:U→V\varphi\colon U\to V を、Rn\mathbb{R}^n の領域のあいだの微分同相とする。φ\varphi は向きを保つ(ヤコビ行列式が正)とする。このとき、VV の上の最高次の形式 ω\omega について次が成り立つ。

∫Vω=∫Uφ∗ω(12.23)\int_V\omega=\int_U\varphi^*\omega\tag{12.23}

向きを逆にする写像では、右辺に負号が付く。

証明

ω=h(y) dy1∧⋯∧dyn\omega=h(y)\,\mathrm{d} y^1\wedge\dots\wedge\mathrm{d} y^n とする。(12.21) から、引き戻しは次の形になる。

φ∗ω=h(φ(x)) det⁡Dφ(x) dx1∧⋯∧dxn\varphi^*\omega=h(\varphi(x))\,\det D\varphi(x)\,\mathrm{d} x^1\wedge\dots\wedge\mathrm{d} x^n

重積分の変数変換の公式は、絶対値のついたヤコビ行列式を含む。

∫Vh dny=∫Uh(φ(x)) ∣det⁡Dφ∣ dnx\int_Vh\,\mathrm{d}^ny=\int_Uh(\varphi(x))\,\left\vert \det D\varphi\right\vert \,\mathrm{d}^nx

向きを保つときは ∣det⁡Dφ∣=det⁡Dφ\left\vert \det D\varphi\right\vert =\det D\varphi なので、両辺は一致する。向きを逆にするときは ∣det⁡Dφ∣=−det⁡Dφ\left\vert \det D\varphi\right\vert =-\det D\varphi なので、負号が付く。

重積分の公式は絶対値のついたヤコビ行列式を含み、形式の積分の公式は符号つきの行列式を含む。この違いが「向き」である。(12.23) から、向きの入った多様体の上の最高次の形式の積分は、どの正の向きの座標で計算しても同じ値になる。

kk 次元の曲線や曲面の上の積分も、同じ考え方で定める。面が、媒介変数の写像 c ⁣:D→Mc\colon D\to M で表されているとする。このとき ∫Sω=∫Dc∗ω\int_S\omega=\int_Dc^*\omega と定める。曲線 γ ⁣:[a,b]→M\gamma\colon[a,b]\to M の上では、1形式の積分は次の線積分になる。

∫γω=∫abγ∗ω=∫abωi(γ(t)) γ˙i(t) dt(12.24)\int_\gamma\omega=\int_a^b\gamma^*\omega=\int_a^b\omega_i(\gamma(t))\,\dot\gamma^i(t)\,\mathrm{d} t\tag{12.24}

3次元の曲面 r(u,v)\bm{r}(u,v) の上では、流束の形の引き戻しは次のようになる。

c∗Φb=b(r(u,v))⋅(ru×rv) du∧dv(12.25)c^*\Phi_{\bm{b}}=\bm{b}(\bm{r}(u,v))\cdot(\bm{r}_u\times\bm{r}_v)\,\mathrm{d} u\wedge\mathrm{d} v\tag{12.25}

これは、(12.9) の流束の形の性質を、引き戻しの定義 (12.18) に当てたものである。ru×rv=n ∣ru×rv∣\bm{r}_u\times\bm{r}_v=\bm{n}\,\left\vert \bm{r}_u\times\bm{r}_v\right\vert と書ける。すると、流束の形の積分はベクトル解析の面積分 ∫Sb⋅n dS\int_S\bm{b}\cdot\bm{n}\,\mathrm{d} S に等しい。

例題 12.3 点電荷の電場の流束 ★★★

オリジナル原点に点電荷 qq がある。電場は次の形で、その流束の形は ΦE=q4πε0Ω\Phi_{\bm{E}}=\frac{q}{4\pi\varepsilon_0}\Omega である。

E=q4πε0rr3,Ω=x dy∧dz+y dz∧dx+z dx∧dyr3,r=x2+y2+z2\bm{E}=\frac{q}{4\pi\varepsilon_0}\frac{\bm{r}}{r^3},\qquad \Omega=\frac{x\,\mathrm{d} y\wedge\mathrm{d} z+y\,\mathrm{d} z\wedge\mathrm{d} x+z\,\mathrm{d} x\wedge\mathrm{d} y}{r^3},\qquad r=\sqrt{x^2+y^2+z^2}

  1. (1) 半径 RR の球面への Ω\Omega の引き戻しを求めよ。球面は次の写像で表す。

c(θ,φ)=R (sin⁡θcos⁡φ, sin⁡θsin⁡φ, cos⁡θ)c(\theta,\varphi)=R\,(\sin\theta\cos\varphi,\ \sin\theta\sin\varphi,\ \cos\theta) 2. (2) 球面全体の Ω\Omega の積分を求め、∫SΦE=q/ε0\int_S\Phi_{\bm{E}}=q/\varepsilon_0 を確かめよ。球面の向きは外向きの法線で定める。3. (3) 原点を除いた空間で dΩ=0\mathrm{d}\Omega=0 であることを示せ。

解答

(1) 分子の2形式は、位置ベクトル r\bm{r} の流束の形である。(12.25) を使うため、接ベクトルとそのクロス積を求める。

cθ=R(cos⁡θcos⁡φ,cos⁡θsin⁡φ,−sin⁡θ),cφ=R(−sin⁡θsin⁡φ,sin⁡θcos⁡φ,0)\bm{c}_\theta=R(\cos\theta\cos\varphi,\cos\theta\sin\varphi,-\sin\theta),\qquad \bm{c}_\varphi=R(-\sin\theta\sin\varphi,\sin\theta\cos\varphi,0)

cθ×cφ=R2sin⁡θ (sin⁡θcos⁡φ,sin⁡θsin⁡φ,cos⁡θ)=Rsin⁡θ  c\bm{c}_\theta\times\bm{c}_\varphi=R^2\sin\theta\,(\sin\theta\cos\varphi,\sin\theta\sin\varphi,\cos\theta)=R\sin\theta\;\bm{c}

これは外向きなので、(θ,φ)(\theta,\varphi) の順が外向きの法線に合う向きである。球面の上では r=Rr=R で、c⋅(cθ×cφ)=R3sin⁡θ\bm{c}\cdot(\bm{c}_\theta\times\bm{c}_\varphi)=R^3\sin\theta である。したがって次の結果を得る。

c∗Ω=R3sin⁡θR3 dθ∧dφ=sin⁡θ dθ∧dφc^*\Omega=\frac{R^3\sin\theta}{R^3}\,\mathrm{d}\theta\wedge\mathrm{d}\varphi=\sin\theta\,\mathrm{d}\theta\wedge\mathrm{d}\varphi

半径 RR に依らないことに注意する。

(2) 角度の範囲全体で積分する。

∫SΩ=∫02π ⁣ ⁣∫0πsin⁡θ dθ dφ=2⋅2π=4π,∫SΦE=q4πε0⋅4π=qε0\int_S\Omega=\int_0^{2\pi}\!\!\int_0^\pi\sin\theta\,\mathrm{d}\theta\,\mathrm{d}\varphi=2\cdot2\pi=4\pi,\qquad \int_S\Phi_{\bm{E}}=\frac{q}{4\pi\varepsilon_0}\cdot4\pi=\frac{q}{\varepsilon_0}

これは Gauss の法則に一致する。

(3) (12.17) から、dΩ\mathrm{d}\Omega の係数は r/r3\bm{r}/r^3 の発散である。xx 成分の微分は ∂x(x/r3)=1/r3−3x2/r5\partial_x(x/r^3)=1/r^3-3x^2/r^5 で、ほかの成分も同じ形になる。

∇⋅rr3=3r3−3(x2+y2+z2)r5=0(r≠0)\nabla\cdot\frac{\bm{r}}{r^3}=\frac{3}{r^3}-\frac{3(x^2+y^2+z^2)}{r^5}=0\qquad(r\ne0)

したがって、原点を除くと dΩ=0\mathrm{d}\Omega=0 である。§12.4 の Stokes の定理を使うと、原点を囲む閉曲面ならどれを選んでも積分が 4π4\pi になることが分かる。

確認テスト

オリジナル

  1. 12.3-1 2つの1形式と滑らかな写像 ff を考える。定義 (12.18) と (12.4) から直接、f∗(α∧β)=f∗α∧f∗βf^*(\alpha\wedge\beta)=f^*\alpha\wedge f^*\beta を示せ。
  2. 12.3-2 平面の1形式 ω=−y dx+x dy\omega=-y\,\mathrm{d} x+x\,\mathrm{d} y を極座標へ引き戻せ。その結果を使って、半径 aa の円を反時計回りに1周する積分を求めよ。
  3. 12.3-3 球座標のヤコビ行列式を計算し、次の式を示せ。

dx∧dy∧dz=r2sin⁡θ dr∧dθ∧dφ\mathrm{d} x\wedge\mathrm{d} y\wedge\mathrm{d} z=r^2\sin\theta\,\mathrm{d} r\wedge\mathrm{d}\theta\wedge\mathrm{d}\varphi 4. 12.3-4 曲線 γ ⁣:[a,b]→M\gamma\colon[a,b]\to M と、狭義単調な滑らかな関数 h ⁣:[c,d]→[a,b]h\colon[c,d]\to[a,b] を考える。hh が増加なら ∫γ∘hω=∫γω\int_{\gamma\circ h}\omega=\int_\gamma\omega となることを、(12.24) から示せ。hh が減少なら符号が反転することも示せ。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『基礎理論』の記事一覧へ