量子情報入門 第1章 §1.5
この章は本書の山場である。Shorのアルゴリズム(第1.6 節)の量子的核心はすべてこの章に置かれており、逆にいえばこの章を理解すれば「量子計算はどこで古典を追い抜くのか」という問いに具体的な形で答えられるようになる。構成は、(i) 古典の離散フーリエ変換の確認、(ii) 量子フーリエ変換(QFT)の定義と基本性質、(iii) 積表示の完全な導出と回路構成、(iv) QFTが周期構造をどう「見る」か、(v) 位相推定アルゴリズムの厳密な解析、の順に一歩ずつ積み上げる。
離散フーリエ変換とは
まず「離散フーリエ変換」がフーリエ変換・フーリエ級数とどう違うかを整理する。
フーリエ変換 (連続・非周期):R \mathbb R R f f f f ^ ( k ) = ∫ − ∞ ∞ f ( x ) e − 2 π i k x d x \hat f(k)=\int_{-\infty}^{\infty} f(x)e^{-2\pi ikx}dx f ^ ( k ) = ∫ − ∞ ∞ f ( x ) e − 2 π ik x d x フーリエ級数 (連続・周期):周期 T T T c n = 1 T ∫ 0 T f ( x ) e − 2 π i n x / T d x c_n = \frac{1}{T}\int_0^T f(x)e^{-2\pi inx/T}dx c n = T 1 ∫ 0 T f ( x ) e − 2 π in x / T d x 離散フーリエ変換 (DFT) (離散・有限):Z / N Z \mathbb Z/N\mathbb Z Z / N Z N N N f ( 0 ) , … , f ( N − 1 ) f(0),\ldots,f(N-1) f ( 0 ) , … , f ( N − 1 )
f ~ ( k ) = 1 N ∑ j = 0 N − 1 f ( j ) e − 2 π i j k / N , k = 0 , 1 , … , N − 1. \tilde f(k) = \frac{1}{\sqrt N}\sum_{j=0}^{N-1} f(j)\, e^{-2\pi i jk/N},\qquad k=0,1,\ldots,N-1. f ~ ( k ) = N 1 j = 0 ∑ N − 1 f ( j ) e − 2 π ij k / N , k = 0 , 1 , … , N − 1.
DFTは実質的に「フーリエ級数を有限個のサンプル値で計算するもの」で、有限アーベル群 Z / N Z \mathbb Z/N\mathbb Z Z / N Z
DFTの構造を支えるのは1の原始 N N N ω ≡ e 2 π i / N \omega\equiv e^{2\pi i/N} ω ≡ e 2 π i / N ω N = 1 \omega^N=1 ω N = 1 N N N 1 , ω , ω 2 , … , ω N − 1 1,\omega,\omega^2,\ldots,\omega^{N-1} 1 , ω , ω 2 , … , ω N − 1 直交関係
1 N ∑ j = 0 N − 1 ω j ( k − k ′ ) = δ k k ′ ( m o d N ) (1.2) \frac1N\sum_{j=0}^{N-1}\omega^{j(k-k')} = \delta_{kk'}\pmod N\tag{1.2} N 1 j = 0 ∑ N − 1 ω j ( k − k ′ ) = δ k k ′ ( mod N ) ( 1.2 )
である。k = k ′ k=k' k = k ′ 1 1 1 N N N k ≠ k ′ k\neq k' k = k ′ q ≡ ω k − k ′ ≠ 1 q\equiv\omega^{k-k'}\neq1 q ≡ ω k − k ′ = 1 ∑ j q j = ( q N − 1 ) / ( q − 1 ) = 0 \sum_j q^j=(q^N-1)/(q-1)=0 ∑ j q j = ( q N − 1 ) / ( q − 1 ) = 0 q N = ω N ( k − k ′ ) = 1 q^N=\omega^{N(k-k')}=1 q N = ω N ( k − k ′ ) = 1
素朴に計算すれば O ( N 2 ) O(N^2) O ( N 2 ) 高速フーリエ変換 (FFT) は O ( N log N ) O(N\log N) O ( N log N )
量子フーリエ変換(QFT):定義と基本性質
N = 2 n N=2^n N = 2 n n n n C N \mathbb C^N C N Z / N Z \mathbb Z/N\mathbb Z Z / N Z ∣ ψ ⟩ = ∑ j f ( j ) ∣ j ⟩ \ket\psi = \sum_j f(j)\ket j ∣ ψ ⟩ = ∑ j f ( j ) ∣ j ⟩ f f f 量子フーリエ変換 (QFT)である:
Q F T N ∣ j ⟩ = 1 N ∑ k = 0 N − 1 e 2 π i j k / N ∣ k ⟩ = 1 N ∑ k = 0 N − 1 ω j k ∣ k ⟩ . (1.3) \mathrm{QFT}_N\ket j = \frac{1}{\sqrt N}\sum_{k=0}^{N-1} e^{2\pi i jk/N}\ket k
= \frac{1}{\sqrt N}\sum_{k=0}^{N-1}\omega^{jk}\ket k.\tag{1.3} QFT N ∣ j ⟩ = N 1 k = 0 ∑ N − 1 e 2 π ij k / N ∣ k ⟩ = N 1 k = 0 ∑ N − 1 ω j k ∣ k ⟩ . ( 1.3 )
すなわち、計算基底 ∣ j ⟩ \ket j ∣ j ⟩ j j j ( Q F T ) k j = ω j k / N (\mathrm{QFT})_{kj}=\omega^{jk}/\sqrt N ( QFT ) k j = ω j k / N
ユニタリ性
QFTが本当にユニタリであることは直交関係(1.2) から直ちに従う:
( Q F T † Q F T ) j j ′ = 1 N ∑ k ω − k j ω k j ′ = 1 N ∑ k ω k ( j ′ − j ) = δ j j ′ . (\mathrm{QFT}^\dagger\,\mathrm{QFT})_{jj'} = \frac1N\sum_k \omega^{-kj}\omega^{kj'} = \frac1N\sum_k\omega^{k(j'-j)} = \delta_{jj'}. ( QFT † QFT ) j j ′ = N 1 k ∑ ω − k j ω k j ′ = N 1 k ∑ ω k ( j ′ − j ) = δ j j ′ .
逆変換は ω → ω − 1 \omega\to\omega^{-1} ω → ω − 1 Q F T † ∣ k ⟩ = 1 N ∑ j ω − j k ∣ j ⟩ \mathrm{QFT}^\dagger\ket k=\frac1{\sqrt N}\sum_j\omega^{-jk}\ket j QFT † ∣ k ⟩ = N 1 ∑ j ω − j k ∣ j ⟩
最小の例:n = 1 n=1 n = 1
N = 2 N=2 N = 2 ω = e π i = − 1 \omega=e^{\pi i}=-1 ω = e π i = − 1
Q F T 2 = 1 2 ( 1 1 1 − 1 ) = H . \mathrm{QFT}_2 = \frac{1}{\sqrt2}\begin{pmatrix}1&1\\1&-1\end{pmatrix} = H. QFT 2 = 2 1 ( 1 1 1 − 1 ) = H .
Hadamardゲートは1量子ビットのQFTである 。第1.6 節のDeutsch–Jozsaで全ビットにHadamardをかける操作は、群 ( Z / 2 Z ) n (\mathbb Z/2\mathbb Z)^n ( Z /2 Z ) n
n = 2 n=2 n = 2 N = 4 N=4 N = 4 ω = i \omega=i ω = i
Q F T 4 = 1 2 ( 1 1 1 1 1 i − 1 − i 1 − 1 1 − 1 1 − i − 1 i ) \mathrm{QFT}_4 = \frac12\begin{pmatrix}
1&1&1&1\\
1&i&-1&-i\\
1&-1&1&-1\\
1&-i&-1&i
\end{pmatrix} QFT 4 = 2 1 1 1 1 1 1 i − 1 − i 1 − 1 1 − 1 1 − i − 1 i
(数値的にユニタリ性を確認済み)。列を眺めると、第 j j j j j j j j j 「位置の基底」から「回転速度の基底」への基底変換 である——この見方が次小節以降のすべての直観の源になる。
注意:振幅は直接読めない
QFTは重ね合わせ状態を重ね合わせ状態に写すユニタリであり、振幅そのものを取り出す ことはできない(測定すれば1つの k k k k k k 鋭く集中する ように仕組まれた問題——周期発見や位相推定のような構造を持った問題 ——に対してである。本章の残りは、この集中がいつどのように起こるかの解析だと言ってよい。
積表示(テンソル積分解)の完全な導出
QFTの最大の利点は、これが O ( n 2 ) O(n^2) O ( n 2 ) もつれのない積状態 に分解できるという事実(積表示)である。ここはShor理解の急所なので、導出を省略せずに実行する。
j j j j = j 1 j 2 ⋯ j n j=j_1j_2\cdots j_n j = j 1 j 2 ⋯ j n j 1 j_1 j 1 j = ∑ m = 1 n j m 2 n − m j=\sum_{m=1}^n j_m 2^{n-m} j = ∑ m = 1 n j m 2 n − m
0. j l j l + 1 ⋯ j n ≡ j l 2 + j l + 1 4 + ⋯ + j n 2 n − l + 1 0.j_lj_{l+1}\cdots j_n \equiv \frac{j_l}{2}+\frac{j_{l+1}}{4}+\cdots+\frac{j_n}{2^{n-l+1}} 0. j l j l + 1 ⋯ j n ≡ 2 j l + 4 j l + 1 + ⋯ + 2 n − l + 1 j n
を用いる。
ステップ1:k k k 。出力の和の変数 k k k k = ∑ l = 1 n k l 2 n − l k=\sum_{l=1}^n k_l2^{n-l} k = ∑ l = 1 n k l 2 n − l k l ∈ { 0 , 1 } k_l\in\{0,1\} k l ∈ { 0 , 1 } (1.3) の指数を書き換える:
e 2 π i j k / 2 n = exp ( 2 π i j ∑ l = 1 n k l 2 − l ) = ∏ l = 1 n e 2 π i j k l 2 − l . e^{2\pi ijk/2^n} = \exp\!\Bigl(2\pi ij\sum_{l=1}^nk_l2^{-l}\Bigr) = \prod_{l=1}^n e^{2\pi ijk_l2^{-l}}. e 2 π ij k / 2 n = exp ( 2 π ij l = 1 ∑ n k l 2 − l ) = l = 1 ∏ n e 2 π ij k l 2 − l .
和 ∑ k = 0 N − 1 \sum_{k=0}^{N-1} ∑ k = 0 N − 1 ∑ k 1 ⋯ ∑ k n \sum_{k_1}\cdots\sum_{k_n} ∑ k 1 ⋯ ∑ k n
Q F T ∣ j ⟩ = 1 2 n / 2 ∑ k 1 = 0 1 ⋯ ∑ k n = 0 1 ∏ l = 1 n e 2 π i j k l 2 − l ∣ k 1 ⋯ k n ⟩ = 1 2 n / 2 ⨂ l = 1 n ( ∣ 0 ⟩ + e 2 π i j 2 − l ∣ 1 ⟩ ) . \mathrm{QFT}\ket j = \frac{1}{2^{n/2}}\sum_{k_1=0}^{1}\cdots\sum_{k_n=0}^{1}\ \prod_{l=1}^n e^{2\pi ijk_l2^{-l}}\ \ket{k_1\cdots k_n}
= \frac{1}{2^{n/2}}\bigotimes_{l=1}^n\Bigl(\ket0 + e^{2\pi ij2^{-l}}\ket1\Bigr). QFT ∣ j ⟩ = 2 n /2 1 k 1 = 0 ∑ 1 ⋯ k n = 0 ∑ 1 l = 1 ∏ n e 2 π ij k l 2 − l ∣ k 1 ⋯ k n ⟩ = 2 n /2 1 l = 1 ⨂ n ( ∣ 0 ⟩ + e 2 π ij 2 − l ∣ 1 ⟩ ) .
最後の等号では、各ビットの和が独立な2項和なので全体がテンソル積に因子化 することを使った。もつれた入力ではないから当然と思うかもしれないが、∣ j ⟩ \ket j ∣ j ⟩ 計算基底の一様重ね合わせにビットごとの位相を付けただけ の積状態になるのは、指数関数が和を積に変えるという性質の賜物である。
ステップ2:位相を2進小数に読み替える 。j 2 − l = j 1 j 2 ⋯ j n − l . j n − l + 1 ⋯ j n j2^{-l} = j_1j_2\cdots j_{n-l}.j_{n-l+1}\cdots j_n j 2 − l = j 1 j 2 ⋯ j n − l . j n − l + 1 ⋯ j n l l l e 2 π i ( 整数 ) = 1 e^{2\pi i(\text{整数})}=1 e 2 π i ( 整数 ) = 1 整数部分は捨ててよい :
e 2 π i j 2 − l = e 2 π i 0. j n − l + 1 j n − l + 2 ⋯ j n . e^{2\pi ij2^{-l}} = e^{2\pi i\,0.j_{n-l+1}j_{n-l+2}\cdots j_n}. e 2 π ij 2 − l = e 2 π i 0. j n − l + 1 j n − l + 2 ⋯ j n .
これを代入して積表示が完成する:
Q F T ∣ j 1 ⋯ j n ⟩ = 1 2 n / 2 ( ∣ 0 ⟩ + e 2 π i 0. j n ∣ 1 ⟩ ) ⊗ ( ∣ 0 ⟩ + e 2 π i 0. j n − 1 j n ∣ 1 ⟩ ) ⊗ ⋯ ⊗ ( ∣ 0 ⟩ + e 2 π i 0. j 1 j 2 ⋯ j n ∣ 1 ⟩ ) (1.4) \boxed{\ \mathrm{QFT}\ket{j_1\cdots j_n} = \frac{1}{2^{n/2}}
\Bigl(\ket0+e^{2\pi i\,0.j_n}\ket1\Bigr)\otimes
\Bigl(\ket0+e^{2\pi i\,0.j_{n-1}j_n}\ket1\Bigr)\otimes\cdots\otimes
\Bigl(\ket0+e^{2\pi i\,0.j_1j_2\cdots j_n}\ket1\Bigr)\ }\tag{1.4} QFT ∣ j 1 ⋯ j n ⟩ = 2 n /2 1 ( ∣ 0 ⟩ + e 2 π i 0. j n ∣ 1 ⟩ ) ⊗ ( ∣ 0 ⟩ + e 2 π i 0. j n − 1 j n ∣ 1 ⟩ ) ⊗ ⋯ ⊗ ( ∣ 0 ⟩ + e 2 π i 0. j 1 j 2 ⋯ j n ∣ 1 ⟩ ) ( 1.4 )
(n = 3 n=3 n = 3 j = 5 j=5 j = 5 (1.3) の直接計算が一致することを数値確認済み)。
要点
ビット順序に注意 。式(1.4) では、第1出力ビット (最上位)が最下位入力ビットだけ の位相 0. j n 0.j_n 0. j n 最終出力ビット が全ビットの位相 0. j 1 ⋯ j n 0.j_1\cdots j_n 0. j 1 ⋯ j n 0. j 1 ⋯ j n 0.j_1\cdots j_n 0. j 1 ⋯ j n (1.4) と逆順 ——ので、最後にSWAPゲートでビット順を反転して初めて式(1.4) のQFTになる。文献によっては「ビット逆順のままのQFT」を採用して SWAP を省くこともある(後続の処理で読む順序を変えれば済むため)。順序の取り違えは実装バグの定番なので、必ず小さい n n n
各出力ビットの状態 ( ∣ 0 ⟩ + e 2 π i θ ∣ 1 ⟩ ) / 2 (\ket0+e^{2\pi i\theta}\ket1)/\sqrt2 ( ∣ 0 ⟩ + e 2 π i θ ∣ 1 ⟩ ) / 2 赤道上の点 (経度 2 π θ 2\pi\theta 2 π θ n n n 0. j 1 ⋯ j n 0.j_1\cdots j_n 0. j 1 ⋯ j n n n n 時計の針 (赤道上の量子ビット)に分配して記録した状態」と読める:第1出力ビットの針は j n j_n j n 1.5.6 節)はこの針たちを逆向きに読む操作にほかならない。
回路の構成
積表示(1.4) を実現する回路を組む。部品はHadamardと制御位相ゲート
R k = ( 1 0 0 e 2 π i / 2 k ) R_k = \begin{pmatrix}1 & 0\\ 0 & e^{2\pi i/2^k}\end{pmatrix} R k = ( 1 0 0 e 2 π i / 2 k )
の2種類だけである(R 1 = Z R_1=Z R 1 = Z R 2 = S R_2=S R 2 = S R 3 = T R_3=T R 3 = T 1.1 章のゲートが揃って再登場する)。
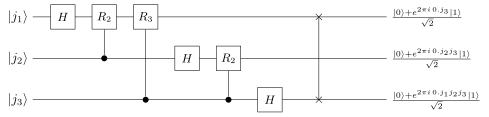
n = 3 n=3 n = 3 入力 ∣ j 1 j 2 j 3 ⟩ \ket{j_1j_2j_3} ∣ j 1 j 2 j 3 ⟩
(1) 第1ビットに H H H :
∣ j 1 ⟩ → ∣ 0 ⟩ + e 2 π i 0. j 1 ∣ 1 ⟩ 2 \ket{j_1}\to\frac{\ket0+e^{2\pi i\,0.j_1}\ket1}{\sqrt2} ∣ j 1 ⟩ → 2 ∣ 0 ⟩ + e 2 π i 0. j 1 ∣ 1 ⟩
(e 2 π i 0. j 1 = ( − 1 ) j 1 e^{2\pi i\,0.j_1}=(-1)^{j_1} e 2 π i 0. j 1 = ( − 1 ) j 1 H H H
(2) 第2ビットを制御に、第1ビットへ制御 R 2 R_2 R 2 :j 2 = 1 j_2=1 j 2 = 1 e 2 π i / 4 e^{2\pi i/4} e 2 π i /4
∣ 0 ⟩ + e 2 π i 0. j 1 j 2 ∣ 1 ⟩ 2 . \frac{\ket0+e^{2\pi i\,0.j_1j_2}\ket1}{\sqrt2}. 2 ∣ 0 ⟩ + e 2 π i 0. j 1 j 2 ∣ 1 ⟩ .
2進小数の第2桁が書き込まれた。
(3) 第3ビットを制御に、第1ビットへ制御 R 3 R_3 R 3 :同様に
∣ 0 ⟩ + e 2 π i 0. j 1 j 2 j 3 ∣ 1 ⟩ 2 . \frac{\ket0+e^{2\pi i\,0.j_1j_2j_3}\ket1}{\sqrt2}. 2 ∣ 0 ⟩ + e 2 π i 0. j 1 j 2 j 3 ∣ 1 ⟩ .
第1ビットの針が最精密の値を指した。
(4)(5) 第2ビットに H H H R 2 R_2 R 2 j 3 j_3 j 3 :( ∣ 0 ⟩ + e 2 π i 0. j 2 j 3 ∣ 1 ⟩ ) / 2 \bigl(\ket0+e^{2\pi i\,0.j_2j_3}\ket1\bigr)/\sqrt2 ( ∣ 0 ⟩ + e 2 π i 0. j 2 j 3 ∣ 1 ⟩ ) / 2
(6) 第3ビットに H H H :( ∣ 0 ⟩ + e 2 π i 0. j 3 ∣ 1 ⟩ ) / 2 \bigl(\ket0+e^{2\pi i\,0.j_3}\ket1\bigr)/\sqrt2 ( ∣ 0 ⟩ + e 2 π i 0. j 3 ∣ 1 ⟩ ) / 2
(7) SWAP :第1・第3ビットを交換。これで各ビットの位相が ( 0. j 3 , 0. j 2 j 3 , 0. j 1 j 2 j 3 ) (0.j_3,\ 0.j_2j_3,\ 0.j_1j_2j_3) ( 0. j 3 , 0. j 2 j 3 , 0. j 1 j 2 j 3 ) (1.4) と一致する。
以上を回路図にまとめると次のようになる(時間は左から右へ流れる;∙ \bullet ∙
回路のパターン を掴んでほしい:各ビットに「H H H 自分より下位の すべてのビットから制御位相を受け取る」を上から順に繰り返すだけである。下位ビットほど細かい桁(R k R_k R k k k k n n n l l l H H H R 2 , … , R n − l + 1 R_2,\ldots,R_{n-l+1} R 2 , … , R n − l + 1
ここでも位相キックバック
手順(2)で「制御 R 2 R_2 R 2 標的である第1ビット の位相を書き換える」と述べたが、R k R_k R k 制御と標的の区別がない対称なゲート である(行列を両方の向きで書いて同一になることを確認できる;第1.5.6 節末のkeyboxで論じた「位相の帰属の不定性」の演算版そのものである)。「j 2 j_2 j 2 キックバックを n ( n − 1 ) / 2 n(n-1)/2 n ( n − 1 ) /2 だと総括できる。
ゲート数
第 l l l H H H R k R_k R k n − l n-l n − l
∑ l = 1 n ( 1 + ( n − l ) ) = n ( n + 1 ) 2 = O ( n 2 ) \sum_{l=1}^n\bigl(1+(n-l)\bigr) = \frac{n(n+1)}2 = O(n^2) l = 1 ∑ n ( 1 + ( n − l ) ) = 2 n ( n + 1 ) = O ( n 2 )
個、末尾のSWAPが ⌊ n / 2 ⌋ \lfloor n/2\rfloor ⌊ n /2 ⌋ O ( N log N ) = O ( 2 n ⋅ n ) O(N\log N)=O(2^n\cdot n) O ( N log N ) = O ( 2 n ⋅ n ) O ( n 2 ) O(n^2) O ( n 2 ) 指数的に少ない 。ただし前小節の注意のとおり、この差がそのまま計算の高速化になるのは出力を賢く使える問題に限られる。
要点
指数的に小さい回転角と近似QFT 。R k R_k R k 2 π / 2 k 2\pi/2^k 2 π / 2 k k k k 1.1 章で論じたとおり、ゲートの回転角は物理的には連続なパラメータ(パルスの振幅・時間)であり、指数的に細かい角度を要求するのは精度的に苦しい。幸い、位相への寄与も 2 − k 2^{-k} 2 − k k > O ( log n ) k>O(\log n) k > O ( log n ) R k R_k R k 全部捨てた近似QFT (AQFT)でも誤差は多項式的にしか増えず、ゲート数は O ( n log n ) O(n\log n) O ( n log n )
QFTは何を「見る」のか:周期状態とピーク
Shorへの橋として、周期的な重ね合わせ にQFTをかけると何が起こるかを見る。周期 r r r N N N N = r M N=rM N = r M x 0 x_0 x 0 r r r
∣ ψ ⟩ = 1 M ∑ m = 0 M − 1 ∣ x 0 + m r ⟩ \ket\psi = \frac{1}{\sqrt M}\sum_{m=0}^{M-1}\ket{x_0+mr} ∣ ψ ⟩ = M 1 m = 0 ∑ M − 1 ∣ x 0 + m r ⟩
にQFTを作用させる:
Q F T ∣ ψ ⟩ = 1 N M ∑ k = 0 N − 1 e 2 π i x 0 k / N ⏟ オフセット位相 ∑ m = 0 M − 1 e 2 π i m r k / N ⏟ 干渉因子 ∣ k ⟩ . \mathrm{QFT}\ket\psi = \frac{1}{\sqrt{NM}}\sum_{k=0}^{N-1}\ \underbrace{e^{2\pi ix_0k/N}}_{\text{オフセット位相}}\ \underbrace{\sum_{m=0}^{M-1}e^{2\pi imrk/N}}_{\text{干渉因子}}\ \ket k. QFT ∣ ψ ⟩ = N M 1 k = 0 ∑ N − 1 オフセット位相 e 2 π i x 0 k / N 干渉因子 m = 0 ∑ M − 1 e 2 π im r k / N ∣ k ⟩ .
干渉因子は公比 e 2 π i r k / N e^{2\pi irk/N} e 2 π i r k / N (1.2) とまったく同じ機構により
∑ m = 0 M − 1 e 2 π i m r k / N = { M ( r k / N ∈ Z すなわち k = 0 , N r , 2 N r , … ) 0 ( それ以外 ) \sum_{m=0}^{M-1}e^{2\pi imrk/N} = \begin{cases} M & (rk/N\in\mathbb Z\ \text{すなわち}\ k=0,\tfrac Nr,\tfrac{2N}r,\ldots)\\ 0 & (\text{それ以外})\end{cases} m = 0 ∑ M − 1 e 2 π im r k / N = { M 0 ( r k / N ∈ Z すなわち k = 0 , r N , r 2 N , … ) ( それ以外 )
となる。すなわち測定で得られる k k k N / r N/r N / r 1 / r 1/r 1/ r N = 8 N=8 N = 8 r = 4 r=4 r = 4 k = 0 , 2 , 4 , 6 k=0,2,4,6 k = 0 , 2 , 4 , 6 1 / 4 1/4 1/4 x 0 x_0 x 0 確率分布に影響しない ——周期だけが抽出され、位置情報は消える。これは古典フーリエ解析の「シフトは位相にしか効かない」の量子版である。
要点
どこで「量子」が効いたのか 。古典で周期を知るには関数値の列が要るが、量子では重ね合わせの中の M M M 互いに干渉 して、周期に合わない k k k r ∤ N r\nmid N r ∤ N k N / r kN/r k N / r
位相推定アルゴリズム
QFTの最も重要な応用が位相推定 (Quantum Phase Estimation, QPE)である。設定は次の通り:
ユニタリ U U U ∣ u ⟩ \ket u ∣ u ⟩
その固有値 e 2 π i φ e^{2\pi i\varphi} e 2 π i φ φ ∈ [ 0 , 1 ) \varphi\in[0,1) φ ∈ [ 0 , 1 )
直観:「時計の針を読む」
固有値 e 2 π i φ e^{2\pi i\varphi} e 2 π i φ φ \varphi φ / 2 π /2\pi /2 π U U U U 2 , U 4 , U 8 , … U^2, U^4, U^8, \ldots U 2 , U 4 , U 8 , … φ \varphi φ
位相キックバックの直観
制御ユニタリ Λ ( U ) \Lambda(U) Λ ( U ) ∣ 1 ⟩ \ket 1 ∣ 1 ⟩ ∣ u ⟩ \ket u ∣ u ⟩
∣ 1 ⟩ ⊗ ∣ u ⟩ → ∣ 1 ⟩ ⊗ U ∣ u ⟩ = e 2 π i φ ∣ 1 ⟩ ⊗ ∣ u ⟩ . \ket 1\otimes \ket u \to \ket 1\otimes U\ket u = e^{2\pi i\varphi}\,\ket 1\otimes \ket u. ∣ 1 ⟩ ⊗ ∣ u ⟩ → ∣ 1 ⟩ ⊗ U ∣ u ⟩ = e 2 π i φ ∣ 1 ⟩ ⊗ ∣ u ⟩ .
位相 e 2 π i φ e^{2\pi i\varphi} e 2 π i φ 制御ビットの ∣ 1 ⟩ \ket 1 ∣ 1 ⟩ と見なす。すなわち制御ビットを ( ∣ 0 ⟩ + ∣ 1 ⟩ ) / 2 (\ket 0+\ket 1)/\sqrt2 ( ∣ 0 ⟩ + ∣ 1 ⟩ ) / 2
( ∣ 0 ⟩ + ∣ 1 ⟩ ) ⊗ ∣ u ⟩ → ( ∣ 0 ⟩ + e 2 π i φ ∣ 1 ⟩ ) ⊗ ∣ u ⟩ . \left(\ket 0 + \ket 1\right)\otimes\ket u \to \left(\ket 0 + e^{2\pi i\varphi}\ket 1\right)\otimes\ket u. ( ∣ 0 ⟩ + ∣ 1 ⟩ ) ⊗ ∣ u ⟩ → ( ∣ 0 ⟩ + e 2 π i φ ∣ 1 ⟩ ) ⊗ ∣ u ⟩ .
未知の位相が制御ビットに「転写」される 。これが位相キックバック である。U 2 k U^{2^k} U 2 k e 2 π i 2 k φ e^{2\pi i\, 2^k\varphi} e 2 π i 2 k φ φ \varphi φ k k k
要点
位相は「どちらのビットが持つ」のか 。積状態 ∣ ϕ ⟩ A ⊗ ∣ χ ⟩ B \ket\phi_A\otimes\ket\chi_B ∣ ϕ ⟩ A ⊗ ∣ χ ⟩ B ( e i α ∣ ϕ ⟩ A ) ⊗ ( e − i α ∣ χ ⟩ B ) (e^{i\alpha}\ket\phi_A)\otimes(e^{-i\alpha}\ket\chi_B) ( e i α ∣ ϕ ⟩ A ) ⊗ ( e − i α ∣ χ ⟩ B ) 全体としては同じ状態 である。位相の帰属の不定性は、状態ベクトルが本来 ray(位相を除いた同値類)であることに由来する数学的冗長性であって、物理的な不定性ではない——各部分系の物理状態は縮約密度行列(第1.8 節)で一意に定まり、これは位相の付け替えで不変である。演算のレベルでも同じことが起こる:「下のビットへの制御 e i α I e^{i\alpha}I e i α I d i a g ( 1 , e i α ) \mathrm{diag}(1,e^{i\alpha}) diag ( 1 , e i α ) 2 2 2 完全に同一の行列 d i a g ( 1 , 1 , e i α , e i α ) \mathrm{diag}(1,1,e^{i\alpha},e^{i\alpha}) diag ( 1 , 1 , e i α , e i α )
アルゴリズムの全経過
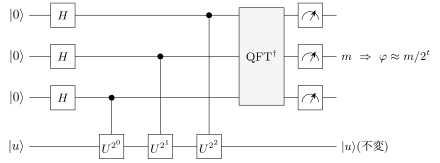
t t t ∣ u ⟩ \ket u ∣ u ⟩ M ≡ 2 t M\equiv 2^t M ≡ 2 t
(1) 一様重ね合わせの準備 :補助レジスタ ∣ 0 ⟩ ⊗ t \ket0^{\otimes t} ∣ 0 ⟩ ⊗ t H ⊗ t H^{\otimes t} H ⊗ t
1 M ∑ j = 0 M − 1 ∣ j ⟩ ⊗ ∣ u ⟩ . \frac{1}{\sqrt M}\sum_{j=0}^{M-1}\ket j\ \otimes\ \ket u. M 1 j = 0 ∑ M − 1 ∣ j ⟩ ⊗ ∣ u ⟩ .
(2) 制御 U 2 k U^{2^k} U 2 k :補助の第 k k k k = 0 , … , t − 1 k=0,\ldots,t-1 k = 0 , … , t − 1 U 2 k U^{2^k} U 2 k ∣ j ⟩ \ket j ∣ j ⟩ j = ∑ k j k 2 k j=\sum_kj_k2^k j = ∑ k j k 2 k U U U ∑ k j k 2 k = j \sum_kj_k2^k=j ∑ k j k 2 k = j
1 M ∑ j = 0 M − 1 e 2 π i j φ ∣ j ⟩ ⊗ ∣ u ⟩ . (1.5) \frac{1}{\sqrt M}\sum_{j=0}^{M-1}e^{2\pi ij\varphi}\ket j\ \otimes\ \ket u.\tag{1.5} M 1 j = 0 ∑ M − 1 e 2 π ij φ ∣ j ⟩ ⊗ ∣ u ⟩ . ( 1.5 )
∣ u ⟩ \ket u ∣ u ⟩ 一度も変化していない ことに注意——固有ベクトルだから位相しか出さず、その位相はすべて補助レジスタに蓄積された。
(3) 逆QFTと測定 :補助レジスタに Q F T † \mathrm{QFT}^\dagger QFT †
全体の回路は次の形になる(t = 3 t=3 t = 3
下段のレジスタ(∣ u ⟩ \ket u ∣ u ⟩ U 2 k U^{2^k} U 2 k → \to → (1.5) は、φ \varphi φ t t t Q F T ∣ 2 t φ ⟩ \mathrm{QFT}\ket{2^t\varphi} QFT ∣ 2 t φ ⟩ Q F T † \mathrm{QFT}^\dagger QFT † QFT回路(前小節)が2進小数を位相に「書き込む」機械なら、QPEはその逆再生で位相から2進小数を「読み出す」機械 である。この対称性が見えると、両者は一つのアルゴリズムの表裏であることが分かる。
厳密なケース
φ \varphi φ t t t φ = a / M \varphi=a/M φ = a / M a ∈ { 0 , … , M − 1 } a\in\{0,\ldots,M-1\} a ∈ { 0 , … , M − 1 } (1.5) の補助レジスタは
1 M ∑ j e 2 π i j a / M ∣ j ⟩ = Q F T ∣ a ⟩ \frac{1}{\sqrt M}\sum_je^{2\pi ija/M}\ket j = \mathrm{QFT}\ket a M 1 j ∑ e 2 π ij a / M ∣ j ⟩ = QFT ∣ a ⟩
そのもの である。よって Q F T † \mathrm{QFT}^\dagger QFT † ∣ a ⟩ \ket a ∣ a ⟩ a a a φ = a / M \varphi=a/M φ = a / M 確率1で 読み出せる。
例題:U = T U=T U = T
T = d i a g ( 1 , e i π / 4 ) T=\mathrm{diag}(1,e^{i\pi/4}) T = diag ( 1 , e iπ /4 ) ∣ 1 ⟩ \ket1 ∣ 1 ⟩ e 2 π i ⋅ 1 / 8 e^{2\pi i\cdot 1/8} e 2 π i ⋅ 1/8 φ = 1 / 8 = 0.001 ( 2 ) \varphi=1/8=0.001_{(2)} φ = 1/8 = 0.00 1 ( 2 ) t = 3 t=3 t = 3 φ ⋅ 2 3 = 1 \varphi\cdot2^3=1 φ ⋅ 2 3 = 1 確定的に m = 1 m=1 m = 1 P ( m = 1 ) = 1.000000 P(m{=}1)=1.000000 P ( m = 1 ) = 1.000000 1 , 2 , 4 1,2,4 1 , 2 , 4 1 8 , 1 4 , 1 2 \tfrac18,\tfrac14,\tfrac12 8 1 , 4 1 , 2 1
位相が正確に表せない場合の解析
一般には φ \varphi φ t t t b b b M φ M\varphi M φ δ ≡ φ − b / M \delta\equiv\varphi-b/M δ ≡ φ − b / M ∣ δ ∣ ≤ 1 / 2 M |\delta|\le1/2M ∣ δ ∣ ≤ 1/2 M m m m
c m = 1 M ∑ j = 0 M − 1 e 2 π i j ( φ − m / M ) = 1 M ⋅ 1 − e 2 π i M φ − 2 π i m 1 − e 2 π i ( φ − m / M ) c_m = \frac1M\sum_{j=0}^{M-1}e^{2\pi ij(\varphi-m/M)}
= \frac1M\cdot\frac{1-e^{2\pi iM\varphi-2\pi im}}{1-e^{2\pi i(\varphi-m/M)}} c m = M 1 j = 0 ∑ M − 1 e 2 π ij ( φ − m / M ) = M 1 ⋅ 1 − e 2 π i ( φ − m / M ) 1 − e 2 π i M φ − 2 π im
(等比数列の和;分布のピーク構造は第1.5.5 節の干渉因子と同型である)。最良の候補 m = b m=b m = b ∣ 1 − e i θ ∣ = 2 ∣ sin ( θ / 2 ) ∣ |1-e^{i\theta}|=2|\sin(\theta/2)| ∣1 − e i θ ∣ = 2∣ sin ( θ /2 ) ∣ 2 π ∣ x ∣ ≤ ∣ sin x ∣ ≤ ∣ x ∣ \frac{2}{\pi}|x|\le|\sin x|\le|x| π 2 ∣ x ∣ ≤ ∣ sin x ∣ ≤ ∣ x ∣ ∣ x ∣ ≤ π / 2 |x|\le\pi/2 ∣ x ∣ ≤ π /2
∣ c b ∣ = 1 M ∣ sin ( π M δ ) ∣ ∣ sin ( π δ ) ∣ ≥ 1 M ⋅ 2 M ∣ δ ∣ ⋅ 2 / π ⋅ π 2 π ∣ δ ∣ ⋅ 1 2 ⋅ 1 2 ⟹ P ( m = b ) = ∣ c b ∣ 2 ≥ 4 π 2 ≈ 0.405. |c_b| = \frac1M\,\frac{|\sin(\pi M\delta)|}{|\sin(\pi\delta)|}
\ \ge\ \frac1M\cdot\frac{2M|\delta|\cdot 2/\pi\cdot\pi}{2\pi|\delta|\cdot\tfrac12}\cdot\frac12
\quad\Longrightarrow\quad
P(m=b)=|c_b|^2\ \ge\ \frac{4}{\pi^2}\approx 0.405. ∣ c b ∣ = M 1 ∣ sin ( π δ ) ∣ ∣ sin ( π M δ ) ∣ ≥ M 1 ⋅ 2 π ∣ δ ∣ ⋅ 2 1 2 M ∣ δ ∣ ⋅ 2/ π ⋅ π ⋅ 2 1 ⟹ P ( m = b ) = ∣ c b ∣ 2 ≥ π 2 4 ≈ 0.405.
すなわち最良の t t t 40 % 40\% 40% (たとえば φ = 0.2 \varphi=0.2 φ = 0.2 t = 3 t=3 t = 3 P ( m = b ) = 0.578 P(m{=}b)=0.578 P ( m = b ) = 0.578 0.837 0.837 0.837 1.7 節)で 2 / 3 2/3 2/3
さらに「小数点以下 n n n ε \varepsilon ε
t = n + ⌈ log 2 ( 2 + 1 2 ε ) ⌉ t = n + \left\lceil\log_2\Bigl(2+\frac{1}{2\varepsilon}\Bigr)\right\rceil t = n + ⌈ log 2 ( 2 + 2 ε 1 ) ⌉
ビットに取ればよいことが、裾の確率 ∑ ∣ m − b ∣ > e ∣ c m ∣ 2 \sum_{|m-b|>e}|c_m|^2 ∑ ∣ m − b ∣ > e ∣ c m ∣ 2 数ビット余分に持つだけで裾が急速に潰れる :φ = 0.2 \varphi=0.2 φ = 0.2 n = 3 n=3 n = 3 t = 5 t=5 t = 5 2 2 2 0.957 0.957 0.957 t t t 指数的 に上がる(2 − t 2^{-t} 2 − t U 2 k U^{2^k} U 2 k 線形 にしか増えない——この非対称性がQPEの威力である。
制御 U 2 k U^{2^k} U 2 k
最後の懸念として、U 2 t − 1 U^{2^{t-1}} U 2 t − 1 U U U 2 t − 1 2^{t-1} 2 t − 1 U U U U a U_a U a U a 2 k = U a 2 k m o d N U_a^{2^k}=U_{a^{2^k}\bmod N} U a 2 k = U a 2 k mod N a 2 k m o d N a^{2^k}\bmod N a 2 k mod N 反復2乗法 で k k k a ′ a' a ′
要点
位相推定は量子アルゴリズムの主力エンジンである 。Shorの因数分解アルゴリズムは「モジュラー累乗ユニタリの位相推定」として理解でき、量子化学のエネルギー準位計算(Hamiltonian H H H U = e − i H t U=e^{-iHt} U = e − i H t
この章のまとめと見取り図
QFTは Z / 2 n Z \mathbb Z/2^n\mathbb Z Z / 2 n Z (1.2) に還元される。Q F T 2 = H \mathrm{QFT}_2=H QFT 2 = H ( Z / 2 Z ) n (\mathbb Z/2\mathbb Z)^n ( Z /2 Z ) n
積表示(1.4) によりQFTは積状態への写像であり、H H H R k R_k R k O ( n 2 ) O(n^2) O ( n 2 ) O ( n log n ) O(n\log n) O ( n log n )
周期的重ね合わせへのQFTは、等比和の破壊的干渉により出力を N / r N/r N / r
位相推定は、制御 U 2 k U^{2^k} U 2 k ≥ 4 / π 2 \ge4/\pi^2 ≥ 4/ π 2
これらを部品として、次章のShorは「位数発見 → \to → → \to →
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com