相対論入門 第9章 §9.1 ★★★ 「接ベクトルを平行移動させる曲線」と「固有時を停留させる世界線」が同じ方程式を満たす
第5章では、力を受けない粒子の運動方程式を平らな時空の慣性系で d u μ / d τ = 0 \mathrm{d} u^\mu/\mathrm{d}\tau=0 d u μ / d τ = 0
第8章では、係数が場所によって変わる線素 d s 2 = g μ ν ( x ) d x μ d x ν \mathrm{d} s^2=g_{\mu\nu}(x)\,\mathrm{d} x^\mu\mathrm{d} x^\nu d s 2 = g μν ( x ) d x μ d x ν Γ ρ μ ν \Gamma^\rho{}_{\mu\nu} Γ ρ μν ∇ μ \nabla_\mu ∇ μ
答えは、接ベクトルを自分自身に沿って平行移動させる曲線、すなわち測地線 である。§9.1 で測地線の方程式
d 2 x ρ d τ 2 + Γ ρ μ ν d x μ d τ d x ν d τ = 0 \frac{\mathrm{d}^2x^\rho}{\mathrm{d}\tau^2}+\Gamma^\rho{}_{\mu\nu}\frac{d x^\mu}{d \tau}\frac{d x^\nu}{d \tau}=0 d τ 2 d 2 x ρ + Γ ρ μν d τ d x μ d τ d x ν = 0
を、平行移動の条件と固有時の停留の2通りから導く。§9.2 ではゆっくり動く粒子と弱い静的な重力場の極限をとり、この方程式が Newton の運動方程式 x ¨ = − ∇ Φ \ddot{\bm{x}}=-\nabla\Phi x ¨ = − ∇Φ g 00 ≃ 1 + 2 Φ / c 2 g_{00}\simeq1+2\Phi/c^2 g 00 ≃ 1 + 2Φ/ c 2 9.3 では、計量の対称性(Killing ベクトル)から測地線に沿って保存する量を作り、静的な時空のエネルギーと軸対称な時空の角運動量を定義する。§9.4 では光の測地線を扱い、観測者が測る振動数・重力赤方偏移・弱い場での光の曲がりを計算する。
使う前の章の結果をここで式の形で書いておく。Christoffel 記号は計量から
Γ ρ μ ν = 1 2 g ρ σ ( ∂ μ g σ ν + ∂ ν g σ μ − ∂ σ g μ ν ) (9.1) \Gamma^\rho{}_{\mu\nu}=\frac12g^{\rho\sigma}\bigl(\partial_\mu g_{\sigma\nu}+\partial_\nu g_{\sigma\mu}-\partial_\sigma g_{\mu\nu}\bigr)\tag{9.1} Γ ρ μν = 2 1 g ρ σ ( ∂ μ g σ ν + ∂ ν g σ μ − ∂ σ g μν ) ( 9.1 )
で決まり、下の2つの添字について対称である(第8章 §8.3)。ベクトルとコベクトルの共変微分は
∇ μ V ν = ∂ μ V ν + Γ ν μ λ V λ , ∇ μ ω ν = ∂ μ ω ν − Γ λ μ ν ω λ (9.2) \nabla_\mu V^\nu=\partial_\mu V^\nu+\Gamma^\nu{}_{\mu\lambda}V^\lambda,\qquad
\nabla_\mu\omega_\nu=\partial_\mu\omega_\nu-\Gamma^\lambda{}_{\mu\nu}\omega_\lambda\tag{9.2} ∇ μ V ν = ∂ μ V ν + Γ ν μ λ V λ , ∇ μ ω ν = ∂ μ ω ν − Γ λ μν ω λ ( 9.2 )
で、計量については ∇ λ g μ ν = 0 \nabla_\lambda g_{\mu\nu}=0 ∇ λ g μν = 0 x μ ( λ ) x^\mu(\lambda) x μ ( λ ) V ρ ( λ ) V^\rho(\lambda) V ρ ( λ )
D V ρ d λ ≡ d V ρ d λ + Γ ρ μ ν d x μ d λ V ν = 0 (9.3) \frac{DV^\rho}{\mathrm{d}\lambda}\equiv\frac{d V^\rho}{d \lambda}+\Gamma^\rho{}_{\mu\nu}\frac{d x^\mu}{d \lambda}V^\nu=0\tag{9.3} d λ D V ρ ≡ d λ d V ρ + Γ ρ μν d λ d x μ V ν = 0 ( 9.3 )
である(第8章 §8.4)。どの点 p p p p p p
g μ ν = η μ ν , ∂ λ g μ ν = 0 ( したがって Γ ρ μ ν = 0 ) g_{\mu\nu}=\eta_{\mu\nu},\qquad \partial_\lambda g_{\mu\nu}=0\quad(\text{したがって }\Gamma^\rho{}_{\mu\nu}=0) g μν = η μν , ∂ λ g μν = 0 ( したがって Γ ρ μν = 0 )
となる座標(局所慣性系)をとることができる(第8章 §8.2、第7章 §7.2)。
この章の結果は、第10章で近くの2本の測地線の離れ方(測地線偏差)から曲率を測るとき、第11章で Einstein 方程式の係数を Newton 極限で合わせるとき、第12章・第13章で Schwarzschild 時空の粒子と光の軌道を解くときに使う。同じ方程式を作用 S = − m c 2 ∫ d τ S=-mc^2\int\mathrm{d}\tau S = − m c 2 ∫ d τ
平行移動からの定義
平らな空間の直線は、進む向きを変えない曲線である。言い換えると、直線の接ベクトルは直線に沿って平行に移動しても自分自身と一致する。曲がった空間ではベクトルを比べるのに平行移動の規則 (9.3) が要るので、この性質を「まっすぐ」の定義に使う。
定義 9.1(測地線)
曲線 x μ ( λ ) x^\mu(\lambda) x μ ( λ ) x ˙ μ = d x μ / d λ \dot x^\mu=\mathrm{d} x^\mu/\mathrm{d}\lambda x ˙ μ = d x μ / d λ
D x ˙ ρ d λ = d 2 x ρ d λ 2 + Γ ρ μ ν d x μ d λ d x ν d λ = 0 (9.4) \frac{D\dot x^\rho}{\mathrm{d}\lambda}=\frac{\mathrm{d}^2x^\rho}{\mathrm{d}\lambda^2}+\Gamma^\rho{}_{\mu\nu}\frac{d x^\mu}{d \lambda}\frac{d x^\nu}{d \lambda}=0\tag{9.4} d λ D x ˙ ρ = d λ 2 d 2 x ρ + Γ ρ μν d λ d x μ d λ d x ν = 0 ( 9.4 )
が成り立つとき、この曲線を測地線 と呼び、λ \lambda λ アフィン径数 と呼ぶ。
(9.3) で V ρ = x ˙ ρ V^\rho=\dot x^\rho V ρ = x ˙ ρ (9.4) になる。これは未知関数 x ρ ( λ ) x^\rho(\lambda) x ρ ( λ ) x μ ( 0 ) x^\mu(0) x μ ( 0 ) x ˙ μ ( 0 ) \dot x^\mu(0) x ˙ μ ( 0 )
局所慣性系で見ると、この方程式の意味がはっきりする。点 p p p Γ ρ μ ν = 0 \Gamma^\rho{}_{\mu\nu}=0 Γ ρ μν = 0
d 2 x ρ d λ 2 = 0 \frac{\mathrm{d}^2x^\rho}{\mathrm{d}\lambda^2}=0 d λ 2 d 2 x ρ = 0
で、測地線は p p p (9.4) で、Γ \Gamma Γ
Γ ≠ 0 \Gamma\ne0 Γ = 0
平らな平面でも、極座標を使えば Christoffel 記号が0でなくなる(Γ r φ φ = − r \Gamma^r{}_{\varphi\varphi}=-r Γ r φφ = − r Γ = 0 \Gamma=0 Γ = 0 Γ \Gamma Γ
径数の取り替え
定義 9.1 は径数 λ \lambda λ
命題 9.2(径数の取り替え ★★)
x μ ( λ ) x^\mu(\lambda) x μ ( λ ) λ \lambda λ σ \sigma σ λ = λ ( σ ) \lambda=\lambda(\sigma) λ = λ ( σ )
λ ′ ≡ d λ d σ ≠ 0 , x ′ μ ≡ d x μ d σ \lambda'\equiv\frac{d \lambda}{d \sigma}\ne0,\qquad x'^\mu\equiv\frac{d x^\mu}{d \sigma} λ ′ ≡ d σ d λ = 0 , x ′ μ ≡ d σ d x μ
と置く。このとき次が成り立つ。
(i) 新しい径数での方程式は
d 2 x ρ d σ 2 + Γ ρ μ ν x ′ μ x ′ ν = f ( σ ) x ′ ρ , f ( σ ) = λ ′ ′ λ ′ = d d σ ln ∣ λ ′ ∣ (9.5) \frac{\mathrm{d}^2x^\rho}{\mathrm{d}\sigma^2}+\Gamma^\rho{}_{\mu\nu}x'^\mu x'^\nu=f(\sigma)\,x'^\rho,\qquad f(\sigma)=\frac{\lambda''}{\lambda'}=\frac{d }{d \sigma}\ln\left\vert \lambda'\right\vert\tag{9.5} d σ 2 d 2 x ρ + Γ ρ μν x ′ μ x ′ ν = f ( σ ) x ′ ρ , f ( σ ) = λ ′ λ ′′ = d σ d ln ∣ λ ′ ∣ ( 9.5 )
となる。2. (ii) 新しい径数もアフィン径数である(f = 0 f=0 f = 0 λ = a σ + b ( a ≠ 0 ) \lambda=a\sigma+b\ (a\ne0) λ = aσ + b ( a = 0 ) (iii) 逆に、ある径数で (9.5) を満たす曲線を考える。λ ′ = exp ∫ f d σ \lambda'=\exp\int f\,\mathrm{d}\sigma λ ′ = exp ∫ f d σ λ \lambda λ (9.4) を満たす。
証明 連鎖律で
x ′ ρ = λ ′ x ˙ ρ , d 2 x ρ d σ 2 = λ ′ ′ x ˙ ρ + λ ′ 2 x ¨ ρ x'^\rho=\lambda'\dot x^\rho,\qquad \frac{\mathrm{d}^2x^\rho}{\mathrm{d}\sigma^2}=\lambda''\dot x^\rho+\lambda'^2\ddot x^\rho x ′ ρ = λ ′ x ˙ ρ , d σ 2 d 2 x ρ = λ ′′ x ˙ ρ + λ ′2 x ¨ ρ
である。したがって
d 2 x ρ d σ 2 + Γ ρ μ ν x ′ μ x ′ ν = λ ′ ′ x ˙ ρ + λ ′ 2 ( x ¨ ρ + Γ ρ μ ν x ˙ μ x ˙ ν ) = λ ′ ′ x ˙ ρ = λ ′ ′ λ ′ x ′ ρ . \frac{\mathrm{d}^2x^\rho}{\mathrm{d}\sigma^2}+\Gamma^\rho{}_{\mu\nu}x'^\mu x'^\nu
=\lambda''\dot x^\rho+\lambda'^2\bigl(\ddot x^\rho+\Gamma^\rho{}_{\mu\nu}\dot x^\mu\dot x^\nu\bigr)
=\lambda''\dot x^\rho=\frac{\lambda''}{\lambda'}\,x'^\rho . d σ 2 d 2 x ρ + Γ ρ μν x ′ μ x ′ ν = λ ′′ x ˙ ρ + λ ′2 ( x ¨ ρ + Γ ρ μν x ˙ μ x ˙ ν ) = λ ′′ x ˙ ρ = λ ′ λ ′′ x ′ ρ .
2つ目の等号で (9.4) を使った。f = 0 f=0 f = 0 λ ′ ′ = 0 \lambda''=0 λ ′′ = 0
逆向きは、λ ′ = exp ∫ f d σ \lambda'=\exp\int f\,\mathrm{d}\sigma λ ′ = exp ∫ f d σ λ ′ ′ / λ ′ = f \lambda''/\lambda'=f λ ′′ / λ ′ = f x ¨ ρ + Γ ρ μ ν x ˙ μ x ˙ ν = 0 \ddot x^\rho+\Gamma^\rho{}_{\mu\nu}\dot x^\mu\dot x^\nu=0 x ¨ ρ + Γ ρ μν x ˙ μ x ˙ ν = 0
「測地線である」という性質は曲線の形(時空の中の点の集合)の性質で、径数はそれを表す道具にすぎない。(9.5) の右辺は接ベクトルに平行な項なので、曲線の向きを変えず、曲線をたどる速さだけを変える。アフィン径数は、平行移動した接ベクトルの「長さ」まで一定に保つ特別な径数で、1次変換の自由度を除いて一通りに決まる。
接ベクトルの大きさの保存と測地線の分類
命題 9.3(接ベクトルの大きさの保存 ★★★)
アフィン径数の測地線に沿って、g μ ν x ˙ μ x ˙ ν g_{\mu\nu}\dot x^\mu\dot x^\nu g μν x ˙ μ x ˙ ν
証明 曲線に沿ったスカラー S ( λ ) S(\lambda) S ( λ ) d S / d λ = x ˙ α ∂ α S = x ˙ α ∇ α S \mathrm{d} S/\mathrm{d}\lambda=\dot x^\alpha\partial_\alpha S=\dot x^\alpha\nabla_\alpha S d S / d λ = x ˙ α ∂ α S = x ˙ α ∇ α S S = g μ ν x ˙ μ x ˙ ν S=g_{\mu\nu}\dot x^\mu\dot x^\nu S = g μν x ˙ μ x ˙ ν
d S d λ = x ˙ α ( ∇ α g μ ν ) x ˙ μ x ˙ ν + 2 g μ ν x ˙ μ x ˙ α ∇ α x ˙ ν = 0 + 2 g μ ν x ˙ μ D x ˙ ν d λ = 0 \frac{d S}{d \lambda}=\dot x^\alpha(\nabla_\alpha g_{\mu\nu})\dot x^\mu\dot x^\nu+2g_{\mu\nu}\dot x^\mu\,\dot x^\alpha\nabla_\alpha\dot x^\nu
=0+2g_{\mu\nu}\dot x^\mu\frac{D\dot x^\nu}{\mathrm{d}\lambda}=0 d λ d S = x ˙ α ( ∇ α g μν ) x ˙ μ x ˙ ν + 2 g μν x ˙ μ x ˙ α ∇ α x ˙ ν = 0 + 2 g μν x ˙ μ d λ D x ˙ ν = 0
となる。∇ g = 0 \nabla g=0 ∇ g = 0 (9.4) を使った。
ここで x ˙ ν \dot x^\nu x ˙ ν x ˙ α ∇ α x ˙ ν \dot x^\alpha\nabla_\alpha\dot x^\nu x ˙ α ∇ α x ˙ ν D x ˙ ν / d λ D\dot x^\nu/\mathrm{d}\lambda D x ˙ ν / d λ (9.1) だけを使って成分で確かめる計算は確認テスト 9.1-4 に回す。
この命題から、測地線の接ベクトルの種類は測地線の途中で変わらない。種類は g μ ν x ˙ μ x ˙ ν g_{\mu\nu}\dot x^\mu\dot x^\nu g μν x ˙ μ x ˙ ν
時間的な測地線を時間的測地線 と呼び、質量を持つ自由粒子の世界線を表す。光的なものを光的測地線 と呼び、光の世界線を表す(§9.4 )。
時間的測地線では、アフィン径数として固有時 τ \tau τ
d τ = 1 c g μ ν d x μ d x ν \mathrm{d}\tau=\frac1c\sqrt{g_{\mu\nu}\mathrm{d} x^\mu\mathrm{d} x^\nu} d τ = c 1 g μν d x μ d x ν
で定まるので、λ = τ \lambda=\tau λ = τ g μ ν x ˙ μ x ˙ ν = c 2 g_{\mu\nu}\dot x^\mu\dot x^\nu=c^2 g μν x ˙ μ x ˙ ν = c 2 9.3 により一定に保たれる。4元速度 u μ = d x μ / d τ u^\mu=\mathrm{d} x^\mu/\mathrm{d}\tau u μ = d x μ / d τ
d 2 x ρ d τ 2 + Γ ρ μ ν u μ u ν = 0 , g μ ν u μ u ν = c 2 (9.6) \frac{\mathrm{d}^2x^\rho}{\mathrm{d}\tau^2}+\Gamma^\rho{}_{\mu\nu}u^\mu u^\nu=0,\qquad g_{\mu\nu}u^\mu u^\nu=c^2\tag{9.6} d τ 2 d 2 x ρ + Γ ρ μν u μ u ν = 0 , g μν u μ u ν = c 2 ( 9.6 )
となる。平らな時空の慣性系では Γ = 0 \Gamma=0 Γ = 0 d u μ / d τ = 0 \mathrm{d} u^\mu/\mathrm{d}\tau=0 d u μ / d τ = 0
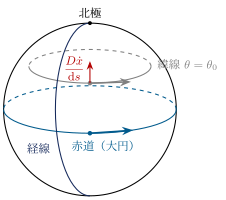
図 9.1 球面の測地線。赤道と経線は大円で、接ベクトルを自分自身に沿って平行移動させる測地線である。緯線 θ = θ 0 \theta=\theta_0 θ = θ 0 θ 0 ≠ π / 2 \theta_0\ne\pi/2 θ 0 = π /2 D x ˙ / d s D\dot x/\mathrm{d} s D x ˙ / d s
固有時の停留からの導出
測地線にはもう1つの特徴づけがある。2つの事象を結ぶ時間的な世界線のうち、固有時を停留させるものが時間的測地線である。平らな時空では、第3章 §3.3 の双子のパラドックスで、慣性系にとどまった(直線の世界線をたどった)方が長い固有時を経験することを見た。この「直線は固有時を最大にする」という性質を曲がった時空へ広げる。
事象 A A A B B B λ ∈ [ λ A , λ B ] \lambda\in[\lambda_A,\lambda_B] λ ∈ [ λ A , λ B ]
τ [ x ] = 1 c ∫ λ A λ B w d λ , w ≡ g μ ν ( x ) x ˙ μ x ˙ ν (9.7) \tau[x]=\frac1c\int_{\lambda_A}^{\lambda_B}\sqrt{w}\,\mathrm{d}\lambda,\qquad w\equiv g_{\mu\nu}(x)\,\dot x^\mu\dot x^\nu\tag{9.7} τ [ x ] = c 1 ∫ λ A λ B w d λ , w ≡ g μν ( x ) x ˙ μ x ˙ ν ( 9.7 )
である。この値は径数の選び方によらない。径数を λ → σ \lambda\to\sigma λ → σ
w \sqrt w w d λ / d σ \mathrm{d}\lambda/\mathrm{d}\sigma d λ / d σ d λ \mathrm{d}\lambda d λ d σ / d λ \mathrm{d}\sigma/\mathrm{d}\lambda d σ / d λ
定理 9.4(固有時の停留 ★★★)
端点 A A A B B B
(i) 固有時 (9.7) を停留させる曲線は、固有時を径数にとると測地線の方程式 (9.6) を満たす。(ii) 逆に、時間的測地線は固有時を停留させる。
証明 曲線を x μ ( λ ) → x μ ( λ ) + δ x μ ( λ ) x^\mu(\lambda)\to x^\mu(\lambda)+\delta x^\mu(\lambda) x μ ( λ ) → x μ ( λ ) + δ x μ ( λ ) δ x μ ( λ A ) = δ x μ ( λ B ) = 0 \delta x^\mu(\lambda_A)=\delta x^\mu(\lambda_B)=0 δ x μ ( λ A ) = δ x μ ( λ B ) = 0 w w w x ˙ \dot x x ˙
δ w = ∂ α g μ ν δ x α x ˙ μ x ˙ ν + 2 g α ν x ˙ ν d δ x α d λ \delta w=\partial_\alpha g_{\mu\nu}\,\delta x^\alpha\,\dot x^\mu\dot x^\nu+2g_{\alpha\nu}\dot x^\nu\,\frac{d \delta x^\alpha}{d \lambda} δ w = ∂ α g μν δ x α x ˙ μ x ˙ ν + 2 g α ν x ˙ ν d λ d δ x α
となる(2項目では g g g s ≡ w s\equiv\sqrt w s ≡ w δ w = δ w / ( 2 s ) \delta\sqrt w=\delta w/(2s) δ w = δ w / ( 2 s )
c δ τ = ∫ λ A λ B [ 1 2 s ∂ α g μ ν x ˙ μ x ˙ ν δ x α + g α ν x ˙ ν s d δ x α d λ ] d λ . c\,\delta\tau=\int_{\lambda_A}^{\lambda_B}\left[\frac{1}{2s}\partial_\alpha g_{\mu\nu}\dot x^\mu\dot x^\nu\,\delta x^\alpha+\frac{g_{\alpha\nu}\dot x^\nu}{s}\frac{d \delta x^\alpha}{d \lambda}\right]\mathrm{d}\lambda . c δ τ = ∫ λ A λ B [ 2 s 1 ∂ α g μν x ˙ μ x ˙ ν δ x α + s g α ν x ˙ ν d λ d δ x α ] d λ .
第2項を部分積分すると、端点で δ x = 0 \delta x=0 δ x = 0
c δ τ = ∫ λ A λ B [ 1 2 s ∂ α g μ ν x ˙ μ x ˙ ν − d d λ ( g α ν x ˙ ν s ) ] δ x α d λ c\,\delta\tau=\int_{\lambda_A}^{\lambda_B}\left[\frac{1}{2s}\partial_\alpha g_{\mu\nu}\dot x^\mu\dot x^\nu-\frac{d }{d \lambda}\left(\frac{g_{\alpha\nu}\dot x^\nu}{s}\right)\right]\delta x^\alpha\,\mathrm{d}\lambda c δ τ = ∫ λ A λ B [ 2 s 1 ∂ α g μν x ˙ μ x ˙ ν − d λ d ( s g α ν x ˙ ν ) ] δ x α d λ
を得る。これが任意の δ x α \delta x^\alpha δ x α α \alpha α
d d λ ( g α ν x ˙ ν s ) = 1 2 s ∂ α g μ ν x ˙ μ x ˙ ν (9.8) \frac{d }{d \lambda}\left(\frac{g_{\alpha\nu}\dot x^\nu}{s}\right)=\frac{1}{2s}\partial_\alpha g_{\mu\nu}\dot x^\mu\dot x^\nu\tag{9.8} d λ d ( s g α ν x ˙ ν ) = 2 s 1 ∂ α g μν x ˙ μ x ˙ ν ( 9.8 )
である。この式は径数の取り替えで形を変えないので、停留する曲線が求まったあとで径数を固有時 τ \tau τ s = c d τ / d λ = c s=c\,\mathrm{d}\tau/\mathrm{d}\lambda=c s = c d τ / d λ = c s s s
d d τ ( g α ν u ν ) = 1 2 ∂ α g μ ν u μ u ν (9.9) \frac{d }{d \tau}\bigl(g_{\alpha\nu}u^\nu\bigr)=\frac12\partial_\alpha g_{\mu\nu}u^\mu u^\nu\tag{9.9} d τ d ( g α ν u ν ) = 2 1 ∂ α g μν u μ u ν ( 9.9 )
となる。左辺を展開すると d g α ν / d τ = ∂ β g α ν u β \mathrm{d} g_{\alpha\nu}/\mathrm{d}\tau=\partial_\beta g_{\alpha\nu}u^\beta d g α ν / d τ = ∂ β g α ν u β
g α ν d u ν d τ + ∂ β g α ν u β u ν − 1 2 ∂ α g β ν u β u ν = 0. g_{\alpha\nu}\frac{d u^\nu}{d \tau}+\partial_\beta g_{\alpha\nu}\,u^\beta u^\nu-\frac12\partial_\alpha g_{\beta\nu}\,u^\beta u^\nu=0 . g α ν d τ d u ν + ∂ β g α ν u β u ν − 2 1 ∂ α g β ν u β u ν = 0.
第2項では u β u ν u^\beta u^\nu u β u ν
∂ β g α ν u β u ν = 1 2 ( ∂ β g α ν + ∂ ν g α β ) u β u ν \partial_\beta g_{\alpha\nu}\,u^\beta u^\nu=\frac12\bigl(\partial_\beta g_{\alpha\nu}+\partial_\nu g_{\alpha\beta}\bigr)u^\beta u^\nu ∂ β g α ν u β u ν = 2 1 ( ∂ β g α ν + ∂ ν g α β ) u β u ν
すると
g α ν d u ν d τ + 1 2 ( ∂ β g α ν + ∂ ν g α β − ∂ α g β ν ) u β u ν = 0. g_{\alpha\nu}\frac{d u^\nu}{d \tau}+\frac12\bigl(\partial_\beta g_{\alpha\nu}+\partial_\nu g_{\alpha\beta}-\partial_\alpha g_{\beta\nu}\bigr)u^\beta u^\nu=0 . g α ν d τ d u ν + 2 1 ( ∂ β g α ν + ∂ ν g α β − ∂ α g β ν ) u β u ν = 0.
両辺に g ρ α g^{\rho\alpha} g ρ α α \alpha α (9.1) から第2項は Γ ρ β ν u β u ν \Gamma^\rho{}_{\beta\nu}u^\beta u^\nu Γ ρ β ν u β u ν (9.6) を得る。以上の変形はすべて同値変形なので、逆に (9.6) を満たす曲線は (9.8) を満たし、δ τ = 0 \delta\tau=0 δ τ = 0
変分のあとで τ \tau τ
変分の前に径数を τ \tau τ λ A = 0 \lambda_A=0 λ A = 0 λ B = τ \lambda_B=\tau λ B = τ (9.8) を書いてから、解の曲線の上で径数を τ \tau τ
途中で出てきた (9.9) は、添字を下げた4元速度 u α = g α ν u ν u_\alpha=g_{\alpha\nu}u^\nu u α = g α ν u ν
d u α d τ = 1 2 ∂ α g μ ν u μ u ν (9.10) \frac{d u_\alpha}{d \tau}=\frac12\,\partial_\alpha g_{\mu\nu}\,u^\mu u^\nu\tag{9.10} d τ d u α = 2 1 ∂ α g μν u μ u ν ( 9.10 )
と書ける。計量がある座標 x k x^k x k u k u_k u k 9.3 の出発点になる。
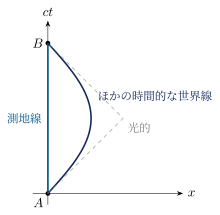
固有時の停留は、停留の中身まで言うことができる。平らな時空で、事象 A A A B B B
A = ( 0 , 0 ) , B = ( c T , 0 ) A=(0,\bm{0}),\qquad B=(cT,\bm{0}) A = ( 0 , 0 ) , B = ( c T , 0 )
とする。任意の時間的な曲線の固有時は
τ = ∫ 0 T 1 − ∣ v ( t ) ∣ 2 c 2 d t ≤ T \tau=\int_0^T\sqrt{1-\frac{\left\vert \bm{v}(t)\right\vert ^2}{c^2}}\,\mathrm{d} t\le T τ = ∫ 0 T 1 − c 2 ∣ v ( t ) ∣ 2 d t ≤ T
で、等号は常に v = 0 \bm{v}=0 v = 0 9.2 )。
曲がった時空でも、A A A B B B
図 9.2 平らな時空で2つの事象 A A A B B B
正定値の計量の場合
2次元の球面のように計量が正定値の空間では、曲線の長さ ∫ g i j x ˙ i x ˙ j d λ \int\sqrt{g_{ij}\dot x^i\dot x^j}\,\mathrm{d}\lambda ∫ g ij x ˙ i x ˙ j d λ
例題 9.1 平面の極座標で直線を測地線として求める ★★
オリジナル 平らな平面を極座標で表した線素 d l 2 = d r 2 + r 2 d φ 2 \mathrm{d} l^2=\mathrm{d} r^2+r^2\mathrm{d}\varphi^2 d l 2 = d r 2 + r 2 d φ 2 s s s Γ r φ φ = − r \Gamma^r{}_{\varphi\varphi}=-r Γ r φφ = − r Γ φ r φ = Γ φ φ r = 1 / r \Gamma^\varphi{}_{r\varphi}=\Gamma^\varphi{}_{\varphi r}=1/r Γ φ r φ = Γ φ φ r = 1/ r u = 1 / r u=1/r u = 1/ r r cos ( φ − φ 0 ) = b r\cos(\varphi-\varphi_0)=b r cos ( φ − φ 0 ) = b
解答 ˙ = d / d s \dot{}=\mathrm{d}/\mathrm{d} s ˙ = d / d s (9.4) の r r r φ \varphi φ
r ¨ − r φ ˙ 2 = 0 , φ ¨ + 2 r r ˙ φ ˙ = 0 \ddot r-r\dot\varphi^2=0,\qquad \ddot\varphi+\frac2r\dot r\dot\varphi=0 r ¨ − r φ ˙ 2 = 0 , φ ¨ + r 2 r ˙ φ ˙ = 0
である。第2式の係数2は、Γ φ r φ \Gamma^\varphi{}_{r\varphi} Γ φ r φ Γ φ φ r \Gamma^\varphi{}_{\varphi r} Γ φ φ r φ \varphi φ r 2 r^2 r 2
r 2 φ ¨ + 2 r r ˙ φ ˙ = d d s ( r 2 φ ˙ ) = 0 r^2\ddot\varphi+2r\dot r\dot\varphi=\frac{d }{d s}\bigl(r^2\dot\varphi\bigr)=0 r 2 φ ¨ + 2 r r ˙ φ ˙ = d s d ( r 2 φ ˙ ) = 0
なので、
r 2 φ ˙ = h ( 一定 ) r^2\dot\varphi=h\quad(\text{一定}) r 2 φ ˙ = h ( 一定 )
である。弧長を径数にとったので、命題 9.3 の規格化は r ˙ 2 + r 2 φ ˙ 2 = 1 \dot r^2+r^2\dot\varphi^2=1 r ˙ 2 + r 2 φ ˙ 2 = 1
h = 0 h=0 h = 0 φ \varphi φ h ≠ 0 h\ne0 h = 0 u = 1 / r u=1/r u = 1/ r
r ˙ = − 1 u 2 d u d φ φ ˙ = − 1 u 2 d u d φ h u 2 = − h d u d φ \dot r=-\frac{1}{u^2}\frac{d u}{d \varphi}\dot\varphi=-\frac{1}{u^2}\frac{d u}{d \varphi}\,hu^2=-h\frac{d u}{d \varphi} r ˙ = − u 2 1 d φ d u φ ˙ = − u 2 1 d φ d u h u 2 = − h d φ d u
となる。規格化の式に代入すると h 2 ( d u / d φ ) 2 + h 2 u 2 = 1 h^2(\mathrm{d} u/\mathrm{d}\varphi)^2+h^2u^2=1 h 2 ( d u / d φ ) 2 + h 2 u 2 = 1 φ \varphi φ
2 h 2 d u d φ ( d 2 u d φ 2 + u ) = 0 2h^2\frac{d u}{d \varphi}\left(\frac{\mathrm{d}^2u}{\mathrm{d}\varphi^2}+u\right)=0 2 h 2 d φ d u ( d φ 2 d 2 u + u ) = 0
となる。d u / d φ ≡ 0 \mathrm{d} u/\mathrm{d}\varphi\equiv0 d u / d φ ≡ 0 u 2 = 1 / h 2 u^2=1/h^2 u 2 = 1/ h 2 r r r
r ¨ = r φ ˙ 2 = h 2 r 3 ≠ 0 \ddot r=r\dot\varphi^2=\frac{h^2}{r^3}\ne0 r ¨ = r φ ˙ 2 = r 3 h 2 = 0
となって矛盾するからである。残りの場合は
d 2 u d φ 2 + u = 0 , u = cos ( φ − φ 0 ) b \frac{\mathrm{d}^2u}{\mathrm{d}\varphi^2}+u=0,\qquad u=\frac{\cos(\varphi-\varphi_0)}{b} d φ 2 d 2 u + u = 0 , u = b cos ( φ − φ 0 )
を得る。規格化の式に入れると振幅は h 2 / b 2 = 1 h^2/b^2=1 h 2 / b 2 = 1 b = ∣ h ∣ b=\left\vert h\right\vert b = ∣ h ∣
r = 1 / u r=1/u r = 1/ u r cos ( φ − φ 0 ) = b r\cos(\varphi-\varphi_0)=b r cos ( φ − φ 0 ) = b b b b d 2 u / d φ 2 + u = ( 右辺 ) \mathrm{d}^2u/\mathrm{d}\varphi^2+u=(\text{右辺}) d 2 u / d φ 2 + u = ( 右辺 )
確認テスト
オリジナル
9.1-1 平らな時空の慣性系(g μ ν = η μ ν g_{\mu\nu}=\eta_{\mu\nu} g μν = η μν x μ = a μ λ + b μ x^\mu=a^\mu\lambda+b^\mu x μ = a μ λ + b μ 9.1-2 半径 a a a
d l 2 = a 2 ( d θ 2 + sin 2 θ d φ 2 ) \mathrm{d} l^2=a^2(\mathrm{d}\theta^2+\sin^2\theta\,\mathrm{d}\varphi^2) d l 2 = a 2 ( d θ 2 + sin 2 θ d φ 2 )
を考える。Christoffel 記号は Γ θ φ φ = − sin θ cos θ \Gamma^\theta{}_{\varphi\varphi}=-\sin\theta\cos\theta Γ θ φφ = − sin θ cos θ Γ φ θ φ = cot θ \Gamma^\varphi{}_{\theta\varphi}=\cot\theta Γ φ θ φ = cot θ s s s
(a) 経線 φ = φ 0 \varphi=\varphi_0 φ = φ 0 θ = s / a \theta=s/a θ = s / a (b) 緯線 θ = θ 0 \theta=\theta_0 θ = θ 0 θ 0 = π / 2 \theta_0=\pi/2 θ 0 = π /2 (c) 緯線について D x ˙ θ / d s D\dot x^\theta/\mathrm{d} s D x ˙ θ / d s 9.1-3 アフィン径数 τ \tau τ τ = τ 0 e σ \tau=\tau_0\mathrm{e}^{\sigma} τ = τ 0 e σ (9.5) の f ( σ ) f(\sigma) f ( σ ) f ( σ ) = 2 / σ f(\sigma)=2/\sigma f ( σ ) = 2/ σ 9.1-4 共変微分を使わず、Christoffel 記号の式 (9.1) と測地線の方程式 (9.4) だけから、d ( g μ ν x ˙ μ x ˙ ν ) / d λ = 0 \mathrm{d}(g_{\mu\nu}\dot x^\mu\dot x^\nu)/\mathrm{d}\lambda=0 d ( g μν x ˙ μ x ˙ ν ) / d λ = 0
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com