相対論入門 第10章 §10.1 ★★★ 共変微分の交換子は、微分を含まない (1,3) 型テンソルになる。それが Riemann テンソルで、小さなループに沿った平行移動のずれも同じ量で書ける
第8章では、計量 gμν から Christoffel 記号 Γρμν を作り、共変微分と平行移動を定義した。そこで2つの事実が残された。1つは、各点で計量の1階微分は座標の取り方で 0 にできるのに、2階微分のうち n2(n2−1)/12 個(4次元で 20 個)は消せないこと(第8章 §8.2 の局所平坦性の定理)である。
もう1つは、球面上でベクトルを閉じた道に沿って平行移動すると、1周したときに元の向きに戻らず、その回転の角が囲んだ面積に比例すること(第8章 §8.4)である。この章では、この2つが同じ1つのテンソル、Riemann テンソルで表されることを示す。
一般相対論で曲率が要る理由は、第7章の等価原理にある。自由落下する実験室の中では重力は消えるが、離れた2点の落下の加速度の差、つまり潮汐力は消えなかった。
第8章の言葉では、重力の場の「強さ」を表す Γ は1点で 0 にできるが、その微分は消せない。第9章では、自由落下する粒子が測地線
dτ2d2xρ+Γρμνdτdxμdτdxν=0(10.1)
に沿って動くこと、そして静的で弱い重力の場では計量が
g00≃1+c22Φ,gij≃−δij(10.2)
で表され(Φ は Newton のポテンシャル)、(10.1) が Newton の運動方程式に戻ることを示した(第9章 §9.2)。この章では、隣り合う2本の測地線の間隔の変化を計算し、その加速度が Riemann テンソルで決まり、弱い場の極限で第7章の潮汐力の式に一致することを示す。
章の流れは次のとおりである。
- §10.1 では、共変微分の交換子から Riemann テンソルを定義し、小さな閉曲線に沿った平行移動のずれがそれで書けることを示す。
- §10.2 では、測地線偏差の方程式を導き、潮汐力との関係を確かめる。
- §10.3 では、Riemann テンソルの対称性を調べて独立な成分を数え、縮約して Ricci テンソルとスカラー曲率を作り、Bianchi 恒等式を証明する。最後の縮約した Bianchi 恒等式 ∇μGμν=0 は、第11章で Einstein 方程式の形を決める条件になる。
- §10.4 では、2次元の球面で曲率を最後まで計算し、第8章の平行移動の結果と照らし合わせる。
曲率と潮汐力を解析力学の側から整理した道筋は、虎の巻『解析力学から様々な理論分野を組み立てる』第2部第14章にある。
この章の符号の流儀
- 計量は (+,−,−,−) で、Christoffel 記号は第8章の式 Γρμν=21gρσ(∂μgσν+∂νgσμ−∂σgμν) を使う。
- Riemann テンソルと Ricci テンソルの定義は MTW・Carroll と同じ式にそろえる(下の (10.7) と (10.26))。Weinberg の本は Riemann テンソルの全体の符号が逆なので、式を比べるときは注意する。
- 正定値の計量 a2(dθ2+sin2θdφ2) の球面でスカラー曲率は R=+2/a2 になる(§10.4)。
偏微分は交換するが、共変微分は交換しない
平らな空間の直交座標では、偏微分の順序を入れ替えても結果は変わらない。
∂μ∂νVρ=∂ν∂μVρ
しかし ∂μ∂νVρ は一般の座標でテンソルにならない(第8章 §8.1)ので、この性質は座標によらない主張になっていない。座標によらない形にするには、偏微分を共変微分に置き換えた ∇μ∇νVρ を考え、その順序を入れ替えた差を調べればよい。
その差はテンソルであり、平らな空間の直交座標では Γ=0 なので 0 になる。テンソルの成分は1つの座標で 0 ならすべての座標で 0 である(第8章 §8.1 の定理)から、平らな空間ではこの差がどの座標でも 0 である。逆に言えば、この差が 0 でなければ、空間は平らでない。
計算の準備として、第8章 §8.3 の共変微分の規則を再掲しておく。ベクトルと (1,1) 型テンソルに対して
∇μVρ∇μTρν=∂μVρ+ΓρμσVσ,=∂μTρν+ΓρμλTλν−ΓλμνTρλ(10.3)(10.4)
である。上付きの添字には +Γ、下付きの添字には −Γ の項が1つずつ付く。この章で使う接続は Levi-Civita 接続なので、Γρμν=Γρνμ(ねじれが無い)である。
交換子の計算
Tρν=∇νVρ は (1,1) 型テンソルなので、(10.4) を当てはめる。
∇μ∇νVρ=∂μ(∇νVρ)+Γρμλ∇νVλ−Γλμν∇λVρ=∂μ∂νVρ+(∂μΓρνσ)Vσ+Γρνσ∂μVσ+Γρμλ∂νVλ+ΓρμλΓλνσVσ−Γλμν∇λVρ.(10.5)
2行目は、∇νVρ=∂νVρ+ΓρνσVσ を ∂μ で微分して積の微分を展開したものである。次に、μ と ν を入れ替えた式を引く。6つの項を1つずつ調べると、次のようになる。
- ∂μ∂νVρ は μ,ν について対称なので、引き算で消える。
- Γρνσ∂μVσ+Γρμλ∂νVλ は、和の添字の名前をそろえると μ,ν について対称な組になっていて、消える。
- Γλμν∇λVρ は、ねじれが無いので μ,ν について対称で、消える。
- 残るのは、Vσ に微分が掛かっていない項だけである。
したがって
[∇μ,∇ν]Vρ:=∇μ∇νVρ−∇ν∇μVρ=RρσμνVσ(10.6)
となる。ここで
Rρσμν=∂μΓρνσ−∂νΓρμσ+ΓρμλΓλνσ−ΓρνλΓλμσ(10.7)
とおいた。
定義 10.1(Riemann テンソル)
(10.7) で定まる Rρσμν を Riemann テンソル(曲率テンソル)と呼ぶ。すべての成分が 0 のとき、その空間(時空)は平坦であるという。
(10.6) の左辺には V の微分が現れていたのに、右辺では微分がすべて消えて、Vσ の値に掛かる係数だけが残った。この係数は計量の2階微分(∂Γ の項)と1階微分の2乗(ΓΓ の項)で書かれていて、ベクトルにはよらない。
命題 10.2
Rρσμν は (1,3) 型テンソルである。
証明
(10.6) の左辺は、テンソル ∇μ∇νVρ から添字を入れ替えたテンソルを引いたものである。したがって、どのベクトル場 V に対しても (1,2) 型テンソルである。座標 x から x′ へ変えたとき、両辺の変換を比べる。左辺は (1,2) 型の変換則に従い、右辺の Vσ はベクトルとして変換するので、
R′ρσμνV′σ=∂xα∂x′ρ∂x′μ∂xγ∂x′ν∂xδRαβγδVβ=∂xα∂x′ρ∂x′σ∂xβ∂x′μ∂xγ∂x′ν∂xδRαβγδV′σ
が成り立つ。2つ目の等号では Vβ=(∂xβ/∂x′σ)V′σ を使った。点 p での V′σ の値は自由に選べるので、その係数どうしが等しい。これは (1,3) 型テンソルの変換則そのものである。
Γ はテンソルでないのに、その組み合わせ (10.7) がテンソルになっている。Christoffel 記号の変換則の非斉次の項(第8章 §8.3)が、∂Γ の項と ΓΓ の項の間でちょうど打ち消し合っている。上の証明は、その打ち消し合いを直接計算する代わりに、左辺がテンソルであることから結論を引き出した。
定義から直ちに分かる性質を1つ挙げておく。(10.7) は後ろの2つの添字について反対称である。
Rρσμν=−Rρσνμ.(10.8)
交換子 [∇μ,∇ν] が μ,ν について反対称であることの表れである。ほかの対称性は §10.3 で調べる。
余接ベクトル ωσ に対しても同じ計算ができて、結果は
[∇μ,∇ν]ωσ=−Rρσμνωρ(10.9)
になる(確認テスト 10.1-3)。一般のテンソルでは、上付きの添字1つごとに +R の項、下付きの添字1つごとに −R の項が付く。
平坦な空間では R=0、その逆
平らな空間の直交座標(時空なら Minkowski 座標)では Γ=0 なので、(10.7) から Rρσμν=0 である。Riemann テンソルはテンソルなので、同じ空間をどんな曲線座標で表しても Rρσμν=0 のままである。平面の極座標は Γrφφ=−r のように 0 でない Christoffel 記号を持つが、Riemann テンソルは 0 になる(確認テスト 10.1-2)。
Christoffel 記号が 0 でないことは、座標が曲がっていることを表すだけで、空間の曲がりを表すとは限らない。曲がっているかどうかを判定するのは Riemann テンソルである。
逆向きの主張も成り立つ。
定理 10.3(平坦性の判定)
ある領域で Rρσμν=0 ならば、その領域の各点の近くで、計量の成分が定数になる座標をとることができる。定数は時空なら ημν、正定値の空間なら δμν である。
証明の筋
- 次の小節で示すように、平行移動のずれは囲んだ領域の Riemann テンソルの積分で決まる。曲率が0なら、点 p から点 q へベクトルを平行移動した結果は経路によらない。
- そこで点 p で正規直交な基底 e(a) を選ぶ。添字の範囲は a=0,…,n−1 である。それを各点へ平行移動して、n 本のベクトル場 e(a)μ(x) を作る。経路によらないので、場は一意に決まり、どこでも ∇νe(a)μ=0 を満たす。
- 平行移動は内積を保つ(第8章 §8.4)ので、各点で gμνe(a)μe(b)ν=ηab である。
- 添字を下げた e(a)μ=gμνe(a)ν は ∇νe(a)μ=0 を満たす。Γ が下2つの添字について対称なので
∂νe(a)μ−∂μe(a)ν=∇νe(a)μ−∇μe(a)ν=0
である。したがって各点の近くで、e(a)μ=∂μya を満たす関数 ya がある。5. ya=ηabyb を新しい座標に選ぶと、線素は
ds2=gμνdxμdxν=ηabdyadyb
となる。
最後の段は、逆行列の関係 gμν=ηabe(a)μe(b)ν から、gμν=ηabe(a)μe(b)ν が出ることによる。4番目の段の「回転が 0 の余接ベクトル場は勾配で書ける」ことは、単連結な領域で成り立つ Poincaré の補題である。
定理 10.3 により、「重力の場があるかどうか」という問いは、「Riemann テンソルが 0 かどうか」という座標によらない問いに置き換わる。加速する座標や回転する座標で現れる見かけの重力は、Christoffel 記号を 0 でなくするが、Riemann テンソルは 0 のままである。その例を次の例題で確かめる。
例題 10.1 一様に加速する座標の曲率 ★★
オリジナル第8章 §8.2 の例題で導いた、一様に加速する座標の2次元の計量
ds2=N(ξ)2c2dT2−dξ2,N(ξ)=1+c2αξ
を考える。座標は x0=cT、x1=ξ である。α は原点 ξ=0 の観測者の固有加速度である。
- 0 でない Christoffel 記号を書き出せ(第8章の確認テスト 8.3-2 の結果を使ってよい)。
- Rξ0ξ0 を (10.7) から計算し、0 になることを示せ。
- 2次元では Riemann テンソルの独立な成分が1つしかないこと(§10.3)を使い、この座標で表した時空が平坦であることを結論せよ。その物理的な意味を述べよ。
解答
- 計量の成分は g00=N2、g11=−1 で、時刻によらない。0 でない微分は ∂ξg00=2NN′(N′=dN/dξ=α/c2)だけである。第8章の Christoffel 記号の式から
Γ00ξ=Γ0ξ0=21g00∂ξg00=NN′=c2Nα,Γξ00=−21gξξ∂ξg00=NN′=c2αN.
ほかの成分はどれも0である。
Γ000=Γ0ξξ=Γξ0ξ=Γξξξ=0
2. (10.7) で (ρ,σ,μ,ν)=(ξ,0,ξ,0) とおく。
Rξ0ξ0=∂ξΓξ00−∂0Γξξ0+ΓξξλΓλ00−Γξ0λΓλξ0.
第1項は ∂ξ(NN′)=N′2=α2/c4(N′′=0)。第2項は Γξξ0=0 なので 0。第3項は Γξξλ=0 なので 0。第4項は λ=0 だけが残り、Γξ00Γ0ξ0=NN′⋅N′/N=N′2。したがって
Rξ0ξ0=c4α2−c4α2=0.
3. 2次元では独立な成分が R0ξ0ξ の1つだけで、ほかの成分はそれに ±1 を掛けたものか 0 である。Rξ0ξ0=gξξRξ0ξ0=0 なので、Riemann テンソルはすべて 0 になる。この座標は、第7章 §7.4 の Rindler 座標と同じく Minkowski 時空を加速する観測者の目で表したものにすぎない。Christoffel 記号 Γξ00=αN/c2 は 0 でなく、手を放した物体は ξ の負の向きに落ちていく(見かけの重力)が、時空そのものは平坦である。等価原理が「一様な重力の場は加速度で消せる」と述べるとき、消せるのはこの種の、曲率を伴わない重力である。
小さな閉曲線に沿った平行移動
第8章 §8.4 では、球面上でベクトルを閉じた道に沿って平行移動すると、1周したときに向きが変わることを見た。その変化を Riemann テンソルで書く。
2つの小さなベクトル δaμ、δbμ を考える。点 p から出るこの2本で張られた平行四辺形をとる。点 p を出て
p→p+δa→p+δa+δb→p+δb→p
の順に1周する(図 10.1)。出発点でのベクトル Vρ をこの道に沿って平行移動し、戻ってきたときのベクトルを Vρ+δVρ とする。
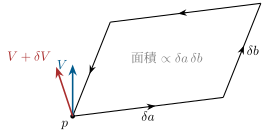
図 10.1 δa と δb で張られた小さな平行四辺形を δa の向きから1周する。出発したベクトル V(青)を平行移動して戻すと、V+δV(赤)になる。ずれ δVρ は −RρσμνVσδaμδbν で、囲んだ面積に比例する(図ではずれを誇張して描いた)。
命題 10.4(小さなループに沿った平行移動)
δa,δb の2次までで
δVρ=−Rρσμν(p)Vσδaμδbν(10.10)
が成り立つ。
証明
点 p で Γ(p)=0 となる座標を使い、その点を原点にとる。これは第8章 §8.3 で作った座標
x′ρ=yρ+21Γρμν(p)yμyν
である。原点の近くで Christoffel 記号は
Γρμσ(x)=∂λΓρμσ(p)xλ+O(x2)
と展開できる。平行移動の方程式(第8章 §8.4)は、道の上の点 xμ(λ) で
dλdVρ=−Γρμσ(x)dλdxμVσ
である。Christoffel 記号が O(x) なので、道に沿ったベクトルの変化は O(x2) である。次の2つは、どちらも dx を掛けて積分すると3次以上の量になる。
- 右辺の Vσ を出発時の値に置き換えた誤差。
- Christoffel 記号の展開の O(x2) の項の寄与。
したがって2次までで
δVρ=−∮Γρμσ(x)Vσdxμ=−∂λΓρμσ(p)Vσ∮xλdxμ
となる。残った積分は平行四辺形の形だけで決まり、
∮xλdxμ=δaλδbμ−δbλδaμ
である。たとえば2辺を座標軸にとった長方形を考える。2辺 δa、δb をそれぞれ1番目と2番目の座標軸にとると、次のようになる。
- ∮x1dx2 は、右の辺からの δaδb である。
- ∮x2dx1 は、上の辺を逆向きに進む −δaδb である。
- ほかは0である。
代入すると
δVρ=−(∂μΓρνσ−∂νΓρμσ)(p)Vσδaμδbν
を得る(和の添字の名前を付け替えた)。Γ(p)=0 の座標では、(10.7) の ΓΓ の項がその点で消える。したがって括弧の中は Rρσμν(p) に等しい。δVρ は同じ点 p での2つのベクトルの差なのでベクトルであり、右辺もテンソルの縮約なので、この座標で成り立つ等式はどの座標でも成り立つ。
(10.10) は、ずれが囲んだ面積に比例し、その比例係数が Riemann テンソルであることを表している。第8章で見た「回転の角が囲んだ面積に比例する」という性質は、この式の特別な場合である。§10.4 で、球面のずれが面積を a2 で割った角の回転になることを確かめる。周回の向きを逆にすると δa と δb の役割が入れ替わり、(10.8) によってずれの符号が反転する。
確認テスト
オリジナル
- 10.1-1 Riemann テンソルが後ろの2つの添字について反対称であること (10.8) を、定義 (10.7) から確かめよ。
- 10.1-2 平面の極座標 ds2=dr2+r2dφ2 を考える。0でない Christoffel 記号は Γrφφ=−r、Γφrφ=Γφφr=1/r である。Rrφrφ と Rφrφr を計算し、どちらも 0 になることを示せ。
- 10.1-3 スカラー場 f に対して [∇μ,∇ν]f=0 であることを示し、それと (10.6) を使って、余接ベクトルの交換子 (10.9) を導け。
- 10.1-4 半径 a の円柱の表面 ds2=a2dφ2+dz2 の Riemann テンソルを求めよ。円柱の表面は3次元の空間の中で曲がって見えるのに、この結果になる理由を、円柱を切り開く操作と結びつけて説明せよ。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
