相対エントロピーから情報と物理を組み立てる 第2部 第5章 §2.5.2 ★★★ 種類を見分ける能力を通信路で表すと、データ処理不等式により混合のエントロピーは見分ける能力とともに連続に減り、同じ気体の極限で 0 0 0
同じ気体を混ぜる
A と B が同じ種類の気体だったとする。このとき、観測者に分かるのは「左室に何個、右室に何個」という数だけで、どの粒子がもともとどちらにいたかは分からない。仕切りを外す前の状態として観測者が持っている情報は、事象 E ′ = { 左室にちょうど N A 個 } E'=\{\text{左室にちょうど }N_{\mathrm A}\text{ 個}\} E ′ = { 左室にちょうど N A 個 } E ⊂ E ′ E\subset E' E ⊂ E ′ p 後 ( E ′ ) ≥ p 後 ( E ) p_{\mathrm{後}}(E')\ge p_{\mathrm{後}}(E) p 後 ( E ′ ) ≥ p 後 ( E ) 2.5.1 から D D D E ′ E' E ′
D ( p 前 ′ ∥ p 後 ) = − ln [ ( N N A ) x N A ( 1 − x ) N B ] = 1 2 ln ( 2 π N x ( 1 − x ) ) + O ( 1 / N ) (2.5.5) D(p_{\mathrm{前}}'\,\|\,p_{\mathrm{後}})=-\ln\biggl[\binom{N}{N_{\mathrm A}}x^{N_{\mathrm A}}(1-x)^{N_{\mathrm B}}\biggr]=\frac12\ln\bigl(2\pi Nx(1-x)\bigr)+\mathcal{O}(1/N)\tag{2.5.5} D ( p 前 ′ ∥ p 後 ) = − ln [ ( N A N ) x N A ( 1 − x ) N B ] = 2 1 ln ( 2 π N x ( 1 − x ) ) + O ( 1/ N ) ( 2.5.5 )
となる。最後の形は二項係数に Stirling の公式を当てたもので、二項分布の山の高さが 1 / 2 π N x ( 1 − x ) 1/\sqrt{2\pi Nx(1-x)} 1/ 2 π N x ( 1 − x ) 0 0 0 k B ⋅ 1 2 ln ( 2 π N x ( 1 − x ) ) k_{\mathrm B}\cdot\frac12\ln(2\pi Nx(1-x)) k B ⋅ 2 1 ln ( 2 π N x ( 1 − x )) N A N_{\mathrm A} N A N x ( 1 − x ) \sqrt{Nx(1-x)} N x ( 1 − x ) N N N ln N \ln N ln N N → ∞ N\to\infty N → ∞ 0 0 0
データ処理不等式で読む
同じ気体の場合と違う気体の場合の差は、観測者が手にする記述の細かさの差である。違う気体を見分けられる観測者の記述は (粒子ごとの種類, 位置) で、見分けられない観測者の記述は (位置) だけである。後者は前者から種類のラベルを捨てる処理で得られる。この処理は前と後の両方の分布に同じように当たるので、データ処理不等式 D ( W p ∥ W q ) ≤ D ( p ∥ q ) D(Wp\,\|\,Wq)\le D(p\,\|\,q) D ( W p ∥ W q ) ≤ D ( p ∥ q ) 第1部第4章 )から、見分けられない観測者にとっての D D D D D D (2.5.5) と式 (2.5.2) の大小はこの一般の不等式の1つの例である。
この見方を使うと、「少しだけ違う気体」を扱える。観測者が種類を判定する装置を持っていて、それが誤り確率 ε \varepsilon ε 0 ≤ ε ≤ 1 / 2 0\le\varepsilon \le1/2 0 ≤ ε ≤ 1/2 X ~ \tilde X X ~ X → X ~ X\to\tilde X X → X ~ W ε W_{\varepsilon } W ε ( X ~ , Y ) (\tilde X,Y) ( X ~ , Y ) W ε W_{\varepsilon } W ε X ~ \tilde X X ~ Y Y Y D D D
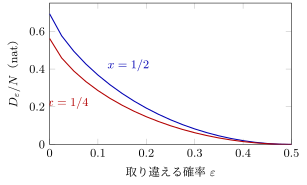
D ε N ≔ D ( W ε p 前 X Y ∥ W ε p 後 X Y ) = I ( X ~ ; Y ) 前 = h b ( x ∗ ε ) − h b ( ε ) , x ∗ ε ≔ x ( 1 − ε ) + ( 1 − x ) ε (2.5.6) \frac{D_{\varepsilon }}{N}\coloneqq D\bigl(W_{\varepsilon } p^{XY}_{\mathrm{前}}\,\big\|\,W_{\varepsilon } p^{XY}_{\mathrm{後}}\bigr)=I(\tilde X;Y)_{\mathrm{前}}=h_{\mathrm b}(x\ast\varepsilon )-h_{\mathrm b}(\varepsilon ),
\qquad x\ast\varepsilon \coloneqq x(1-\varepsilon )+(1-x)\varepsilon\tag{2.5.6} N D ε : = D ( W ε p 前 X Y W ε p 後 X Y ) = I ( X ~ ; Y ) 前 = h b ( x ∗ ε ) − h b ( ε ) , x ∗ ε : = x ( 1 − ε ) + ( 1 − x ) ε ( 2.5.6 )
になる。2つ目の等号は、X ~ \tilde X X ~ ( x ∗ ε , 1 − x ∗ ε ) (x\ast\varepsilon ,\,1-x\ast\varepsilon ) ( x ∗ ε , 1 − x ∗ ε ) Y Y Y X ~ \tilde X X ~ ε \varepsilon ε I = H ( X ~ ) − H ( X ~ ∣ Y ) I=H(\tilde X)-H(\tilde X\,|\,Y) I = H ( X ~ ) − H ( X ~ ∣ Y ) N N N (2.5.5) と同じく ln N \ln N ln N
式 (2.5.6) は ε = 0 \varepsilon =0 ε = 0 h b ( x ) h_{\mathrm b}(x) h b ( x ) ε = 1 / 2 \varepsilon =1/2 ε = 1/2 h b ( 1 / 2 ) − h b ( 1 / 2 ) = 0 h_{\mathrm b}(1/2)-h_{\mathrm b}(1/2)=0 h b ( 1/2 ) − h b ( 1/2 ) = 0 2.5.1 )。単調性は、W ε ′ W_{\varepsilon '} W ε ′ ε < ε ′ ≤ 1 / 2 \varepsilon <\varepsilon '\le1/2 ε < ε ′ ≤ 1/2 W ε W_{\varepsilon } W ε ε = 0 \varepsilon =0 ε = 0 ε = 1 / 2 \varepsilon =1/2 ε = 1/2
図 2.5.1 種類を誤り確率 ε \varepsilon ε k B k_{\mathrm B} k B (2.5.6) の値で、ε = 0 \varepsilon =0 ε = 0 h b ( x ) h_{\mathrm b}(x) h b ( x ) ε = 1 / 2 \varepsilon =1/2 ε = 1/2 0 0 0
例題 2.5.2 見分ける装置の精度と混合のエントロピー ★★★
オリジナル x = 1 / 2 x=1/2 x = 1/2 ε \varepsilon ε
(1) ε = 0.1 \varepsilon =0.1 ε = 0.1 D ε / N D_{\varepsilon }/N D ε / N (2) 同じ装置を2台独立に使い、2台の判定が一致したときだけ記録し、一致しなければ「不明」と記録する。X ~ \tilde X X ~ I ( X ~ ; Y ) 前 I(\tilde X;Y)_{\mathrm{前}} I ( X ~ ; Y ) 前
解答 (1) 式 (2.5.6) で x ∗ ε = 1 / 2 x\ast\varepsilon =1/2 x ∗ ε = 1/2 D ε / N = ln 2 − h b ( 0.1 ) = 0.6931 − 0.3251 = 0.3681 D_{\varepsilon }/N=\ln2-h_{\mathrm b}(0.1)=0.6931-0.3251=0.3681 D ε / N = ln 2 − h b ( 0.1 ) = 0.6931 − 0.3251 = 0.3681 ln 2 \ln2 ln 2
(2) 粒子が A のとき、2台とも A と判定する確率は 0.81 0.81 0.81 0.01 0.01 0.01 0.18 0.18 0.18 x = 1 / 2 x=1/2 x = 1/2 X ~ \tilde X X ~ ( 0.41 , 0.41 , 0.18 ) (0.41,\,0.41,\,0.18) ( 0.41 , 0.41 , 0.18 ) H ( X ~ ) = − 2 ( 0.41 ) ln 0.41 − 0.18 ln 0.18 = 0.7311 + 0.3087 = 1.0398 H(\tilde X)=-2(0.41)\ln0.41-0.18\ln0.18=0.7311+0.3087=1.0398 H ( X ~ ) = − 2 ( 0.41 ) ln 0.41 − 0.18 ln 0.18 = 0.7311 + 0.3087 = 1.0398 Y Y Y X ~ \tilde X X ~ ( 0.81 , 0.01 , 0.18 ) (0.81,\,0.01,\,0.18) ( 0.81 , 0.01 , 0.18 ) H ( X ~ ∣ Y ) = − 0.81 ln 0.81 − 0.01 ln 0.01 − 0.18 ln 0.18 = 0.1707 + 0.0461 + 0.3087 = 0.5254 H(\tilde X\,|\,Y)=-0.81\ln0.81-0.01\ln0.01-0.18\ln0.18=0.1707+0.0461+0.3087=0.5254 H ( X ~ ∣ Y ) = − 0.81 ln 0.81 − 0.01 ln 0.01 − 0.18 ln 0.18 = 0.1707 + 0.0461 + 0.3087 = 0.5254 I ( X ~ ; Y ) 前 = 1.0398 − 0.5254 = 0.5144 I(\tilde X;Y)_{\mathrm{前}}=1.0398-0.5254=0.5144 I ( X ~ ; Y ) 前 = 1.0398 − 0.5254 = 0.5144 0.3681 0.3681 0.3681 D D D D D D h b ( 1 / 2 ) = ln 2 h_{\mathrm b}(1/2)=\ln2 h b ( 1/2 ) = ln 2
近似の裏付け
型 B(極限) | 小さいもの 1 / N → 0 1/N\to0 1/ N → 0 (2.5.5) の二項係数の評価) | 証明 証明済み(Stirling の公式は誤差の上下界つきで成り立つ漸近展開) | 行き先 近似の数理 第7章
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com