相対エントロピーから情報と物理を組み立てる 第4部 第3章 §4.3.5 ★★ 駆動され続ける定常状態のエントロピー生成の速さは1歩あたりの経路の D で、流れと親和力の積 JA に等しく、順と逆の経路を見分ける誤りの減る速さの指数でもある
ここまでは、手順 λt を動かして系を変える過程を扱った。この節では手順を止め(λ は一定)、そのかわり系が外から力を受け続ける場合を考える。輪の上を回る粒子を一方向に押し続ける力や、温度の違う2つの熱浴に同時に接した系がその例である。このような系は時間がたつと変化しない分布 π に落ち着くが、確率の流れは止まらない。これを非平衡定常状態と呼ぶ。
1歩あたりの経路の D
遷移 K が時間によらず、定常分布 π(Kπ=π)から出発するとする。逆回しの初めの分布も p~0=π にとる。式 (4.3.1)・(4.3.3) から
Σ[Γ]=lnπ(xn)π(x0)+t=0∑n−1lnK(xt∣xt+1)K(xt+1∣xt)
で、平均をとると第1項は消え(x0 と xn はどちらも分布 π)、和の各項は同じ平均を持つ。したがって ⟨Σ⟩=nσ で、
σ:=x=x′∑π(x)K(x′∣x)lnK(x∣x′)K(x′∣x)=21x=x′∑(π(x)K(x′∣x)−π(x′)K(x∣x′))lnπ(x′)K(x∣x′)π(x)K(x′∣x)(4.3.20)
を1歩あたりのエントロピー生成と呼ぶ。2つ目の形は、π の項を足しても定常性から平均が変わらないことを使って対称化したもので、Schnakenberg の式1J. Schnakenberg (1976), Rev. Mod. Phys. 48, 571–585。である。2つ目の形の各項は (a−b)ln(a/b)≥0 の形なので σ≥0 が直接見え、等号は各組で π(x)K(x′∣x)=π(x′)K(x∣x′)、すなわち詳細つり合いのときに限る。定常状態で時間の向きが見分けられないことと、詳細つり合いが成り立つことは同じである。
流れと親和力
状態が輪 0→1→⋯→N−1→0 に並び、隣どうしのあいだだけを移る場合を考える。定常状態では、輪のどの辺を通る正味の流れ(右へ移る確率の流れから左へ移る流れを引いたもの)も同じ値 J になる。このとき式 (4.3.20) の2つ目の形の対数のうち π の比は輪を1周すると打ち消し合い、
σ=JA,A:=x=0∑N−1lnK(x∣x+1)K(x+1∣x)(4.3.21)
になる。A を親和力と呼ぶ。局所詳細つり合いを、外からの力のする仕事を含めて lnK(x∣x′)K(x′∣x)=−β(E(x′)−E(x))+βwx→x′(wx→x′ はその跳びで外の力が系にする仕事)と書くと、輪を1周するとエネルギーの差は消えて、A=β×(1周で外の力がする仕事)になる。エネルギーの関数だけで決まる力(保存力)では A=0 で、J=0、σ=0 である。
A が小さいとき、流れは A に比例し J≈LA(L>0)、エントロピー生成は σ≈LA2 になる。これは非平衡熱力学で「エントロピー生成は流れと力の積で、線形の領域では力の2次」と述べられる関係で、L は Onsager の係数に当たる(4.3.6 節)。
時間の向きを判定する速さ
定常状態の長さ n の経路の記録を1本見て、それが順回しか逆回しかを判定するとする。経路の対数尤度比は Σ[Γ] で、その平均は nσ と、記録の長さに比例して増える。独立な試行を重ねるときの Stein の補題(第1部第8章)では、一方の誤りの確率を一定に抑えたとき、もう一方の誤りの確率は e−(試行の数)×D の速さで減る。Markov 連鎖の経路では各刻みは独立でないが、D を1歩あたりの D に置き換えた同じ形の評価が成り立つことが知られている。この意味で σ は、時間の向きをどれだけ速く判定できるかを決める指数である。σ が小さい系ほど、長く見ないと向きが分からない。Gaspard はこの見方で、σ を順と逆の経路のエントロピーの率の差として書いた2P. Gaspard (2004), J. Stat. Phys. 117, 599–615。。
例題 4.3.5 輪を回る粒子のエントロピー生成 ★★
オリジナル3つの状態の輪で、1刻みに右へ k+=ceA/6、左へ k−=ce−A/6 の確率で移り(c=0.2)、残りはとどまる。エネルギーはどの状態も等しいとする。
- (1) 定常分布 π と流れ J を求め、親和力が A であることを確かめよ。
- (2) A=3 のとき、σ を式 (4.3.20) と式 (4.3.21) の両方で求めよ。
- (3) A の2次までの近似 σ≈LA2 の L を求め、A=3 で厳密な値と比べよ。
- (4) A=3 で長さ n=100 の経路の記録を見るとき、e−nσ を求めよ。
解答
(1) どの状態も同じ形の遷移なので、一様分布 π=(31,31,31) が定常である。各辺の正味の流れは J=31(k+−k−)=32csinh6A。1辺ごとに ln(k+/k−)=A/3 で、3辺の和は A。
(2) k+=0.2e0.5=0.3297、k−=0.2e−0.5=0.1213、J=0.06948。式 (4.3.21) で σ=JA=0.2084。式 (4.3.20) の1つ目の形では、各状態から右へ移る項 31k+lnk−k+ と左へ移る項 31k−lnk+k− を3状態ぶん足してσ=(k+−k−)lnk−k+=0.2084×1=0.2084。一致する。
(3) sinh(A/6)≈A/6 から J≈9cA、L=9c=0.0222、σ≈9cA2=0.200。厳密な値 0.2084 より約 4% 小さい。A=3 は1辺あたり ln(k+/k−)=1 で、線形の領域の端にあたる。
(4) nσ=20.84、e−20.84≈8.9×10⁻¹⁰。100 歩の記録で、向きを取り違える確率はこの桁まで小さくすることができる。
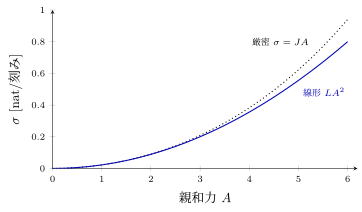
図 4.3.3 例題 4.3.5 の3状態の輪(c=0.2)で、1刻みあたりのエントロピー生成 σ を親和力 A の関数として描いたもの。点線が厳密な σ=32csinh6A⋅A、実線が線形の領域の近似 9cA2。A≲2 では2つはほぼ重なる。
1 J. Schnakenberg (1976), Rev. Mod. Phys. 48, 571–585。
2 P. Gaspard (2004), J. Stat. Phys. 117, 599–615。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
