相対エントロピーから情報と物理を組み立てる 第6部 第2章 §6.2.4 ★★ 逆 QFT を測定と古典の制御に置き換え、補助の量子ビット1個で桁を順に決める。くり返しの多数決で位相の周期の曖昧さを段階的に消す
反復位相推定
逆 QFT は、補助の量子ビットの間に制御位相回転を必要とする。ところが、制御側の量子ビットをすぐ測ってしまっても、測定値で古典的に制御して回転を当てれば同じ結果になる(Griffiths と Niu の半古典 Fourier 変換1R. B. Griffiths and C.-S. Niu (1996), Phys. Rev. Lett. 76, 3228。)。制御 Rk は制御と標的について対称なので、先に測った量子ビットを制御側に回せるからである。こうすると補助の量子ビットは同時に t 個並べる必要がなく、1個を使い回すことができる。
φ=0.φ1φ2⋯φt が書き切れる場合で手順を述べる。下の桁から決める。
- 補助の量子ビットを ∣0⟩ に用意して H を当て、制御 U^2t−1 を当てる。位相は 2π⋅2t−1φ≡2π×0.φt で、0 か π なので、H を当てて測れば確率 1 で φt が出る。
- 一般に k 桁目では制御 U^2k−1 で位相 2π×0.φkφk+1⋯φt を書き戻し、すでに分かった桁の分 2π×0.0φk+1⋯φt を位相回転 diag(1,e−iωk) で引く。残りは 2π×0.φk で、H と測定で φk が確定する。
この回路を図 6.2.4 に示す。1回の測定で1ビットが決まり、U^ の使用回数は合わせて T−1 回で、元の位相推定と同じである。
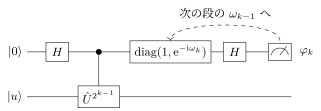
図 6.2.4 反復位相推定の1段(k 桁目)。ωk=2π×0.0φk+1⋯φt はそれまでに測った桁から古典的に計算する。ωk=0 で diag(1,e−iω) を外し、H の代わりに X 基底・Y 基底で測れば Ramsey 型の干渉計になる。
Kitaev の方法:多数決と継ぎ合わせ
φ が書き切れない一般の場合、1回の測定では桁は確定しない。Kitaev は、各 θj=2jφmod1(j=0,1,…,t−1)を粗く、ただし確実に推定し、それを継ぎ合わせる方法を示した2A. Yu. Kitaev (1995), “Quantum measurements and the Abelian stabilizer problem,” arXiv:quant-ph/9511026。。
補助の量子ビットに制御 U^2j で位相 2πθj を書き戻した後、H を当てて測ると 0 が出る確率は (1+cos2πθj)/2、diag(1,−i) を挟んでから測ると (1+sin2πθj)/2 である。それぞれを s 回くり返して頻度から cos2πθj と sin2πθj を推定すれば、角度 2πθj が推定できる。
命題 6.2.7(Kitaev の継ぎ合わせ ★★)
- (i) 各 j で θj の推定値 αj が誤差 1/8(角度で π/4)以内にあれば、上の桁から次のように継ぎ合わせた β0 は φ を誤差 2−(t+2) 以内で与える:βt−1=αt−1、βj は2つの候補 βj+1/2 と (βj+1+1)/2 のうち αj に近い方(mod1 の距離で)。
- (ii) 1つの確率の推定を s 回の頻度で行うと、誤差が 1/4 を超える確率は 2e−s/8 以下である。cos と sin の誤差がともに 1/2 以内なら角度の誤差は π/4 以内なので、t 段すべてが成功する確率は 1−4te−s/8 以上である。
証明
(i) θj は θj+1=2θjmod1 を満たすので、θj は θj+1/2 か (θj+1+1)/2 のどちらかである。βj+1 の誤差を εj+1 とすると、2つの候補は誤差 εj+1/2 で2つの真の候補に近く、真の候補どうしは 1/2 離れている。αj は正しい候補から εj+1/2+1/8 以内、誤った候補から 1/2−εj+1/2−1/8 以上離れるので、εj+1<1/4 なら正しく選べ、εj=εj+1/2 になる。εt−1=1/8 から始めて ε0=2−(t−1)/8=2−(t+2)。
(ii) 頻度 p^ が真の確率 p より a 以上大きくなる確率は、第1部第8章の Chernoff の上界で e−sD(p+a∥p) 以下で(第1部第8章)、Pinsker の不等式 D(p+a∥p)≥2a2 から e−2sa2 以下。両側で 2e−2sa2、a=1/4 で 2e−s/8。cos2πθ=2p−1 なので確率の誤差 1/4 は cos の誤差 1/2 に当たる。(cos,sin) の推定値の点が真の単位ベクトルから距離 r<1 以内にあれば、角度の誤差は arcsinr 以下で、r=2/2 なら π/4。1段あたり2つの推定、t 段なので失敗の確率は和で 4te−s/8 以下。
継ぎ合わせ (i) は、第3部第8章で GHZ 状態の位相を N 倍に増幅したときに残った「Nθ は分かるが θ がどの周期にいるかは分からない」という曖昧さを、増幅率の小さい測定(2j の小さい段)の結果で1段ずつ解く手順になっている。増幅率の大きい測定は細かい桁を、小さい測定は周期の番号を受け持つ。
U^ の使用回数は、段 j で 2s 回の測定に各 2j 回なので、合わせて 2s(2t−1) 回である。到達する精度は 2−(t+2) なので、誤差と使用回数の積は s/2 程度の定数になり、s は全体の失敗の確率 η に対して 8ln(4t/η) でよい。精度は使用回数に反比例し、比例係数に ln(t/η) の対数がつくだけである。
例題 6.2.4 反復位相推定と Kitaev の回数 ★★
オリジナル
- (1) φ=5/8=0.101(2進)を反復位相推定(t=3)で読む。各段の補正の角度 ωk と、補正後の位相を書け。
- (2) Kitaev の方法で t=10 段を使い、全体の失敗の確率を 0.01 以下にしたい。命題 6.2.7 の評価でくり返しの回数 s はいくつ要るか。U^ の総使用回数と到達精度を求めよ。
解答
(1) k=3:U^4 で位相 2π⋅4⋅85=5π≡π、補正なし(ω3=0)で H の後 ∣1⟩、φ3=1。k=2:U^2 で位相 2π⋅45≡π/2、ω2=2π×0.01=π/2 を引いて 0、測定は 0、φ2=0。k=1:U^ で位相 5π/4、ω1=2π×0.001=π/4 を引いて π、測定は 1、φ1=1。結果 0.101 で、各段の結果は確率 1 で決まる。
(2) 4⋅10e−s/8≤0.01 から s≥8ln4000=66.4、s=67(s=66 では 0.0105 で足りない)。総使用回数は 2⋅67⋅(210−1)=137082 回、精度は 2−12=2.44×10⁻⁴。同じ精度を独立な測定のくり返しで得ようとすると、誤差は回数の平方根でしか減らないので、回数は (104)2 の大きさになる。
1 R. B. Griffiths and C.-S. Niu (1996), Phys. Rev. Lett. 76, 3228。
2 A. Yu. Kitaev (1995), “Quantum measurements and the Abelian stabilizer problem,” arXiv:quant-ph/9511026。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
