当てる道具:第1部の並びと巻の読み方
AI 生成・木下が未勉強
解析力学から様々な理論分野を組み立てる 第1部 第1章 §1.1.2 ★★★ 第1部の14章が作る道具を並べ、各章がどれを使うかを示す
第1部の14章
第1部は、第2部以降で当てる道具を作る部である。道具は大きく4つのまとまりに分かれる(図 1.1.2)。
1つ目は変分の数学で、第2〜4章にあたる。第2章で配置を一般化座標 で表し、第3章で「関数を入れて数を返す」汎関数と、経路をずらす操作 を定義する。第4章で一般の について停留の条件を書き下し、Euler–Lagrange 方程式 (1.1.2) と端の条件を導く。第3・4章は物理を使わずに数学だけで1周する。
2つ目は の選び方で、第5・6章にあたる。第5章で、なぜ粒子の力学では を選ぶのかを、Galilei 変換に対する性質から考える。第6章では、振り子の糸のように動きを縛る拘束を、座標の選び方と未定乗数の2つの方法で扱う。
3つ目は から への持ち替えで、第7・8章にあたる。第7章の Legendre 変換は、速度 を変数とする を、運動量 を変数とする に情報を落とさずに持ち替える操作である。第8章で、 と を対等な変数とみなす相空間と Hamilton 方程式を導入する。
4つ目は生成子と変換で、第9〜14章にあたる。第9章で変換を「ほんの少しだけずらす」形に書き、ずらし方を決める量(生成子)を取り出す。第10章で生成子が保存量になること(Noether の定理)、第11章で生成子が Poisson 括弧を通して状態を動かすこと、第12章で時間発展そのものが正準変換の連続であることを示す。第13章の Hamilton–Jacobi 方程式と第14章の作用角変数・断熱不変量は、第4部の量子力学と第3部の統計力学へ直接つながる。
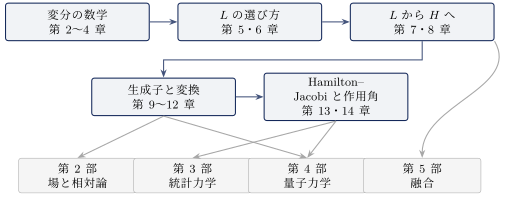
図 1.1.2 第1部の4つのまとまりと、それを使う部。矢印は、後のまとまりが前のまとまりの結果を使うことを表す。第5部は第1部の道具をすべて使う。
つまずきやすい3か所
第1部の章の分け方は、解析力学を学ぶときにつまずきやすい3か所に合わせてある。
1か所目は変分の記号 である。多くの教科書は「経路をわずかに変えたときの作用の変化」を と書き、普通の微分の規則をそのまま当てはめて計算する。しかし が何についての微分なのかが書かれていないと、 のような操作がなぜ許されるのかが分からない。第3章では、経路の族 を作り、実数 で普通に微分する操作として を定義するので、この操作の根拠を1行で書くことができる。
2か所目は Legendre 変換である。 という式だけを見ると、単に変数 を に置き換えただけに見える。置き換えだけでは情報が落ちる場合があり、Legendre 変換はそれを落とさないように作った操作である。第7章では図から入り、この違いを例題で確かめる。
3か所目は無限小変換である。並進・回転・時間発展を「ほんの少しだけずらす」形で書くと、ずらし方を決める量が保存量になり、同じ量が Poisson 括弧で状態を動かし、量子力学ではそれが交換子に置き換わる。この3つは多くの教科書では別々の章に分かれているが、第9〜12章では1本の議論としてつなげて書く。
巻の読み方
各章の頭と各節の頭には重要度の印(★の数と色)を付けた。基準は、その章や節が「解析力学で各理論を読む」という巻の主題にとってどれだけ中心にあるかである。各節に例題を1問以上置き、章の最後のまとめの節に、章全体と前の章をつなぐ総合問題を1問置く。近似を使った節の末尾には、その近似を数学の言葉でどう裏付けるかを書いた「近似の裏付け」の札を置き、証明は近似の数理(近似の数理 第1章)へ送る。
単位は SI で、, , を式に残す(第5部の場の量子論の章だけ とし、そう書いた章の冒頭で断る)。記号の流儀のうち、最初から気をつけてほしいのは2つである。1つは、経路をずらす操作を 、普通の微分を 、有限の差を と書き分けること。もう1つは、経路全体を入れる作用を角括弧で 、Hamilton–Jacobi 方程式に出てくる座標と時刻の関数を丸括弧で と書き分けることである。
例題 1.1.2 振り子を角度で書く ★★
オリジナル長さ の軽い糸の先に質量 のおもりをつけた振り子が、鉛直面内で振れている。鉛直下向きからの振れ角 を一般化座標にとる。
- (1) おもりの位置 から運動エネルギー と位置エネルギー (支点の高さを )を求め、 を , で書け。
- (2) Euler–Lagrange 方程式 (1.1.2)(第1部第4章で導く形を先に借りる)から運動方程式を求めよ。
- (3) (2) を、おもりにはたらく力の円の接線方向の成分から立てた Newton の運動方程式と比べよ。, , での を求めよ。
木下の勉強ステータス
木下はまだこの記事を勉強していません。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
← AI生成教科書『虎の巻』の記事一覧へ