解析力学から様々な理論分野を組み立てる 第1部 第2章 §1.2.3 ★★★ 速度は一般化速度の1次式。そこから「点を消す」恒等式と「微分の順序を入れ替える」恒等式が出る。時刻を止めた変位が仮想変位
一般化速度
運動とは、一般化座標が時刻の関数 qi(t) として変わることである。写像 (1.2.3) に q(t) を入れて時刻で微分すると、連鎖律から
r˙a=i=1∑f∂qi∂raq˙i+∂t∂ra(1.2.8)
を得る。q˙i を一般化速度と呼ぶ。右辺の第1項は配置が一般化座標に沿って動くことによる速度、第2項は拘束そのものが動くことによる速度である。係数 ∂ra/∂qi と ∂ra/∂t は q と t だけの関数なので、速度 r˙a は (q,q˙,t) の関数で、q˙ については1次式(定数項 ∂ra/∂t つき)である。
後の章では、T や L を q・q˙・t の3組の変数の関数として扱い、∂/∂qi は q˙ と t を止めた偏微分、∂/∂q˙i は q と t を止めた偏微分と約束する。式 (1.2.8) の右辺はこの約束のもとで (q,q˙,t) の関数として読む。1本の運動の上では q˙i は qi(t) の導関数として決まるが、関数 r˙a(q,q˙,t) の引数としては q と q˙ を独立に動かしてよい。この区別は 第1部第3章で、汎関数の言葉でもう一度扱う。
2つの恒等式
式 (1.2.8) から、この先何度も使う2つの恒等式がすぐに出る。
命題 1.2.2(速度の2つの恒等式 ★★★)
写像 (1.2.3) が2回連続微分可能なら、(q,q˙,t) の関数としての r˙a について
∂q˙i∂r˙adtd(∂qi∂ra)=∂qi∂ra,=∂qi∂r˙a(1.2.9)(1.2.10)
が成り立つ。式 (1.2.10) の左辺の dtd は、1本の運動 q(t) に沿った時刻の微分である。
証明
式 (1.2.9):式 (1.2.8) の右辺で q˙i が現れるのは第1項の i 番目だけで、その係数が ∂ra/∂qi である。
式 (1.2.10):左辺は q と t の関数 ∂ra/∂qi を運動に沿って微分したものなので、連鎖律から
dtd∂qi∂ra=j∑∂qj∂qi∂2raq˙j+∂t∂qi∂2ra.
右辺は式 (1.2.8) を q˙ と t を止めて qi で偏微分したもので、∑j∂qi∂qj∂2raq˙j+∂qi∂t∂2ra である。2回連続微分可能なので混合偏微分の順序は入れ替えてよく、両辺は等しい。
式 (1.2.9) は、分母と分子の点(時刻の微分)を同時に消してよいという形をしているので「点の消去」と呼ばれることがある。速度が q˙ の1次式なので、この式が成り立つ。式 (1.2.10) は「qi での偏微分」と「運動に沿った時刻の微分」の順序を入れ替えてよいという式である。この2つは、1.2.5節で加速度を一般化座標の向きへ射影するときに使う。
仮想変位
拘束が時間によるとき、実際の運動で粒子が時間 dt のあいだに動く変位
dra=i∑∂qi∂radqi+∂t∂radt(1.2.11)
は、拘束が動く分 (∂ra/∂t)dt を含む。拘束力が仕事をするかどうかを論じるときには、この分を除いた変位が要る。
定義 1.2.3(仮想変位)
任意の数の組 δq=(δq1,…,δqf) に対して
δra=i=1∑f∂qi∂raδqi(1.2.12)
を、時刻 t での仮想変位と呼ぶ。時刻は止めたままで、∂ra/∂t の項を含めない。
δra は、時刻 t の拘束を凍結したまま、拘束を満たす範囲で配置を動かす向きを表す。δqi は「小さな差」ではなく、動かす向きを決める任意の数の組で、δra はそれに比例する1次の量として定義した。次の章(第1部第3章)では、経路の族を実数 ϵ で微分する操作として変分 δ を定義する。そこでも δ は時刻を止めた微分なので、各時刻での δq(t) が、ここでの仮想変位の δq にあたる。
回る棒の玉 (1.2.5) で比べると違いがはっきりする(図 1.2.1)。仮想変位 δr=(cosΩt,sinΩt,0)δq は時刻 t の棒に沿っている。実際の変位は、棒の向きの単位ベクトル eρ=(cosΩt,sinΩt,0) とそれに垂直な eφ=(−sinΩt,cosΩt,0) を使うとdr=eρdq+Ωqeφdt で、棒に垂直な成分 Ωqdt を持つ。
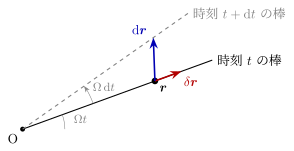
図 1.2.1 回る棒に通した玉の仮想変位 δr(赤)と実際の変位 dr(青)。仮想変位は時刻 t の棒に沿うが、実際の変位は棒が回る分(大きさ Ωqdt)だけ棒に垂直な成分を持つ
時間によらない拘束では ∂ra/∂t=0 なので、実際の変位はいつも仮想変位の1つになる(δqi=dqi と選べばよい)。2つが違うのは拘束が動く場合だけである。
例題 1.2.3 回る棒の玉で恒等式を確かめる ★★★
オリジナル回る棒の玉 (1.2.5)(一般化座標 q、角速度 Ω は定数)について次に答えよ。
- (1) 速度 r˙ を式 (1.2.8) の形で求め、eρ, eφ で表せ。
- (2) 2つの恒等式 (1.2.9), (1.2.10) が成り立つことを直接確かめよ。
- (3) Ω=2rads−1 で、ある時刻に q=0.5m, q˙=0.3ms−1 だった。玉の速さを求めよ。また、その時刻から dt=0.01s の間の実際の変位のうち棒に垂直な成分を求め、仮想変位にはその成分が無いことを述べよ。
解答
(1) ∂r/∂q=(cosΩt,sinΩt,0)=eρ、∂r/∂t=(−ΩqsinΩt, ΩqcosΩt,0)=Ωqeφ なので
r˙=q˙eρ+Ωqeφ.
第1項が棒に沿って滑る速度、第2項が棒と一緒に回る速度である。
(2) (q,q˙,t) の関数として r˙=q˙eρ(t)+Ωqeφ(t) なので、∂r˙/∂q˙=eρ=∂r/∂q で式 (1.2.9) が成り立つ。次に、∂r/∂q=eρ(t) は t だけの関数なので、運動に沿った微分は dtdeρ=Ωeφ である。一方 ∂r˙/∂q=Ωeφ(q˙ と t を止めた微分)で、式 (1.2.10) も成り立つ。
(3) eρ と eφ は直交する単位ベクトルなので、速さは q˙2+Ω2q2=0.32+1.02≈1.044ms−1。実際の変位の棒に垂直な成分は Ωqdt=2×0.5×0.01=0.01m である。仮想変位は δr=eρδq で、δq をどう選んでも eφ 成分は 0 である。棒が玉を押す力は(摩擦が無ければ)棒に垂直なので、仮想変位に対しては仕事をしないが、実際の変位に対しては仕事をする。この仕事の大きさは1.2.5節の例題で求める。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
