tecktom.com

運動エネルギーは一般化速度の2次式

2026年10月15日10分で読めますAI生成教科書『虎の巻』第1部 第2章 一般化座標
目次
  1. 3つの部分
  2. 配置の空間の長さ
  3. 例
  4. 木下の層

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第1部 第2章 §1.2.4 ★★★ TT を q˙\dot q の2次・1次・0次の3つに分ける。2次の係数が質量行列で、配置の空間の長さはこれで測る

3つの部分

系の運動エネルギー T=∑a12ma∣r˙a∣2T=\sum_a\frac12m_a\lvert \dot{\bm{r}}_a\rvert ^2 に速度の式 (1.2.8) を入れて展開すると、q˙\dot q の次数で3つの部分に分かれる。

T=T2+T1+T0,T2=12∑i,jMij q˙iq˙j,T1=∑ibi q˙i,T0=12∑ama∣∂ra∂t∣2,(1.2.13)T=T_2+T_1+T_0,\qquad T_2=\frac12\sum_{i,j}M_{ij}\,\dot q_i\dot q_j,\quad T_1=\sum_ib_i\,\dot q_i,\quad T_0=\frac12\sum_am_a\Bigl\lvert\frac{\partial \bm{r}_a}{\partial t}\Bigr\rvert^2 ,\tag{1.2.13}

ここで係数は

Mij(q,t)=∑ama ∂ra∂qi⋅∂ra∂qj,bi(q,t)=∑ama ∂ra∂qi⋅∂ra∂t(1.2.14)M_{ij}(q,t)=\sum_am_a\,\frac{\partial \bm{r}_a}{\partial q_i}\cdot\frac{\partial \bm{r}_a}{\partial q_j},\qquad b_i(q,t)=\sum_am_a\,\frac{\partial \bm{r}_a}{\partial q_i}\cdot\frac{\partial \bm{r}_a}{\partial t}\tag{1.2.14}

である。MijM_{ij} を質量行列と呼ぶ。係数はどれも qq と tt だけの関数で、q˙\dot q を含まない。時間によらない拘束では ∂ra/∂t=0\partial\bm{r}_a/\partial t=0 なので T1=T0=0T_1=T_0=0 で、T=T2T=T_2 は q˙\dot q の2次の同次式になる。

質量行列は対称(Mij=MjiM_{ij}=M_{ji})で、正定値である。実際、任意の数の組 c=(c1,…,cf)≠0c=(c_1,\dots,c_f)\neq0 について

∑i,jMijcicj=∑ama∣∑i∂ra∂qici∣2 ≥ 0\sum_{i,j}M_{ij}c_ic_j=\sum_am_a\Bigl\lvert\sum_i\frac{\partial \bm{r}_a}{\partial q_i}c_i\Bigr\rvert^2\ \ge\ 0

で、等号が成り立つのはすべての aa で ∑i(∂ra/∂qi)ci=0\sum_i(\partial\bm{r}_a/\partial q_i)c_i=0 のときだが、定義 1.2.1 の2つ目の条件(階数 ff)からそれは c=0c=0 に限る。質量行列が正定値であることは、T2T_2 が q˙≠0\dot q\neq0 で必ず正になることと同じで、後の章で q˙\dot q を正準運動量 pi=∂L/∂q˙ip_i=\partial L/\partial\dot q_i について解くとき(Legendre 変換、第1部第7章)にこの性質を使う。

T2T_2 は q˙\dot q の2次の同次式なので、同次関数についての Euler の定理から

∑iq˙i∂T2∂q˙i=2T2,∑iq˙i∂T1∂q˙i=T1(1.2.15)\sum_i\dot q_i\frac{\partial T_2}{\partial \dot q_i}=2T_2,\qquad\sum_i\dot q_i\frac{\partial T_1}{\partial \dot q_i}=T_1\tag{1.2.15}

が成り立つ(T2T_2 に直接代入すれば確かめられる)。この式は、エネルギーの保存則を一般化座標で書く 第1部第8章で使う。

配置の空間の長さ

時間によらない拘束で、時間 dt\mathrm{d} t のあいだに一般化座標が dqi=q˙i dt\mathrm{d} q_i=\dot q_i\,\mathrm{d} t だけ変わったとすると、

2T dt2=∑ama∣dra∣2=∑i,jMij(q) dqi dqj(1.2.16)2T\,\mathrm{d} t^2=\sum_am_a\lvert \mathrm{d}\bm{r}_a\rvert ^2=\sum_{i,j}M_{ij}(q)\,\mathrm{d} q_i\,\mathrm{d} q_j\tag{1.2.16}

となる。右辺は、配置の空間の隣り合う2点 qq と q+dqq+\mathrm{d} q の「質量で重みをつけた距離の2乗」である。質量行列を使うと、角度や長さが混じった一般化座標でも、共通の尺度で長さを測ることができる。1粒子・極座標なら M=m diag(1,r2)M=m\,\mathrm{diag}(1,r^2) で、これはベクトル解析の線素 ds2=dr2+r2dθ2\mathrm{d} s^2=\mathrm{d} r^2+r^2\mathrm{d}\theta^2 に質量を掛けたものである(1.2.6節)。自由な粒子の運動が、この長さで測った配置の空間の「まっすぐな線」(測地線)になることは、一般相対論の測地線の章(第2部第12章)につながる。

微分幾何の言葉では、質量行列 MijM_{ij} は配置の空間の計量(gijg_{ij} と書くことが多い)である。T2=12∑Mijq˙iq˙jT_2=\frac12\sum M_{ij}\dot q_i\dot q_j は、速度ベクトルの長さの2乗をこの計量で測って半分にしたものになる。計量の成分は座標の向きのベクトル ∂ra/∂qi\partial\bm{r}_a/\partial q_i どうしの内積なので、座標の向き(座標基底)は互いに直交するとは限らず、長さ1とも限らない。

二重振り子の角の組では非対角成分が残るので、2つの座標の向きは直交しない(例題 1.2.4)。極座標では非対角成分が 00 で2つの向きは直交するが、角の向きのベクトル ∂r/∂θ\partial\bm{r}/\partial\theta の長さは半径に等しく、長さ1にそろっていない(正規でない)。ベクトル解析の単位ベクトル eθ\bm{e}_\theta は、このベクトルを長さ rr で割ってそろえたものである。

時刻の向きまで含めた (q,t)(q,t) の空間には、計量は無い。自由な粒子を慣性系で書くと 2T dt2=m dx22T\,\mathrm{d} t^2=m\,\mathrm{d} x^2 で、この2次形式は dt\mathrm{d} t を含まず、時刻の向きの長さを測らない。別の慣性系の座標 x′=x−vtx'=x-vt へ移ると、同じ量は m(dx−v dt)2m(\mathrm{d} x-v\,\mathrm{d} t)^2 に変わる。どちらの慣性系も対等なので (x,t)(x,t) の上に座標によらない長さの測り方は無く、計量を持つのは時刻を止めた配置の空間だけである。

計量と座標基底は、詳しくは基礎理論『物理のための微分幾何入門』第5章で扱う。

例

回る棒の玉 (1.2.5) では、例題 1.2.3 の速度から

T=m2(q˙2+Ω2q2),T2=m2q˙2,T1=0,T0=m2Ω2q2(1.2.17)T=\frac m2\bigl(\dot q^2+\Omega^2q^2\bigr),\qquad T_2=\frac m2\dot q^2,\quad T_1=0,\quad T_0=\frac m2\Omega^2q^2\tag{1.2.17}

である。∂r/∂q=eρ\partial\bm{r}/\partial q=\bm{e}_\rho と ∂r/∂t=Ωq eφ\partial\bm{r}/\partial t=\Omega q\,\bm{e}_\varphi が直交するので T1=0T_1=0 になる。T0T_0 は、玉が棒の上で止まっていても棒と一緒に回ることによる運動エネルギーである。

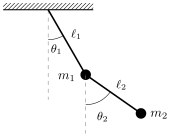
二重振り子(図 1.2.2)は、時間によらない拘束で q˙\dot q の2次式だけが残る典型である。

図

図 1.2.2 鉛直面内の二重振り子。一般化座標は2本の棒がそれぞれ鉛直となす角 θ1\theta_1, θ2\theta_2 にとる

例題 1.2.4 二重振り子の運動エネルギーと質量行列 ★★★

オリジナル図 1.2.2 の二重振り子で、固定点を原点、鉛直上向きを yy 軸にとる。

  1. (1) 2つのおもりの位置を (θ1,θ2)(\theta_1,\theta_2) で書き、運動エネルギー TT を求めよ。
  2. (2) 質量行列 MijM_{ij} を書き、その行列式が正であることを確かめよ。
  3. (3) m1=m2=1 kgm_1=m_2=1\,\mathrm{kg}, ℓ1=ℓ2=1 m\ell_1=\ell_2=1\,\mathrm m, θ˙1=1 rad s−1\dot\theta_1=1\,\mathrm{rad\,s^{-1}}, θ˙2=−1 rad s−1\dot\theta_2=-1\,\mathrm{rad\,s^{-1}} のとき、θ1=θ2\theta_1=\theta_2 の配置と θ1−θ2=π/2\theta_1-\theta_2=\pi/2 の配置で TT を求め、違いの理由を述べよ。
解答

(1) r1=ℓ1(sin⁡θ1,−cos⁡θ1)\bm{r}_1=\ell_1(\sin\theta_1,-\cos\theta_1), r2=r1+ℓ2(sin⁡θ2,−cos⁡θ2)\bm{r}_2=\bm{r}_1+\ell_2(\sin\theta_2,-\cos\theta_2)(第3成分は 00)。速度はr˙1=ℓ1θ˙1(cos⁡θ1,sin⁡θ1)\dot{\bm{r}}_1=\ell_1\dot\theta_1(\cos\theta_1,\sin\theta_1), r˙2=r˙1+ℓ2θ˙2(cos⁡θ2,sin⁡θ2)\dot{\bm{r}}_2=\dot{\bm{r}}_1+\ell_2\dot\theta_2(\cos\theta_2,\sin\theta_2) なので、∣r˙2∣2=ℓ12θ˙12+ℓ22θ˙22+2ℓ1ℓ2θ˙1θ˙2(cos⁡θ1cos⁡θ2+sin⁡θ1sin⁡θ2)\lvert \dot{\bm{r}}_2\rvert ^2=\ell_1^2\dot\theta_1^2+\ell_2^2\dot\theta_2^2+2\ell_1\ell_2\dot\theta_1\dot\theta_2(\cos\theta_1\cos\theta_2+\sin\theta_1\sin\theta_2) となり

T=12(m1+m2)ℓ12θ˙12+m2ℓ1ℓ2cos⁡(θ1−θ2) θ˙1θ˙2+12m2ℓ22θ˙22.T=\frac12(m_1+m_2)\ell_1^2\dot\theta_1^2+m_2\ell_1\ell_2\cos(\theta_1-\theta_2)\,\dot\theta_1\dot\theta_2+\frac12m_2\ell_2^2\dot\theta_2^2 .

(2) T=12∑i,jMijθ˙iθ˙jT=\frac12\sum_{i,j}M_{ij}\dot\theta_i\dot\theta_j と比べて

M=((m1+m2)ℓ12m2ℓ1ℓ2cos⁡(θ1−θ2)m2ℓ1ℓ2cos⁡(θ1−θ2)m2ℓ22).M=\begin{pmatrix}(m_1+m_2)\ell_1^2 & m_2\ell_1\ell_2\cos(\theta_1-\theta_2)\\ m_2\ell_1\ell_2\cos(\theta_1-\theta_2) & m_2\ell_2^2\end{pmatrix}.

交差項は2つの成分に半分ずつ入る。行列式は(m1+m2)m2ℓ12ℓ22−m22ℓ12ℓ22cos⁡2(θ1−θ2)=m2ℓ12ℓ22(m1+m2sin⁡2(θ1−θ2))>0(m_1+m_2)m_2\ell_1^2\ell_2^2-m_2^2\ell_1^2\ell_2^2\cos^2(\theta_1-\theta_2)=m_2\ell_1^2\ell_2^2\bigl(m_1+m_2\sin^2(\theta_1-\theta_2)\bigr)>0 で、対角成分も正なので MM は正定値である。2本の棒のなす角によっておもり2の速度の足し合わせ方が変わるので、MM は qq による。

(3) θ1=θ2\theta_1=\theta_2 では cos⁡(θ1−θ2)=1\cos(\theta_1-\theta_2)=1 で、T=12⋅2⋅1+1⋅1⋅(−1)+12⋅1=0.5 JT=\frac12\cdot2\cdot1+1\cdot1\cdot(-1)+\frac12\cdot1=0.5\,\mathrm J。θ1−θ2=π/2\theta_1-\theta_2=\pi/2 では交差項が消えて T=1+0+0.5=1.5 JT=1+0+0.5=1.5\,\mathrm J。同じ一般化速度でも、2本の棒が一直線のときは2つの回転によるおもり2の速度が逆向きに打ち消し合い、直角のときは直交して打ち消さない。TT が q˙\dot q だけでなく qq にもよることを、この差が示している。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ