解析力学から様々な理論分野を組み立てる 第1部 第3章 §1.3.5 ★★★ 「すべての向きで δ F = 0 \delta F=0 δ F = 0 = 0 =0 = 0
停留の定義
定義 1.3.4(停留)
経路 q q q F F F 停留点 であるとは、すべての許される向き η \eta η 0 0 0 d d ϵ F [ q + ϵ η ] ∣ ϵ = 0 = 0 \frac{\mathrm{d} }{\mathrm{d} \epsilon}F[q+\epsilon\eta]\big|_{\epsilon=0}=0 d ϵ d F [ q + ϵη ] ϵ = 0 = 0 δ F = 0 \delta F=0 δ F = 0
汎関数微分が存在すれば、δ F = ϵ ∫ ( δ F / δ q ) η d t \delta F=\epsilon\int(\delta F/\delta q)\eta\,\mathrm{d} t δ F = ϵ ∫ ( δ F / δ q ) η d t δ F / δ q ≡ 0 \delta F/\delta q\equiv0 δ F / δ q ≡ 0 0 0 0 η \eta η 0 0 0 0 0 0
変分法の基本補題
定理 1.3.5(変分法の基本補題 ★★★)
g ( t ) g(t) g ( t ) [ t 1 , t 2 ] [t_1,t_2] [ t 1 , t 2 ] 0 0 0 η \eta η ∫ t 1 t 2 g ( t ) η ( t ) d t = 0 \int_{t_1}^{t_2}g(t)\eta(t)\,\mathrm{d} t=0 ∫ t 1 t 2 g ( t ) η ( t ) d t = 0 [ t 1 , t 2 ] [t_1,t_2] [ t 1 , t 2 ] g ≡ 0 g\equiv0 g ≡ 0
証明 ある内点 s s s g ( s ) ≠ 0 g(s)\neq0 g ( s ) = 0 g ( s ) > 0 g(s)>0 g ( s ) > 0 g g g − g -g − g g g g r > 0 r>0 r > 0 ( s − r , s + r ) ⊂ ( t 1 , t 2 ) (s-r,s+r)\subset(t_1,t_2) ( s − r , s + r ) ⊂ ( t 1 , t 2 ) g > 0 g>0 g > 0 0 0 0 η \eta η
η ( t ) = { exp ( − 1 r 2 − ( t − s ) 2 ) ( ∣ t − s ∣ < r ) 0 ( ∣ t − s ∣ ≥ r ) \eta(t)=\begin{cases}\exp\Bigl(-\dfrac{1}{r^2-(t-s)^2}\Bigr)&(\lvert t-s\rvert <r)\\[4pt] 0&(\lvert t-s\rvert \ge r)\end{cases} η ( t ) = ⎩ ⎨ ⎧ exp ( − r 2 − ( t − s ) 2 1 ) 0 (∣ t − s ∣ < r ) (∣ t − s ∣ ≥ r )
は何回でも微分でき、端で 0 0 0 g η g\eta g η ( s − r , s + r ) (s-r,s+r) ( s − r , s + r ) 0 0 0 ∫ g η d t > 0 \int g\eta\,\mathrm{d} t>0 ∫ g η d t > 0 g = 0 g=0 g = 0 g = 0 g=0 g = 0
この補題から、汎関数微分を持つ汎関数について
δ F = 0 ( すべての許される η ) ⟺ δ F δ q ( t ) = 0 ( t 1 < t < t 2 ) (1.3.15) \delta F=0\ \ (\text{すべての許される }\eta)\quad\Longleftrightarrow\quad\frac{\delta F}{\delta q(t)}=0\ \ (t_1<t<t_2)\tag{1.3.15} δ F = 0 ( すべての許される η ) ⟺ δ q ( t ) δ F = 0 ( t 1 < t < t 2 ) ( 1.3.15 )
が従う。多変数関数で「すべての向きの方向微分が 0 0 0 0 0 0 N N N η \eta η 1.3.4 節で述べた汎関数微分の一意性も出る(∫ ( g 1 − g 2 ) η d t = 0 \int(g_1-g_2)\eta\,\mathrm{d} t=0 ∫ ( g 1 − g 2 ) η d t = 0 η \eta η g 1 = g 2 g_1=g_2 g 1 = g 2
2次の変分
停留は、多変数の場合と同じく最小の必要条件にすぎない。停留点 q q q
F [ q + ϵ η ] = F [ q ] + δ 2 F + O ( ϵ 3 ) , δ 2 F ≔ ϵ 2 2 d 2 d ϵ 2 F [ q + ϵ η ] ∣ ϵ = 0 (1.3.16) F[q+\epsilon\eta]=F[q]+\delta^2F+\mathcal{O}(\epsilon^3),\qquad \delta^2F\coloneqq\frac{\epsilon^2}{2}\,\frac{\mathrm{d}^2}{\mathrm{d}\epsilon^2}F[q+\epsilon\eta]\Big|_{\epsilon=0}\tag{1.3.16} F [ q + ϵη ] = F [ q ] + δ 2 F + O ( ϵ 3 ) , δ 2 F : = 2 ϵ 2 d ϵ 2 d 2 F [ q + ϵη ] ϵ = 0 ( 1.3.16 )
と展開し、δ 2 F \delta^2F δ 2 F 2次の変分 と呼ぶ。すべての許される η ≠ 0 \eta\neq0 η = 0 δ 2 F > 0 \delta^2F>0 δ 2 F > 0 F F F δ 2 F < 0 \delta^2F<0 δ 2 F < 0 F F F q q q
例として、[ 0 , T ] [0,T] [ 0 , T ]
S [ q ] = ∫ 0 T ( 1 2 q ˙ 2 − 1 2 ω 2 q 2 ) d t , q ( 0 ) = q ( T ) = 0 (1.3.17) S[q]=\int_0^T\Bigl(\frac12\dot q^2-\frac12\omega^2q^2\Bigr)\mathrm{d} t,\qquad q(0)=q(T)=0\tag{1.3.17} S [ q ] = ∫ 0 T ( 2 1 q ˙ 2 − 2 1 ω 2 q 2 ) d t , q ( 0 ) = q ( T ) = 0 ( 1.3.17 )
を考える。(b) と (d) から δ S / δ q ( t ) = − q ¨ − ω 2 q \delta S/\delta q(t)=-\ddot q-\omega^2q δ S / δ q ( t ) = − q ¨ − ω 2 q q ≡ 0 q\equiv0 q ≡ 0 S S S q q q q ≡ 0 q\equiv0 q ≡ 0 S [ ϵ η ] = ϵ 2 2 ∫ 0 T ( η ˙ 2 − ω 2 η 2 ) d t S[\epsilon\eta]=\frac{\epsilon^2}{2}\int_0^T(\dot\eta^2-\omega^2\eta^2)\,\mathrm{d} t S [ ϵη ] = 2 ϵ 2 ∫ 0 T ( η ˙ 2 − ω 2 η 2 ) d t η n ( t ) = sin ( n π t / T ) \eta_n(t)=\sin(n\pi t/T) η n ( t ) = sin ( nπ t / T ) n = 1 , 2 , … n=1,2,\dots n = 1 , 2 , … ∫ 0 T sin 2 ( n π t / T ) d t = ∫ 0 T cos 2 ( n π t / T ) d t = T / 2 \int_0^T\sin^2(n\pi t/T)\,\mathrm{d} t=\int_0^T\cos^2(n\pi t/T)\,\mathrm{d} t=T/2 ∫ 0 T sin 2 ( nπ t / T ) d t = ∫ 0 T cos 2 ( nπ t / T ) d t = T /2
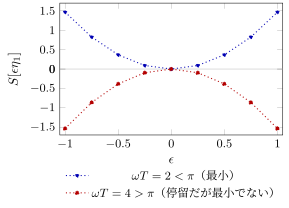
S [ ϵ η n ] = ϵ 2 T 4 [ ( n π T ) 2 − ω 2 ] (1.3.18) S[\epsilon\eta_n]=\frac{\epsilon^2T}{4}\Bigl[\Bigl(\frac{n\pi}{T}\Bigr)^2-\omega^2\Bigr]\tag{1.3.18} S [ ϵ η n ] = 4 ϵ 2 T [ ( T nπ ) 2 − ω 2 ] ( 1.3.18 )
を得る。T < π / ω T<\pi/\omega T < π / ω n = 1 n=1 n = 1 T > π / ω T>\pi/\omega T > π / ω n = 1 n=1 n = 1 1.3.3 )。つまり q ≡ 0 q\equiv0 q ≡ 0 π / ω \pi/\omega π / ω T < π / ω T<\pi/\omega T < π / ω η n \eta_n η n
命題 1.3.6(Wirtinger の不等式 ★★)
η ( 0 ) = η ( T ) = 0 \eta(0)=\eta(T)=0 η ( 0 ) = η ( T ) = 0
∫ 0 T η ˙ 2 d t ≥ ( π T ) 2 ∫ 0 T η 2 d t (1.3.19) \int_0^T\dot\eta^2\,\mathrm{d} t\ \ge\ \Bigl(\frac{\pi}{T}\Bigr)^2\int_0^T\eta^2\,\mathrm{d} t\tag{1.3.19} ∫ 0 T η ˙ 2 d t ≥ ( T π ) 2 ∫ 0 T η 2 d t ( 1.3.19 )
が成り立ち、等号は η = c sin ( π t / T ) \eta=c\sin(\pi t/T) η = c sin ( π t / T )
証明 η \eta η [ 0 , T ] [0,T] [ 0 , T ] η = ∑ n ≥ 1 b n sin ( n π t / T ) \eta=\sum_{n\ge1}b_n\sin(n\pi t/T) η = ∑ n ≥ 1 b n sin ( nπ t / T ) 0 0 0 sin ( n π t / T ) \sin(n\pi t/T) sin ( nπ t / T ) cos ( n π t / T ) \cos(n\pi t/T) cos ( nπ t / T ) [ 0 , T ] [0,T] [ 0 , T ] T / 2 T/2 T /2
∫ 0 T η 2 d t = T 2 ∑ n b n 2 , ∫ 0 T η ˙ 2 d t = T 2 ∑ n ( n π T ) 2 b n 2 ≥ ( π T ) 2 T 2 ∑ n b n 2 . \int_0^T\eta^2\,\mathrm{d} t=\frac T2\sum_nb_n^2,\qquad\int_0^T\dot\eta^2\,\mathrm{d} t=\frac T2\sum_n\Bigl(\frac{n\pi}{T}\Bigr)^2b_n^2\ \ge\ \Bigl(\frac{\pi}{T}\Bigr)^2\frac T2\sum_nb_n^2 . ∫ 0 T η 2 d t = 2 T n ∑ b n 2 , ∫ 0 T η ˙ 2 d t = 2 T n ∑ ( T nπ ) 2 b n 2 ≥ ( T π ) 2 2 T n ∑ b n 2 .
等号は n ≥ 2 n\ge2 n ≥ 2 0 0 0
この不等式を使うと、T < π / ω T<\pi/\omega T < π / ω S [ ϵ η ] ≥ ϵ 2 2 [ ( π / T ) 2 − ω 2 ] ∫ η 2 d t > 0 S[\epsilon\eta]\ge\frac{\epsilon^2}{2}\bigl[(\pi/T)^2-\omega^2\bigr]\int\eta^2\,\mathrm{d} t>0 S [ ϵη ] ≥ 2 ϵ 2 [ ( π / T ) 2 − ω 2 ] ∫ η 2 d t > 0 η ≠ 0 \eta\neq0 η = 0 q ≡ 0 q\equiv0 q ≡ 0 S S S 第1部第5章 で扱う。
図 1.3.3 汎関数 (1.3.17) (T = 1 T=1 T = 1 q ≡ 0 q\equiv0 q ≡ 0 η 1 = sin π t \eta_1=\sin\pi t η 1 = sin π t ϵ \epsilon ϵ (1.3.18) の厳密な値なので点線)。どちらの場合も ϵ = 0 \epsilon=0 ϵ = 0 0 0 0 ω T > π \omega T>\pi ω T > π q ≡ 0 q\equiv0 q ≡ 0
例題 1.3.5 停留点を求めて最小であることを確かめる ★★★
オリジナル c c c [ 0 , 1 ] [0,1] [ 0 , 1 ] F [ q ] = ∫ 0 1 ( 1 2 q ˙ 2 + c q ) d t F[q]=\int_0^1\Bigl(\frac12\dot q^2+c\,q\Bigr)\mathrm{d} t F [ q ] = ∫ 0 1 ( 2 1 q ˙ 2 + c q ) d t q ( 0 ) = q ( 1 ) = 0 q(0)=q(1)=0 q ( 0 ) = q ( 1 ) = 0
(1) 汎関数微分 δ F / δ q ( t ) \delta F/\delta q(t) δ F / δ q ( t ) (2) 停留点 q ∗ q_* q ∗ F [ q ∗ ] F[q_*] F [ q ∗ ] (3) 任意の許される η \eta η F [ q ∗ + η ] − F [ q ∗ ] F[q_*+\eta]-F[q_*] F [ q ∗ + η ] − F [ q ∗ ] q ∗ q_* q ∗
解答 (1) 例 (a) と (d) を足して δ F δ q ( t ) = − q ¨ ( t ) + c \dfrac{\delta F}{\delta q(t)}=-\ddot q(t)+c δ q ( t ) δ F = − q ¨ ( t ) + c
(2) 基本補題 1.3.5 により、停留は q ¨ = c \ddot q=c q ¨ = c q = c 2 t 2 + A t + B q=\frac c2t^2+At+B q = 2 c t 2 + A t + B B = 0 B=0 B = 0 A = − c 2 A=-\frac c2 A = − 2 c q ∗ ( t ) = c 2 t ( t − 1 ) q_*(t)=\frac c2t(t-1) q ∗ ( t ) = 2 c t ( t − 1 ) q ˙ ∗ = c 2 ( 2 t − 1 ) \dot q_*=\frac c2(2t-1) q ˙ ∗ = 2 c ( 2 t − 1 )
F [ q ∗ ] = c 2 8 ∫ 0 1 ( 2 t − 1 ) 2 d t + c 2 2 ∫ 0 1 ( t 2 − t ) d t = c 2 8 ⋅ 1 3 − c 2 2 ⋅ 1 6 = − c 2 24 . F[q_*]=\frac{c^2}{8}\int_0^1(2t-1)^2\,\mathrm{d} t+\frac{c^2}{2}\int_0^1(t^2-t)\,\mathrm{d} t=\frac{c^2}{8}\cdot\frac13-\frac{c^2}{2}\cdot\frac16=-\frac{c^2}{24}. F [ q ∗ ] = 8 c 2 ∫ 0 1 ( 2 t − 1 ) 2 d t + 2 c 2 ∫ 0 1 ( t 2 − t ) d t = 8 c 2 ⋅ 3 1 − 2 c 2 ⋅ 6 1 = − 24 c 2 .
(3) 代入して展開すると
F [ q ∗ + η ] − F [ q ∗ ] = ∫ 0 1 ( q ˙ ∗ η ˙ + c η ) d t + ∫ 0 1 1 2 η ˙ 2 d t . F[q_*+\eta]-F[q_*]=\int_0^1\bigl(\dot q_*\dot\eta+c\,\eta\bigr)\mathrm{d} t+\int_0^1\frac12\dot\eta^2\,\mathrm{d} t . F [ q ∗ + η ] − F [ q ∗ ] = ∫ 0 1 ( q ˙ ∗ η ˙ + c η ) d t + ∫ 0 1 2 1 η ˙ 2 d t .
第1項は部分積分で ∫ 0 1 ( − q ¨ ∗ + c ) η d t = 0 \int_0^1(-\ddot q_*+c)\eta\,\mathrm{d} t=0 ∫ 0 1 ( − q ¨ ∗ + c ) η d t = 0 η ( 0 ) = η ( 1 ) = 0 \eta(0)=\eta(1)=0 η ( 0 ) = η ( 1 ) = 0 F [ q ∗ + η ] − F [ q ∗ ] = 1 2 ∫ 0 1 η ˙ 2 d t ≥ 0 F[q_*+\eta]-F[q_*]=\frac12\int_0^1\dot\eta^2\,\mathrm{d} t\ge0 F [ q ∗ + η ] − F [ q ∗ ] = 2 1 ∫ 0 1 η ˙ 2 d t ≥ 0 η ˙ ≡ 0 \dot\eta\equiv0 η ˙ ≡ 0 η ≡ 0 \eta\equiv0 η ≡ 0 q ∗ q_* q ∗ ϵ \epsilon ϵ η \eta η F F F q q q
ほかの巻では
近似の数理 第3章 :2次の変分の下限 ( π / T ) 2 (\pi/T)^2 ( π / T ) 2
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com