tecktom.com

当てる道具:場の変分と発散定理

2026年10月15日8分で読めますAI生成教科書『虎の巻』第2部 第5章 場の Lagrangian 密度と場の Euler–Lagrange 方程式
目次
  1. 場の変分
  2. 場の汎関数微分
  3. 発散定理による部分積分
  4. 木下の層

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第2部 第5章 §2.5.2 ★★★ 第1部の変分を4変数に広げる。部分積分の代わりに発散定理を使い、端の項は境界の面積分になる

場の変分

第1部第3章の変分は、経路 q(t)q(t) を1つの実数 ϵ\epsilon でずらした族 q+ϵηq+\epsilon\eta を作り、ϵ\epsilon で普通に微分する操作だった。場でも同じことをする。時空の領域 R\mathcal R(たとえば t1≤t≤t2t_1\le t\le t_2 と空間の領域の積)で定義された場 ϕ(t,x)\phi(t,\bm{x}) に対して、滑らかな関数 η(t,x)\eta(t,\bm{x}) を選び、

ϕϵ(t,x)=ϕ(t,x)+ϵ η(t,x),δϕ≔ϵ η,δS≔ϵ ddϵS[ϕϵ]∣ϵ=0(2.5.6)\phi_\epsilon(t,\bm{x})=\phi(t,\bm{x})+\epsilon\,\eta(t,\bm{x}),\qquad \delta\phi\coloneqq\epsilon\,\eta,\qquad \delta S\coloneqq\epsilon\,\frac{\mathrm{d} }{\mathrm{d} \epsilon}S[\phi_\epsilon]\Big|_{\epsilon=0}\tag{2.5.6}

と定める。δ\delta は tt と x\bm{x} を止めて ϵ\epsilon で微分する操作なので、tt や x\bm{x} についての偏微分と順番を入れ替えてよい。

δ(∂tϕ)=∂t(δϕ),δ(∂iϕ)=∂i(δϕ)(i=x,y,z).(2.5.7)\delta(\partial_t\phi)=\partial_t(\delta\phi),\qquad \delta(\partial_i\phi)=\partial_i(\delta\phi)\quad(i=x,y,z).\tag{2.5.7}

これは粒子の δq˙=ddtδq\delta\dot q=\frac{\mathrm{d} }{\mathrm{d} t}\delta q を4つの変数それぞれについて書いたものである。

場の汎関数微分

ある時刻の場の配置 ϕ(x)\phi(\bm{x}) を入れて数を返す汎関数 F[ϕ]F[\phi](たとえばある時刻の位置エネルギー ∫Y2(∂xϕ)2dx\int\frac Y2(\partial_x\phi)^2\mathrm{d} x)の汎関数微分は、第1部第3章の定義の tt を x\bm{x} に置き換えて

δF=∫d3x  δFδϕ(x) δϕ(x)(2.5.8)\delta F=\int\mathrm{d}^3x\;\frac{\delta F}{\delta\phi(\bm{x})}\,\delta\phi(\bm{x})\tag{2.5.8}

で定める。特に F[ϕ]=ϕ(y)F[\phi]=\phi(\bm{y})(1点の値)を入れると

δϕ(y)δϕ(x)=δ(3)(x−y)(2.5.9)\frac{\delta\phi(\bm{y})}{\delta\phi(\bm{x})}=\delta^{(3)}(\bm{x}-\bm{y})\tag{2.5.9}

になる。これは第1部第3章の δq(t′)/δq(t)=δ(t−t′)\delta q(t')/\delta q(t)=\delta(t-t') の場の版で、多変数の ∂xj/∂xi=δij\partial x_j/\partial x_i=\delta_{ij} の添字 ii を空間の点 x\bm{x} に置き換えたものである。2.5.5節で場の Poisson 括弧を作るとき、この形を使う。時空の汎関数 S[ϕ]S[\phi] についても同様に δS=∫dt d3x  δSδϕ(t,x)δϕ(t,x)\delta S=\int\mathrm{d} t\,\mathrm{d}^3x\;\frac{\delta S}{\delta\phi(t,\bm{x})}\delta\phi(t,\bm{x}) で δS/δϕ(t,x)\delta S/\delta\phi(t,\bm{x}) を定める。

発散定理による部分積分

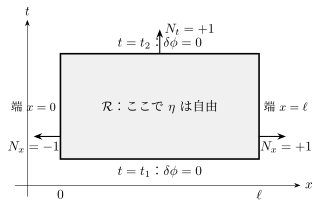
粒子のときは ∫∂L∂q˙ddtδq dt\int\frac{\partial L}{\partial \dot q}\frac{\mathrm{d} }{\mathrm{d} t}\delta q\,\mathrm{d} t を部分積分して δq\delta q の微分を外し、両端の項 [∂L∂q˙δq]t1t2\bigl[\frac{\partial L}{\partial \dot q}\delta q\bigr]_{t_1}^{t_2} を出した。場では微分が ∂t\partial_t と ∂x,∂y,∂z\partial_x,\partial_y,\partial_z の4つあるので、1変数の部分積分の代わりに発散定理を使う。(t,x,y,z)(t,x,y,z) を4つの独立な座標とみなし、領域 R\mathcal R の境界 ∂R\partial\mathcal R の外向きの単位法線を (Nt,Nx,Ny,Nz)(N_t,N_x,N_y,N_z) とすると、4つの成分を持つ量 (Vt,Vx,Vy,Vz)(V^t,V^x,V^y,V^z) について

∫R(∂tVt+∑i∂iVi)dt d3x=∮∂R(VtNt+∑iViNi)dΣ(2.5.10)\int_{\mathcal R}\Bigl(\partial_tV^t+\sum_{i}\partial_iV^i\Bigr)\mathrm{d} t\,\mathrm{d}^3x=\oint_{\partial\mathcal R}\Bigl(V^tN_t+\sum_iV^iN_i\Bigr)\mathrm{d}\Sigma\tag{2.5.10}

が成り立つ(dΣ\mathrm{d}\Sigma は境界の3次元の面積要素)。ここでは (t,x,y,z)(t,x,y,z) を普通の4次元の直交座標として使っているだけで、計量は使っていない。Va=f gV^a=f\,g と置くと、各成分について

∫Rf ∂ag  dt d3x=∮∂Rf g Na dΣ−∫Rg ∂af  dt d3x(a=t,x,y,z)(2.5.11)\int_{\mathcal R}f\,\partial_ag\;\mathrm{d} t\,\mathrm{d}^3x=\oint_{\partial\mathcal R}f\,g\,N_a\,\mathrm{d}\Sigma-\int_{\mathcal R}g\,\partial_af\;\mathrm{d} t\,\mathrm{d}^3x\qquad(a=t,x,y,z)\tag{2.5.11}

が得られる。1変数のときの両端の項は、境界の面積分になった。

図

図 2.5.2 1次元の場の時空の領域 R=[t1,t2]×[0,ℓ]\mathcal R=[t_1,t_2]\times[0,\ell]。始めと終わりの時刻の辺では、粒子のときと同じく場の配置を固定する(δϕ=0\delta\phi=0)。空間の端の辺で δϕ\delta\phi を 00 にするか自由にするかは、端の物理で決まる(2.5.4節)

例題 2.5.2 勾配の2乗の汎関数微分と端の項 ★★

オリジナル区間 [0,1][0,1] 上の関数 ϕ(x)\phi(x) の汎関数 F[ϕ]=∫0112ϕ′(x)2 dxF[\phi]=\int_0^1\frac12\phi'(x)^2\,\mathrm{d} x を考える(ある時刻の弦の位置エネルギーを Y=1Y=1 で書いたもの)。

  1. (1) ϕ+ϵη\phi+\epsilon\eta を入れて δF\delta F を計算し、端で η(0)=η(1)=0\eta(0)=\eta(1)=0 なら δF/δϕ(x)=−ϕ′′(x)\delta F/\delta\phi(x)=-\phi''(x) となることを示せ。
  2. (2) ϕ=x2\phi=x^2、η=sin⁡πx\eta=\sin\pi x のとき、ddϵF[ϕ+ϵη]∣ϵ=0\frac{\mathrm{d} }{\mathrm{d} \epsilon}F[\phi+\epsilon\eta]\big|_{\epsilon=0} を直接計算し、∫01(−ϕ′′)η dx\int_0^1(-\phi'')\eta\,\mathrm{d} x と一致することを確かめよ。
  3. (3) ϕ=x2\phi=x^2、η=cos⁡πx\eta=\cos\pi x(端で 00 にならない向き)のとき、同じ微分が ∫01(−ϕ′′)η dx\int_0^1(-\phi'')\eta\,\mathrm{d} x と一致しないことを示し、差が端の項で説明できることを確かめよ。
解答

(1) F[ϕ+ϵη]=∫0112(ϕ′+ϵη′)2dxF[\phi+\epsilon\eta]=\int_0^1\frac12(\phi'+\epsilon\eta')^2\mathrm{d} x を ϵ\epsilon で微分して ϵ=0\epsilon=0 と置くと ∫01ϕ′η′ dx\int_0^1\phi'\eta'\,\mathrm{d} x。部分積分すると

δFϵ=[ϕ′η]01−∫01ϕ′′η dx.\frac{\delta F}{\epsilon}=\bigl[\phi'\eta\bigr]_0^1-\int_0^1\phi''\eta\,\mathrm{d} x .

η(0)=η(1)=0\eta(0)=\eta(1)=0 なら第1項が消え、δF=∫01(−ϕ′′) ϵη dx\delta F=\int_0^1(-\phi'')\,\epsilon\eta\,\mathrm{d} x となるので、定義 (2.5.8) から δF/δϕ(x)=−ϕ′′(x)\delta F/\delta\phi(x)=-\phi''(x)。3次元の ∫12(∇ϕ)2d3x\int\frac12(\nabla\phi)^2\mathrm{d}^3x でも、式 (2.5.11) を3方向に使って同じように −∇2ϕ-\nabla^2\phi が出る。

(2) ϕ′=2x\phi'=2x、η′=πcos⁡πx\eta'=\pi\cos\pi x だから ∫012x πcos⁡πx dx=2π(−2π2)=−4π\int_0^12x\,\pi\cos\pi x\,\mathrm{d} x=2\pi\bigl(-\frac{2}{\pi^2}\bigr)=-\frac4\pi(∫01xcos⁡πx dx=[xsin⁡πxπ]01−∫01sin⁡πxπdx=−2π2\int_0^1x\cos\pi x\,\mathrm{d} x=\bigl[\frac{x\sin\pi x}{\pi}\bigr]_0^1-\int_0^1\frac{\sin\pi x}{\pi}\mathrm{d} x=-\frac{2}{\pi^2})。一方 −ϕ′′=−2-\phi''=-2 で ∫01(−2)sin⁡πx dx=−4π\int_0^1(-2)\sin\pi x\,\mathrm{d} x=-\frac4\pi。両者は一致する。

(3) η′=−πsin⁡πx\eta'=-\pi\sin\pi x だから ∫012x(−πsin⁡πx) dx=−2π⋅1π=−2\int_0^12x(-\pi\sin\pi x)\,\mathrm{d} x=-2\pi\cdot\frac1\pi=-2(∫01xsin⁡πx dx=1π\int_0^1x\sin\pi x\,\mathrm{d} x=\frac1\pi)。一方 ∫01(−2)cos⁡πx dx=0\int_0^1(-2)\cos\pi x\,\mathrm{d} x=0 である。差は端の項 [ϕ′η]01=2⋅1⋅cos⁡π−0=−2\bigl[\phi'\eta\bigr]_0^1=2\cdot1\cdot\cos\pi-0=-2 で、−2=0+(−2)-2=0+(-2) と合う。端で 00 にならない向きにずらすと、汎関数の変化は「内部の汎関数微分」だけでは決まらず、端での ϕ′\phi' の値にもよる。2.5.4節では、この端の項から弦の端の条件が決まる。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ