解析力学から様々な理論分野を組み立てる 第2部 第11章 §2.11.5 ★★ 軌道上の時計の進みは 1 + Φ / c 2 − v 2 / ( 2 c 2 ) 1+\Phi/c^2-v^2/(2c^2) 1 + Φ/ c 2 − v 2 / ( 2 c 2 ) + 45.7 μ +45.7\,\mu + 45.7 μ − 7.2 μ -7.2\,\mu − 7.2 μ + 38.5 μ +38.5\,\mu + 38.5 μ 1.1 × 10 − 18 1.1\times10^{-18} 1.1 × 1 0 − 18
動いている時計と高い所の時計
前の節では静止した時計を比べた。動いている時計も合わせると、作用 (2.11.3) の被積分関数そのものが時計の進みを与える。弱い場の計量で、速度 v \bm{v} v
d τ d t = g 00 − v 2 c 2 ≈ 1 + Φ c 2 − v 2 2 c 2 (2.11.22) \frac{\mathrm{d} \tau}{\mathrm{d} t}=\sqrt{g_{00}-\frac{v^2}{c^2}}\approx1+\frac{\Phi}{c^2}-\frac{v^2}{2c^2}\tag{2.11.22} d t d τ = g 00 − c 2 v 2 ≈ 1 + c 2 Φ − 2 c 2 v 2 ( 2.11.22 )
である。右辺の第2項が高さ(重力のポテンシャル)による進み、第3項が第2部第3章の速さによる遅れである。式 (2.11.6) と見比べると、− m c 2 d τ / d t -mc^2\,\mathrm{d}\tau/\mathrm{d} t − m c 2 d τ / d t − m c 2 × -mc^2\times − m c 2 ×
地球を中心とする慣性系(地球と一緒に自転しない系)の座標時刻 t t t r r r Φ = − G M / r \Phi=-GM/r Φ = − GM / r v 2 = G M / r v^2=GM/r v 2 = GM / r Φ = − G M / R \Phi=-GM/R Φ = − GM / R
Δ τ 衛星 − Δ τ 地上 Δ t ≈ G M c 2 ( 1 R − 1 r ) − G M 2 r c 2 (2.11.23) \frac{\Delta\tau_{\text{衛星}}-\Delta\tau_{\text{地上}}}{\Delta t}\approx\frac{GM}{c^2}\Bigl(\frac1R-\frac1r\Bigr)-\frac{GM}{2rc^2}\tag{2.11.23} Δ t Δ τ 衛星 − Δ τ 地上 ≈ c 2 GM ( R 1 − r 1 ) − 2 r c 2 GM ( 2.11.23 )
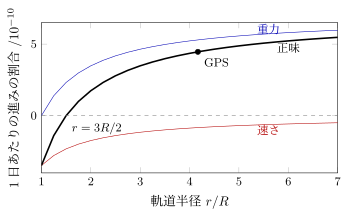
である。第1項(重力)は衛星を進め、第2項(速さ)は遅らせる。両者が釣り合うのは 1 / R = 3 / ( 2 r ) 1/R=3/(2r) 1/ R = 3/ ( 2 r ) r = 3 R / 2 r=3R/2 r = 3 R /2 2.11.3 )、それより高い軌道では衛星の時計が進む。
図 2.11.3 円軌道の時計の、地上の時計に対する進みの割合(式 (2.11.23) 。地上の自転は無視)。細い線が重力の項と速さの項、太い線が正味。どれも 1 / c 2 1/c^2 1/ c 2 r = 3 R / 2 r=3R/2 r = 3 R /2 r = 4.17 R r=4.17R r = 4.17 R 4.46 × 10 − 10 4.46\times10^{-10} 4.46 × 1 0 − 10
例題 2.11.5 GPS の衛星の時計 ★★★
オリジナル GPS の衛星は半径 r = 2.656 × 10 7 m r=2.656\times10^7\,\mathrm m r = 2.656 × 1 0 7 m G M = 3.986 × 10 14 m 3 s − 2 GM=3.986\times10^{14}\,\mathrm{m^3\,s^{-2}} GM = 3.986 × 1 0 14 m 3 s − 2 R = 6.371 × 10 6 m R=6.371\times10^6\,\mathrm m R = 6.371 × 1 0 6 m
(1) 衛星の周回の速さと周期を求めよ。(2) 式 (2.11.23) の重力の項と速さの項を、それぞれ1日(86400 s 86400\,\mathrm s 86400 s μ \mu μ (3) GPS の受信機は、衛星からの信号の到着時刻の差を光の速さで距離に直して位置を決める。補正しなければ、1日でどれだけの距離の誤差がたまるか。
解答 (1) v = G M / r = 3.986 × 10 14 / 2.656 × 10 7 = 3.87 × 10 3 m s − 1 v=\sqrt{GM/r}=\sqrt{3.986\times10^{14}/2.656\times10^7}=3.87\times10^3\,\mathrm{m\,s^{-1}} v = GM / r = 3.986 × 1 0 14 /2.656 × 1 0 7 = 3.87 × 1 0 3 m s − 1 2 π r 3 / G M = 4.31 × 10 4 s = 11.97 2\pi\sqrt{r^3/GM}=4.31\times10^4\,\mathrm s=11.97 2 π r 3 / GM = 4.31 × 1 0 4 s = 11.97
(2) 重力の項は G M ( 1 / R − 1 / r ) / c 2 = 3.986 × 10 14 × ( 1.570 × 10 − 7 − 3.765 × 10 − 8 ) / ( 8.988 × 10 16 ) = 5.29 × 10 − 10 GM(1/R-1/r)/c^2=3.986\times10^{14}\times(1.570\times10^{-7}-3.765\times10^{-8})/(8.988\times10^{16})=5.29\times10^{-10} GM ( 1/ R − 1/ r ) / c 2 = 3.986 × 1 0 14 × ( 1.570 × 1 0 − 7 − 3.765 × 1 0 − 8 ) / ( 8.988 × 1 0 16 ) = 5.29 × 1 0 − 10 45.7 μ s 45.7\,\mu\mathrm s 45.7 μ s G M / ( 2 r c 2 ) = v 2 / ( 2 c 2 ) = 8.35 × 10 − 11 GM/(2rc^2)=v^2/(2c^2)=8.35\times10^{-11} GM / ( 2 r c 2 ) = v 2 / ( 2 c 2 ) = 8.35 × 1 0 − 11 7.21 μ s 7.21\,\mu\mathrm s 7.21 μ s + 38.5 μ s +38.5\,\mu\mathrm s + 38.5 μ s
(3) 38.5 × 10 − 6 s × c = 1.15 × 10 4 m 38.5\times10^{-6}\,\mathrm s\times c=1.15\times10^4\,\mathrm m 38.5 × 1 0 − 6 s × c = 1.15 × 1 0 4 m
地上の時計の自転の速さ(赤道で ω ⊕ R = 465 m s − 1 \omega_\oplus R=465\,\mathrm{m\,s^{-1}} ω ⊕ R = 465 m s − 1 0.10 μ s 0.10\,\mu\mathrm s 0.10 μ s 10.23 M H z 10.23\,\mathrm{MHz} 10.23 MHz 4.4647 × 10 − 10 4.4647\times10^{-10} 4.4647 × 1 0 − 10 10.22999999543 M H z 10.22999999543\,\mathrm{MHz} 10.22999999543 MHz 1 1 N. Ashby (2003), Living Rev. Relativ. 6 , 1。この値は − 3 G M / ( 2 r c 2 ) − Φ 0 / c 2 -3GM/(2rc^2)-\Phi_0/c^2 − 3 GM / ( 2 r c 2 ) − Φ 0 / c 2 Φ 0 / c 2 = − 6.96927 × 10 − 10 \Phi_0/c^2=-6.96927\times10^{-10} Φ 0 / c 2 = − 6.96927 × 1 0 − 10 4.46 × 10 − 10 4.46\times10^{-10} 4.46 × 1 0 − 10
光格子時計と相対論的測地
地表付近で高さが h h h g h / c 2 gh/c^2 g h / c 2 h = 1 c m h=1\,\mathrm{cm} h = 1 cm
g h c 2 = 9.807 × 0.01 ( 2.998 × 10 8 ) 2 = 1.09 × 10 − 18 (2.11.24) \frac{gh}{c^2}=\frac{9.807\times0.01}{(2.998\times10^8)^2}=1.09\times10^{-18}\tag{2.11.24} c 2 g h = ( 2.998 × 1 0 8 ) 2 9.807 × 0.01 = 1.09 × 1 0 − 18 ( 2.11.24 )
になる。光の振動数で動く時計(光格子時計など)は不確かさ 10 − 18 10^{-18} 1 0 − 18 相対論的測地 と呼ぶ。式 (2.11.20) を「時計の進みの差から Φ \Phi Φ 光学と量子エレクトロニクス 第28章 )。
実験の例を2つ挙げる。Chou らは2台の Al+ ^+ + 33 c m 33\,\mathrm{cm} 33 cm 2 2 C. W. Chou, D. B. Hume, T. Rosenband and D. J. Wineland (2010), Science 329 , 1630。450 m 450\,\mathrm m 450 m ( 1.4 ± 9.1 ) × 10 − 5 (1.4\pm9.1)\times10^{-5} ( 1.4 ± 9.1 ) × 1 0 − 5 3 3 M. Takamoto et al. (2020), Nature Photonics 14 , 411。
例題 2.11.6 塔の上の時計と、時計で高さを測る精度 ★★
オリジナル g = 9.807 m s − 2 g=9.807\,\mathrm{m\,s^{-2}} g = 9.807 m s − 2
(1) 高さが 450 m 450\,\mathrm m 450 m (2) 高さが 33 c m 33\,\mathrm{cm} 33 cm (3) 2台の時計の進みの差の割合を 1.0 × 10 − 18 1.0\times10^{-18} 1.0 × 1 0 − 18
解答 (1) g h / c 2 = 9.807 × 450 / ( 8.988 × 10 16 ) = 4.91 × 10 − 14 gh/c^2=9.807\times450/(8.988\times10^{16})=4.91\times10^{-14} g h / c 2 = 9.807 × 450/ ( 8.988 × 1 0 16 ) = 4.91 × 1 0 − 14 4.91 × 10 − 14 × 86400 s = 4.24 × 10 − 9 s 4.91\times10^{-14}\times86400\,\mathrm s=4.24\times10^{-9}\,\mathrm s 4.91 × 1 0 − 14 × 86400 s = 4.24 × 1 0 − 9 s
(2) 9.807 × 0.33 / ( 8.988 × 10 16 ) = 3.60 × 10 − 17 9.807\times0.33/(8.988\times10^{16})=3.60\times10^{-17} 9.807 × 0.33/ ( 8.988 × 1 0 16 ) = 3.60 × 1 0 − 17
(3) δ h = c 2 × 1.0 × 10 − 18 / g = 9.2 × 10 − 3 m \delta h=c^2\times1.0\times10^{-18}/g=9.2\times10^{-3}\,\mathrm m δ h = c 2 × 1.0 × 1 0 − 18 / g = 9.2 × 1 0 − 3 m 0.92 c m 0.92\,\mathrm{cm} 0.92 cm
1 N. Ashby (2003), Living Rev. Relativ. 6 , 1。この値は − 3 G M / ( 2 r c 2 ) − Φ 0 / c 2 -3GM/(2rc^2)-\Phi_0/c^2 − 3 GM / ( 2 r c 2 ) − Φ 0 / c 2 Φ 0 / c 2 = − 6.96927 × 10 − 10 \Phi_0/c^2=-6.96927\times10^{-10} Φ 0 / c 2 = − 6.96927 × 1 0 − 10
2 C. W. Chou, D. B. Hume, T. Rosenband and D. J. Wineland (2010), Science 329 , 1630。
3 M. Takamoto et al. (2020), Nature Photonics 14 , 411。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com