tecktom.com

授業で習った形との対応

2026年10月15日7分で読めますAI生成教科書『虎の巻』第2部 第12章 測地線は固有時の作用の停留

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第2部 第12章 §2.12.6 ★★ Newton の重力・慣性力・面積速度・重力赤方偏移と、測地線の言葉を式で並べる。慣性力は回転座標の Christoffel 記号である

学部の力学では、重力は質量に比例する力 mg=−m∇Φm\bm{g}=-m\nabla\Phi として書き、回転する座標系では遠心力と Coriolis 力という見かけの力を足す。この章の形では、どちらも測地線方程式の Γ u u\Gamma\,u\,u の項に入り、力を別に書く場所は無い。両者を並べると次のようになる。

学部の書き方この章の書き方対応のしかた
mx¨=−m∇Φm\ddot{\bm{x}}=-m\nabla\Phix¨ρ+Γρμνx˙μx˙ν=0\ddot x^\rho+\Gamma^\rho{}_{\mu\nu}\dot x^\mu\dot x^\nu=0c2Γi00≈∂iΦc^2\Gamma^i{}_{00}\approx\partial_i\Phi(式 (2.12.17))
L=12mv2−mΦL=\frac12mv^2-m\PhiL=−mc2 dτ/dtL=-mc^2\,\mathrm{d}\tau/\mathrm{d} t式 (2.12.16) の展開
重力質量=慣性質量Γ\Gamma が mm を含まないmm は作用の全体の係数
極座標の加速度 r¨−rφ˙2\ddot r-r\dot\varphi^2Γrφφ=−r\Gamma^r{}_{\varphi\varphi}=-r例題 2.12.3
遠心力 mΩ2ρm\Omega^2\bm{\rho}・Coriolis 力 −2mΩ×v-2m\bm{\Omega}\times\bm{v}回転座標の Γi00\Gamma^i{}_{00}・Γi0j\Gamma^i{}_{0j}下の例題
エネルギー 12mv2+mΦ\frac12mv^2+m\PhiE=mc2g00 dt/dτE=mc^2g_{00}\,\mathrm{d} t/\mathrm{d}\tau∂0\partial_0 の Killing ベクトル
角運動量 mr2φ˙mr^2\dot\varphiQξQ_\xi(ξ=∂φ\xi=\partial_\varphi)循環座標の正準運動量
重力赤方偏移 Δω/ω=−gh/c2\Delta\omega/\omega=-gh/c^2ωg00\omega\sqrt{g_{00}} が一定時間の並進の保存量

学部の書き方で重力が「力」に見えるのは、地面に固定した座標(自由落下していない座標)を使っているためである。そのような座標では Γ≠0\Gamma\neq0 で、Γ u u\Gamma\,u\,u の項を右辺へ移したものを力と呼んでいる。自由落下する座標を選ぶとその点で Γ=0\Gamma=0 になり、重力は消える(第2部第11章)。回転座標の慣性力も、平坦な時空を回る座標で書いたために現れた Γ\Gamma で、次の例題で確かめるとおり同じ扱いになる。慣性力と重力の違いは、重力のほうは座標をどう選んでも広い範囲で同時に Γ=0\Gamma=0 にはできないことで、その違いを測る量が第2部第14章の曲率である。

例題 2.12.7 回転座標の Christoffel 記号は遠心力と Coriolis 力 ★★★

オリジナル慣性系の座標 (t,X,Y,z)(t,X,Y,z) から、zz 軸のまわりに角速度 Ω\Omega で回る座標 (t,x,y,z)(t,x,y,z) へ X=xcos⁡Ωt−ysin⁡ΩtX=x\cos\Omega t-y\sin\Omega t、Y=xsin⁡Ωt+ycos⁡ΩtY=x\sin\Omega t+y\cos\Omega t で移る。

  1. (1) 平坦な時空の ds2=c2dt2−dX2−dY2−dz2\mathrm{d} s^2=c^2\mathrm{d} t^2-\mathrm{d} X^2-\mathrm{d} Y^2-\mathrm{d} z^2 を (x0=ct,x,y,z)(x^0=ct,x,y,z) で書き、計量の成分を求めよ。
  2. (2) 遅い粒子(v≪cv\ll c)と Ωρ≪c\Omega\rho\ll c(ρ2=x2+y2\rho^2=x^2+y^2)の極限で、tt を径数にした測地線方程式の xx, yy 成分を求め、遠心力と Coriolis 力が現れることを確かめよ。
解答

(1) dX=cos⁡Ωt dx−sin⁡Ωt dy−ΩYdt\mathrm{d} X=\cos\Omega t\,\mathrm{d} x-\sin\Omega t\,\mathrm{d} y-\Omega Y\mathrm{d} t、dY=sin⁡Ωt dx+cos⁡Ωt dy+ΩXdt\mathrm{d} Y=\sin\Omega t\,\mathrm{d} x+\cos\Omega t\,\mathrm{d} y+\Omega X\mathrm{d} t を2乗して足すと

dX2+dY2=dx2+dy2+Ω2(x2+y2)dt2+2Ω(x dy−y dx)dt.\mathrm{d} X^2+\mathrm{d} Y^2=\mathrm{d} x^2+\mathrm{d} y^2+\Omega^2(x^2+y^2)\mathrm{d} t^2+2\Omega(x\,\mathrm{d} y-y\,\mathrm{d} x)\mathrm{d} t .

よって

ds2=(1−Ω2ρ2c2)(dx0)2−2Ωc(x dy−y dx)dx0−dx2−dy2−dz2\mathrm{d} s^2=\Bigl(1-\frac{\Omega^2\rho^2}{c^2}\Bigr)(\mathrm{d} x^0)^2-\frac{2\Omega}{c}(x\,\mathrm{d} y-y\,\mathrm{d} x)\mathrm{d} x^0-\mathrm{d} x^2-\mathrm{d} y^2-\mathrm{d} z^2

で、g00=1−Ω2ρ2/c2g_{00}=1-\Omega^2\rho^2/c^2、g0x=gx0=Ωy/cg_{0x}=g_{x0}=\Omega y/c、g0y=gy0=−Ωx/cg_{0y}=g_{y0}=-\Omega x/c、gij=−δijg_{ij}=-\delta_{ij} である。この座標系では計量が tt によらないが、x0x^0 と空間の座標が混じった成分を持つ。

(2) Ωρ/c\Omega\rho/c の1次までで gxx≈gyy≈−1g^{xx}\approx g^{yy}\approx-1 である。Γx00=12gxx(2∂0gx0−∂xg00)=−12⋅2Ω2xc2=−Ω2xc2\Gamma^x{}_{00}=\frac12g^{xx}(2\partial_0g_{x0}-\partial_xg_{00})=-\frac12\cdot\frac{2\Omega^2x}{c^2}=-\frac{\Omega^2x}{c^2}。Γx0y=12gxx(∂0gxy+∂ygx0−∂xg0y)=−12(Ωc+Ωc)=−Ωc\Gamma^x{}_{0y}=\frac12g^{xx}(\partial_0g_{xy}+\partial_yg_{x0}-\partial_xg_{0y})=-\frac12\Bigl(\frac{\Omega}{c}+\frac{\Omega}{c}\Bigr)=-\frac{\Omega}{c}。tt を径数にした方程式の主要な項は x¨=−c2Γx00−2c Γx0yy˙\ddot x=-c^2\Gamma^x{}_{00}-2c\,\Gamma^x{}_{0y}\dot y なので

x¨=Ω2x+2Ωy˙,y¨=Ω2y−2Ωx˙\ddot x=\Omega^2x+2\Omega\dot y,\qquad \ddot y=\Omega^2y-2\Omega\dot x

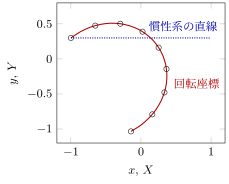
となる(yy 成分も同じ計算)。第1項が遠心力 mΩ2ρm\Omega^2\bm{\rho}、第2項が Coriolis 力 −2mΩ×v-2m\bm{\Omega}\times\bm{v}(Ω=Ωez\bm{\Omega}=\Omega\bm{e}_z で −2(Ω×v)x=2Ωy˙-2(\bm{\Omega}\times\bm{v})_x=2\Omega\dot y)を mm で割ったものである。慣性系では直線を進む自由粒子が、回る座標で書くと曲がって見える(図 2.12.2)。g00g_{00} の −Ω2ρ2/c2-\Omega^2\rho^2/c^2 は遠心力のポテンシャル −12Ω2ρ2-\frac12\Omega^2\rho^2 を Φ\Phi とみなしたもの(g00=1+2Φ/c2g_{00}=1+2\Phi/c^2)にあたる。

図

図 2.12.2 慣性系で直線 X=−1+tX=-1+t, Y=0.3Y=0.3 を進む自由粒子(点線)を、角速度 Ω=1\Omega=1 で回る座標で見た軌跡(0≤t≤20\le t\le2。例題 2.12.7)。実線は回転座標の運動方程式 x¨=Ω2x+2Ωy˙\ddot x=\Omega^2x+2\Omega\dot y, y¨=Ω2y−2Ωx˙\ddot y=\Omega^2y-2\Omega\dot x を数値積分したもの、丸は慣性系の直線を座標変換した厳密な点で、両者は一致する

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ