解析力学から様々な理論分野を組み立てる 第2部 第13章 §2.13.5 ★★★ 共変微分が0になるようにベクトルを曲線に沿って運ぶ操作が平行移動で、閉じた道を1周すると向きが変わることがある。接ベクトルを平行移動しながら進む曲線が測地線
曲線に沿った平行移動
曲線 xμ(λ) に沿って定義されたベクトル Vμ(λ) を考える。曲線に沿った共変微分を
dλDVμ:=x˙ν∇νVμ=dλdVμ+Γμνλx˙νVλ(2.13.21)
と定める。右辺は曲線上の値だけで書けているので、V が曲線の外で定義されていなくてよい。
定義 2.13.6(平行移動)
曲線に沿って DVμ/dλ=0 を満たすように Vμ を運ぶことを平行移動と呼ぶ。
式 (2.13.21) は Vμ についての1階の線形常微分方程式なので、始点の Vμ を決めれば曲線に沿って解がただ1つ決まる。平面の直交座標では Γ=0 なので成分が一定、つまり普通の意味の平行移動である。計量と両立する接続では、平行移動は内積を保つ。V と W をともに平行移動すると
dλd(gμνVμWν)=x˙λ(∇λgμν)VμWν+gμνdλDVμWν+gμνVμdλDWν=0
だからである。長さも角度も変えずに、各点の接空間から次の点の接空間へベクトルを送る操作が平行移動である。異なる点の接ベクトルを比べられないという 2.13.2節の問題には、曲線を1本決めればこの操作で答えることができる。
道によって結果が変わる
平面では、どの道に沿って運んでも同じベクトルに着く。曲がった面ではそうならない。半径 a の球面の緯線 θ=θ0 を、φ=t を径数にして1周する場合を計算する。x˙=(0,1) なので、式 (2.13.21) と例題 2.13.5 の Γ から
dtdVθ=sinθ0cosθ0Vφ,dtdVφ=−cotθ0Vθ(2.13.22)
である。長さが1の基底 eθ=∂θ/a, eφ=∂φ/(asinθ0) に対する成分を A=aVθ, B=asinθ0Vφ と書くと、式 (2.13.22) は A˙=cosθ0B, B˙=−cosθ0A となり、(A,B) は角速度 cosθ0 で回る。V を eθ の向きから始めると
Vθ=a1cos(tcosθ0),Vφ=−asinθ0sin(tcosθ0)(2.13.23)
で、1周(t=2π)すると基底 (eθ,eφ) に対して角 −2πcosθ0 だけ回っている。基底そのものは1周で元に戻るので、ベクトルは角
−2πcosθ0≡2π(1−cosθ0)(mod2π)(2.13.24)
だけ回って帰ってくる。2π(1−cosθ0) は緯線が北極のまわりに囲む球面の面積を a2 で割ったもの(立体角)である。ベクトルの向きの変化が囲んだ面積に比例するという結果は第2部第14章で曲率の定義として取り上げる。
同じ計算を平面の円 r=R で行うと、式 (2.13.16) から V˙r=RVθ, V˙θ=−Vr/R で、極座標の基底 (er,eθ) に対して角 −2π 回る。極座標の基底は円を1周する間に自分自身が 2π 回るので、正味の回転は0である。平面では道によらず元に戻り、Christoffel 記号が0でないことは、ここでは基底が回っていることを表すだけである。
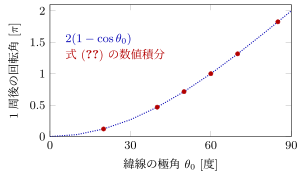
図 2.13.2 球面の緯線 θ=θ0 に沿ってベクトルを1周平行移動したときの回転角(2π を法として 0 から 2π に直した値。単位 π)。点線は式 (2.13.24) の厳密な式、点は平行移動の式 (2.13.22) を数値積分した値。θ0=60∘ で向きが反転し、赤道 θ0=90∘ では 2π、つまり元に戻る
測地線:最もまっすぐな曲線
曲線の接ベクトル x˙μ そのものを、曲線に沿って平行移動し続ける曲線を考える。式 (2.13.21) で V=x˙ と置くと
dλDx˙ρ=dλ2d2xρ+Γρμνx˙μx˙ν=0(2.13.25)
である。これは第2部第12章で作用 ∫dτ の停留から出した測地線方程式と同じ式である。あちらは「長さを停留させる曲線」、こちらは「向きを変えずに進む曲線」として出したが、Γ が Levi-Civita 接続なので同じ方程式になる。平行移動は長さを保つので、gμνx˙μx˙ν は曲線に沿って一定で、λ は自動的に弧長(時空では固有時)の定数倍になる。第2部第12章でアフィン径数と呼んだものである。
例題 2.13.6 緯線に沿った平行移動と、緯線が測地線かどうか ★★★
オリジナル半径 a の球面の緯線 θ=θ0 を考える。
- (1) 式 (2.13.23) が平行移動の式 (2.13.22) を満たし、長さ gμνVμVν を保つことを確かめよ。
- (2) θ0=60∘ の緯線を1周すると、ベクトルはどうなるか。
- (3) 緯線を φ=t で進む曲線の接ベクトル x˙=(0,1) について Dx˙θ/dt を求め、どの緯線が測地線かを答えよ。θ0=60∘ での値も求めよ。
解答
(1) dtdVθ=−acosθ0sin(tcosθ0)=sinθ0cosθ0⋅(−asinθ0sin(tcosθ0)) で1つ目の式を満たす。dtdVφ=−asinθ0cosθ0cos(tcosθ0)=−cotθ0⋅acos(tcosθ0) で2つ目も満たす。長さは a2(Vθ)2+a2sin2θ0(Vφ)2=cos2(tcosθ0)+sin2(tcosθ0)=1 で一定である。
(2) cos60∘=21 なので、回転角は −2π⋅21=−π で、ベクトルは向きが反転して戻ってくる。囲む立体角は 2π(1−21)=π で、式 (2.13.24) と一致する。
(3) x¨=0 なので Dx˙θ/dt=Γθφφx˙φx˙φ=−sinθ0cosθ0、Dx˙φ/dt=2Γφθφx˙θx˙φ=0 である。0になるのは cosθ0=0、つまり赤道だけで、赤道以外の緯線は測地線でない。θ0=60∘ では −23⋅21=−43 で、負なので θ を減らす向き、つまり北極の側へ曲がり続けている。緯線を進む人は、まっすぐ歩いているつもりなら赤道の側へずれていくので、緯線にとどまるには北へハンドルを切り続ける必要がある。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
