tecktom.com

量子の命題:閉部分空間と射影

2026年10月17日11分で読めますAI生成教科書『虎の巻』第9部 第1章 量子論理:命題の束と分配律の破れ
目次
  1. 命題は射影、順序は包含
  2. 射影で交わりと結びを計算する
  3. 木下の層

AI 生成・木下が未勉強

量子力学の様々な構成方法 第9部 第1章 §9.1.3 ★★★ 基準の言葉で命題を書くと閉部分空間(射影)になる。交わり・結び・直交補を射影で計算する方法までそろえる

命題は射影、順序は包含

基準では、物理量 AA はエルミート演算子 A^\hat A で、有限次元ならスペクトル分解 A^=∑kakP^k\hat A=\sum_k a_k\hat P_k(P^k\hat P_k は固有値 aka_k の固有空間への射影)を持つ。状態 ∣ψ⟩| \psi \rangle で AA を測り値 aka_k を得る確率は ⟨ψ∣P^k∣ψ⟩\langle \psi | \hat P_k | \psi \rangle である。したがって命題「A∈ΔA\in\Delta」は射影

P^A(Δ)=∑k: ak∈ΔP^k(9.1.7)\hat P_A(\Delta)=\sum_{k:\,a_k\in\Delta}\hat P_k\tag{9.1.7}

で表され、「はい」の確率は ⟨ψ∣P^A(Δ)∣ψ⟩\langle \psi | \hat P_A(\Delta) | \psi \rangle になる(無限次元では和をスペクトル測度の積分に替える)。「はい」が確実な状態は ⟨ψ∣P^∣ψ⟩=1\langle \psi | \hat P | \psi \rangle =1、すなわち P^∣ψ⟩=∣ψ⟩\hat P| \psi \rangle =| \psi \rangle を満たす状態で、それは射影 P^\hat P の値域 M=Ran⁡P^M=\operatorname{Ran}\hat P の元である。命題と、その「はい」が確実な状態の集合 MM は1対1に対応する。MM は閉じた部分空間である。∣ψn⟩∈M| \psi_n \rangle \in M が ∣ψ⟩| \psi \rangle に収束すれば P^∣ψn⟩=∣ψn⟩\hat P| \psi_n \rangle =| \psi_n \rangle の極限で P^∣ψ⟩=∣ψ⟩\hat P| \psi \rangle =| \psi \rangle になるからである。

定義 9.1.1 の順序をこの言葉で書く。a≤ba\le b は「aa が確実な状態ではいつも bb も確実」なので、値域の包含 Ma⊆MbM_a\subseteq M_b と同じで、射影の言葉では P^bP^a=P^a\hat P_b\hat P_a=\hat P_a と同じである。否定 a⊥a^\perp は同じ装置で答えを入れ替えた問いなので 1^−P^a\hat 1-\hat P_a、値域は直交補空間 Ma⊥M_a^\perp である。こうして、基準の量子力学での命題の全体は

L(H)={H の閉部分空間}(あるいは同じことだが H 上の直交射影の全体)\mathcal L(\mathcal{H})=\{\mathcal{H}\text{ の閉部分空間}\}\quad(\text{あるいは同じことだが }\mathcal{H}\text{ 上の直交射影の全体})

になる。

定理 9.1.4(閉部分空間の束 ★★★)

L(H)\mathcal L(\mathcal{H}) は包含 ⊆\subseteq について直交補束で、交わり・結び・直交補は

M∧N=M∩N,M∨N=M+N‾,M⊥={∣ϕ⟩ : ⟨ϕ∣ψ⟩=0 (∣ψ⟩∈M)}(9.1.8)M\wedge N=M\cap N,\qquad M\vee N=\overline{M+N},\qquad M^\perp=\{| \phi \rangle \,:\,\langle \phi | \psi \rangle =0\ (| \psi \rangle \in M)\}\tag{9.1.8}

で与えられる(M‾\overline{\phantom{M}} は閉包)。任意個の元の交わりと結びもある(完備)。

証明

閉部分空間の共通部分は閉部分空間で、MM と NN の両方に含まれる閉部分空間はすべて M∩NM\cap N に含まれるので、M∩NM\cap N が最大の下界である。任意個の共通部分も同じ議論で閉部分空間になる。MM と NN の両方を含む閉部分空間は和 M+N={∣μ⟩+∣ν⟩}M+N=\{| \mu \rangle +| \nu \rangle \} を含み、閉じているのでその閉包も含む。閉包 M+N‾\overline{M+N} 自身が閉部分空間なので、これが最小の上界である。直交補 M⊥M^\perp は内積の連続性から閉じている。射影定理(ヒルベルト空間の閉部分空間 MM について H=M⊕M⊥\mathcal{H}=M\oplus M^\perp)から (M⊥)⊥=M(M^\perp)^\perp=M、M∩M⊥={0}M\cap M^\perp=\{0\}、M+M⊥‾=H\overline{M+M^\perp}=\mathcal{H} が出る。M⊆NM\subseteq N なら NN に直交するベクトルは MM にも直交するので N⊥⊆M⊥N^\perp\subseteq M^\perp である。

結び M∨NM\vee N に閉包が付くのは無限次元に特有で、有限次元では部分空間はいつも閉じているので M∨N=M+NM\vee N=M+N である。「aa または bb」が、MaM_a と MbM_b の和集合でなく、それらが張る部分空間になっている点が古典との最初の違いである。MaM_a の状態と MbM_b の状態の重ね合わせは、aa も bb も確実でないのに「aa または bb」の部分空間に入る。

射影で交わりと結びを計算する

2つの射影が交換するときは、交わりと結びが射影の積と和で書ける。

命題 9.1.5(交換する射影の交わりと結び)

P^Q^=Q^P^\hat P\hat Q=\hat Q\hat P なら

P^∧Q^=P^Q^,P^∨Q^=P^+Q^−P^Q^.(9.1.9)\hat P\wedge\hat Q=\hat P\hat Q,\qquad \hat P\vee\hat Q=\hat P+\hat Q-\hat P\hat Q .\tag{9.1.9}

証明

R^=P^Q^\hat R=\hat P\hat Q は R^†=Q^P^=R^\hat R^\dagger=\hat Q\hat P=\hat R, R^2=P^Q^P^Q^=P^2Q^2=R^\hat R^2=\hat P\hat Q\hat P\hat Q=\hat P^2\hat Q^2=\hat R なので射影である。P^R^=R^\hat P\hat R=\hat R, Q^R^=Q^P^Q^=P^Q^=R^\hat Q\hat R=\hat Q\hat P\hat Q=\hat P\hat Q=\hat R なので Ran⁡R^⊆Ran⁡P^∩Ran⁡Q^\operatorname{Ran}\hat R\subseteq\operatorname{Ran}\hat P\cap\operatorname{Ran}\hat Q。逆に ∣ψ⟩| \psi \rangle が両方の値域にあれば R^∣ψ⟩=P^Q^∣ψ⟩=∣ψ⟩\hat R| \psi \rangle =\hat P\hat Q| \psi \rangle =| \psi \rangle。よって Ran⁡R^=Ran⁡P^∩Ran⁡Q^\operatorname{Ran}\hat R=\operatorname{Ran}\hat P\cap\operatorname{Ran}\hat Q。結びは De Morgan で 1^−(1^−P^)(1^−Q^)=P^+Q^−P^Q^\hat 1-(\hat 1-\hat P)(\hat 1-\hat Q)=\hat P+\hat Q-\hat P\hat Q になる。

交換しない射影では積 P^Q^\hat P\hat Q はエルミートでなく、射影にならない。それでも積を繰り返すと交わりへ近づく。

定理 9.1.6(交互射影(von Neumann)★★)

H\mathcal{H} が有限次元のとき、射影 P^,Q^\hat P,\hat Q と交わり R^=P^∧Q^\hat R=\hat P\wedge\hat Q について

∥(P^Q^)n−R^∥=c 2n−1(n≥1),c=∥Q^P^−R^∥<1(9.1.10)\lVert (\hat P\hat Q)^n-\hat R\rVert =c^{\,2n-1}\quad(n\ge1),\qquad c=\lVert \hat Q\hat P-\hat R\rVert <1\tag{9.1.10}

が成り立ち(ノルムは作用素ノルム)、(P^Q^)n→P^∧Q^(\hat P\hat Q)^n\to\hat P\wedge\hat Q である。

証明

R^≤P^\hat R\le\hat P から P^R^=R^P^=R^\hat P\hat R=\hat R\hat P=\hat R、同様に Q^R^=R^Q^=R^\hat Q\hat R=\hat R\hat Q=\hat R。P^′=P^−R^\hat P'=\hat P-\hat R, Q^′=Q^−R^\hat Q'=\hat Q-\hat R とおくと、これらも射影で P^′R^=R^Q^′=0\hat P'\hat R=\hat R\hat Q'=0 なのでP^Q^=(R^+P^′)(R^+Q^′)=R^+P^′Q^′\hat P\hat Q=(\hat R+\hat P')(\hat R+\hat Q')=\hat R+\hat P'\hat Q'、さらに (P^Q^)n=R^+(P^′Q^′)n(\hat P\hat Q)^n=\hat R+(\hat P'\hat Q')^n になる。T^=P^′Q^′P^′\hat T=\hat P'\hat Q'\hat P' はエルミートで 0≤T^≤1^0\le\hat T\le\hat 1 である。Q^′2=Q^′\hat Q'^2=\hat Q' を使って並べると(P^′Q^′)n((P^′Q^′)n)†=(P^′Q^′)n(Q^′P^′)n=T^2n−1(\hat P'\hat Q')^n\bigl((\hat P'\hat Q')^n\bigr)^\dagger=(\hat P'\hat Q')^n(\hat Q'\hat P')^n=\hat T^{2n-1} なので∥(P^′Q^′)n∥2=∥T^∥2n−1\lVert (\hat P'\hat Q')^n\rVert ^2=\lVert \hat T\rVert ^{2n-1}。∥T^∥=∥Q^′P^′∥2=c2\lVert \hat T\rVert =\lVert \hat Q'\hat P'\rVert ^2=c^2 を代入すると (9.1.10) を得る。最後に c<1c<1 を示す。∥T^∥=1\lVert \hat T\rVert =1 なら有限次元なので固有値 11 の固有ベクトル ∣ϕ⟩| \phi \rangle(∥ϕ∥=1\lVert \phi\rVert =1)があり、1=⟨ϕ∣T^∣ϕ⟩=∥Q^′P^′ϕ∥2≤∥P^′ϕ∥2≤11=\langle \phi | \hat T | \phi \rangle =\lVert \hat Q'\hat P'\phi\rVert ^2\le\lVert \hat P'\phi\rVert ^2\le1 からP^′∣ϕ⟩=∣ϕ⟩\hat P'| \phi \rangle =| \phi \rangle, Q^′∣ϕ⟩=∣ϕ⟩\hat Q'| \phi \rangle =| \phi \rangle となる。すると ∣ϕ⟩| \phi \rangle は Ran⁡P^∩Ran⁡Q^=Ran⁡R^\operatorname{Ran}\hat P\cap\operatorname{Ran}\hat Q=\operatorname{Ran}\hat R に入りながら R^\hat R に直交するので ∣ϕ⟩=0| \phi \rangle =0 となって矛盾する。

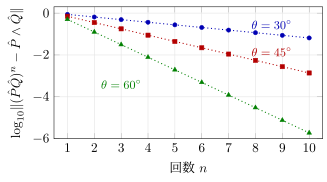
cc は2つの部分空間から交わりを除いた部分どうしの最小の角(Friedrichs の角)の余弦である。3次元の実空間で、e1e_1 を共有し法線どうしが角 θ\theta をなす2つの平面では c=cos⁡θc=\cos\theta になる。無限次元では c=1c=1 になりうるが、そのときも (P^Q^)n∣ψ⟩→R^∣ψ⟩(\hat P\hat Q)^n| \psi \rangle \to\hat R| \psi \rangle がすべての ∣ψ⟩| \psi \rangle で成り立つ(収束は遅くなりうる)。これは von Neumann が示した定理である(J. von Neumann (1950), Functional Operators, Vol. II, Princeton University Press)。この定理から、「aa かつ bb」は「aa を確かめ、bb を確かめ、また aa を確かめる」を無限に繰り返して両方が「はい」であり続ける命題と読める。繰り返しの射影は理想的な測定の後の状態の更新(9.1.5節の Lüders の規則)でもあるので、交わりは測定の手続きでも意味を持つ。
図

図 9.1.2 3次元の実空間で e1e_1 を共有し法線が角 θ\theta をなす2つの平面について、交互射影 (P^Q^)n(\hat P\hat Q)^n と交わり(e1e_1 の直線)の差の作用素ノルム。印は数値で行列の積を計算した値、点線は厳密な式 cos⁡2n−1θ\cos^{2n-1}\theta(定理 9.1.6)。

例題 9.1.3 2つの平面の交わりを交互射影で求める ★★

オリジナル3次元の実空間で、P^\hat P を e1,e2e_1,e_2 の張る平面への射影、Q^\hat Q を法線 nθ=(0,sin⁡θ,cos⁡θ)Tn_\theta=(0,\sin\theta,\cos\theta)^{\mathsf T} に直交する平面への射影とする(0<θ<π/20<\theta<\pi/2)。

  1. (1) P^∧Q^\hat P\wedge\hat Q と P^∨Q^\hat P\vee\hat Q を求めよ。P^\hat P と Q^\hat Q は交換するか。
  2. (2) c=∥Q^P^−P^∧Q^∥c=\lVert \hat Q\hat P-\hat P\wedge\hat Q\rVert を求めよ。
  3. (3) θ=45∘\theta=45^\circ のとき ∥(P^Q^)10−P^∧Q^∥\lVert (\hat P\hat Q)^{10}-\hat P\wedge\hat Q\rVert の値と、これが 10−610^{-6} 以下になる最小の nn を求めよ。
解答

(1) P^\hat P の平面の法線は e3e_3 で、Q^\hat Q の平面の法線は nθn_\theta である。e1e_1 は e3e_3 にも nθn_\theta にも直交するので両方の平面に入る。2つの平面は異なる(θ≠0\theta\neq0)ので共通部分は直線で、P^∧Q^=∣e1⟩⟨e1∣\hat P\wedge\hat Q=| e_1 \rangle \langle e_1 |。2つの平面の和は3次元全体なので P^∨Q^=1^\hat P\vee\hat Q=\hat 1。P^Q^e2=P^(e2−sin⁡θ nθ)=cos⁡2θ e2\hat P\hat Q e_2=\hat P(e_2-\sin\theta\,n_\theta)=\cos^2\theta\,e_2 で、Q^P^e2=Q^e2=e2−sin⁡θ nθ\hat Q\hat Pe_2=\hat Qe_2=e_2-\sin\theta\,n_\theta は e3e_3 成分 −sin⁡θcos⁡θ≠0-\sin\theta\cos\theta\neq0 を持つので、P^Q^≠Q^P^\hat P\hat Q\neq\hat Q\hat P である。

(2) 交わりを除いた部分は、P^\hat P の平面では e2e_2 の直線、Q^\hat Q の平面では g=(0,cos⁡θ,−sin⁡θ)Tg=(0,\cos\theta,-\sin\theta)^{\mathsf T} の直線である。Q^P^−P^∧Q^\hat Q\hat P-\hat P\wedge\hat Q は e1e_1 と e3e_3 を 00 に送り、e2e_2 を Q^e2=⟨g∣e2⟩g=cos⁡θ g\hat Qe_2=\langle g | e_2 \rangle g=\cos\theta\,g に送るので、ノルムは c=cos⁡θc=\cos\theta。

(3) 定理 9.1.6 から ∥(P^Q^)n−P^∧Q^∥=cos⁡2n−1θ\lVert (\hat P\hat Q)^{n}-\hat P\wedge\hat Q\rVert =\cos^{2n-1}\theta。θ=45∘\theta=45^\circ では c=2−1/2c=2^{-1/2} で、n=10n=10 のとき 2−19/2≈1.38×10−32^{-19/2}\approx1.38\times10^{-3}。2−(2n−1)/2≤10−62^{-(2n-1)/2}\le10^{-6} は 2n−1≥2log⁡2106≈39.92n-1\ge2\log_2 10^6\approx39.9、すなわち n≥20.5n\ge20.5 なので、最小の nn は 2121 である。図 9.1.2 の四角の印がこの値をたどる。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ