相対エントロピーから情報と物理を組み立てる 第3部 第7章 §3.7.2 ★★★ 測定は量子チャネルなので、量子データ処理不等式から I ( X ; Y ) ≤ χ I(X;Y)\le\chi I ( X ; Y ) ≤ χ
Holevo 限界
Holevo 限界そのものは第3部第3章(第3部第3章 )で、量子データ処理不等式の帰結として証明した。ここではこの章の言葉で骨格だけを確かめる。POVM { E ^ y } \{\hat E_y\} { E ^ y } { ∣ y ⟩ } \{| y \rangle \} { ∣ y ⟩}
M ( ρ ^ ) ≔ ∑ y Tr ( E ^ y ρ ^ ) ∣ y ⟩ ⟨ y ∣ (3.7.5) \mathcal M(\hat\rho)\coloneqq\sum_y\operatorname{Tr}(\hat E_y\hat\rho)\,| y \rangle \langle y |\tag{3.7.5} M ( ρ ^ ) : = y ∑ Tr ( E ^ y ρ ^ ) ∣ y ⟩ ⟨ y ∣ ( 3.7.5 )
とみなせる。cq 状態とその積状態の B B B M \mathcal M M p x W ( y ∣ x ) p_xW(y\,|\,x) p x W ( y ∣ x ) p x q y p_xq_y p x q y q y = Tr ( E ^ y ρ ˉ ) q_y=\operatorname{Tr}(\hat E_y\bar\rho) q y = Tr ( E ^ y ρ ˉ ) D D D D ( p X Y ∥ p X q Y ) = I ( X ; Y ) D(p_{XY}\,\|\,p_Xq_Y)=I(X;Y) D ( p X Y ∥ p X q Y ) = I ( X ; Y ) D D D 3.7.2 の χ \chi χ
定理 3.7.3(Holevo 限界 ★★★)
アンサンブル { p x , ρ ^ x } \{p_x,\hat\rho_x\} { p x , ρ ^ x }
I ( X ; Y ) ≤ χ ( { p x , ρ ^ x } ) = S ( ρ ˉ ) − ∑ x p x S ( ρ ^ x ) . (3.7.6) I(X;Y)\ \le\ \chi(\{p_x,\hat\rho_x\})=S(\bar\rho)-\sum_xp_xS(\hat\rho_x).\tag{3.7.6} I ( X ; Y ) ≤ χ ({ p x , ρ ^ x }) = S ( ρ ˉ ) − x ∑ p x S ( ρ ^ x ) . ( 3.7.6 )
したがって I a c c ≤ χ I_{\mathrm{acc}}\le\chi I acc ≤ χ ρ ^ x \hat\rho_x ρ ^ x
等号の部分の証明 不等式は第3部第3章の定理である。ρ ^ x \hat\rho_x ρ ^ x { ∣ k ⟩ } \{| k \rangle \} { ∣ k ⟩} ρ ^ x = ∑ k λ x ( k ) ∣ k ⟩ ⟨ k ∣ \hat\rho_x=\sum_k\lambda_x(k)| k \rangle \langle k | ρ ^ x = ∑ k λ x ( k ) ∣ k ⟩ ⟨ k ∣ W ( k ∣ x ) = λ x ( k ) W(k\,|\,x)=\lambda_x(k) W ( k ∣ x ) = λ x ( k ) I ( X ; Y ) = H ( ∑ x p x λ x ) − ∑ x p x H ( λ x ) = S ( ρ ˉ ) − ∑ x p x S ( ρ ^ x ) = χ I(X;Y)=H\bigl(\sum_xp_x\lambda_x\bigr)-\sum_xp_xH(\lambda_x)=S(\bar\rho)-\sum_xp_xS(\hat\rho_x)=\chi I ( X ; Y ) = H ( ∑ x p x λ x ) − ∑ x p x H ( λ x ) = S ( ρ ˉ ) − ∑ x p x S ( ρ ^ x ) = χ
逆に、等号 I a c c = χ I_{\mathrm{acc}}=\chi I acc = χ p x > 0 p_x>0 p x > 0 ρ ^ x \hat\rho_x ρ ^ x 1 1 A. S. Holevo (1973), Problemy Peredachi Informatsii 9 (3), 3–11。
この定理の読み方を1つ書いておく。χ = ∑ x p x D ( ρ ^ x ∥ ρ ˉ ) \chi=\sum_xp_xD(\hat\rho_x\,\|\,\bar\rho) χ = ∑ x p x D ( ρ ^ x ∥ ρ ˉ ) I ( X ; Y ) = ∑ x p x D ( W x ∥ q ) I(X;Y)=\sum_xp_xD(W_x\,\|\,q) I ( X ; Y ) = ∑ x p x D ( W x ∥ q ) D D D I ( X ; Z ) ≤ I ( X ; Y ) I(X;Z)\le I(X;Y) I ( X ; Z ) ≤ I ( X ; Y ) Y Y Y B B B Z Z Z
2つの純粋状態の測定
2つの純粋状態 ∣ ψ 0 ⟩ | \psi_0 \rangle ∣ ψ 0 ⟩ ∣ ψ 1 ⟩ | \psi_1 \rangle ∣ ψ 1 ⟩ 1 / 2 1/2 1/2 c = ∣ ⟨ ψ 0 ∣ ψ 1 ⟩ ∣ c=\lvert \langle \psi_0 | \psi_1 \rangle \rvert c = ∣⟨ ψ 0 ∣ ψ 1 ⟩∣ ∣ ψ 0 , 1 ⟩ = cos φ ∣ 0 ⟩ ± sin φ ∣ 1 ⟩ | \psi_{0,1} \rangle =\cos\varphi| 0 \rangle \pm\sin\varphi| 1 \rangle ∣ ψ 0 , 1 ⟩ = cos φ ∣0 ⟩ ± sin φ ∣1 ⟩ c = cos 2 φ c=\cos2\varphi c = cos 2 φ 0 ≤ φ ≤ π / 4 0\le\varphi\le\pi/4 0 ≤ φ ≤ π /4 ρ ˉ = cos 2 φ ∣ 0 ⟩ ⟨ 0 ∣ + sin 2 φ ∣ 1 ⟩ ⟨ 1 ∣ \bar\rho=\cos^2\!\varphi| 0 \rangle \langle 0 |+\sin^2\!\varphi| 1 \rangle \langle 1 | ρ ˉ = cos 2 φ ∣0 ⟩ ⟨ 0∣ + sin 2 φ ∣1 ⟩ ⟨ 1∣
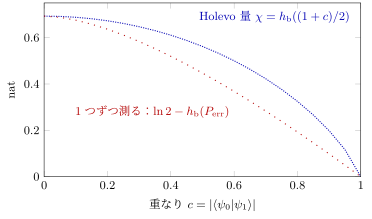
χ = h b ( 1 + c 2 ) (3.7.7) \chi=h_{\mathrm b}\Bigl(\frac{1+c}{2}\Bigr)\tag{3.7.7} χ = h b ( 2 1 + c ) ( 3.7.7 )
である。測定として、2つの状態の真ん中の軸に対して対称な基底 ∣ ± ⟩ = ( ∣ 0 ⟩ ± ∣ 1 ⟩ ) / 2 | \pm \rangle =(| 0 \rangle \pm| 1 \rangle )/\sqrt2 ∣ ± ⟩ = ( ∣0 ⟩ ± ∣1 ⟩) / 2 ∣ ψ 0 ⟩ | \psi_0 \rangle ∣ ψ 0 ⟩ + + + ∣ ⟨ + ∣ ψ 0 ⟩ ∣ 2 = ( cos φ + sin φ ) 2 / 2 = ( 1 + sin 2 φ ) / 2 \lvert \langle + | \psi_0 \rangle \rvert ^2=(\cos\varphi+\sin\varphi)^2/2=(1+\sin2\varphi)/2 ∣⟨ + ∣ ψ 0 ⟩ ∣ 2 = ( cos φ + sin φ ) 2 /2 = ( 1 + sin 2 φ ) /2
P e r r = 1 − 1 − c 2 2 (3.7.8) P_{\mathrm{err}}=\frac{1-\sqrt{1-c^2}}{2}\tag{3.7.8} P err = 2 1 − 1 − c 2 ( 3.7.8 )
である。この値は2つの状態を1回の測定で見分ける誤り確率の最小値(Helstrom の限界)で、その証明は第3部第8章(第3部第8章 )で扱う。この測定は文字 x x x P e r r P_{\mathrm{err}} P err
I ( X ; Y ) = ln 2 − h b ( P e r r ) (3.7.9) I(X;Y)=\ln2-h_{\mathrm b}(P_{\mathrm{err}})\tag{3.7.9} I ( X ; Y ) = ln 2 − h b ( P err ) ( 3.7.9 )
を得る。図 3.7.1 に χ \chi χ (3.7.9) を比べる。c = 0 c=0 c = 0 ln 2 \ln2 ln 2 c → 1 c\to1 c → 1 0 0 0 χ \chi χ (3.7.9) を超える測定は、数値で POVM を最適化しても見つからない(verify_ch3-07.py で結果が4つまでの POVM を調べた)。χ \chi χ 3.7.4 節で見るように、多数の信号をまとめて測る必要がある。
図 3.7.1 2つの純粋状態を確率 1 / 2 1/2 1/2
例題 3.7.2 3つの対称な状態(トライン)★★★
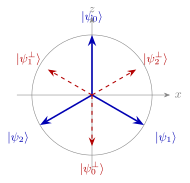
オリジナル Bloch 球の x z xz x z 120 ∘ 120^\circ 12 0 ∘ ∣ ψ k ⟩ = cos ( θ k / 2 ) ∣ 0 ⟩ + sin ( θ k / 2 ) ∣ 1 ⟩ | \psi_k \rangle =\cos(\theta_k/2)| 0 \rangle +\sin(\theta_k/2)| 1 \rangle ∣ ψ k ⟩ = cos ( θ k /2 ) ∣0 ⟩ + sin ( θ k /2 ) ∣1 ⟩ θ k = 2 π k / 3 \theta_k=2\pi k/3 θ k = 2 π k /3 k = 0 , 1 , 2 k=0,1,2 k = 0 , 1 , 2 1 / 3 1/3 1/3
∣ ⟨ ψ j ∣ ψ k ⟩ ∣ 2 \lvert \langle \psi_j | \psi_k \rangle \rvert ^2 ∣⟨ ψ j ∣ ψ k ⟩ ∣ 2 j ≠ k j\ne k j = k ρ ˉ \bar\rho ρ ˉ χ \chi χ 各状態に Bloch 球で反対向きの状態 ∣ ψ k ⊥ ⟩ | \psi_k^\perp \rangle ∣ ψ k ⊥ ⟩ E ^ k = 2 3 ∣ ψ k ⊥ ⟩ ⟨ ψ k ⊥ ∣ \hat E_k=\frac23| \psi_k^\perp \rangle \langle \psi_k^\perp | E ^ k = 3 2 ∣ ψ k ⊥ ⟩ ⟨ ψ k ⊥ ∣ I ( X ; Y ) I(X;Y) I ( X ; Y )
E ^ k ′ = 2 3 ∣ ψ k ⟩ ⟨ ψ k ∣ \hat E_k'=\frac23| \psi_k \rangle \langle \psi_k | E ^ k ′ = 3 2 ∣ ψ k ⟩ ⟨ ψ k ∣ I ( X ; Y ) I(X;Y) I ( X ; Y )
解答 (1) Bloch ベクトルのなす角が 120 ∘ 120^\circ 12 0 ∘ ∣ ⟨ ψ j ∣ ψ k ⟩ ∣ 2 = ( 1 + cos 120 ∘ ) / 2 = 1 / 4 \lvert \langle \psi_j | \psi_k \rangle \rvert ^2=(1+\cos120^\circ)/2=1/4 ∣⟨ ψ j ∣ ψ k ⟩ ∣ 2 = ( 1 + cos 12 0 ∘ ) /2 = 1/4 0 0 0 ρ ˉ = 1 / 2 \bar\rho=\mathbf 1/2 ρ ˉ = 1 /2 χ = S ( 1 / 2 ) = ln 2 = 0.6931 \chi=S(\mathbf 1/2)=\ln2=0.6931 χ = S ( 1 /2 ) = ln 2 = 0.6931 1 1 1
(2) ∣ ψ k ⊥ ⟩ ⟨ ψ k ⊥ ∣ = 1 2 ( 1 − n k ⋅ σ ) | \psi_k^\perp \rangle \langle \psi_k^\perp |=\frac12(\mathbf 1-\bm{n}_k\cdot\bm{\sigma}) ∣ ψ k ⊥ ⟩ ⟨ ψ k ⊥ ∣ = 2 1 ( 1 − n k ⋅ σ ) n k \bm{n}_k n k ∣ ψ k ⟩ | \psi_k \rangle ∣ ψ k ⟩ σ = ( X , Y , Z ) \bm{\sigma}=(X,Y,Z) σ = ( X , Y , Z ) ∑ k n k = 0 \sum_k\bm{n}_k=0 ∑ k n k = 0 ∑ k E ^ k = 2 3 ⋅ 3 2 1 = 1 \sum_k\hat E_k=\frac23\cdot\frac32\mathbf 1=\mathbf 1 ∑ k E ^ k = 3 2 ⋅ 2 3 1 = 1 E ^ k ≥ 0 \hat E_k\ge0 E ^ k ≥ 0 ∣ ψ x ⟩ | \psi_x \rangle ∣ ψ x ⟩ k k k 2 3 ∣ ⟨ ψ k ⊥ ∣ ψ x ⟩ ∣ 2 = 2 3 ⋅ 1 − n k ⋅ n x 2 \frac23\lvert \langle \psi_k^\perp | \psi_x \rangle \rvert ^2=\frac23\cdot\frac{1-\bm{n}_k\cdot\bm{n}_x}{2} 3 2 ∣⟨ ψ k ⊥ ∣ ψ x ⟩ ∣ 2 = 3 2 ⋅ 2 1 − n k ⋅ n x k = x k=x k = x 0 0 0 k ≠ x k\ne x k = x 2 3 ⋅ 3 4 = 1 2 \frac23\cdot\frac34=\frac12 3 2 ⋅ 4 3 = 2 1 H ( Y ) = ln 3 H(Y)=\ln3 H ( Y ) = ln 3 H ( Y ∣ X ) = ln 2 H(Y\,|\,X)=\ln2 H ( Y ∣ X ) = ln 2 I ( X ; Y ) = ln 3 − ln 2 = ln ( 3 / 2 ) = 0.4055 I(X;Y)=\ln3-\ln2=\ln(3/2)=0.4055 I ( X ; Y ) = ln 3 − ln 2 = ln ( 3/2 ) = 0.4055 0.585 0.585 0.585
(3) 2 3 ∣ ⟨ ψ k ∣ ψ x ⟩ ∣ 2 \frac23\lvert \langle \psi_k | \psi_x \rangle \rvert ^2 3 2 ∣⟨ ψ k ∣ ψ x ⟩ ∣ 2 k = x k=x k = x 2 / 3 2/3 2/3 k ≠ x k\ne x k = x 2 3 ⋅ 1 4 = 1 6 \frac23\cdot\frac14=\frac16 3 2 ⋅ 4 1 = 6 1 2 / 3 2/3 2/3 0 0 0 I ( X ; Y ) = ln 3 − H ( 2 / 3 , 1 / 6 , 1 / 6 ) = 1.0986 − 0.8676 = 0.2310 I(X;Y)=\ln3-H(2/3,1/6,1/6)=1.0986-0.8676=0.2310 I ( X ; Y ) = ln 3 − H ( 2/3 , 1/6 , 1/6 ) = 1.0986 − 0.8676 = 0.2310 ln ( 3 / 2 ) \ln(3/2) ln ( 3/2 ) I a c c = 0.4055 < χ = 0.6931 I_{\mathrm{acc}}=0.4055<\chi=0.6931 I acc = 0.4055 < χ = 0.6931 3.7.3 の後の注意どおり等号は成り立たない)。
図 3.7.2 トラインの3状態(青の矢印)と、Bloch 球で反対を向く状態(赤の破線)。赤の3つに 2 / 3 2/3 2/3 3.7.2 (2))になる
1 A. S. Holevo (1973), Problemy Peredachi Informatsii 9 (3), 3–11。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com