tecktom.com

出てくるもの (3):有限の時間で操作する代価

2026年10月15日10分で読めますAI生成教科書『虎の巻』第4部 第1章 確率熱力学の入口
目次
  1. 急に変える操作:余分は そのもの
  2. 段に分ける操作: の和と Fisher 情報の長さ
  3. 連続の操作:ばねを動かす最良のやり方
  4. 木下の層

AI 生成・木下が未勉強

相対エントロピーから情報と物理を組み立てる 第4部 第1章 §4.1.5 ★★ 急に変えると余分な仕事は kBT D(π前 ∥ π後)k_{\mathrm B} T\,D(\pi_{\text{前}}\,\|\,\pi_{\text{後}})。段に分けると DD の和になり、NN 段で Fisher 情報の長さの2乗の 1/(2N)1/(2N) に下がる。連続の操作の最小の余分は時間に反比例する

式 (4.1.17) は、余分な仕事が0になるのは D(pf ∥ πf)=0D(p_{\mathrm f}\,\|\,\pi_{\mathrm f})=0 かつ ⟨Σ⟩=0\langle \Sigma \rangle =0、つまり分布が常に平衡分布に一致している準静的な操作のときだけであることを示す。有限の時間で操作すると必ず余りが出る。この節では、その余りがどう決まるかを3つの場合で見る。

急に変える操作:余分は DD そのもの

平衡 πλ0\pi_{\lambda_0} にある粒子のばねを、一瞬で λ0\lambda_0 から λ1\lambda_1 に変える。一瞬の間に粒子は動かないので熱は0で、仕事は W[x]=U(x,λ1)−U(x,λ0)W[x]=U(x,\lambda_1)-U(x,\lambda_0)、その平均は πλ0\pi_{\lambda_0} で平均したものである。ln⁡πλ=−βU+βFeq(λ)\ln\pi_\lambda=-\beta U+\beta F_{\mathrm{eq}}(\lambda) を使うと

β(⟨W⟩−ΔFeq)=⟨ln⁡πλ0−ln⁡πλ1⟩πλ0=D(πλ0 ∥ πλ1)(4.1.20)\beta\bigl(\langle W \rangle -\Delta F_{\mathrm{eq}}\bigr)=\langle \ln\pi_{\lambda_0}-\ln\pi_{\lambda_1} \rangle _{\pi_{\lambda_0}}=D(\pi_{\lambda_0}\,\|\,\pi_{\lambda_1})\tag{4.1.20}

になる。操作の直後の分布は πλ0\pi_{\lambda_0} のままなので、これは式 (4.1.17) で ⟨Σ⟩=0\langle \Sigma \rangle =0、D(pf ∥ πf)=D(πλ0 ∥ πλ1)D(p_{\mathrm f}\,\|\,\pi_{\mathrm f})=D(\pi_{\lambda_0}\,\|\,\pi_{\lambda_1}) とした場合にあたる。その後放っておくと、この DD は定理 4.1.1 にしたがって全部 Σ\Sigma に変わる。

段に分ける操作:DD の和と Fisher 情報の長さ

λ0\lambda_0 から λN\lambda_N へ、途中の値 λ1,…,λN−1\lambda_1,\dots,\lambda_{N-1} を経て NN 回に分けて急に変え、毎回平衡に戻るまで待つ。各段の余分は式 (4.1.20) で、自由エネルギーの差は足すと ΔFeq\Delta F_{\mathrm{eq}} になるので

β(⟨W⟩−ΔFeq)=∑i=0N−1D(πλi ∥ πλi+1)(4.1.21)\beta\bigl(\langle W \rangle -\Delta F_{\mathrm{eq}}\bigr)=\sum_{i=0}^{N-1}D(\pi_{\lambda_i}\,\|\,\pi_{\lambda_{i+1}})\tag{4.1.21}

である。段を細かくすると各段の DD は2次の小ささになり、第1部第1章で見たとおり D(πλ ∥ πλ+δ)≈12J(λ)δ2D(\pi_\lambda\,\|\,\pi_{\lambda+\delta})\approx\frac12J(\lambda)\delta^2 と Fisher 情報 J(λ)J(\lambda)(第1部第7章)で書ける。J dλ\sqrt{J}\,\mathrm{d}\lambda を長さとみなした λ0\lambda_0 から λN\lambda_N までの長さを L≔∫J(λ) dλ\mathcal L\coloneqq\int\sqrt{J(\lambda)}\,\mathrm{d}\lambda とすると、各段の長さ ℓi\ell_i の和は L\mathcal L で、Cauchy–Schwarz の不等式 ∑ℓi2≥(∑ℓi)2/N\sum\ell_i^2\ge(\sum\ell_i)^2/N から

β(⟨W⟩−ΔFeq)≈12∑iℓi2 ≥ L22N(4.1.22)\beta\bigl(\langle W \rangle -\Delta F_{\mathrm{eq}}\bigr)\approx\frac12\sum_i\ell_i^2\ \ge\ \frac{\mathcal L^2}{2N}\tag{4.1.22}

となり、等号は各段の長さをそろえたときに成り立つ。段の数を倍にすると余分は半分になり、N→∞N\to\infty で準静的な操作の0に近づく。1段ごとに待つ時間を一定とすると、操作にかける時間は NN に比例するので、余分は操作の時間に反比例して下がる。この「Fisher 情報で測った長さ」が操作の難しさを表すという見方は、第4部第6章 の速度限界の主題になる。

連続の操作:ばねを動かす最良のやり方

ばねの中心を時間 tft_{\mathrm f} のうちに 00 から λf\lambda_{\mathrm f} まで動かす方法のうち、仕事の平均が最も小さいものを求める(T. Schmiedl and U. Seifert (2007), Phys. Rev. Lett. 98, 108301 が扱った問題)。例題 4.1.4 と同じく分散は平衡のままで、平均の位置 m(t)m(t) は γm˙=k(λ−m)\gamma\dot m=k(\lambda-m) に従う。逆に読むと、平均の位置の動かし方 m(t)m(t) を先に決めれば、プロトコルは λt=m+τrm˙\lambda_t=m+\tau_{\mathrm r}\dot m で決まる。式 (4.1.17) の右辺は、ΔFeq=0\Delta F_{\mathrm{eq}}=0・kBTΣ˙=k2(λ−m)2/γ=γm˙2k_{\mathrm B} T\dot\Sigma=k^2(\lambda-m)^2/\gamma=\gamma\dot m^2 なので

⟨W⟩=γ∫0tfm˙2 dt+k2(λf−mf)2(4.1.23)\langle W \rangle =\gamma\int_0^{t_{\mathrm f}}\dot m^2\,\mathrm{d} t+\frac k2(\lambda_{\mathrm f}-m_{\mathrm f})^2\tag{4.1.23}

である(mf=m(tf)m_{\mathrm f}=m(t_{\mathrm f})。第2項が終わりに残った kBT Dk_{\mathrm B} T\,D)。mfm_{\mathrm f} を決めると、第1項は Cauchy–Schwarz の不等式から γmf2/tf\gamma m_{\mathrm f}^2/t_{\mathrm f} 以上で、等号は m˙\dot m が一定のとき成り立つ。残りの γmf2/tf+k2(λf−mf)2\gamma m_{\mathrm f}^2/t_{\mathrm f}+\frac k2(\lambda_{\mathrm f}-m_{\mathrm f})^2 を mfm_{\mathrm f} で最小にすると mf=λftf/(tf+2τr)m_{\mathrm f}=\lambda_{\mathrm f}t_{\mathrm f}/(t_{\mathrm f}+2\tau_{\mathrm r}) で

⟨W⟩min⁡=γλf2tf+2τr(4.1.24)\langle W \rangle _{\min}=\frac{\gamma\lambda_{\mathrm f}^2}{t_{\mathrm f}+2\tau_{\mathrm r}}\tag{4.1.24}

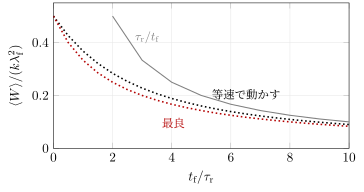
になる。最良のプロトコルは λt=m+τrm˙\lambda_t=m+\tau_{\mathrm r}\dot m で、t=0t=0 で 00 から τrm˙=λfτr/(tf+2τr)\tau_{\mathrm r}\dot m=\lambda_{\mathrm f}\tau_{\mathrm r}/(t_{\mathrm f}+2\tau_{\mathrm r}) へ跳び、その後は一定の速さで動き、t=tft=t_{\mathrm f} で同じ大きさだけ跳んで λf\lambda_{\mathrm f} に着く。両端の跳びは、平均の位置を初めから一定の速さで動かすために、ばねを最初に定常の遅れの分だけ先へ出しておくこと、そして最後に残った遅れを急な操作で片づけることにあたる。長い時間では ⟨W⟩min⁡≈γλf2/tf\langle W \rangle _{\min}\approx\gamma\lambda_{\mathrm f}^2/t_{\mathrm f} で、余分は時間に反比例する。これは段に分ける操作と同じふるまいである。

図

図 4.1.3 ばねの中心を λf\lambda_{\mathrm f} だけ動かす仕事の平均(ΔFeq=0\Delta F_{\mathrm{eq}}=0 なので全部が余分)。点線は厳密な値で、黒が等速のプロトコル λt=λft/tf\lambda_t=\lambda_{\mathrm f}t/t_{\mathrm f}、赤が最良のプロトコル。灰色の実線は長い時間の近似 γλf2/tf=kλf2 τr/tf\gamma\lambda_{\mathrm f}^2/t_{\mathrm f}=k\lambda_{\mathrm f}^2\,\tau_{\mathrm r}/t_{\mathrm f}。tf→0t_{\mathrm f}\to0 ではどちらも一瞬で動かす値 12kλf2\frac12k\lambda_{\mathrm f}^2 に近づく。

例題 4.1.5 等速と最良のプロトコルを比べる ★★

オリジナルばねの中心を時間 tft_{\mathrm f} で 00 から λf\lambda_{\mathrm f} まで動かす。初めは平衡にある。

  1. (1) 等速のプロトコル λt=λft/tf\lambda_t=\lambda_{\mathrm f}t/t_{\mathrm f} の仕事の平均を、u=tf/τru=t_{\mathrm f}/\tau_{\mathrm r} と kλf2k\lambda_{\mathrm f}^2 で表せ。u→0u\to0 の極限は何に一致するか。
  2. (2) u=1u=1 と u=10u=10 で、等速と最良のプロトコルの仕事の平均を比べよ。
  3. (3) u=1u=1 の最良のプロトコルで、初めと終わりの跳びの大きさと、終わりの直前の λ\lambda を求めよ。
解答

(1) 例題 4.1.4 の (2) で v=λf/tfv=\lambda_{\mathrm f}/t_{\mathrm f} とおき、γ=kτr\gamma=k\tau_{\mathrm r} を使うと

⟨W⟩=kλf2[1u−1−e−uu2]\langle W \rangle =k\lambda_{\mathrm f}^2\Bigl[\frac1u-\frac{1-\mathrm{e}^{-u}}{u^2}\Bigr]

である。u→0u\to0 で 1−e−u=u−u2/2+⋯1-\mathrm{e}^{-u}=u-u^2/2+\cdots を入れると括弧の中は 12\frac12 に近づき、一瞬で動かしたときの ⟨W⟩=k2λf2\langle W \rangle =\frac k2\lambda_{\mathrm f}^2(式 (4.1.20) で D(π0 ∥ πλf)=kλf2/(2kBT)D(\pi_0\,\|\,\pi_{\lambda_{\mathrm f}})=k\lambda_{\mathrm f}^2/(2 k_{\mathrm B} T))に一致する。

(2) kλf2k\lambda_{\mathrm f}^2 を単位として、最良は式 (4.1.24) から 1/(u+2)1/(u+2) である。u=1u=1 では等速 e−1=0.368\mathrm{e}^{-1}=0.368 に対して最良 1/3=0.3331/3=0.333、u=10u=10 では等速 0.09000.0900 に対して最良 1/12=0.08331/12=0.0833 である。差は1割に満たず、どちらも長い時間では 1/u1/u に近づく(図 4.1.3)。

(3) u=1u=1 では mf=λf/3m_{\mathrm f}=\lambda_{\mathrm f}/3、m˙=λf/(3τr)\dot m=\lambda_{\mathrm f}/(3\tau_{\mathrm r}) で、初めの跳びは τrm˙=λf/3\tau_{\mathrm r}\dot m=\lambda_{\mathrm f}/3 である。終わりの直前は λ=mf+τrm˙=2λf/3\lambda=m_{\mathrm f}+\tau_{\mathrm r}\dot m=2\lambda_{\mathrm f}/3 で、最後に λf/3\lambda_{\mathrm f}/3 だけ跳ぶ。仕事の内訳は、式 (4.1.23) の第1項 γmf2/tf=kλf2/9\gamma m_{\mathrm f}^2/t_{\mathrm f}=k\lambda_{\mathrm f}^2/9 と、終わりに残る k2(2λf/3)2=2kλf2/9\frac k2(2\lambda_{\mathrm f}/3)^2=2k\lambda_{\mathrm f}^2/9 で、合計 kλf2/3k\lambda_{\mathrm f}^2/3 である。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ