相対エントロピーから情報と物理を組み立てる 第4部 第4章 §4.4.5 ★★ 等号は「フィードバックの直後の分布が、新しい Hamiltonian の平衡分布に一致する」とき。有限の段数では損失が段数に反比例する。測定で得た情報の代償は記録の側で払う
等号の条件
定理 4.4.4 の等号は、D(P[Γ,y]∥P~[Γ~,y])=0、すなわちすべての経路と結果について P[Γ,y]=P~[Γ~,y] のときに限って成り立つ。前向きの過程を結果 y で条件づけると、測定の直後の分布は事後分布 pX∣y である。逆回しの過程の終わり(前向きの時刻 0 の直後にあたる)の分布がこれと一致しなければ、2つの経路の確率は等しくなりえない。一般には、逆回しの過程は手順 Λy のどの瞬間も平衡のまま進む準静的な操作でなければならず、さらにその出発点では、フィードバックの直後の Hamiltonian の Gibbs 分布が事後分布 pX∣y に一致していなければならない。Szilard エンジンでは、「仕切りの位置 qy で分けた一様分布 = 事後分布」が定理 4.4.2 の最適条件 qy=pX∣y だった。可逆なフィードバックとは、測った直後に、事後分布を平衡分布とする Hamiltonian へすばやく切り替え、その後を準静的に戻す操作である。
有限の段数で戻す模型
準静的でない操作の損失を、厳密に計算できる模型で調べる。系は2状態 x∈{L,R} で、初めのエネルギーはどちらも 0(平衡分布は (1/2,1/2))とする。反転確率 ε で測り、結果 y を得たら、エネルギーを Ey(x)=−kBTlnqy(x) にすばやく切り替える(Gibbs 分布が qy になる)。その後、K 段に分けてE(k)=(1−k/K)Ey と 0 へ戻す。各段では、まず今のエネルギーの Gibbs 分布へ完全に緩和させ、それからエネルギーを次の値へすばやく変える。最後のエネルギーは 0 なので、1回の操作で元に戻り ΔF=0 である。
1回ごとの仕事は、切り替えの Ey(x0) と、各段の変化 −Ey(xk)/K(xk は k 段目の緩和の後の状態)の和である。xk は E(k−1) の Gibbs 分布から独立に出るので、平均も ⟨e−βW−I⟩ も各段の和と積に分かれて厳密に計算できる。各段の因子が分配関数の比 Z(k)/Z(k−1) になって掛け合わせると打ち消し合うので、どの K でもどの qy でも ⟨e−βW−I⟩=1 になる。一方、取り出す仕事の平均 −β⟨W⟩ は K によって変わる。qy を事後分布にとり、ε=0.1 で計算した値を図 4.4.3 に示す。
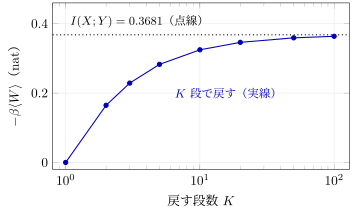
図 4.4.3 事後分布を Gibbs 分布とするエネルギーへ切り替え、K 段で戻す2状態の模型(ε=0.1)。取り出す仕事の平均は K=1 で 0、K を増やすと上限 I(X;Y) へ近づき、残りは約 0.439/K である。どの K でも一般化 Jarzynski 等式は厳密に成り立つ。
K=1 では、切り替えの直後に完全に緩和させてから一気に 0 へ戻すので、−β⟨W⟩=⟨lnqy(x0)⟩−⟨lnqy(x1)⟩ で、x0 も x1 も条件つきで qy に従うから 0 になる。測定で得た情報は、緩和の間にすべて熱浴へ捨てられている。K を増やすと、各段の緩和で捨てる自由エネルギーは段の変化の2乗に比例して小さくなり、K 段の和は 1/K に比例する。係数は 21∫01Varλ(βEy)dλ=0.439 で(Varλ はエネルギー λEy の Gibbs 分布での分散)、図の値と合う。この係数は、パラメータの道のりに沿ってエネルギーの揺らぎを積分したもので、第4部第6章 の速度限界の話につながる。
例題 4.4.5 2段で戻す ★★
オリジナル上の模型で ε=0.1、qy を事後分布 (0.9,0.1)(y の側が 0.9)とし、K=2 で戻す。y=L として、βEy=(−ln0.9,−ln0.1)=(0.1054,2.3026) である。
- 切り替えの仕事の平均 β⟨Ey(x0)⟩ を求めよ(x0 は事後分布に従う)。
- 1段目(エネルギー Ey で緩和、その後 Ey/2 へ)と2段目(エネルギー Ey/2 で緩和、その後 0 へ)の仕事の平均を求め、−β⟨W⟩=0.1648 を確かめよ。
解答
(1) x0 は確率 0.9 で L、0.1 で R なので β⟨Ey(x0)⟩=0.9×0.10536+0.1×2.30259=0.09482+0.23026=0.32508 である。これは H(X∣Y)=hb(0.1) に等しい。
(2) 1段目の緩和の後、x1 は Ey の Gibbs 分布 (0.9,0.1) に従い、エネルギーを Ey/2 にすると −βEy(x1)/2 の仕事を受け取るので、平均は −0.32508/2=−0.16254 である。2段目の緩和の後、x2 は Ey/2 の Gibbs 分布に従い、その確率は 0.9:0.1=0.9487:0.3162 に比例して (0.75,0.25) になる。エネルギーを 0 にすると −βEy(x2)/2 を受け取り、平均は −21(0.75×0.10536+0.25×2.30259)=−21(0.07902+0.57565)=−0.32733 である。合計は β⟨W⟩=0.32508−0.16254−0.32733=−0.16479 で、取り出す仕事は 0.1648kBT、上限 0.3681kBT の約 45% である。
悪魔の帳尻
式 (4.4.15) は、系だけを見れば第二法則が kBTI だけ破れてよいと言っている。破れの分はどこで帳尻が合うのか。測定の結果 y は、測定器の記憶(メモリー)に記録されている。測定の直後、系とメモリーは相互情報量 I(X;Y) だけ相関しており、フィードバックの操作では、この相関を使って系から仕事を取り出し、その間に相関は失われる。操作の後に残るのは、y を書き込んだままのメモリーである。Szilard エンジンを繰り返し回すには、メモリーを初めの状態に戻す(消去する)必要がある。
C. H. Bennett(Int. J. Theor. Phys. 21, 905 (1982))は、測定は原理的に仕事なしで行うことができ、代償は記録の消去にあると論じた。消去の代償の下限は R. Landauer(IBM J. Res. Dev. 5, 183 (1961))の原理で、記録のエントロピー H(Y) の消去には少なくとも kBTH(Y) の仕事が要る(対称なメモリーの場合)。H(Y)≥I(X;Y) なので、測定・フィードバック・消去を1周すると取り出せる正味の仕事は kBT[I(X;Y)−H(Y)]=−kBTH(Y∣X)≤0 以下で、系とメモリーを合わせた全体では Kelvin の原理が破れることはない。ただし、測定と消去のどちらにどれだけ代償を割り振るかはメモリーの作り方によって変わり、一般には「測定の仕事と消去の仕事の和が kBTI(X;Y) 以上」という形で述べるのが正確である。この配分を経路の D で書くことは次の章第4部第5章 の主題である。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
