相対エントロピーから情報と物理を組み立てる 第4部 第8章 §4.8.5 ★★ 熱的操作で自由に使えるのは熱状態とエネルギーを保つユニタリ。1回きりの仕事の上限は D 0 D_0 D 0 D ∞ D_\infty D ∞ D D D
熱的操作
第2節の式 (4.8.7) で、熱浴 B の大きさと U ^ \hat U U ^ 1 1 M. Horodecki, J. Oppenheim (2013), Nature Commun. 4 , 2059; F. G. S. L. Brandão, M. Horodecki, J. Oppenheim, J. M. Renes, R. W. Spekkens (2013), Phys. Rev. Lett. 111 , 250404.
第一に、熱状態を動かさない(第2節)。したがって、データ処理不等式を満たすすべての量は熱的操作で増えない。D ( ρ ^ ∥ ρ ^ β ) D(\hat\rho\,\|\,\hat\rho_\beta) D ( ρ ^ ∥ ρ ^ β ) D α ( p ∥ q ) ≔ 1 α − 1 ln ∑ i p i α q i 1 − α D_\alpha(p\,\|\,q)\coloneqq\frac{1}{\alpha-1}\ln\sum_ip_i^\alpha q_i^{1-\alpha} D α ( p ∥ q ) : = α − 1 1 ln ∑ i p i α q i 1 − α α → 1 \alpha\to1 α → 1 D D D α \alpha α
D 0 ( p ∥ q ) = − ln ∑ i : p i > 0 q i , D ∞ ( p ∥ q ) = ln max i p i q i (4.8.19) D_0(p\,\|\,q)=-\ln\sum_{i:\,p_i>0}q_i,\qquad D_\infty(p\,\|\,q)=\ln\max_i\frac{p_i}{q_i}\tag{4.8.19} D 0 ( p ∥ q ) = − ln i : p i > 0 ∑ q i , D ∞ ( p ∥ q ) = ln i max q i p i ( 4.8.19 )
である。Brandão らは、この族のすべてが増えないことが、熱的操作での状態の移り変わりの必要条件になることを示した2 2 F. G. S. L. Brandão, M. Horodecki, N. H. Y. Ng, J. Oppenheim, S. Wehner (2015), Proc. Natl. Acad. Sci. USA 112 , 3275.
第二に、熱的操作は時間の並進と可換である。V ^ t = e − i H ^ S t / ℏ \hat V_t=\mathrm{e}^{-\mathrm{i}\hat H_{\mathrm S}t/\hbar} V ^ t = e − i H ^ S t /ℏ U ^ \hat U U ^ ρ ^ B β \hat\rho_{\mathrm B}^\beta ρ ^ B β H ^ B \hat H_{\mathrm B} H ^ B N t h ( V ^ t ρ ^ V ^ t † ) = V ^ t N t h ( ρ ^ ) V ^ t † \mathcal N_{\mathrm{th}}(\hat V_t\hat\rho\hat V_t^\dagger)=\hat V_t\mathcal N_{\mathrm{th}}(\hat\rho)\hat V_t^\dagger N th ( V ^ t ρ ^ V ^ t † ) = V ^ t N th ( ρ ^ ) V ^ t † t t t N t h ∘ Δ B = Δ B ∘ N t h \mathcal N_{\mathrm{th}}\circ\Delta_{\mathcal B}=\Delta_{\mathcal B}\circ\mathcal N_{\mathrm{th}} N th ∘ Δ B = Δ B ∘ N th
1回きりの仕事の上限は D 0 D_0 D 0
仕事を蓄える装置として、間隔 w w w ρ ^ S ⊗ ∣ 0 ⟩ ⟨ 0 ∣ W → σ ^ S ⊗ ∣ w ⟩ ⟨ w ∣ W \hat\rho_{\mathrm S}\otimes| 0 \rangle \langle 0 |_{\mathrm W}\to\hat\sigma_{\mathrm S}\otimes| w \rangle \langle w |_{\mathrm W} ρ ^ S ⊗ ∣0 ⟩ ⟨ 0 ∣ W → σ ^ S ⊗ ∣ w ⟩ ⟨ w ∣ W w w w p p p w w w
命題 4.8.3(1回きりの仕事の上限 ★★)
熱的操作で p ⊗ ∣ 0 ⟩ ⟨ 0 ∣ W → σ ⊗ ∣ w ⟩ ⟨ w ∣ W p\otimes| 0 \rangle \langle 0 |_{\mathrm W}\to\sigma\otimes| w \rangle \langle w |_{\mathrm W} p ⊗ ∣0 ⟩ ⟨ 0 ∣ W → σ ⊗ ∣ w ⟩ ⟨ w ∣ W w ≤ k B T D 0 ( p ∥ γ ) w\le k_{\mathrm B} T\,D_0(p\,\|\,\gamma) w ≤ k B T D 0 ( p ∥ γ ) γ \gamma γ
証明 バッテリーの熱状態を γ W = ( 1 , e − β w ) / Z W \gamma_{\mathrm W}=(1,\mathrm{e}^{-\beta w})/Z_{\mathrm W} γ W = ( 1 , e − β w ) / Z W D 0 D_0 D 0 D 0 ( p ⊗ ∣ 0 ⟩ ⟨ 0 ∣ ∥ γ ⊗ γ W ) ≥ D 0 ( σ ⊗ ∣ w ⟩ ⟨ w ∣ ∥ γ ⊗ γ W ) D_0(p\otimes| 0 \rangle \langle 0 |\,\|\,\gamma\otimes\gamma_{\mathrm W})\ge D_0(\sigma\otimes| w \rangle \langle w |\,\|\,\gamma\otimes\gamma_{\mathrm W}) D 0 ( p ⊗ ∣0 ⟩ ⟨ 0∣ ∥ γ ⊗ γ W ) ≥ D 0 ( σ ⊗ ∣ w ⟩ ⟨ w ∣ ∥ γ ⊗ γ W ) D 0 D_0 D 0 D 0 ( ∣ 0 ⟩ ⟨ 0 ∣ ∥ γ W ) = ln Z W D_0(| 0 \rangle \langle 0 |\,\|\,\gamma_{\mathrm W})=\ln Z_{\mathrm W} D 0 ( ∣0 ⟩ ⟨ 0∣ ∥ γ W ) = ln Z W D 0 ( ∣ w ⟩ ⟨ w ∣ ∥ γ W ) = β w + ln Z W D_0(| w \rangle \langle w |\,\|\,\gamma_{\mathrm W})=\beta w+\ln Z_{\mathrm W} D 0 ( ∣ w ⟩ ⟨ w ∣ ∥ γ W ) = β w + ln Z W D 0 ( p ∥ γ ) ≥ D 0 ( σ ∥ γ ) + β w ≥ β w D_0(p\,\|\,\gamma)\ge D_0(\sigma\,\|\,\gamma)+\beta w\ge\beta w D 0 ( p ∥ γ ) ≥ D 0 ( σ ∥ γ ) + β w ≥ β w
Horodecki と Oppenheim は、対角の状態ではこの上限に届くこと、逆に熱状態から状態 p p p k B T D ∞ ( p ∥ γ ) k_{\mathrm B} T\,D_\infty(p\,\|\,\gamma) k B T D ∞ ( p ∥ γ ) D 0 ≤ D ≤ D ∞ D_0\le D\le D_\infty D 0 ≤ D ≤ D ∞ n n n k B T D ( p ∥ γ ) k_{\mathrm B} T\,D(p\,\|\,\gamma) k B T D ( p ∥ γ ) 第1部第8章 で見た大偏差の考え方と同じ構造で、多数の複製では典型的な系列だけが残り、D D D
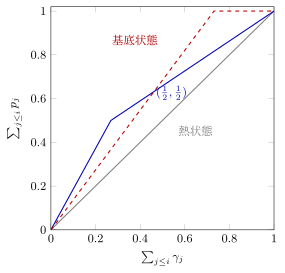
対角の状態どうしの移り変わりには、図で判定できる必要十分条件がある。p i / γ i p_i/\gamma_i p i / γ i ( ∑ j ≤ i γ j , ∑ j ≤ i p j ) (\sum_{j\le i}\gamma_j,\sum_{j\le i}p_j) ( ∑ j ≤ i γ j , ∑ j ≤ i p j ) p p p p → q p\to q p → q p p p q q q D 0 D_0 D 0 1 1 1 − ln -\ln − ln D ∞ D_\infty D ∞ ln \ln ln
図 4.8.3 β ℏ ω = 1 \beta\hbar\omega=1 β ℏ ω = 1 ( 1 2 , 1 2 ) (\frac12,\frac12) ( 2 1 , 2 1 ) 1 1 1 1 1 1 D 0 = 0 D_0=0 D 0 = 0
コヒーレンスの分は単独では仕事にならない
第1節の式 (4.8.4) で、D D D ρ ^ ⊗ ∣ 0 ⟩ ⟨ 0 ∣ W \hat\rho\otimes| 0 \rangle \langle 0 |_{\mathrm W} ρ ^ ⊗ ∣0 ⟩ ⟨ 0 ∣ W σ ^ ⊗ ∣ w ⟩ ⟨ w ∣ W \hat\sigma\otimes| w \rangle \langle w |_{\mathrm W} σ ^ ⊗ ∣ w ⟩ ⟨ w ∣ W Δ B \Delta_{\mathcal B} Δ B Δ B ( ρ ^ ) ⊗ ∣ 0 ⟩ ⟨ 0 ∣ W \Delta_{\mathcal B}(\hat\rho)\otimes| 0 \rangle \langle 0 |_{\mathrm W} Δ B ( ρ ^ ) ⊗ ∣0 ⟩ ⟨ 0 ∣ W Δ B ( σ ^ ⊗ ∣ w ⟩ ⟨ w ∣ ) = σ ^ ⊗ ∣ w ⟩ ⟨ w ∣ \Delta_{\mathcal B}(\hat\sigma\otimes| w \rangle \langle w |)=\hat\sigma\otimes| w \rangle \langle w | Δ B ( σ ^ ⊗ ∣ w ⟩ ⟨ w ∣ ) = σ ^ ⊗ ∣ w ⟩ ⟨ w ∣ ρ ^ \hat\rho ρ ^ Δ B ( ρ ^ ) \Delta_{\mathcal B}(\hat\rho) Δ B ( ρ ^ ) n n n k B T D k_{\mathrm B} T\,D k B T D n n n
例題 4.8.5 1回きりの仕事と作るコスト ★★
オリジナル β ℏ ω = 1 \beta\hbar\omega=1 β ℏ ω = 1 γ = ( 0.7311 , 0.2689 ) \gamma=(0.7311,0.2689) γ = ( 0.7311 , 0.2689 )
(1) 最大混合 p = ( 1 2 , 1 2 ) p=(\frac12,\frac12) p = ( 2 1 , 2 1 ) D 0 D_0 D 0 D D D D ∞ D_\infty D ∞ (2) 基底状態 p = ( 1 , 0 ) p=(1,0) p = ( 1 , 0 ) (3) 例題 4.8.1 の ∣ + ⟩ | + \rangle ∣ + ⟩
解答 (1) 両方の準位に確率があるので D 0 = − ln ( 0.7311 + 0.2689 ) = 0 D_0=-\ln(0.7311+0.2689)=0 D 0 = − ln ( 0.7311 + 0.2689 ) = 0 D = 0.1201 D=0.1201 D = 0.1201 D ∞ = ln max ( 0.5 / 0.7311 , 0.5 / 0.2689 ) = ln 1.859 = 0.620 D_\infty=\ln\max(0.5/0.7311,\,0.5/0.2689)=\ln1.859=0.620 D ∞ = ln max ( 0.5/0.7311 , 0.5/0.2689 ) = ln 1.859 = 0.620 0.120 k B T 0.120\, k_{\mathrm B} T 0.120 k B T 0.620 k B T 0.620\, k_{\mathrm B} T 0.620 k B T 4.8.3 の実線は横座標 1 1 1 1 1 1 D 0 = 0 D_0=0 D 0 = 0 0.5 / 0.2689 = 1.859 0.5/0.2689=1.859 0.5/0.2689 = 1.859
(2) 準位が1つだけ占有されているので D 0 = − ln 0.7311 = 0.3133 D_0=-\ln0.7311=0.3133 D 0 = − ln 0.7311 = 0.3133 D = 1 ⋅ ln ( 1 / 0.7311 ) = 0.3133 D=1\cdot\ln(1/0.7311)=0.3133 D = 1 ⋅ ln ( 1/0.7311 ) = 0.3133 D ∞ = ln ( 1 / 0.7311 ) = 0.3133 D_\infty=\ln(1/0.7311)=0.3133 D ∞ = ln ( 1/0.7311 ) = 0.3133
(3) 熱的操作は Δ B \Delta_{\mathcal B} Δ B ∣ + ⟩ | + \rangle ∣ + ⟩ Δ B ( ∣ + ⟩ ⟨ + ∣ ) = 1 / 2 \Delta_{\mathcal B}(| + \rangle \langle + |)=\mathbf 1/2 Δ B ( ∣ + ⟩ ⟨ + ∣ ) = 1 /2 0 0 0 ∣ + ⟩ | + \rangle ∣ + ⟩ D = 0.8133 D=0.8133 D = 0.8133 ln 2 \ln2 ln 2 0.5 k B T 0.5\, k_{\mathrm B} T 0.5 k B T ∣ + ⟩ | + \rangle ∣ + ⟩ ∣ 0 ⟩ | 0 \rangle ∣0 ⟩
1 M. Horodecki, J. Oppenheim (2013), Nature Commun. 4 , 2059; F. G. S. L. Brandão, M. Horodecki, J. Oppenheim, J. M. Renes, R. W. Spekkens (2013), Phys. Rev. Lett. 111 , 250404.
2 F. G. S. L. Brandão, M. Horodecki, N. H. Y. Ng, J. Oppenheim, S. Wehner (2015), Proc. Natl. Acad. Sci. USA 112 , 3275.
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com