解析力学から様々な理論分野を組み立てる 第1部 第8章 §1.8.3 ★★★ 相空間の各点からは軌道がただ1本出る。自由度1で H が時刻を含まなければ、軌道は H の等高線そのものになる
相空間の流れ
Hamilton 方程式 (1.8.6) は、相空間の各点 (q,p) に速度のベクトル
(q˙,p˙)=(∂p∂H,−∂q∂H)(1.8.9)
を割り当てる(成分は 2f 個)。この速度場に沿って点を動かすことが時間発展で、これを相空間の流れと呼ぶ。右辺が滑らかなら、常微分方程式の解の存在と一意性の定理(Picard–Lindelöf。近似の数理 第2章)により、各点を通る解はただ1つに決まる。したがって H が時刻を含まないとき、相空間の2本の軌道は交わらない。
配置空間(q だけの空間)ではこうはならない。振り子が最下点を右向きに通る軌道と左向きに通る軌道は、配置空間では同じ点 θ=0 を通るが、相空間では p>0 と p<0 の別の点を通る。配置空間で運動が決まるには位置と速度の2つを指定する必要があり、相空間ではその2つが点の座標になっている。相空間の1点が系の状態を完全に指定し、時間発展はその点の移動になる。第3部で統計力学の確率分布をこの空間の上に置く(第3部第1章)のはこのためである。
運動が初期条件で1つに決まる条件と、その外側
古典力学の決定論は、「V と初期条件を決めれば運動が1つに決まる」という主張である。これは上の存在と一意性の定理そのもので、定理が使う仮定は、Hamilton 方程式の右辺が状態について Lipschitz 連続であることである。ある定数 K があって、すべての点の組で
∣F(x)−F(y)∣≤K∣x−y∣
が成り立つとき、関数 F は Lipschitz 連続であるという。力の導関数が有界ならこの不等式が成り立つので、滑らかな V では仮定は満たされている。
この仮定が崩れる例が Norton のドームである1J. D. Norton (2008), Philosophy of Science 75, 786–798.。頂上から面に沿って測った距離を r≥0 とし、頂上の近くでポテンシャルが
V(r)=−32mar3/2(a>0)
となる形の面の上に、質量 m の質点を置く。力は −V′(r)=mar1/2 で、その導関数は r−1/2 に比例して頂上で発散する。したがって頂上 r=0 では Lipschitz 連続でない。
運動方程式 r¨=ar1/2 には、頂上で静止したままの解 r(t)=0 がある。それとは別に、任意の時刻 T まで静止していてから滑り出す解
r(t)=⎩⎨⎧0144a2(t−T)4(t≤T)(t>T)(1.8.10)
もある。代入すると r¨=12a2(t−T)2=ar1/2 を満たす。時刻 T では位置・速度・加速度のどれも 0 で、2つの区間は連続につながる。頂上で静止という同じ初期条件から、滑り出す時刻 T の違う解が無数に出るので、運動は1つに決まらない。
一意に決まることと、先の状態を予測できることは別である。初期値の小さなずれが、正の定数 λ を使って δeλt のように指数関数で広がる系を、カオス的であるという。
この系では、解が1つに決まっていても、初期値を有限の精度でしか知らなければ先の状態は予測できない。予測できる時間は、系の大きさを ℓ として λ−1ln(ℓ/δ) ほどである。
さらに多粒子の系では、初期条件そのものを測っていない。統計力学が1本の軌道でなく、相空間に広げた点の集まり(アンサンブル)を追うのはこのためである(第3部第1章)。量子力学の時間発展が同じ意味で決定論的であることと、確率がどこで入るかは第4部第2章で述べる。
例題 1.8.3 ドームの頂上と、滑らかな山の頂上 ★★
オリジナル直線 r≥0 の上の質点が、次の2つのポテンシャルのどちらかを受ける。
(A) VA(r)=−32mar3/2,(B) VB(r)=−21mκr2(a,κ>0).
- (1) (A) の運動方程式に冪の形 r(t)=ctn を入れ、時刻 0 に頂上で静止していた質点の、恒等的に 0 でない解になる指数と係数を求めよ。
- (2) a=1m1/2s−2 のとき、(1) の解が r=1m に達する時刻を求めよ。
- (3) (B) で、頂上から少し離れた点 r0>0 に静止させた質点の解を求めよ。数値は κ=1s−2 と r0=10−6m とし、距離が 1 m に達する時刻を求めよ。
- (4) (B) で r0→0 とすると (3) の時刻はどうなるか。(A) と (B) で頂上からの滑り出し方が違う理由を、力の Lipschitz 連続性で説明せよ。
解答
(1) 運動方程式は r¨=ar1/2 である。r=ctn を入れると
n(n−1)ctn−2=ac1/2tn/2.
両辺の冪と係数をそろえると
n−2=2n ⇒ n=4,12c=ac1/2 ⇒ c=144a2
である。r(0)=r˙(0)=0 も満たすので、式 (1.8.10) の T=0 の解になる。
(2) (1) の解を時刻について解き、数値を入れる。
t=(a2144r)1/4=(1ms−4144×1m)1/4=1441/4s=3.46s.
(3) 運動方程式は r¨=κr で、初期条件から r(t)=r0cosh(κt) である。r=1m に達する時刻は
t=κ1arccoshr01m=arccosh(106)s=14.5s.
(4) (3) の時刻は、出発点を頂上へ近づけると ln(2/r0)/κ のように対数で発散する。出発点が頂上ちょうど(r0=0)なら、質点は頂上を離れない。
(B) の力 mκr は Lipschitz 連続(定数 K=κ)なので、頂上で静止した解は静止し続ける解だけに限られる。(A) の力 mar1/2 は r=0 で傾きが無限大になり、一意性の定理の仮定が成り立たない。そのため頂上の静止から有限の時間で滑り出す解が残る。
自由度1の相図
自由度が1で H が時刻を含まないとき、次の節で示すように H の値は運動の間変わらない。したがって軌道は H(q,p)=E の等高線の上を動く。等高線を何本か描いた図を相図と呼ぶ。運動方程式を解かなくても、等高線を描けば軌道の形がわかる。
長さ l の糸につるした質量 m の振り子では、鉛直下向きからの角度を θ として L=21ml2θ˙2+mglcosθ、p=ml2θ˙、
H(θ,p)=2ml2p2−mglcosθ(1.8.11)
である。Hamilton 方程式は θ˙=p/(ml2), p˙=−mglsinθ となる。図 1.8.1 は m=l=g=1 の単位でこの H の等高線を描いたものである。
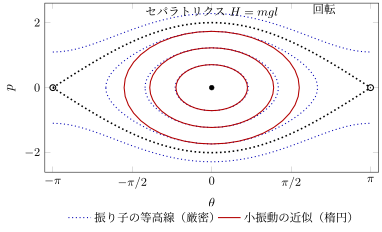
図 1.8.1 振り子の相図(m=l=g=1)。点線は H の等高線(厳密)で、内側から H=−0.75,−0.25,0.5(往復運動)、太い点線が H=1 のセパラトリクス、上下の点線が H=1.6(回転)。実線の楕円は同じ H の値で cosθ≈1−θ2/2 と近似した小振動の等高線。黒丸は安定な平衡点 θ=0、白丸は不安定な平衡点 θ=±π(同じ点)
図から運動の種類が3つ読み取れる。−mgl<H<mgl では等高線は原点を囲む閉曲線で、振り子は往復運動をする。H>mgl では p が符号を変えず、振り子は一方向に回り続ける。その境目の H=mgl の等高線は、最上点 θ=±π(p=0)を通る曲線で、セパラトリクス(分離線)と呼ぶ。セパラトリクスの上では 2ml2p2=mgl(1+cosθ)=2mglcos22θ なので
p=±2ml2lgcos2θ(1.8.12)
となり、最上点に近づくにつれて p→0 になる。
平衡点は θ˙=p˙=0、すなわち ∂H/∂p=∂H/∂θ=0 の点で、θ=0 と θ=π である。平衡点のまわりで Hamilton 方程式を1次まで展開すると性質が分かれる。θ=0 のまわりでは p˙≈−mglθ で、解は角振動数 ω0=g/l の振動になる(等高線は楕円)。θ=π+φ のまわりでは p˙≈+mglφ で、解は e±ω0t のように指数関数的に増えるか減る(等高線は双曲線で、点は鞍点になる)。Hamilton 方程式の1次の部分の行列はどちらの場合も対角成分の和が 0 なので、2つの固有値は和が 0 の組 ±iω0 か ±ω0 になる。固有値の実部がすべて負になる平衡点(摩擦のある系の漸近安定な点)は、Hamilton 方程式の流れには現れない。
等高線から周期を出す
往復運動の周期は、等高線の上で時間を足し合わせれば求まる。振幅を θ0 とすると H=−mglcosθ0 で、等高線の上では θ˙=p/(ml2)=2(g/l)(cosθ−cosθ0) なので、
Tp(θ0)=4∫0θ0θ˙dθ=4gl∫0θ02(cosθ−cosθ0)dθ(1.8.13)
となる(4 は 0→θ0 の4分の1周期が4回で1周期になることから)。θ0→0 では cosθ−cosθ0≈(θ02−θ2)/2 で、積分は π/2 になり、Tp→2πl/g に戻る。振幅が大きくなると周期は長くなる。セパラトリクスに近づくと、最上点の近くで θ˙ が 0 に近づくので、周期は限りなく長くなる。
近似の裏付け
型 B(極限) | 小さいもの 振幅 θ0→0(cosθ≈1−θ2/2 と2次で打ち切る) | 証明 条件付き(ポテンシャルの極小が非退化 V′′>0。小振動の軌道が平衡点から離れないことは H の保存を Lyapunov 関数に使って言える。周期のずれは θ02 の大きさ) | 行き先 近似の数理 第2章
例題 1.8.4 振り子の相図を読む ★★
オリジナル長さ l=1.00m の振り子を g=9.81ms−2 の下で考える(m は任意)。
- (1) セパラトリクスの上で、最下点 θ=0 での p/m の値を求めよ。これより大きな p で最下点を通る振り子はどう運動するか。
- (2) 振幅 θ0=π/3 のとき、周期 (1.8.13) と小振動の周期 2πl/g の比を数値で求めよ。
- (3) 式 (1.8.13) の被積分関数を θ0 について展開し、比が 1+θ02/16+O(θ04) となることを示し、(2) と比べよ。
解答
(1) 式 (1.8.12) で θ=0 とおくと p/m=2l2g/l=2gl3=29.81≈6.26m2s−1。最下点での角速度にすると θ˙=p/(ml2)=6.26s−1 で、速さは 6.26ms−1 である(21v2=2gl と同じ)。これより大きな p では H>mgl となり、相図の等高線は回転の曲線になる。振り子は最上点で止まらずに回り続ける。
(2) 置き換え sin(θ/2)=ksinϕ, k=sin(θ0/2) を使うと、式 (1.8.13) はTp=4l/gK(k), K(k)=∫0π/2dϕ/1−k2sin2ϕ と書ける。θ0=π/3 では k=1/2, K=1.6858 で、比は 2K/π=1.0732。60° の振幅で周期は約 7% 長くなる。
(3) K(k)=2π(1+4k2+O(k4))(被積分関数を k2sin2ϕ について展開し、∫0π/2sin2ϕdϕ=π/4 を使う)とk2=sin2(θ0/2)=θ02/4+O(θ04) から、比 =2K/π=1+θ02/16+O(θ04)。θ0=π/3 では 1+0.0685=1.0685 で、(2) の 1.0732 との差 0.0047 は θ04 の項にあたる(次の項は 11θ04/3072=0.0043)。
1 J. D. Norton (2008), Philosophy of Science 75, 786–798.
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
